
Avståndsmätare#
Introduktion#
Ultraljudsavståndsmätaren mäter avståndet till närmaste objekt med hjälp av ljudvågor. Den fungerar genom att skicka ut en ultraljudspuls och mäta hur lång tid det tar för ljudet att studsa tillbaka.
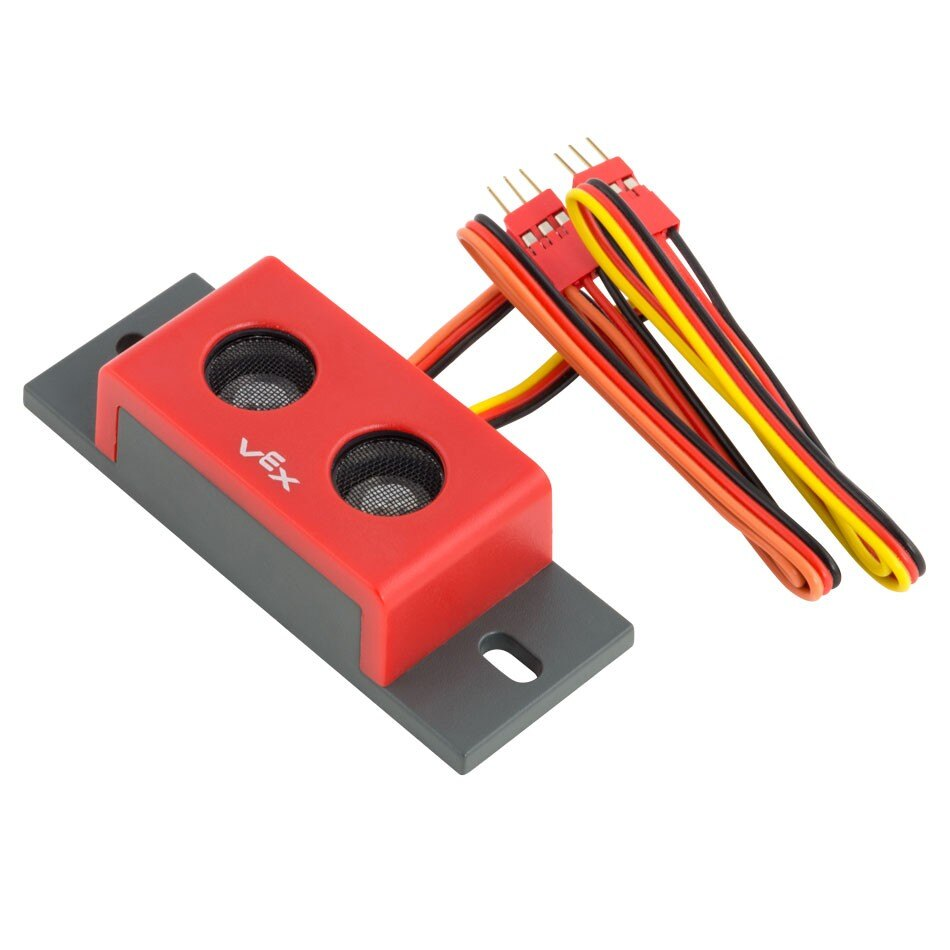
Den här sidan använder range_finder som exempelnamn för en Range Finder. Ersätt det med ditt eget konfigurerade namn efter behov.
Nedan följer en lista över tillgängliga metoder:
found_object– Returnerar om avståndsmätaren detekterar ett objekt.distance– Returnerar avståndet mellan avståndsmätaren och det närmaste detekterade objektet.
Konstruktörer – Initiera en avståndsmätare manuellt.
Sonar– Skapa en avståndsmätare.
hittat_objekt#
found_object returnerar ett Boolean värde som anger om avståndsmätaren detekterar ett objekt inom sitt synfält.
True– Avståndsmätaren detekterar ett objekt.False– Avståndsmätaren detekterar inget objekt.
Usage:
range_finder.found_object()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
avstånd#
distance returnerar det uppmätta avståndet till det närmaste objektet som detekterats av sensorn som ett decimaltal float.
Usage:
range_finder.distance(units)
Parameter |
Beskrivning |
|---|---|
|
Enheten som representerar avståndet: |
Konstruktörer#
Konstruktorer används för att manuellt skapa Sonar -objekt, vilka är nödvändiga för att konfigurera avståndsmätare utanför VEXcode.
Sonar#
Sonar skapar en avståndsmätare.
Usage:
Sonar(port)
Parameter |
Beskrivning |
|---|---|
|
Den 3-trådsport som avståndsmätaren är ansluten till:
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)