
Dalmierz#
Wstęp#
Dalmierz ultradźwiękowy mierzy odległość do najbliższego obiektu za pomocą fal dźwiękowych. Działa poprzez wysyłanie impulsu ultradźwiękowego i pomiar czasu odbicia dźwięku.
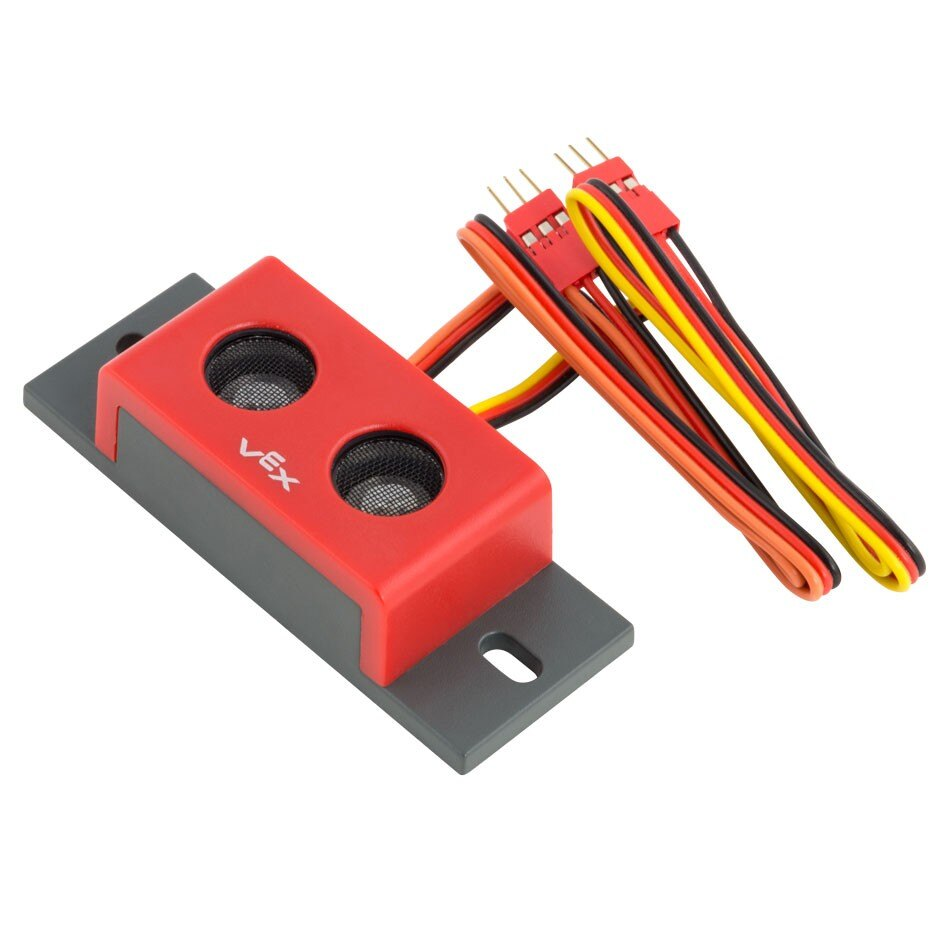
Ta strona używa range_finder jako przykładowej nazwy Range Findera. W razie potrzeby zastąp ją własną, skonfigurowaną nazwą.
Poniżej znajduje się lista dostępnych metod:
found_object– Zwraca informację, czy Range Finder wykrył obiekt.distance– Zwraca odległość między dalmierzem a najbliższym wykrytym obiektem.
Konstruktory – Ręczna inicjalizacja Range Findera.
Sonar– Utwórz dalmierz.
znaleziony_obiekt#
found_object zwraca Boolean wskazujący, czy dalmierz wykrył obiekt w swoim polu widzenia.
True– Dalmierz wykrywa obiekt.False– Dalmierz nie wykrywa obiektu.
Usage:
range_finder.found_object()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
dystans#
distance zwraca zmierzoną odległość do najbliższego obiektu wykrytego przez czujnik jako liczbę dziesiętną float.
Usage:
range_finder.distance(units)
Parametr |
Opis |
|---|---|
|
Jednostka, która będzie reprezentować odległość: |
Konstruktorzy#
Konstruktory służą do ręcznego tworzenia obiektów Sonar o wartości , które są niezbędne do konfiguracji dalmierzy poza VEXcode.
Sonar#
Sonar tworzy dalmierz.
Usage:
Sonar(port)
Parametr |
Opis |
|---|---|
|
Port 3-żyłowy, do którego podłączony jest dalmierz:
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)