
محرك سيرفو#
مقدمة#
محرك VEX 3-Wire Servo Motor هو جهاز ذو 3 أسلاك يمكنه الدوران إلى موضع محدد بناءً على إشارة تحكم من EXP Brain.
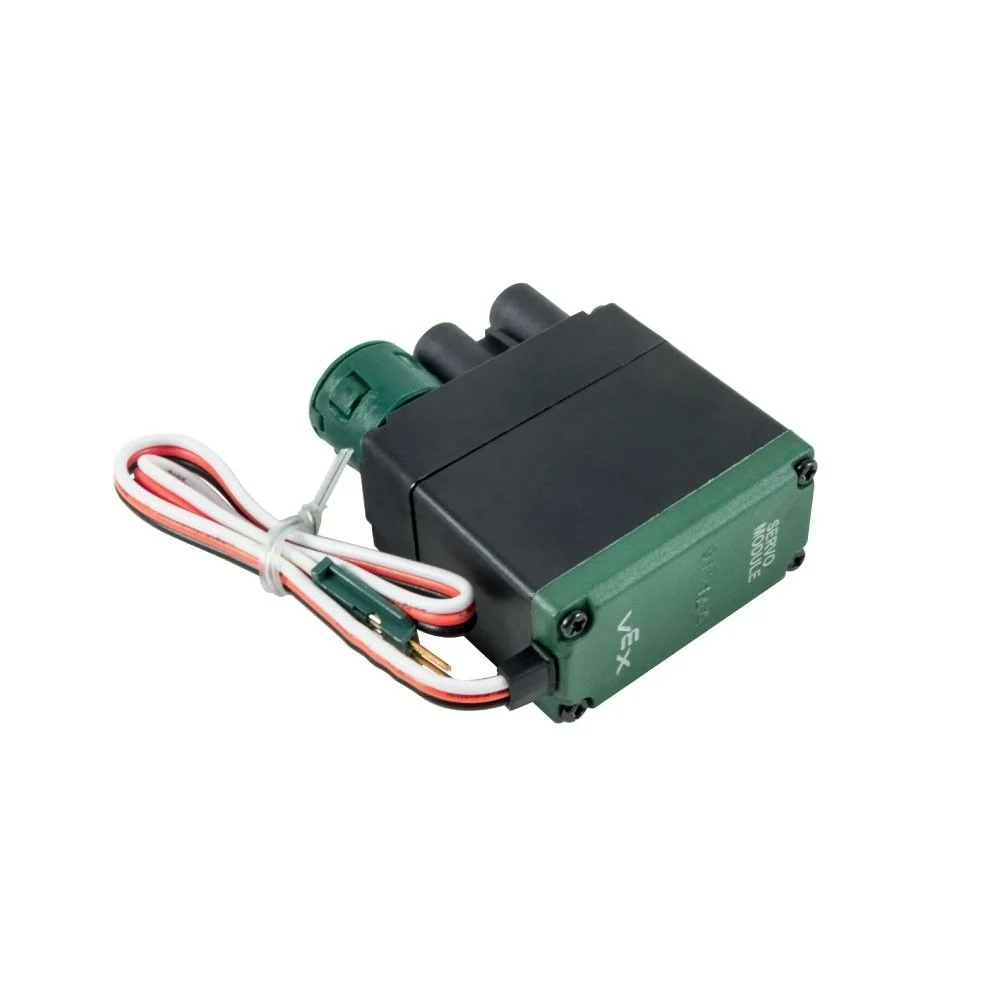
تستخدم هذه الصفحة الاسم servo_motor كمثال لاسم محرك سيرفو. استبدله بالاسم الذي قمت بتكوينه حسب الحاجة.
فيما يلي قائمة بالطرق المتاحة:
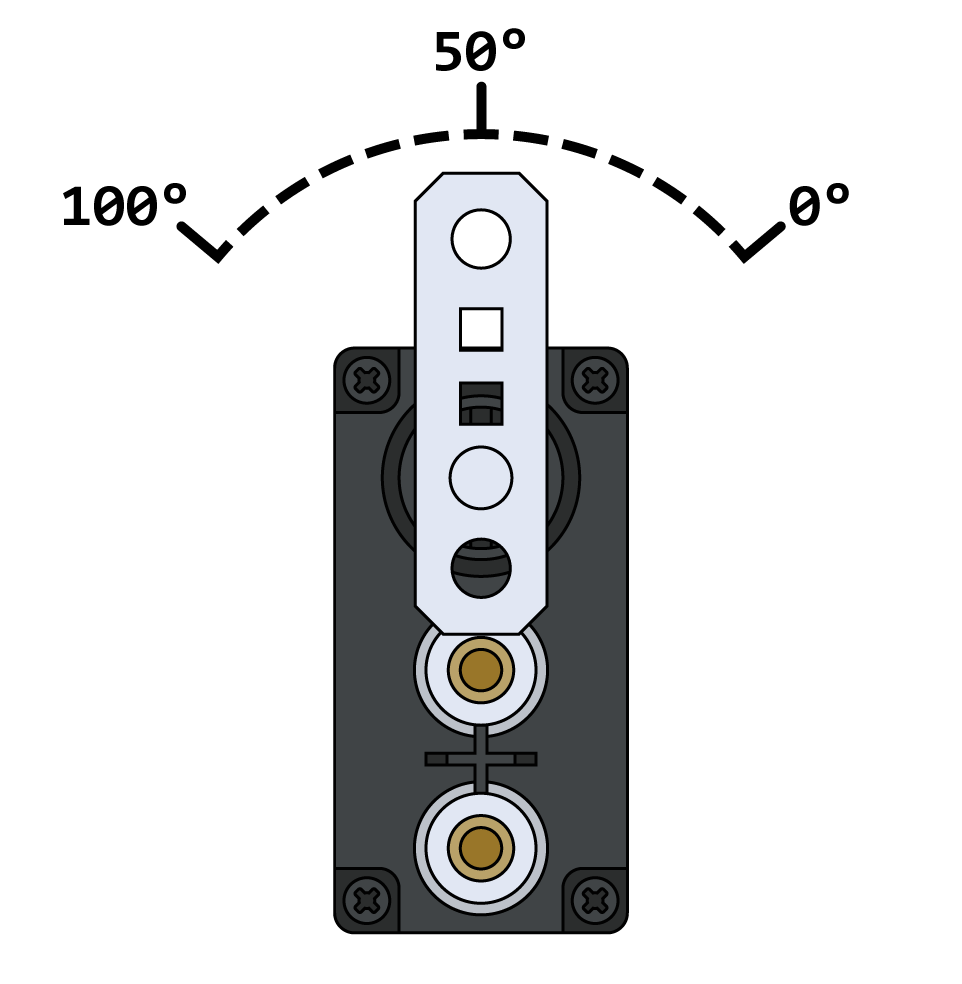
set_position– ينقل محرك سيرفو إلى موضع محدد بين 0 و 100 درجة.
المنشئ – تهيئة محرك سيرفو يدويًا.
Servo– إنشاء محرك سيرفو.
تحديد_الموضع#
set_position يحرك محرك سيرفو إلى موضع محدد بين 0 و 100 درجة.
ملاحظة: يبدأ محرك السيرفو كل مشروع عن طريق توسيط نفسه تلقائيًا عند 50 درجة قبل إكمال أي حركات.
Usage:
servo_motor.set_position(value, units)
حدود |
وصف |
|---|---|
|
قيمة الموضع المراد ضبطها لمحرك السيرفو. يمكن أن تكون هذه القيمة عددًا |
|
وحدة تحديد الموضع: |
المُنشئون#
تُستخدم الدوال البانية لإنشاء كائنات Servo يدويًا، وهي ضرورية لتكوين محرك Servo خارج VEXcode.
Servo#
Servo يُنشئ محرك سيرفو.
Usage:
Servo(port)
المعلمة |
وصف |
|---|---|
|
المنفذ ثلاثي الأسلاك الذي يتصل به محرك السيرفو:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)