
Servo variklis#
Įvadas#
VEX 3 laidų servovariklis yra 3 laidų įrenginys, kuris gali pasisukti į tam tikrą padėtį, remdamasis valdymo signalu iš EXP Brain.
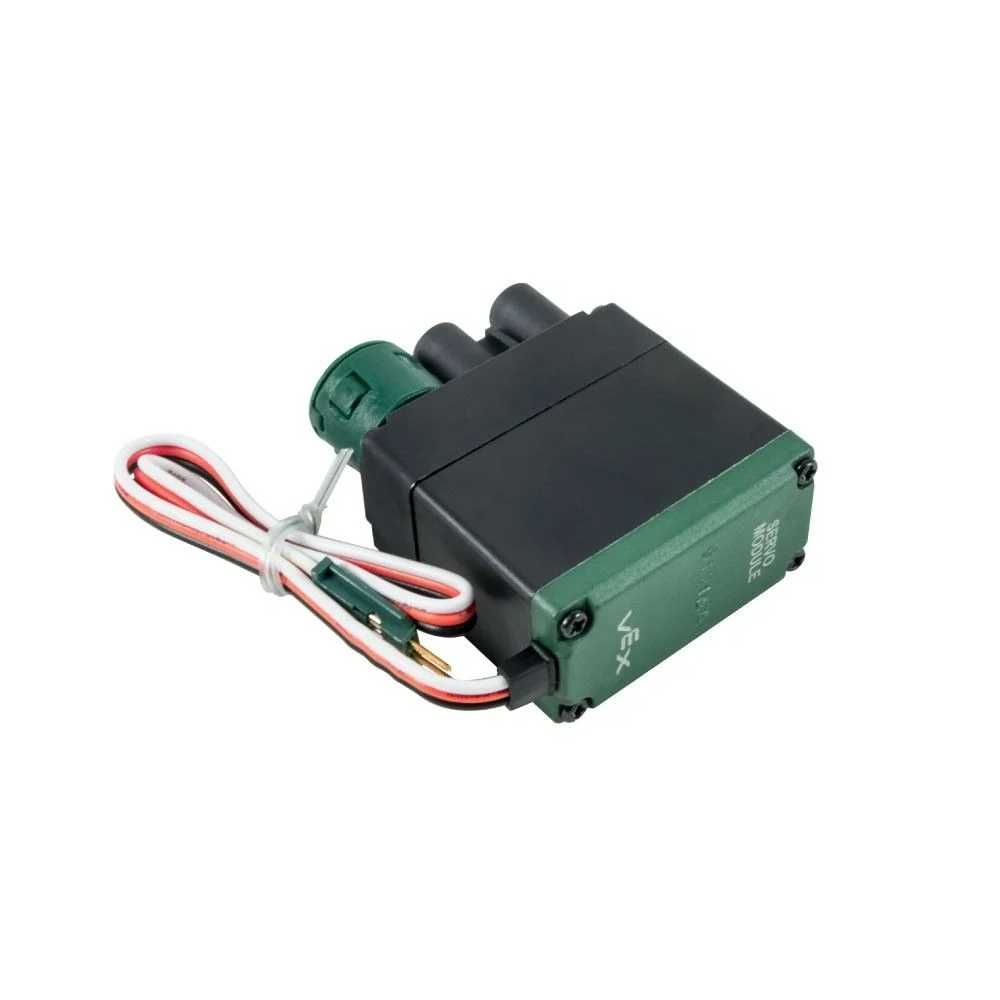
Šiame puslapyje kaip servovariklio pavadinimo pavyzdys naudojamas servo_motor Jei reikia, pakeiskite jį savo sukonfigūruotu pavadinimu.
Žemiau pateikiamas galimų metodų sąrašas:
set_position– Perkelia servovariklį į nurodytą padėtį nuo 0 iki 100 laipsnių.
Konstruktorius – rankiniu būdu inicijuoti servo variklį.
Servo– Sukuria servo variklį.
nustatyta_pozicija#
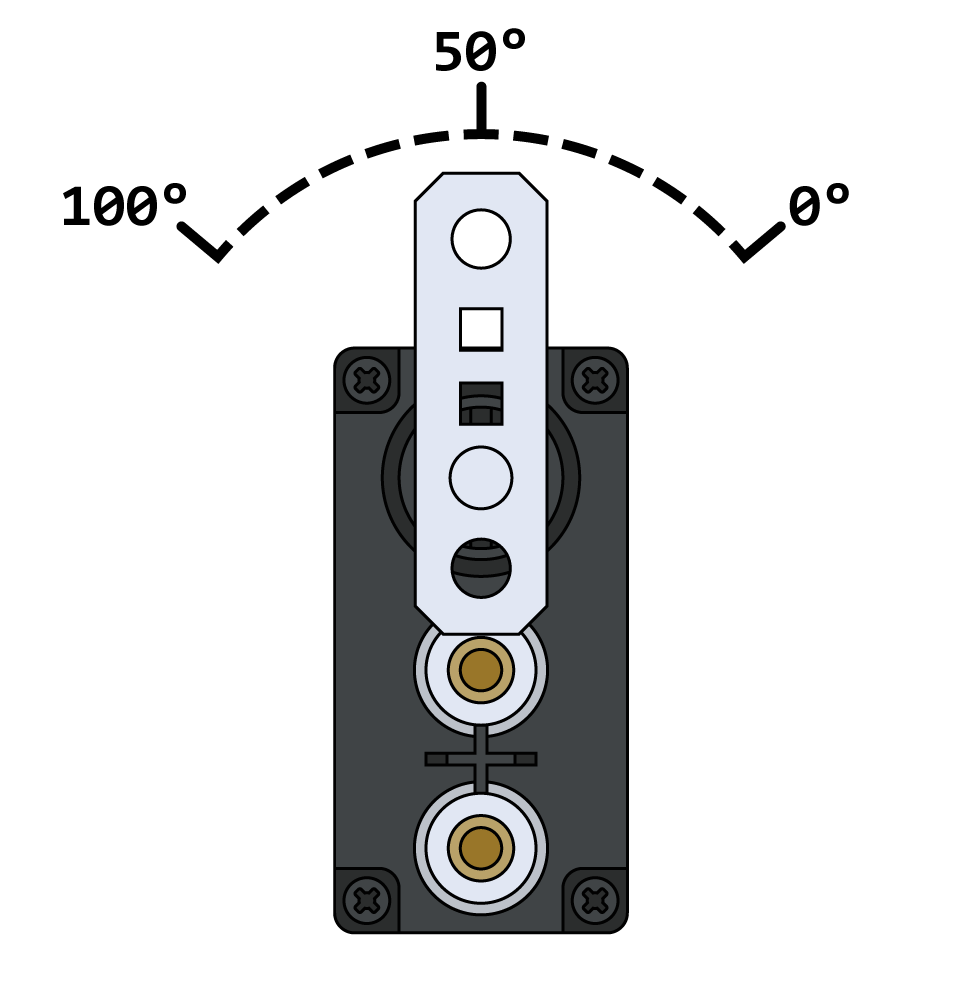
set_position perkelia servovariklį į nurodytą padėtį nuo 0 iki 100 laipsnių.
Pastaba: Servo variklis kiekvieną projektą pradeda automatiškai centruodamas save 50 laipsnių kampu prieš atlikdamas bet kokius judesius.
Usage:
servo_motor.set_position(value, units)
Parametrai |
Aprašymas |
|---|---|
|
Servo variklio padėties vertė. Tai gali būti sveikasis skaičius |
|
Padėties vienetas: |
Konstruktoriai#
Konstruktoriai naudojami rankiniu būdu sukurti Servo objektus, kurie yra būtini servo variklio konfigūruojimui ne VEX code.
Servo#
Servo sukuria servo variklį.
Usage:
Servo(port)
Parametras |
Aprašymas |
|---|---|
|
3 laidų prievadas, prie kurio prijungtas servo variklis:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)