
Silnik serwo#
Wstęp#
Silnik serwo VEX 3-Wire to urządzenie 3-żyłowe, które może obracać się do określonej pozycji na podstawie sygnału sterującego z EXP Brain.
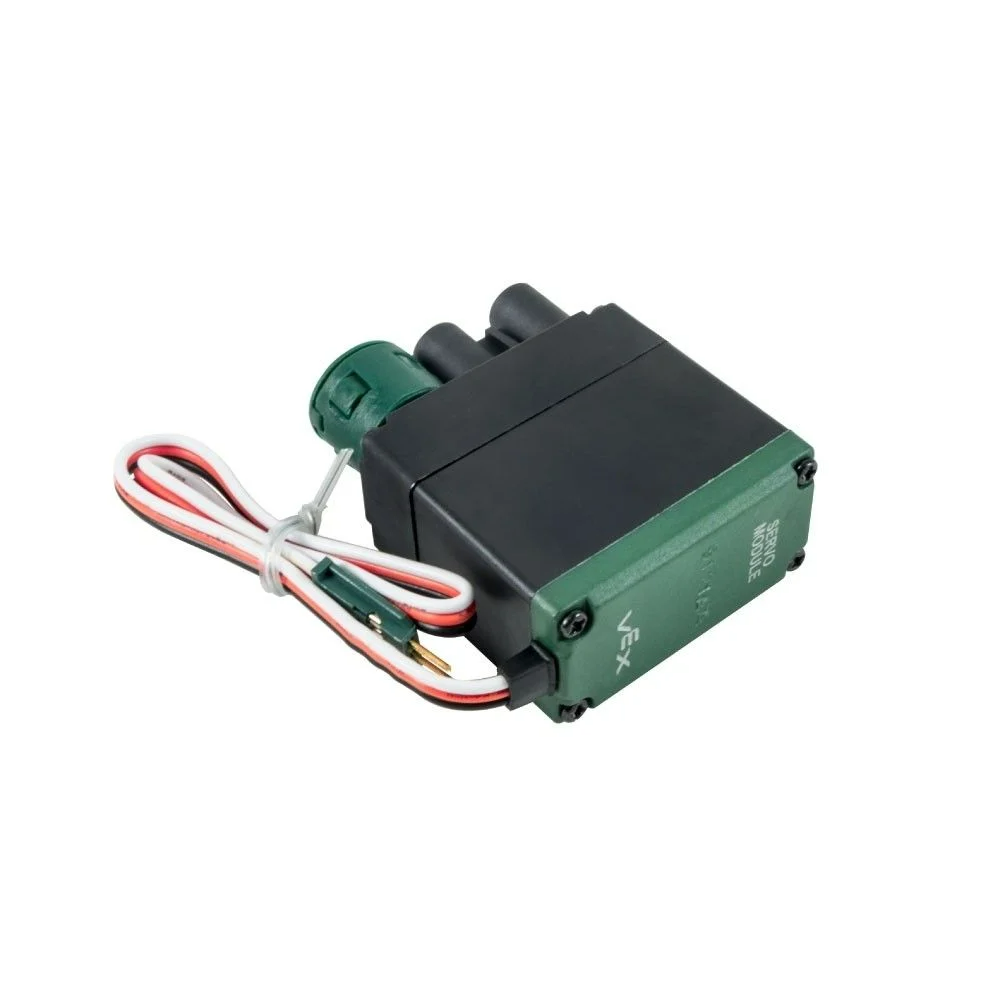
Ta strona używa servo_motor jako przykładowej nazwy serwomotoru. W razie potrzeby zastąp ją własną, skonfigurowaną nazwą.
Poniżej znajduje się lista dostępnych metod:
set_position– Przesuwa serwomotor do określonej pozycji w zakresie od 0 do 100 stopni.
Konstruktor – Ręczna inicjalizacja serwomotoru.
Servo– Tworzy silnik serwo.
ustaw_pozycję#
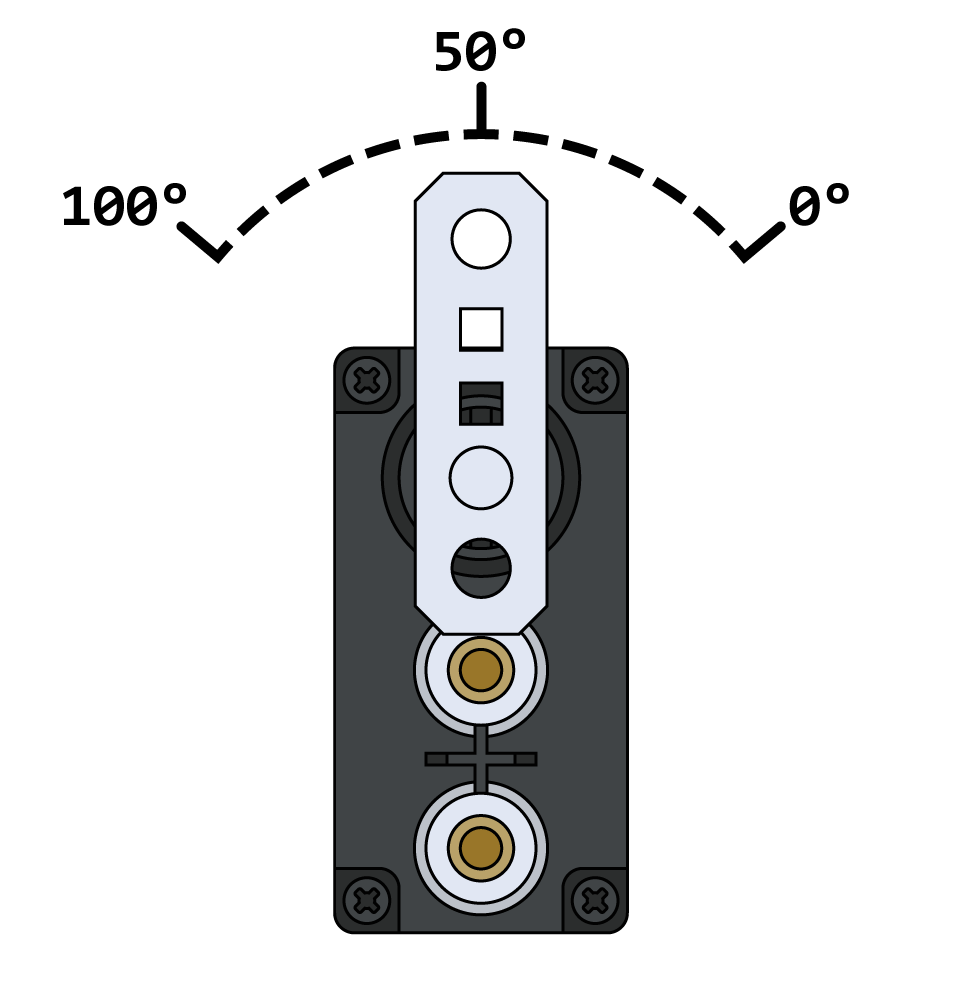
set_position przesuwa serwomotor do określonej pozycji pomiędzy 0 a 100 stopni.
Uwaga: Silnik serwo rozpoczyna każdy projekt od automatycznego centrowania się pod kątem 50 stopni przed wykonaniem jakichkolwiek ruchów.
Usage:
servo_motor.set_position(value, units)
Parametry |
Opis |
|---|---|
|
Wartość pozycji do ustawienia dla serwomotoru. Może to być liczba całkowita |
|
Jednostka pozycji: |
Konstruktorzy#
Konstruktory służą do ręcznego tworzenia obiektów Servo , które są niezbędne do skonfigurowania Servo Motor poza VEXcode.
Servo#
Servo tworzy silnik serwo.
Usage:
Servo(port)
Parametr |
Opis |
|---|---|
|
Port 3-żyłowy, do którego podłączony jest silnik serwo:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)