
Servomotor#
Invoering#
De VEX 3-draads servomotor is een 3-draads apparaat dat naar een specifieke positie kan draaien op basis van een stuursignaal van de EXP Brain.
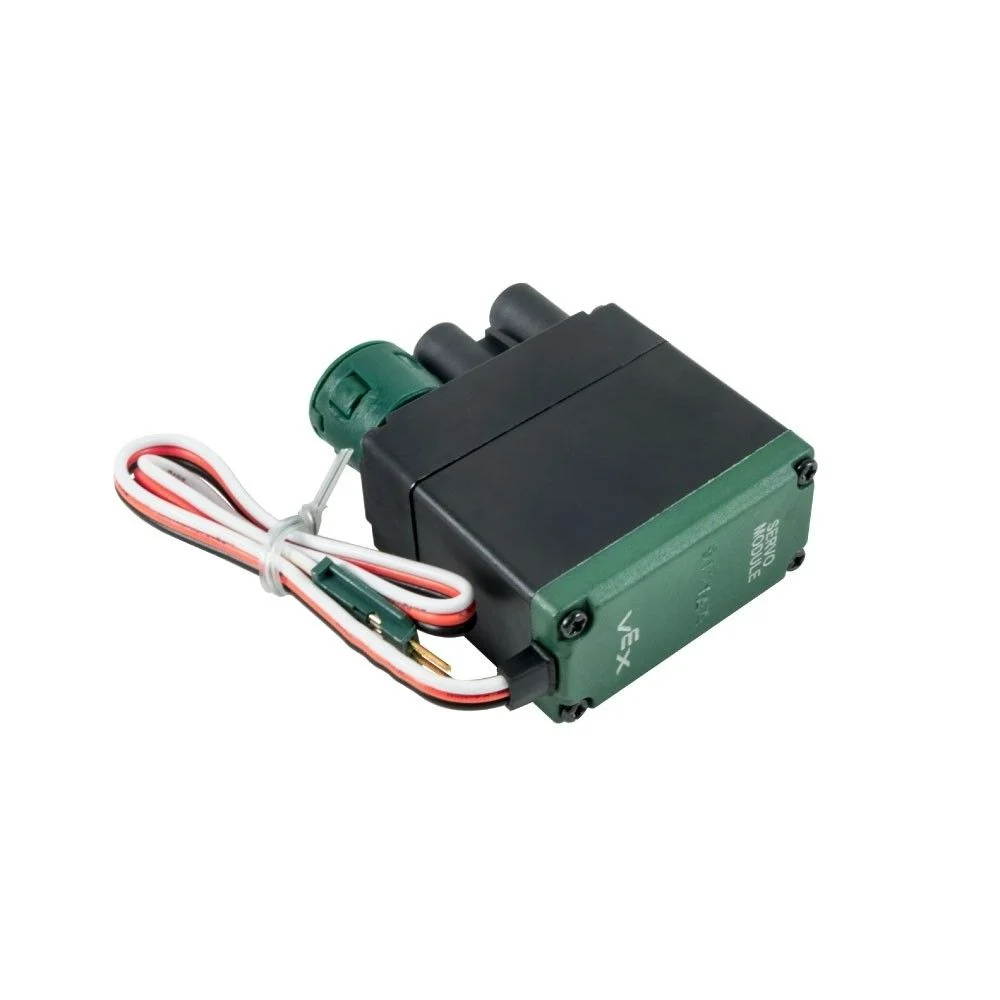
Op deze pagina wordt servo_motor als voorbeeldnaam voor de servomotor gebruikt. Vervang dit door uw eigen geconfigureerde naam indien nodig.
Hieronder vindt u een lijst met beschikbare methoden:
set_position– Verplaatst een servomotor naar een opgegeven positie tussen 0 en 100 graden.
Constructor – Initialiseer handmatig een servomotor.
Servo– Creëert een servomotor.
set_position#
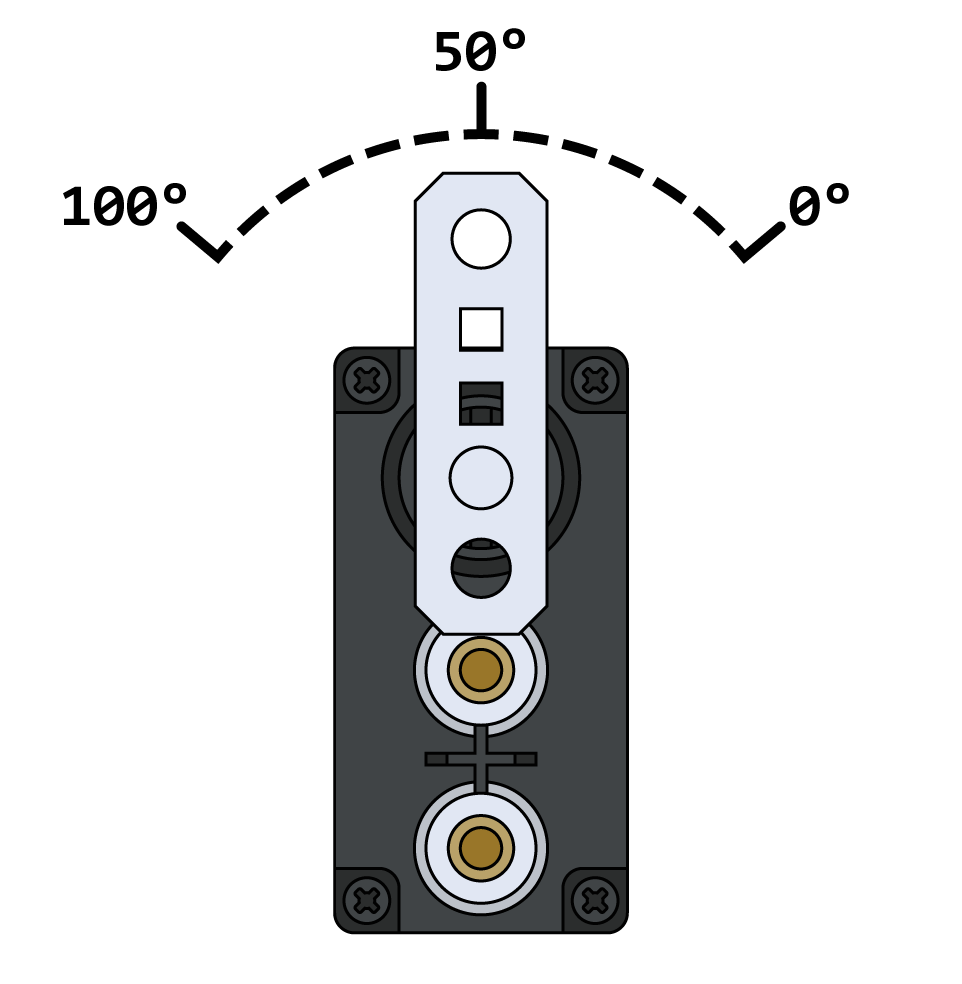
set_position verplaatst een servomotor naar een opgegeven positie tussen 0 en 100 graden.
Let op: Een servomotor begint elk project door zichzelf automatisch te centreren op 50 graden voordat er bewegingen worden uitgevoerd.
Usage:
servo_motor.set_position(value, units)
Parameters |
Beschrijving |
|---|---|
|
De positiewaarde die moet worden ingesteld voor de servomotor. Dit kan een geheel getal |
|
De positie-eenheid: |
Constructeurs#
Constructors worden gebruikt om handmatig Servo objecten te creëren, die nodig zijn voor het configureren van een servomotor buiten VEXcode.
Servo#
Servo creëert een servomotor.
Usage:
Servo(port)
Parameter |
Beschrijving |
|---|---|
|
De 3-draads poort waarop de servomotor is aangesloten:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)