
Servo motors#
Ievads#
VEX 3 vadu servomotors ir 3 vadu ierīce, kas var pagriezties noteiktā pozīcijā, pamatojoties uz vadības signālu no EXP Brain.
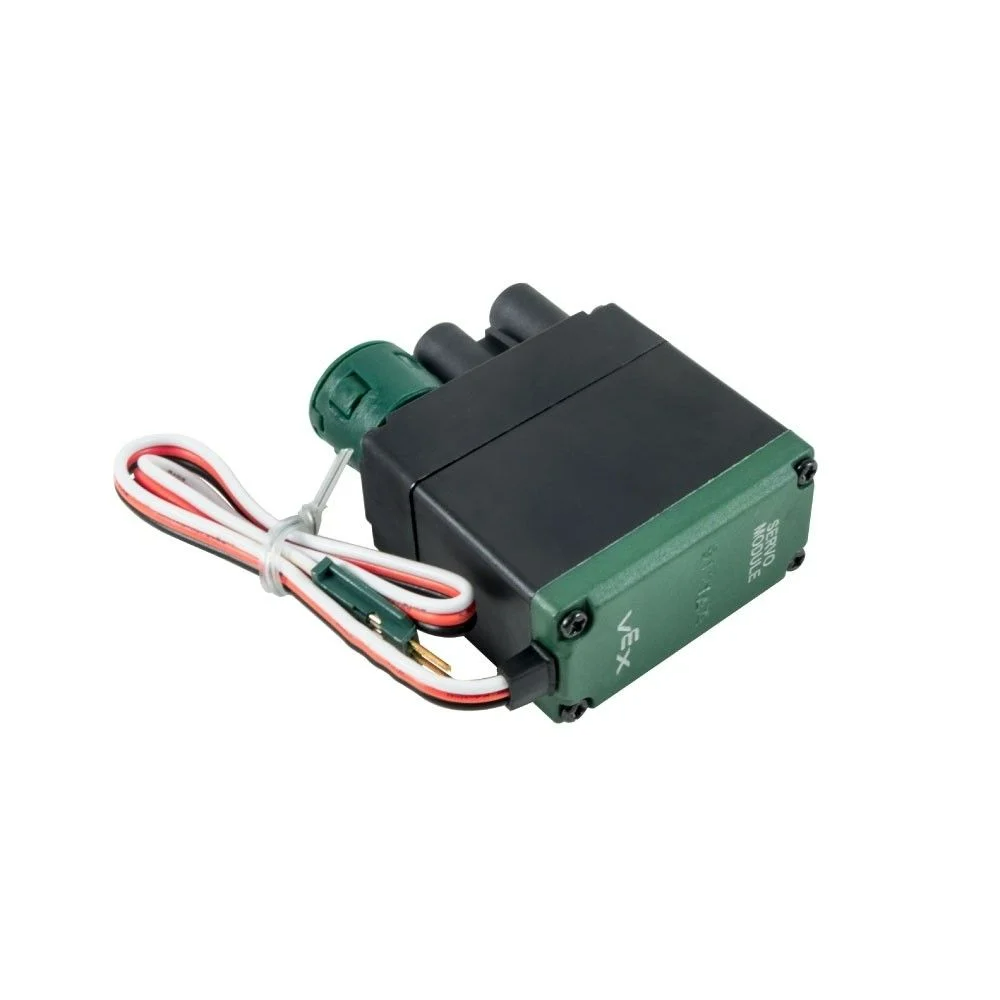
Šajā lapā kā servomotora nosaukuma piemērs tiek izmantots servo_motor Ja nepieciešams, nomainiet to ar savu konfigurēto nosaukumu.
Zemāk ir pieejamo metožu saraksts:
set_position– Pārvieto servomotoru uz norādīto pozīciju no 0 līdz 100 grādiem.
Konstruktors — manuāla servomotora inicializācija.
Servo– Izveido servomotoru.
iestatītā_pozīcija#
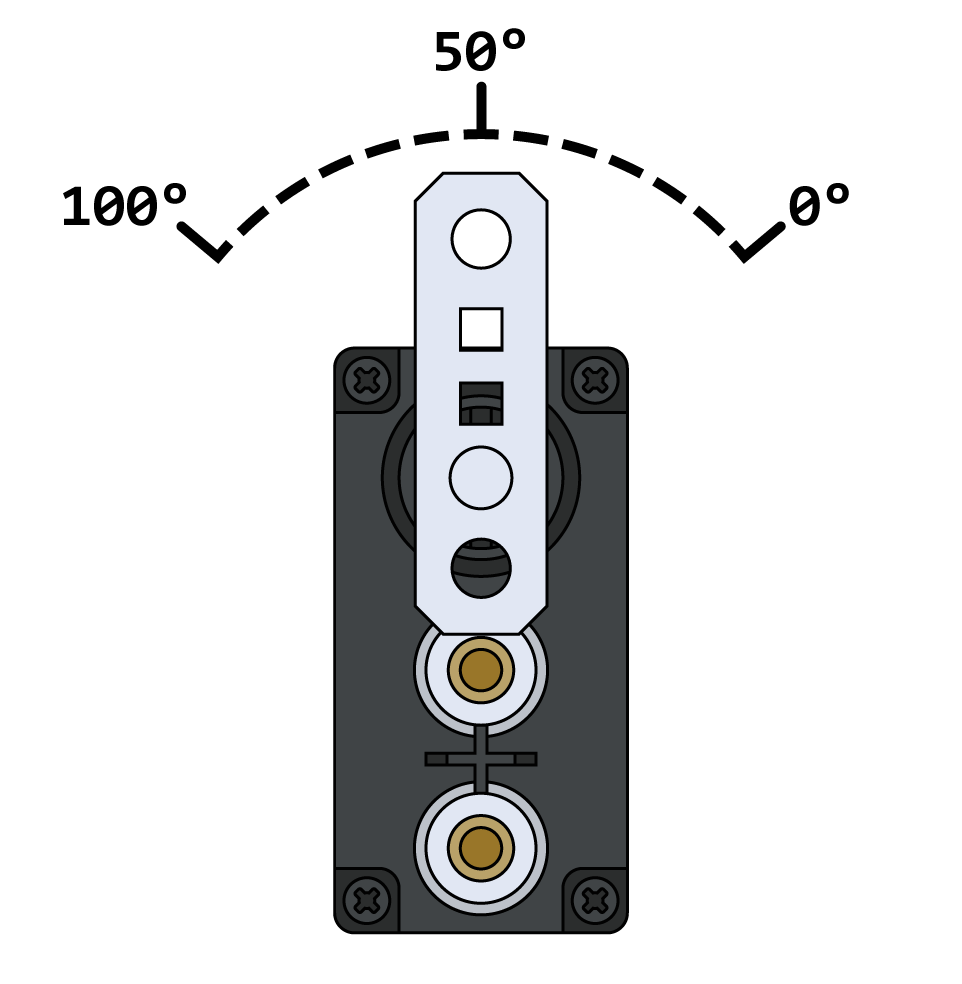
set_position pārvieto servomotoru uz norādīto pozīciju no 0 līdz 100 grādiem.
Piezīme: Servomotors katru projektu sāk, automātiski centrējot sevi 50 grādu leņķī, pirms pabeidz jebkādas kustības.
Usage:
servo_motor.set_position(value, units)
Parametri |
Apraksts |
|---|---|
|
Servomotora pozīcijas vērtība, kas jāiestata. Tā var būt vesels skaitlis |
|
Pozīcijas mērvienība: |
Konstruktori#
Konstruktori tiek izmantoti, lai manuāli izveidotu Servo objektus, kas ir nepieciešami servomotora konfigurēšanai ārpus VEXkoda.
Servo#
Servo izveido servomotoru.
Usage:
Servo(port)
Parametrs |
Apraksts |
|---|---|
|
3 vadu ports, kuram ir pievienots servomotors:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)