
Động cơ servo#
Giới thiệu#
Động cơ servo 3 dây VEX là một thiết bị 3 dây có thể quay đến một vị trí cụ thể dựa trên tín hiệu điều khiển từ EXP Brain.
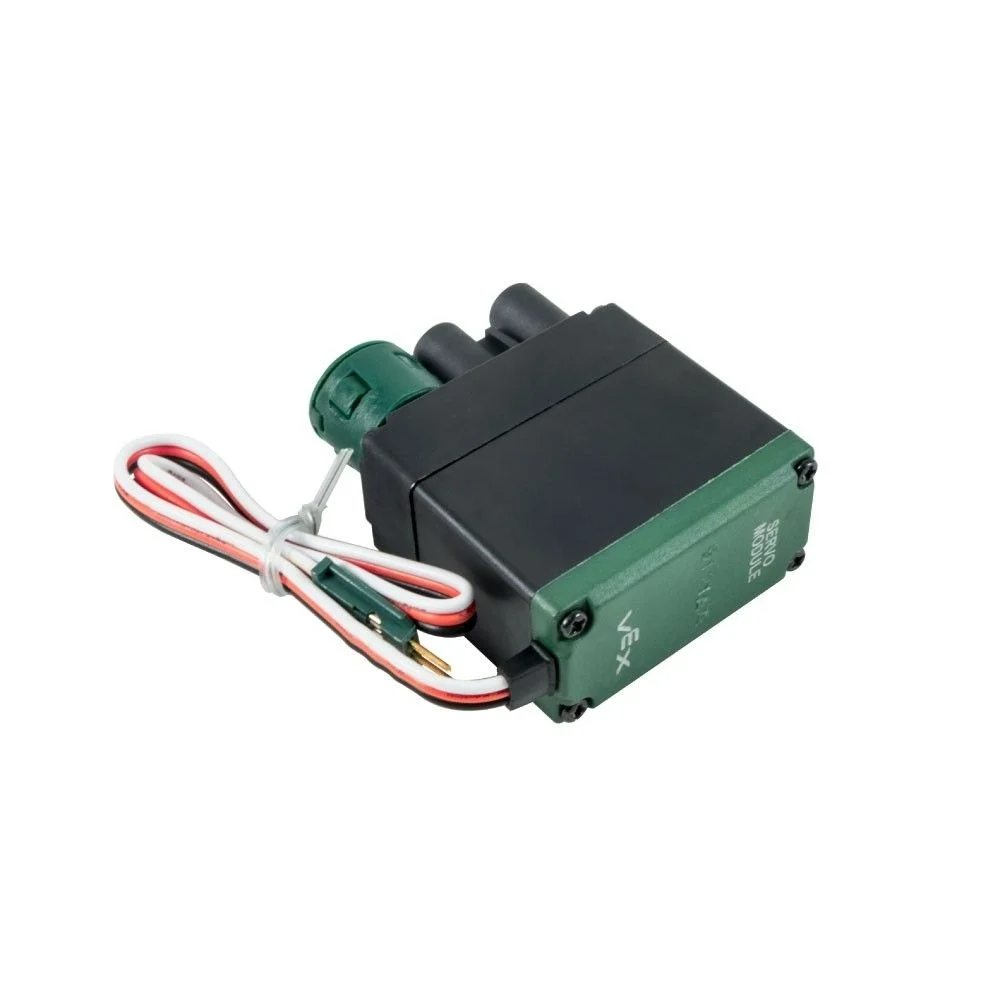
Trang này sử dụng servo_motor làm ví dụ về tên động cơ servo. Hãy thay thế bằng tên đã cấu hình của riêng bạn nếu cần.
Dưới đây là danh sách các phương pháp có sẵn:
set_position– Di chuyển động cơ servo đến vị trí được chỉ định giữa 0 và 100 độ.
Hàm khởi tạo – Khởi tạo thủ công một động cơ servo.
Servo– Tạo một động cơ servo.
đặt vị trí#
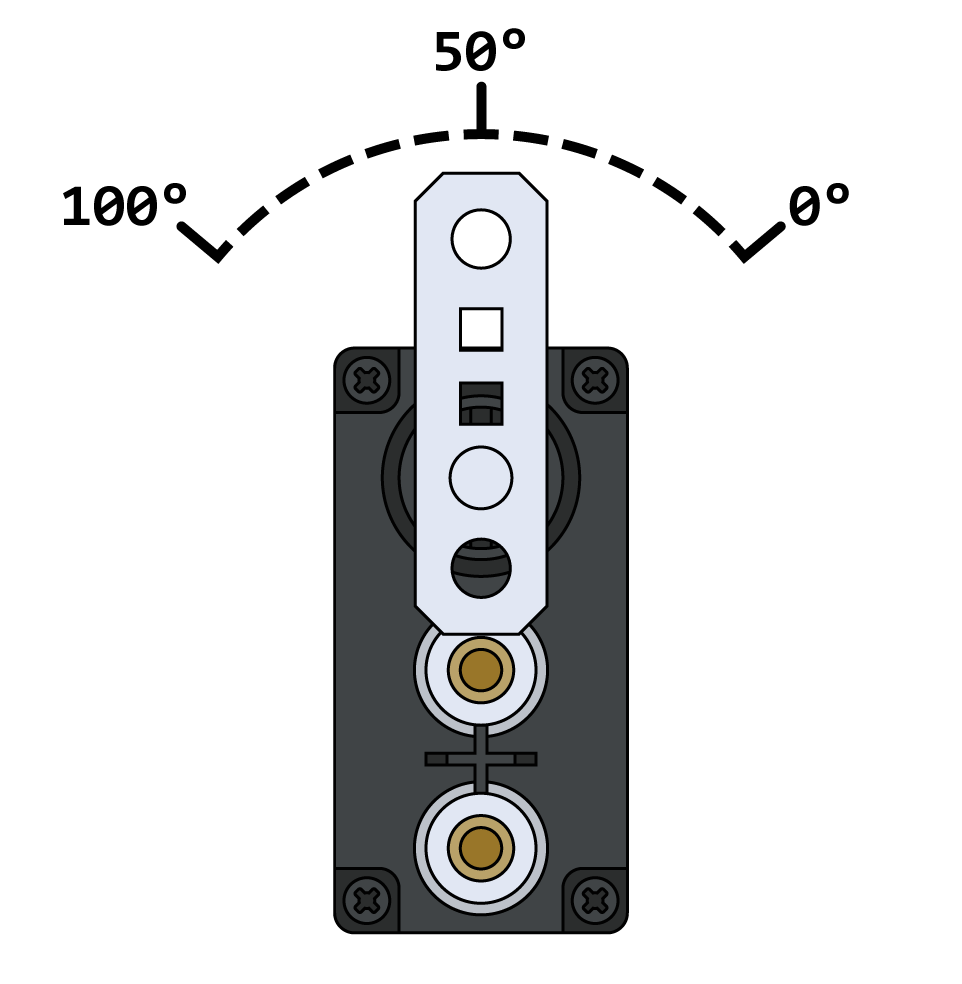
Lệnh set_position di chuyển động cơ servo đến vị trí được chỉ định trong khoảng từ 0 đến 100 độ.
Lưu ý: Động cơ Servo bắt đầu mỗi dự án bằng cách tự động căn chỉnh ở góc 50 độ trước khi thực hiện bất kỳ chuyển động nào.
Usage:
servo_motor.set_position(value, units)
Thông số |
Sự miêu tả |
|---|---|
|
Giá trị vị trí cần thiết lập cho động cơ servo. Giá trị này có thể là số nguyên |
|
Đơn vị vị trí: |
Các hàm tạo#
Các hàm tạo được sử dụng để tạo thủ công các đối tượng Servo , cần thiết để cấu hình Động cơ Servo bên ngoài VEXcode.
Servo#
Servo tạo ra một động cơ servo.
Usage:
Servo(port)
Tham số |
Sự miêu tả |
|---|---|
|
Cổng 3 dây mà động cơ servo được kết nối:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)