
Серводвигун#
Вступ#
3-провідний серводвигун VEX – це 3-провідний пристрій, який може обертатися в певне положення на основі керуючого сигналу від EXP Brain.
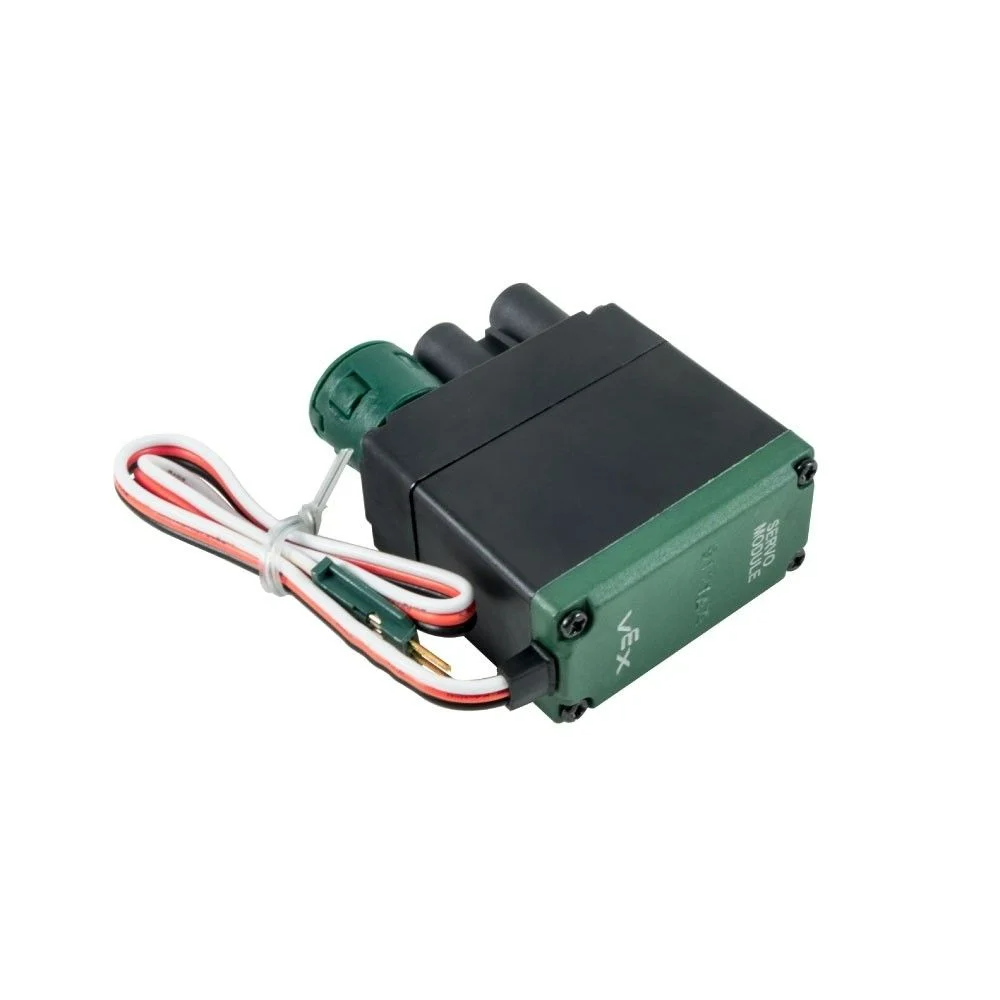
На цій сторінці як приклад назви серводвигуна використовується servo_motor За потреби замініть її власною налаштованою назвою.
Нижче наведено список доступних методів:
set_position– Переміщує серводвигун у задане положення від 0 до 100 градусів.
Конструктор – Ручна ініціалізація серводвигуна.
Servo– Створює серводвигун.
set_position#
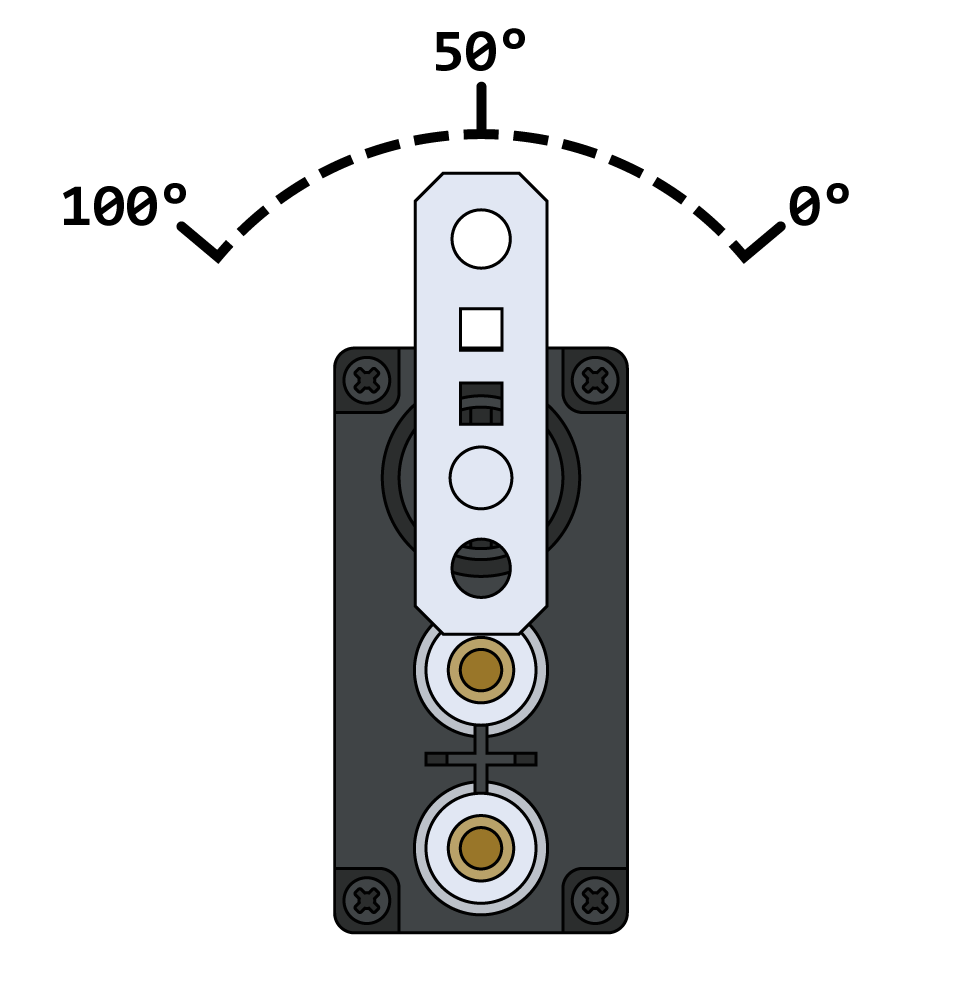
set_position переміщує серводвигун у задане положення від 0 до 100 градусів.
Примітка: Серводвигун починає кожен проект, автоматично центруючись під кутом 50 градусів перед завершенням будь-яких рухів.
Usage:
servo_motor.set_position(value, units)
Параметри |
Опис |
|---|---|
|
Значення позиції, яке потрібно встановити для серводвигуна. Це може бути ціле число |
|
Одиниця вимірювання положення: |
Конструктори#
Конструктори використовуються для ручного створення об’єктів Servo , які необхідні для налаштування серводвигуна поза VEXcode.
Servo#
Servo створює серводвигун.
Usage:
Servo(port)
Параметр |
Опис |
|---|---|
|
3-провідний порт, до якого підключено серводвигун:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)