
Servomotor#
Zavedení#
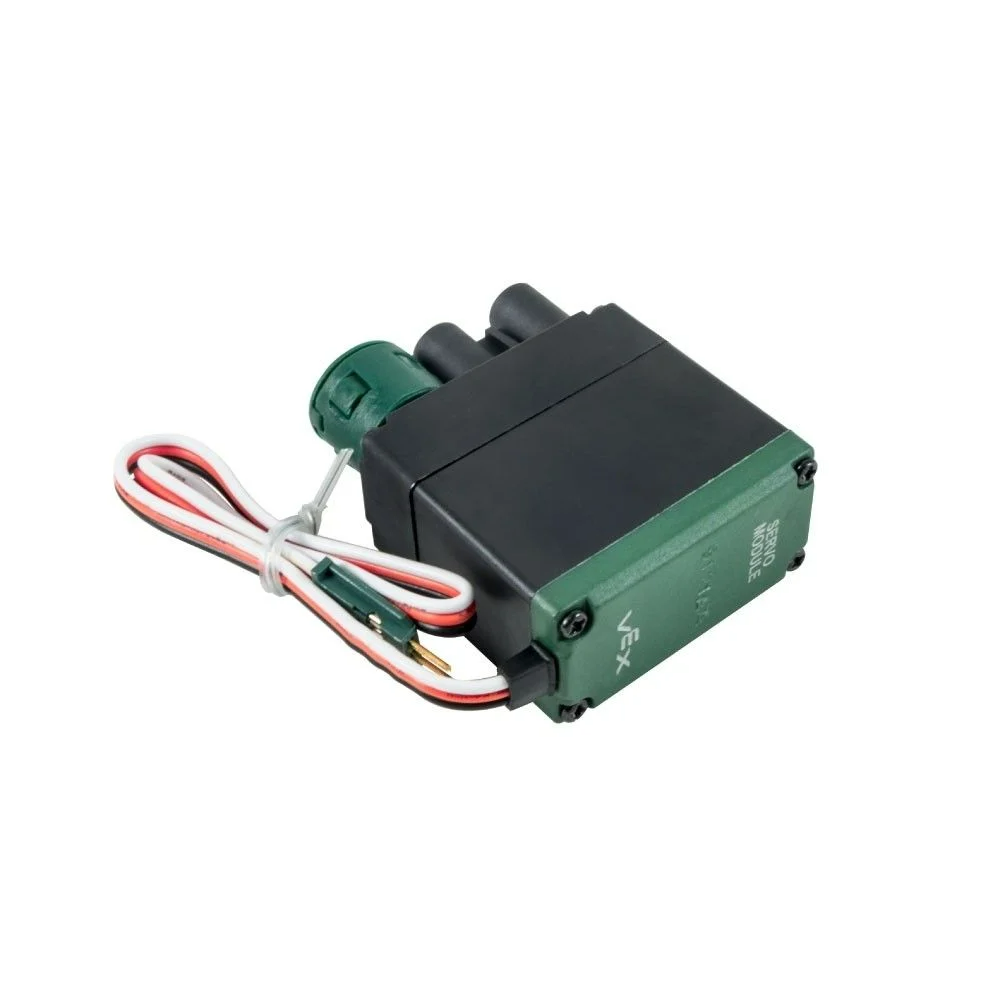
VEX 3-vodičový servomotor je 3vodičové zařízení, které se může otáčet do určité polohy na základě řídicího signálu z EXP Brain.
Tato stránka používá jako příklad názvu servomotoru servo_motor V případě potřeby jej nahraďte vlastním nakonfigurovaným názvem.
Níže je uveden seznam dostupných metod:
set_position– Přesune servomotor do zadané polohy mezi 0 a 100 stupni.
Konstruktor – Ruční inicializace servomotoru.
Servo– Vytvoří servomotor.
set_position#
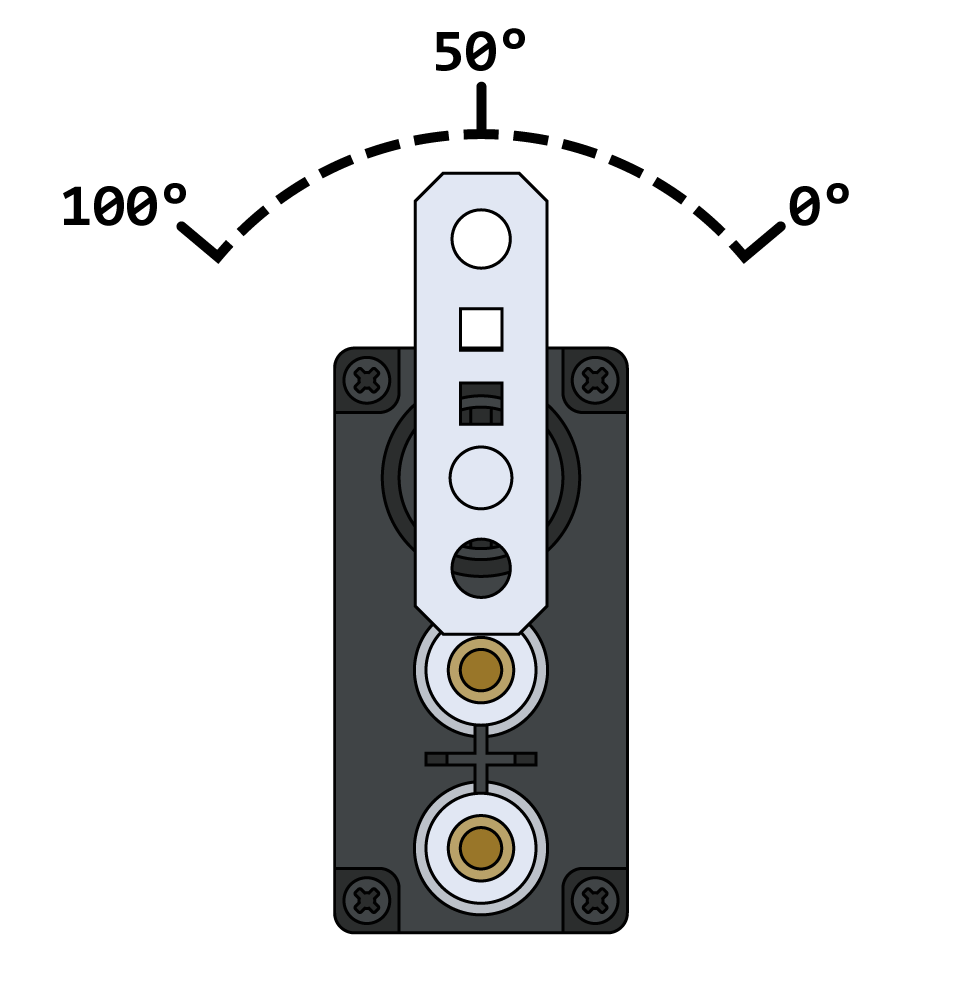
set_position přesune servomotor do zadané polohy mezi 0 a 100 stupni.
Poznámka: Servomotor zahajuje každý projekt automatickým vycentrováním na 50 stupňů před dokončením jakýchkoli pohybů.
Usage:
servo_motor.set_position(value, units)
Parametry |
Popis |
|---|---|
|
Hodnota polohy, která se má nastavit pro servomotor. Může to být |
|
Jednotka polohy: |
Konstruktéři#
Konstruktory se používají k ručnímu vytvoření objektů Servo , které jsou nezbytné pro konfiguraci servomotoru mimo VEXcode.
Servo#
Servo vytvoří servomotor.
Usage:
Servo(port)
Parametr |
Popis |
|---|---|
|
3vodičový port, ke kterému je servomotor připojen:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)