
Επιταχυνσιόμετρο#
Εισαγωγή#
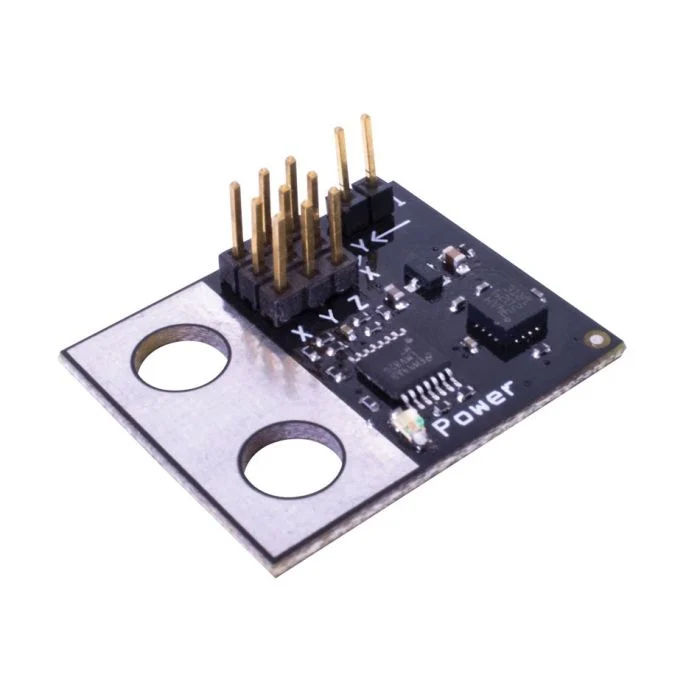
The accelerometer class measures the acceleration of the robot along one or more axes. The sensor outputs an analog voltage that changes based on acceleration in G-forces (G).
Ένας βραχυκυκλωτήρας στο επιταχυνσιόμετρο καθορίζει το εύρος ευαισθησίας του:
2G - Μετράει την επιτάχυνση από -2G σε +2G
6G - Μετράει την επιτάχυνση από -6G σε +6G
Κατασκευαστής κλάσης#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
Καταστροφέας κλάσης#
Καταστρέφει το αντικείμενο επιταχυνσιόμετρου accelerometer και απελευθερώνει τους σχετικούς πόρους.
virtual ~accelerometer();
Παράμετροι#
Παράμετρος |
Τύπος |
Περιγραφή |
|---|---|---|
|
|
Η θύρα 3 καλωδίων στην οποία είναι συνδεδεμένο το επιταχυνσιόμετρο, γράφεται ως |
|
|
Προαιρετικό. Ενεργοποίηση λειτουργίας υψηλής ευαισθησίας στο Επιταχυνσιόμετρο:
|
Παραδείγματα#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
Συναρτήσεις Μελών#
Η κλάση accelerometer περιλαμβάνει τις ακόλουθες συναρτήσεις-μέλη:
acceleration— Επιστρέφει την επιτάχυνση που μετράται από το Επιταχυνσιόμετρο σε Gs.
Πριν από την κλήση οποιασδήποτε συνάρτησης μέλους accelerometer , πρέπει να δημιουργηθεί μια παρουσία accelerometer , όπως φαίνεται παρακάτω:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
Επιστρέφει την επιτάχυνση που μετριέται σε Gs.
Available Functionsdouble acceleration();
Αυτή η συνάρτηση δεν δέχεται καμία παράμετρο.
Return ValuesΕπιστρέφει ένα double που αντιπροσωπεύει την επιτάχυνση που μετριέται σε Gs.
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();