
Kiihtyvyysanturi#
Johdanto#
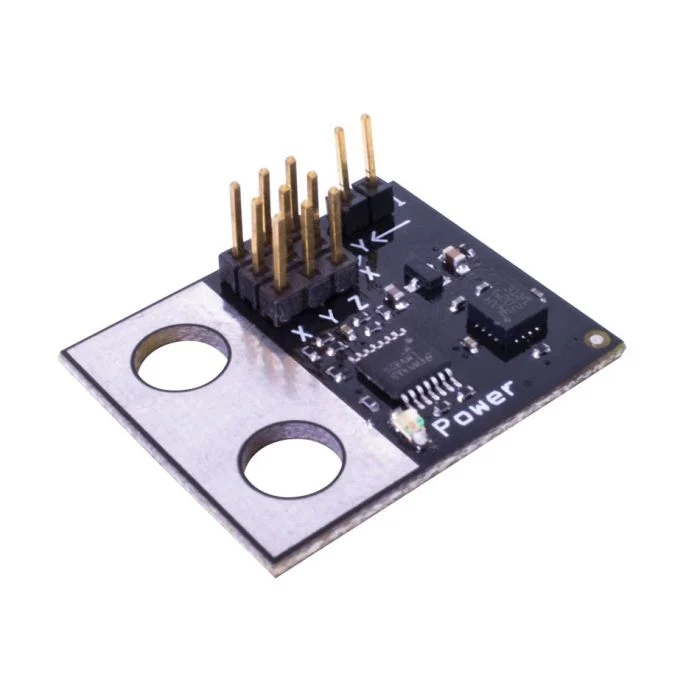
Kiihtyvyysanturi mittaa robotin kiihtyvyyttä yhden tai useamman akselin suunnassa. Anturi tuottaa analogisen jännitteen, joka muuttuu G-voimien (G) kiihtyvyyden perusteella.
Kiihtyvyysanturin hyppyjohdin määrittää sen herkkyysalueen:
2G – Mittaa kiihtyvyyttä välillä -2G - +2G
6G – Mittaa kiihtyvyyttä välillä -6G - +6G
Tällä sivulla käytetään esimerkkinä kiihtyvyysanturin nimeä accel_a Korvaa se tarvittaessa omalla määrittämälläsi nimellä.
Alla on luettelo käytettävissä olevista menetelmistä:
acceleration– Palauttaa kiihtyvyysanturin havaitseman kiihtyvyyden gigasekunteina.changed– Rekisteröi funktion kutsuttavaksi aina, kun kiihtyvyysanturin arvo muuttuu.
Konstructor – Kiihtyvyysanturin manuaalinen alustaminen ja konfigurointi.
Accelerometer– Luo kiihtyvyysanturi.
kiihtyvyys#
acceleration palauttaa kiihtyvyyden gigatavuina desimaalilukuna float.
Usage:
accel_a.acceleration()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
muuttunut#
changed rekisteröi funktion kutsuttavaksi aina, kun kiihtyvyysanturin arvo muuttuu.
Usage:
accel_a.changed(callback, arg)
Parametrit |
Kuvaus |
|---|---|
|
Aiemmin määritelty function, joka suoritetaan, kun kiihtyvyysanturin arvo muuttuu. |
|
Valinnainen. |
def my_function():
  brain.screen.print("Value changed")

# Call my_function whenever accel_a's value changes
accel_a.changed(my_function)
Rakentaja#
Konstruktoreita käytetään Accelerometer -objektien manuaaliseen luomiseen, jotka ovat välttämättömiä kiihtyvyysanturin konfiguroimiseksi VEXcoden ulkopuolella.
Accelerometer#
Accelerometer luo kiihtyvyysanturin.
Usage:
Accelerometer(port, sensitivity)
Parametri |
Kuvaus |
|---|---|
|
3-johtiminen portti, johon kiihtyvyysanturi on kytketty:
|
|
Valinnainen. Otetaanko kiihtyvyysanturin herkkyystila käyttöön: |
# Create a high sensitivity Accelerometer in Port A
accel_a = Accelerometer(brain.three_wire_port.a, True)