
Enkooderi#
Johdanto#
Optinen akselienkooderi mittaa akselin pyörimisasentoa ja -nopeutta. Se käyttää sisäisiä optisia antureita akselin pyörimisnopeuden ja -pituuden havaitsemiseen, mikä tekee siitä hyödyllisen pyörän pyörimisen, varren asennon tai muiden mekanismien seurannassa.
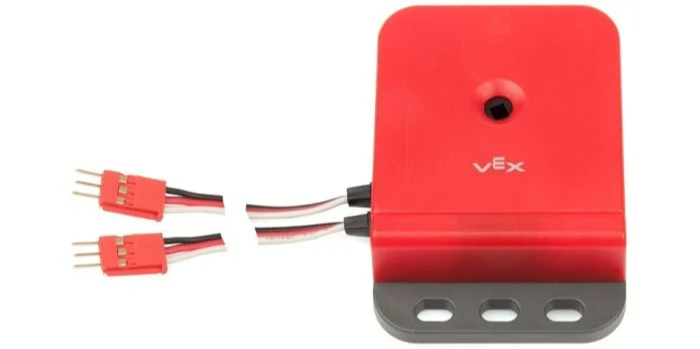
Tällä sivulla käytetään esimerkkinä optisen akselikooderin nimeä encoder_a Korvaa se tarvittaessa omalla määritetyllä nimelläsi.
Alla on luettelo käytettävissä olevista menetelmistä:
set_position– Asettaa kooderin nykyisen sijainnin tiettyyn arvoon.reset_position– Asettaa kooderin nykyiseksi sijainniksi 0.position– Palauttaa kuinka paljon kooderi on kiertynyt.velocity– Palauttaa kooderin nykyisen pyörimisnopeuden.
Constructor – Optisen akselienkooderin manuaalinen alustaminen ja konfigurointi.
Encoder– Luo optinen akselienkooderi.
asetettu_sijainti#
set_position asettaa enkooderin nykyisen sijainnin määritettyyn arvoon. Tätä voidaan käyttää seurattavan sijainnin manuaaliseen asettamiseen ilman moottorin tai muun mekanismin pyörittämistä.
Usage:
encoder_a.set_position(position, units)
Parametri |
Kuvaus |
|---|---|
|
Numerona asetettava kooderin sijainti. |
|
Valinnainen. Yksikkö, jolla sijainti asetetaan: |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
nollauspaikka#
reset_position asettaa kooderin nykyiseksi sijainniksi 0.
Usage:
encoder_a.reset_position()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
asema#
position palauttaa, kuinka paljon enkooderiin kytketty akseli on pyörinyt.
Usage:
encoder_a.position(units)
Parametrit |
Kuvaus |
|---|---|
|
Valinnainen. Yksikkö, joka palauttaa sijainnin: |
nopeus#
velocity palauttaa enkooderin pyörimisnopeuden desimaalilukuna float.
Usage:
encoder_a.velocity(units)
Parametri |
Kuvaus |
|---|---|
|
Valinnainen. Yksikkö, joka palauttaa nopeuden: |
Rakentaja#
Konstruktoreita käytetään Encoder -objektien manuaaliseen luomiseen, jotka ovat välttämättömiä optisen akselienkooderin konfiguroimiseksi VEXcoden ulkopuolella.
Encoder#
Encoder luo optisen akselienkooderin.
Usage:
Encoder(port)
Parametri |
Kuvaus |
|---|---|
|
Ensimmäinen kahdesta 3-johtimisesta portista, joihin optinen akselienkooderi on kytketty:
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)