
Blocs spécifiques aux robots#
Introduction#
Le robot héros Striker comprend deux options de moteur, un capteur optique, un capteur de rotation et un capteur GPS (système de positionnement de jeu).
Tous les blocs VR VEXcode standard sont disponibles pour une utilisation dans le terrain de jeu V5 23-24 Over Under.
Vous trouverez ci-dessous la liste de tous les blocs spécifiques aux robots disponibles :
Transmission – Déplacez et faites tourner le robot.
Actes
drive — Déplace le robot vers l’avant ou vers l’arrière en permanence.
drive for — Déplace le robot vers l’avant ou vers l’arrière sur une distance spécifique.
tourner — Tourne le robot à gauche ou à droite en permanence.
tourner pour — Tourne le robot à gauche ou à droite d’un nombre spécifique de degrés.
tourner vers une direction — Tourne le robot vers une direction spécifique.
tourner à la rotation — Tourne le robot vers une rotation spécifique.
arrêter de conduire — Arrête le mouvement du robot.
Paramètres
définir la vitesse de déplacement — Indique au robot à quelle vitesse se déplacer.
définir la vitesse de rotation — Indique au robot à quelle vitesse tourner.
set drive heading — Change le cap actuel du robot en un nouveau cap.
set drive rotation — Change la rotation actuelle du robot en une nouvelle rotation.
set drive timeout — Définit le nombre de secondes pendant lesquelles le robot tentera de terminer un mouvement.
Valeurs
le déplacement est terminé — Indique si le robot a fini de se déplacer.
le véhicule est en mouvement — Indique si le robot est en mouvement.
direction de conduite — Indique la direction actuelle du robot de 0 à 359,99 degrés.
rotation du moteur — Indique la rotation actuelle du robot.
vitesse de déplacement — Indique la vitesse à laquelle le robot se déplace.
Mouvement – Déplacer et suivre les moteurs du robot.
Actes
faire tourner le moteur – Fait tourner un moteur dans l’une de ses directions en permanence.
faire tourner le moteur pendant – Fait tourner un moteur sur une distance spécifique en degrés ou en tours.
faire tourner le moteur jusqu’à la position – Fait tourner un moteur jusqu’à une position spécifique.
arrêter le moteur – Empêche un moteur de tourner.
Paramètres
régler la vitesse du moteur – Indique au moteur à quelle vitesse tourner.
set motor timeout – Définit le temps pendant lequel un moteur essaiera de terminer un mouvement.
définir la position du moteur – Modifie la position actuelle du moteur à une nouvelle valeur.
Valeurs
moteur terminé – Indique si le moteur a fini de bouger.
le moteur tourne – Indique si le moteur tourne.
position du moteur – Indique la position actuelle du moteur.
vitesse du moteur – Indique la vitesse de rotation du moteur, en pourcentage de -100 % à 100 %.
Détection – Utiliser les différents capteurs du robot.
Optique
Objet détecté par le capteur optique – Indique si le capteur détecte un objet à portée.
Détection optique de la couleur – Indique si le capteur optique détecte une couleur spécifiée.
Luminosité optique – Indique la luminosité détectée par le capteur optique.
Teinte optique – Indique la teinte détectée par le capteur optique.
quand optique – Exécute la pile de blocs attachée lorsque le capteur optique détecte ou perd un objet.
Rotation
définir la position du capteur de rotation – Indique la position actuelle du capteur de rotation à une valeur spécifique.
Angle du capteur de rotation – Renvoie l’angle actuel du capteur entre 0 et 359,99 degrés.
Position du capteur de rotation – Renvoie la position de rotation totale en degrés ou en tours.
GPS
Position GPS – Renvoie la position X ou Y du capteur GPS.
Cap GPS – Renvoie le cap vers lequel le robot est actuellement orienté.
Les exemples de cette page utilisent la position de départ par défaut du Playground.
Transmission#
La transmission contrôle la façon dont le robot VR se déplace et tourne. Elle peut avancer ou reculer, tourner à gauche ou à droite, s’orienter et suivre sa rotation.
Actes#
conduire#
Le bloc entraînement permet au robot d’avancer ou de reculer indéfiniment. Le robot continuera d’avancer jusqu’à ce qu’une autre action, comme tourner ou s’arrêter, lui soit commandée.
se déplacer en [avant v]
Paramètres |
Description |
|---|---|
direction |
Direction de déplacement du robot : avant ou arrière. |
Exemple
au démarrage :: hat events
[Drive forward, then stop.]
se déplacer en [avant v]
attendre (2) secondes
arrêter le déplacement
conduire pour#
Le bloc commande pour déplace le robot vers l’avant ou vers l’arrière sur une distance précise. Le programme attendra que le robot ait terminé son déplacement avant de passer au bloc suivant.
se déplacer [avant v] sur (200) [mm v] ▶
Paramètres |
Description |
|---|---|
direction |
Direction de déplacement du robot : avant ou arrière. |
distance |
La distance parcourue par le robot. Il peut s’agir d’un nombre entier ou décimal. |
unité |
Unité de distance : mm (millimètres) ou pouces |
et n’attendez pas |
Sélectionnez la flèche ( ▶ ) pour développer le bloc et dire et n’attendez pas, afin que le bloc suivant dans la pile s’exécute immédiatement. |
Exemple
au démarrage :: hat events
[Drive forward.]
se déplacer [avant v] sur (500) [mm v] ▶
tourner#
Le bloc tourner permet au robot de tourner indéfiniment à gauche ou à droite. Il continuera de tourner jusqu’à ce qu’une autre action, comme avancer ou s’arrêter, lui soit assignée.
pivoter [droite v]
Paramètres |
Description |
|---|---|
direction |
Direction dans laquelle le robot tourne : gauche ou droite. |
Exemple
au démarrage :: hat events
[Turn right, then stop.]
pivoter [droite v]
attendre (2) secondes
arrêter le déplacement
tourner pour#
Le bloc tourner pour fait pivoter le robot vers la gauche ou la droite d’un nombre précis de degrés. La rotation est relative à la position actuelle du robot. Le programme attendra que le robot ait terminé sa rotation avant d’exécuter le bloc suivant dans la pile.
pivoter [droite v] de (90) degrés ▶
Paramètres |
Description |
|---|---|
direction |
Direction dans laquelle le robot tourne : gauche ou droite. |
angle |
Le nombre de degrés de rotation du robot. Il peut s’agir d’un nombre entier ou décimal. |
et n’attendez pas |
Sélectionnez la flèche ( ▶ ) pour développer le bloc et dire et n’attendez pas, afin que le bloc suivant dans la pile s’exécute immédiatement. |
Exemple
au démarrage :: hat events
[Turn left, then turn around to the right.]
pivoter [à gauche v] de (90) degrés ▶
pivoter [droite v] de (180) degrés ▶
tourner à la direction#
Le cap est la direction vers laquelle le robot est orienté, mesurée en degrés. Le bloc tourner vers le cap oriente le robot vers un cap précis compris entre -359 et 359 degrés. Le robot empruntera le chemin le plus court pour atteindre le cap cible.
Le cap initial est de 0 degré.
Le projet attendra que le robot ait fini de tourner avant de lancer le bloc suivant de la pile.
pivoter au cap (90) degrés ▶
Paramètres |
Description |
|---|---|
titre |
Le cap que le robot doit suivre, de -359 à 359 degrés. |
et n’attendez pas |
Sélectionnez la flèche ( ▶ ) pour développer le bloc et dire et n’attendez pas, afin que le bloc suivant dans la pile s’exécute immédiatement. |
Exemple
au démarrage :: hat events
[Turn to face the cardinal directions.]
pivoter au cap (90) degrés ▶
attendre (2) secondes
pivoter au cap (180) degrés ▶
attendre (2) secondes
pivoter au cap (270) degrés ▶
attendre (2) secondes
pivoter au cap (0) degrés ▶
attendre (2) secondes
tourner à la rotation#
Le bloc d’empilement tourner en rotation fait pivoter le robot selon une rotation spécifique.
La rotation correspond à l’angle de rotation du robot, mesuré en degrés. Au début d’un projet, la valeur de rotation est fixée à 0 degré. La rotation peut également être définie à l’aide du bloc set drive rotation.
Les valeurs de rotation sont absolues. Cela signifie que le sens de rotation dépend de la rotation actuelle du robot. Tourner à droite augmente la rotation, et tourner à gauche la diminue.
Par exemple, si le robot démarre à 0 degré et que vous effectuez une rotation de 720 degrés, il tournera deux fois à droite. Si vous effectuez ensuite une rotation de 360 degrés, il tournera une fois à gauche, car 360 est inférieur à 720.
Le projet attendra que le robot ait fini de tourner avant de lancer le bloc suivant de la pile.
pivoter d'un angle de (90) degrés ▶
Paramètres |
Description |
|---|---|
rotation |
La valeur de rotation, en degrés, vers laquelle le robot effectuera une rotation. Il peut s’agir d’un nombre entier ou décimal. |
et n’attendez pas |
Sélectionnez la flèche ( ▶ ) pour développer le bloc et dire et n’attendez pas, afin que le bloc suivant dans la pile s’exécute immédiatement. |
Exemple
au démarrage :: hat events
[Turn left, then spin in a circle clockwise and face right.]
pivoter d'un angle de (-90) degrés ▶
attendre (2) secondes
pivoter d'un angle de (450) degrés ▶
arrêtez de conduire#
Le bloc stop driving arrête le mouvement du robot.
arrêter le déplacement
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage :: hat events
[Drive forward, then stop.]
se déplacer en [avant v]
attendre [4] secondes
arrêter le déplacement
Paramètres#
vitesse d’entraînement définie#
Le bloc réglage de la vitesse de déplacement indique au robot sa vitesse de déplacement. Un pourcentage plus élevé augmente la vitesse du robot, et un pourcentage plus faible la diminue.
Chaque projet commence avec le robot se déplaçant par défaut à 50 % de sa vitesse maximale.
Remarque : Une vitesse plus élevée rend le robot plus rapide, mais peut nuire à sa précision. Une vitesse plus faible le rend plus lent, mais peut améliorer sa précision.
définir la vitesse de déplacement à (50) [% v]
Paramètres |
Description |
|---|---|
vitesse |
La vitesse à laquelle conduire, de 0 % à 100 %. |
unité |
Unité de vitesse : % |
Exemple
au démarrage :: hat events
[Drive forward at the default velocity.]
se déplacer [avant v] sur (100) [mm v] ▶
attendre (1) secondes
[Move slower.]
définir la vitesse de déplacement à (20) [% v]
se déplacer [avant v] sur (100) [mm v] ▶
attendre (1) secondes
[Move faster.]
définir la vitesse de déplacement à (100) [% v]
se déplacer [avant v] sur (100) [mm v] ▶
attendre (1) secondes
vitesse de virage définie#
Le bloc réglage de la vitesse de rotation indique au robot sa vitesse de rotation. Un pourcentage plus élevé accélère la rotation, et un pourcentage plus faible la ralentit.
Chaque projet commence par défaut avec le robot tournant à 50 % de sa vitesse maximale.
Remarque : Une vitesse plus élevée permet au robot de tourner plus vite, mais sa précision peut être moindre. Une vitesse plus faible permet au robot de tourner plus lentement, mais sa précision peut être accrue.
définir la vitesse de rotation à (50) [% v]
Paramètres |
Description |
|---|---|
vitesse |
La vitesse de virage de 0 % à 100 %. |
unité |
Unité de vitesse : % |
Exemple
au démarrage :: hat events
[Turn at default velocity.]
pivoter [droite v] de (100) degrés ▶
attendre (1) secondes
[Turn slower.]
définir la vitesse de rotation à (20)%
pivoter [droite v] de (100) degrés ▶
attendre (1) secondes
[Turn faster.]
définir la vitesse de rotation à (100)%
pivoter [droite v] de (100) degrés ▶
attendre (1) secondes
direction de conduite réglée#
Le cap est la direction vers laquelle le robot est orienté, mesurée en degrés. Le bloc définir le cap de pilotage modifie le cap actuel du robot en lui attribuant une nouvelle valeur.
Par exemple, si le robot s’est tourné vers la droite, le fait de régler son cap à 0 degré fait de cette position (orientée vers la droite) le nouveau point de référence à 0 degré. Le robot peut ensuite se tourner vers d’autres positions en fonction de ce nouveau cap.
définir le cap du mobile à (0) degrés
Paramètres |
Description |
|---|---|
titre |
La valeur du cap, en degrés, à définir pour le robot. |
Exemple
au démarrage :: hat events
[Turn to the left.]
définir le cap du mobile à (90) degrés
pivoter au cap (0) degrés ▶
rotation du variateur#
La rotation correspond à l’angle de rotation du robot, mesuré en degrés. Au début d’un projet, la valeur de rotation est fixée à 0 degré. Le bloc définir la rotation du moteur permet de modifier la rotation actuelle du robot.
Par exemple, si le robot a effectué deux tours complets vers la droite, sa valeur de rotation sera de 720 degrés. Définir la rotation à 0 degré la réinitialisera de 720 à 0 degré. Le robot pourra ensuite effectuer des rotations en fonction de cette nouvelle valeur.
définir la rotation du mobile à (0) degrés
Paramètres |
Description |
|---|---|
rotation |
Valeur de rotation, en degrés, à définir pour le robot. Il peut s’agir d’un entier ou d’un nombre décimal. |
Exemple
au démarrage :: hat events
[Spin counterclockwise two times.]
définir la rotation du mobile à (720) degrés
pivoter d'un angle de (0) degrés ▶
définir le délai d’expiration du lecteur#
Le bloc set drive timeout définit le nombre de secondes pendant lesquelles le robot tente de terminer un mouvement. Si le robot ne parvient pas à terminer dans ce délai, il interrompt ses tentatives et passe au bloc suivant. Cela évite que le robot ne se bloque lors d’un mouvement.
définir le délai d'attente du mobile à (1) secondes
Paramètres |
Description |
|---|---|
temps |
Le nombre de secondes pendant lesquelles le robot peut tenter de terminer un mouvement. Il peut s’agir d’un nombre entier ou décimal. |
Exemple
au démarrage :: hat events
[Drive forward for 1 second, then turn.]
définir le délai d'attente du mobile à (1) secondes
se déplacer [avant v] sur (25) [pouces v] ▶
pivoter [droite v] de (90) degrés ▶
Valeurs#
Le trajet est terminé.#
Le bloc booléen fin de déplacement indique si le robot a terminé son mouvement. Cette information peut être utilisée pour contrôler le moment d’autres actions en fonction des mouvements du robot.
Vrai — Le robot a terminé son déplacement.
Faux — Le robot est toujours en mouvement.
Ce bloc fonctionne de concert avec les blocs de transmission qui possèdent le paramètre et ne pas attendre.
<déplacement est terminé ?>
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage :: hat events
[Start spinning when the drive is complete.]
se déplacer [avant v] sur (200) [mm v] ◀ et ne pas attendre
attendre jusqu'à <déplacement est terminé ?>
pivoter [droite v] de (360) degrés ▶
Le lecteur est en marche#
Le bloc booléen le robot est en mouvement indique si le robot est en mouvement. Cette information peut être utilisée pour contrôler le moment d’autres comportements en fonction du mouvement du robot.
Vrai — Le robot est en mouvement.
Faux — Le robot ne bouge pas.
Ce bloc fonctionne de concert avec les blocs de transmission qui possèdent le paramètre et ne pas attendre.
<mobile en mouvement ?>
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage :: hat events
[Print that the robot is moving while it is still driving.]
se déplacer [avant v] sur (200) [mm v] ◀ et ne pas attendre
tant que <mobile en mouvement ?>
afficher [Still Moving...] ▶
attendre (0.1) secondes
effacer l'écran
fin
afficher [Done!] ▶
direction de conduite#
Le cap est la direction vers laquelle le robot est orienté, mesurée en degrés. Le bloc de rapport cap de conduite indique ce cap de 0 à 359,99 degrés.
Le cap initial du robot est de 0 degré.
(cap du mobile en degrés)
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage :: hat events
[Display the heading after turning.]
pivoter [droite v] de (450) degrés ▶
afficher (cap du mobile en degrés) sur l'écran ◀ et placer le curseur sur la ligne suivante
rotation d’entraînement#
La rotation correspond à l’angle de rotation du robot, mesuré en degrés. Au début d’un projet, la valeur de rotation est fixée à 0 degré. Le bloc de rapport rotation du moteur indique la rotation actuelle du robot.
Tourner à droite augmente la rotation, et tourner à gauche la diminue. Par exemple, deux virages complets à droite correspondent à une rotation de 720 degrés.
(rotation du mobile en degrés)
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage :: hat events
[Display the rotation after turning.]
pivoter [droite v] de (450) degrés ▶
afficher (rotation du mobile en degrés) sur l'écran ◀ et placer le curseur sur la ligne suivante
vitesse d’entraînement#
Le bloc de rapport vitesse de déplacement indique la vitesse à laquelle le robot se déplace.
(vitesse du mobile en [% v])
Paramètres |
Description |
|---|---|
unité |
Unité de vitesse : % |
Exemple
au démarrage :: hat events
[Display the velocity after driving.]
se déplacer [avant v] sur (200) [mm v] ▶
afficher (vitesse du mobile en [% v]) sur l'écran ◀ et placer le curseur sur la ligne suivante
Mouvement#
Striker utilise le moteur du bras pour lever et abaisser ce dernier afin de transporter les Triballes. Le moteur d’aspiration récupère les Triballes, ou inverse son sens de rotation pour marquer des points ou les déposer.
Chaque moteur possède ses propres options de direction. Le nom de cette direction décrit le sens de déplacement du moteur sur Striker.
Actes#
moteur de rotation#
Le bloc moteur rotatif fait tourner un moteur indéfiniment dans l’un des deux sens. Le moteur continuera de tourner jusqu’à ce qu’une autre action lui soit donnée, comme changer de sens de rotation ou s’arrêter.
faire tourner [ArmMotor v] [en bas v]
Paramètres |
Description |
|---|---|
moteur |
Le moteur à faire tourner : ArmMotor ou IntakeMotor. |
direction |
Sens de rotation du moteur :
|
Exemple
au démarrage
[Spin the intake forward and then stop.]
faire tourner [IntakeMotor v] [entrée v]
attendre (1) secondes
arrêter [IntakeMotor v]
moteur de rotation pour#
Le bloc moteur de rotation pour fait tourner un moteur sur une distance précise. Cette distance est relative à la position actuelle du moteur. Le programme attendra la fin de la rotation du moteur avant de passer au bloc suivant dans la pile.
faire tourner [ArmMotor v] [en haut v] de (90) [degrés v] ▶
Paramètres |
Description |
|---|---|
moteur |
Le moteur à faire tourner : ArmMotor ou IntakeMotor. |
direction |
Sens de rotation du moteur :
|
distance |
Distance de rotation du moteur. Les degrés sont exprimés en nombres entiers. Les tours peuvent être exprimés en nombres entiers ou décimaux. |
unité |
L’unité de distance : degrés ou tours. |
et n’attendez pas |
Sélectionnez la flèche ( ▶ ) pour développer le bloc et dire et n’attendez pas, afin que le bloc suivant dans la pile s’exécute immédiatement. |
Exemple
au démarrage
[Spin the intake forward and then stop.]
faire tourner [IntakeMotor v] [entrée v] de [1] [tours v] ▶
moteur de rotation en position#
Le bloc spin motor to position fait tourner un moteur jusqu’à une position spécifique.
La position d’un moteur correspond à sa rotation, mesurée en degrés ou en tours. Un tour équivaut à 360 degrés. Au début d’un projet, la position du moteur est initialisée à 0 degré. Il est également possible de la définir à l’aide du bloc définir la position du moteur.
Les valeurs de position sont absolues. Cela signifie que le sens de rotation dépend de la position actuelle du moteur.
Par exemple, si le moteur démarre à 0 degré et atteint une position de 720 degrés, il effectuera deux tours dans le sens horaire. S’il atteint ensuite une position de 360 degrés, il effectuera un tour dans le sens antihoraire, car 360 est inférieur à 720.
faire tourner [ArmMotor v] jusqu'à la position (90) [degrés v] ▶
Paramètres |
Description |
|---|---|
moteur |
Le moteur à faire tourner : ArmMotor ou IntakeMotor. |
position |
La valeur de la position de rotation du moteur. Les degrés utilisent des nombres entiers. Les tours peuvent utiliser des nombres entiers ou décimaux. |
unité |
L’unité de position : degrés ou tours. |
et n’attendez pas |
Sélectionnez la flèche ( ▶ ) pour développer le bloc et dire et n’attendez pas, afin que le bloc suivant dans la pile s’exécute immédiatement. |
Exemple
au démarrage
[Spin the intake forward and then stop.]
faire tourner [IntakeMotor v] jusqu'à la position [270] [degrés v] ▶
moteur d’arrêt#
Le bloc arrêt moteur arrête le moteur sélectionné.
arrêter [ArmMotor v]
Paramètres |
Description |
|---|---|
moteur |
Le moteur à arrêter : ArmMotor ou IntakeMotor. |
Exemple
au démarrage
[Spin the intake forward and then stop.]
faire tourner [IntakeMotor v] [entrée v]
attendre (1) secondes
arrêter [IntakeMotor v]
Paramètres#
vitesse du moteur réglée#
Le bloc réglage de la vitesse du moteur indique au moteur sa vitesse de rotation. Un pourcentage plus élevé accélère la rotation, et un pourcentage plus faible la ralentit.
Chaque projet commence avec chaque moteur tournant par défaut à 50 % de sa vitesse maximale.
Remarque : Une vitesse plus élevée fait tourner le moteur plus vite, mais sa précision peut être moindre. Une vitesse plus faible fait tourner le moteur plus lentement, mais sa précision peut être accrue.
définir la vitesse de [ArmMotor v] à [50] [% v]
Paramètres |
Description |
|---|---|
moteur |
Le moteur pour régler la vitesse de : ArmMotor ou IntakeMotor. |
vitesse |
La vitesse de rotation du moteur. Pourcentage utilise des nombres entiers de 0 % à 100 %. |
unité |
L’unité de vitesse : %. |
Exemple
au démarrage
[Spin the intake forward and then stop.]
définir la vitesse de [IntakeMotor v] à [75] [% v]
faire tourner [IntakeMotor v] [entrée v] de [1] [tours v] ▶
Régler le délai d’attente du moteur#
Le bloc définir le délai d’attente du moteur détermine la durée pendant laquelle un moteur tente de terminer un mouvement. Si le moteur ne parvient pas à terminer dans ce délai, il s’arrête et passe au bloc suivant dans la pile. Cela évite que le moteur ne se bloque.
définir le délai d'attente de [ArmMotor v] à [1] secondes
Paramètres |
Description |
|---|---|
moteur |
Le moteur pour régler le délai d’expiration de : ArmMotor ou IntakeMotor. |
temps |
Le nombre de secondes pendant lesquelles le moteur peut tenter de terminer un mouvement. Il peut s’agir d’un nombre entier positif ou d’un nombre décimal. |
Exemple
au démarrage
[Spin the intake forward and then stop.]
définir le délai d'attente de [IntakeMotor v] à [2] secondes
faire tourner [IntakeMotor v] [sortie v] de [3] [tours v] ▶
Position#
position du moteur#
La position d’un moteur correspond à sa rotation, mesurée en degrés ou en tours. Un tour équivaut à 360 degrés. Le bloc de rapport de position du moteur indique la position actuelle du moteur.
Au début d’un projet, la position du moteur est initialement à 0 degré. Si le moteur effectue un tour complet dans un sens, la position sera de 360 degrés, soit un tour. S’il tourne dans l’autre sens, la position sera négative.
(position selon l'axe [ArmMotor v] en [degrés v])
Paramètres |
Description |
|---|---|
moteur |
Le moteur doit indiquer la position de : ArmMotor ou IntakeMotor. |
unité |
L’unité pour indiquer la position du moteur : degrés ou tours. |
position du moteur#
La position d’un moteur correspond à sa rotation, mesurée en degrés ou en tours. Un tour équivaut à 360 degrés. Le bloc définir la position du moteur permet de modifier la position actuelle du moteur.
Par exemple, si un moteur a effectué une rotation de 180 degrés, le fait de régler sa position à 0 degré la ramènera de 180 à 0 degré. Le moteur pourra ensuite effectuer des rotations en fonction de cette nouvelle valeur.
définir la position [ArmMotor v] sur (0) [degrés v]
Paramètres |
Description |
|---|---|
moteur |
Le moteur pour régler la position de : ArmMotor ou IntakeMotor. |
position |
Valeur de position à définir pour le moteur. Degrés : nombres entiers. Tours : nombres entiers ou décimaux. |
unité |
L’unité de position : degrés ou tours. |
Exemple
au démarrage
[Spin the intake forward and then stop.]
définir la position [IntakeMotor v] sur [90] [degrés v]
faire tourner [IntakeMotor v] jusqu'à la position [0] [degrés v] ▶
Valeurs#
Le moteur est terminé#
Le bloc booléen moteur arrêté indique si le moteur a terminé son mouvement. Cette information peut être utilisée pour contrôler le moment d’autres actions en fonction du mouvement du moteur.
Vrai — Le moteur a fini de tourner.
Faux — Le moteur tourne toujours.
Ce bloc fonctionne avec les blocs Motion suivants qui ont le paramètre et ne pas attendre : faire tourner le moteur pendant et faire tourner le moteur jusqu’à la position.
<[ArmMotor v] a fini de tourner ?>
Paramètres |
Description |
|---|---|
moteur |
Le moteur qui indique s’il a fini de bouger : ArmMotor ou IntakeMotor. |
Le moteur tourne#
Le bloc booléen le moteur tourne indique si le moteur est en marche. Cette information peut être utilisée pour contrôler le moment d’autres actions en fonction du mouvement du moteur.
Vrai — Le moteur tourne.
Faux — Le moteur ne tourne pas.
Ce bloc fonctionne avec les blocs Motion suivants qui ont le paramètre et ne pas attendre : faire tourner le moteur pendant et faire tourner le moteur jusqu’à la position.
<le [ArmMotor v] est en train de tourner ?>
Paramètres |
Description |
|---|---|
moteur |
Le moteur qui indique s’il tourne : ArmMotor ou IntakeMotor. |
Exemple
au démarrage
[Take a triball into the Intake.]
faire tourner [IntakeMotor v] [entrée v] de [90] [degrés v] ◀ et ne pas attendre
tant que <le [IntakeMotor v] est en train de tourner ?>
faire tourner [ArmMotor v] jusqu'à la position [1000] [degrés v] ◀ et ne pas attendre
fin
vitesse du moteur#
Le bloc de rapport vitesse du moteur indique la vitesse de rotation du moteur, en pourcentage, de -100 % à 100 %.
(vitesse de rotation de [ArmMotor v] en [% v] :: custom-motion)
Paramètres |
Description |
|---|---|
moteur |
Le moteur pour indiquer la vitesse de : ArmMotor ou IntakeMotor. |
unité |
L’unité dans laquelle indiquer la vitesse du moteur : %. |
Détection#
Optique#
L’appareil optique a détecté un objet#
Le bloc booléen Objet détecté par le capteur optique indique si le capteur optique détecte ou non un objet à portée.
Vrai — Le capteur optique détecte un objet.
Faux — Le capteur optique ne détecte aucun objet.
<[Optical v] a trouvé un objet ?>
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Détection optique des couleurs#
Le bloc booléen Détection optique de la couleur indique si le capteur optique détecte une couleur spécifiée, en fonction de la valeur de teinte détectée.
Vrai – Le capteur détecte la couleur spécifiée.
Faux – Le capteur ne détecte pas la couleur spécifiée.
Remarque : Le capteur optique recherche des plages de teintes correspondant à la couleur spécifiée. Pour détecter des plages de teintes spécifiques, consultez le bloc Teinte optique.
<[Optical v] détecte du [rouge v] ?>
Paramètres |
Description |
|---|---|
couleur |
Quelle couleur rechercher :
|
Luminosité optique#
Le bloc de rapport luminosité optique indique la quantité de lumière réfléchie vers le capteur optique, en pourcentage de 0 % à 100 %.
Un pourcentage plus élevé signifie qu’une plus grande quantité de lumière est réfléchie vers le capteur optique. Un pourcentage plus faible signifie qu’une moindre quantité de lumière est réfléchie.
(luminosité détectée par [Optical v] en %)
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
teinte optique#
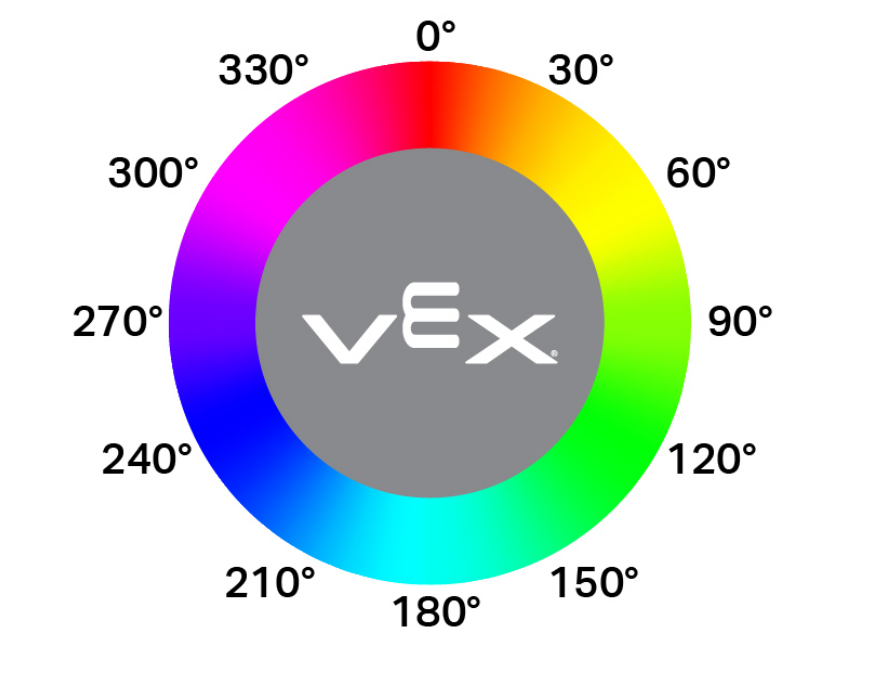
Le bloc de rapport teinte optique indique la teinte détectée par le capteur optique sous forme d’un nombre compris entre 0 et 359 degrés.
La teinte est une façon de décrire une couleur à l’aide de nombres sur un cercle chromatique.
(teinte détectée par [Optical v] en degrés)
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
lorsque optique#
Le bloc chapeau when Optical exécute la pile de blocs attachée chaque fois que le capteur optique détecte ou perd un objet.
quand [Optical v] [détecte v] un objet
Paramètres |
Description |
|---|---|
État |
Lorsque la pile de blocs attachée s’exécutera : detects s’exécute lorsqu’un objet non détecté est détecté, tandis que loses s’exécute lorsqu’un objet détecté n’est plus détecté. |
Rotation#
position du capteur de rotation#
Le bloc définir la position du capteur de rotation définit la position actuelle du capteur de rotation sur une valeur en degrés.
définir la position de [Rotation v] à [0] degrés
Paramètres |
Description |
|---|---|
position |
Position de réglage du capteur de rotation. |
Angle du capteur de rotation#
Le bloc Angle du capteur de rotation renvoie l’angle actuel du capteur entre 0 et 359,99 degrés.
(angle de rotation de [Rotation v] en degrés)
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Position du capteur de rotation#
Le bloc Position du capteur de rotation renvoie la position de rotation totale en degrés ou en tours.
(position selon l'axe [Rotation v] en [degrés v] :: custom-sensing)
Paramètres |
Description |
|---|---|
unités |
L’unité de rotation : degrés ou tours. |
GPS#
position GPS#
Le bloc position GPS renvoie le décalage de position du point de référence de virage du robot par rapport au centre d’un terrain avec le capteur GPS (Game Positioning System™).
(position de [GPS v] selon l'axe [X v] en [mm v])
Paramètres |
Description |
|---|---|
axe |
Quel axe afficher :
|
unités |
L’unité de mesure de la position : mm ou pouces |
cap GPS#
Le bloc cap GPS renvoie le cap vers lequel le robot est actuellement orienté en fonction des lectures du capteur GPS (Game Positioning System™) à partir du code de champ GPS VEX de 0,00 à 359,99 degrés.
(cap [GPS v] en degrés)
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |