
Robot VR sous-marin#
Le robot VR sous-marin est utilisé dans le terrain de jeu Nettoyage des récifs coralliens.
Présentation du robot#
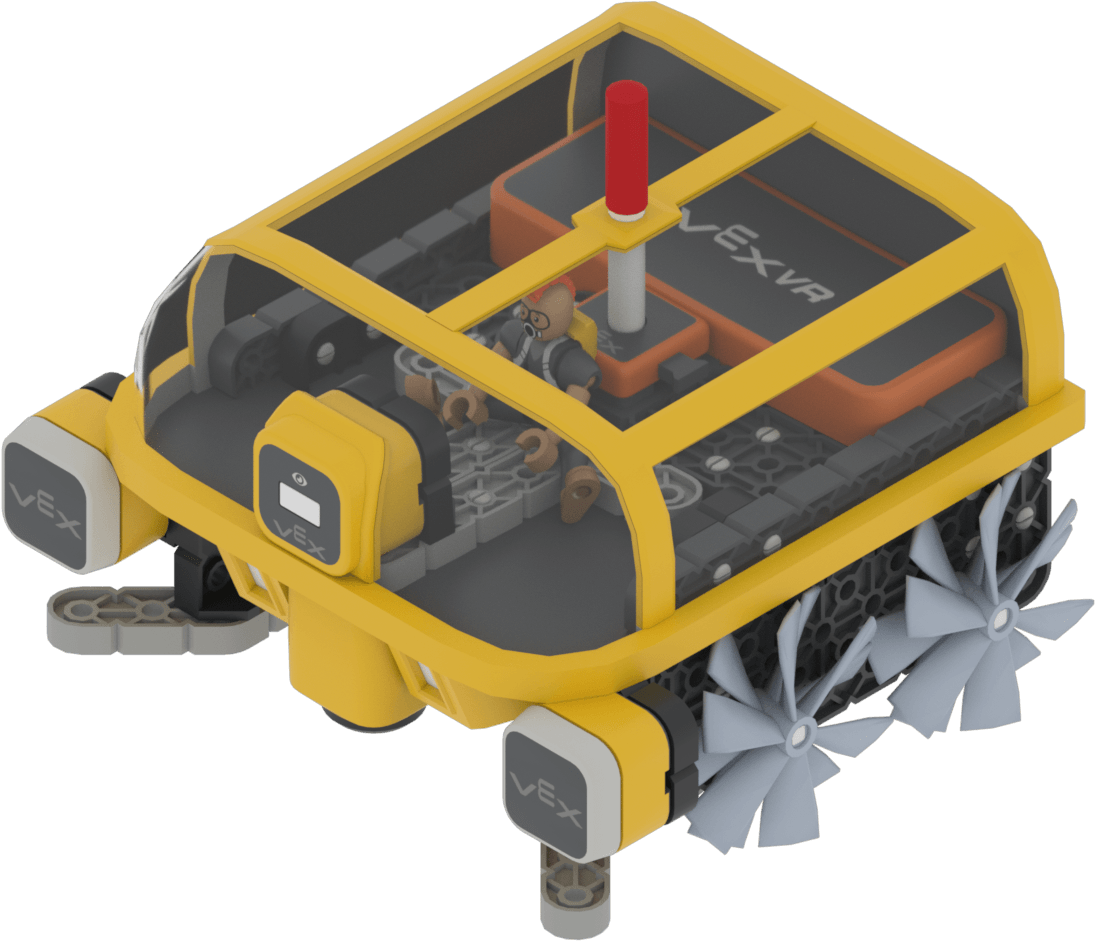
Le robot VR sous-marin fonctionne de la même manière que le robot VR, mais il est conçu pour fonctionner en milieu sous-marin.
Composants et fonctionnalités#
Composant |
Utiliser |
Documentation de l’API |
|---|---|---|
Transmission |
Déplace et fait pivoter le robot. |
|
Électro-aimant |
Ramasse et dépose les déchets sous l’eau. |
|
Minuteur cérébral |
Enregistre le temps écoulé depuis le début du projet. |
|
Capteur de pare-chocs |
Détecte le contact de la face avant du robot avec un objet. |
|
Capteur de distance |
Détecte la distance entre l’avant du robot et un objet. |
|
Capteur oculaire |
Détecte toutes les couleurs devant ou sous le robot. |
|
Capteur de localisation |
Renvoie la position actuelle du robot sur le terrain de jeu. |
Aires de jeux#
Aire de jeux |
Description |
|---|---|
Ramassez tous les déchets avant que la batterie du robot ne soit déchargée. |