
Robotiem specifiski bloki#
Ievads#
Varoņa robotam Striker ir divas motora opcijas: optiskais sensors, rotācijas sensors un spēles pozicionēšanas sistēmas (GPS) sensors.
Visi standarta VEXcode VR bloki ir pieejami lietošanai V5 23-24 Over Under rotaļu laukumā.
Zemāk ir visu pieejamo robotam specifisko bloku saraksts:
Piedziņa — pārvietojiet un pagrieziet robotu.
Darbības
drive — Pārvieto robotu uz priekšu vai atpakaļ uz visiem laikiem.
drive for — Pārvieto robotu uz priekšu vai atpakaļ noteiktu attālumu.
pagrieziens — Pagriež robotu pa kreisi vai pa labi uz visiem laikiem.
pagriezties par — Pagriež robotu pa kreisi vai pa labi par noteiktu grādu skaitu.
pagriezties virzienā — Pagriež robotu noteiktā virzienā.
pagriezt uz rotāciju — Pagriež robotu noteiktā rotācijā.
apturēt braukšanu — Aptur robota kustību.
Iestatījumi
iestatīt piedziņas ātrumu — Norāda robotam, cik ātri braukt.
iestatīt pagrieziena ātrumu — Norāda robotam, cik ātri griezties.
iestatīt piedziņas virzienu — Maina robota pašreizējo virzienu uz jaunu virzienu.
iestatīt piedziņas rotāciju — Maina robota pašreizējo rotāciju uz jaunu rotāciju.
iestatīt piedziņas taimautu — Iestata, cik sekundes robots mēģinās pabeigt kustību.
Vērtības
braukšana pabeigta — Ziņo, vai robots ir pabeidzis kustību.
piedziņa kustas — Ziņo, vai robots kustas.
drive heading — Ziņo par robota pašreizējo virzienu no 0 līdz 359,99 grādiem.
piedziņas rotācija — Ziņo par robota pašreizējo rotāciju.
piedziņas ātrums — Norāda, cik ātri robots brauc.
Kustība — pārvietojiet un izsekojiet robota motorus.
Darbības
spin motor – Griež motoru vienā no tā virzieniem mūžīgi.
spin motor for – Pagriež motoru noteiktu attālumu grādos vai pagriezienos.
pagriezt motoru uz noteiktu pozīciju – Pagriež motoru uz noteiktu pozīciju.
apturēt motoru – Aptur motora griešanos.
Iestatījumi
iestatīt motora ātrumu – Norāda motoram, cik ātri griezties.
iestatīt motora taimautu – Iestata, cik ilgi motors mēģinās pabeigt kustību.
iestatīt motora pozīciju – Maina motora pašreizējo pozīciju uz jaunu vērtību.
Vērtības
motor is done – Ziņo, vai motors ir beidzis kustību.
motors griežas – Ziņo, vai motors griežas.
motora pozīcija – Ziņo motora pašreizējo pozīciju.
motora ātrums – Norāda motora griešanās ātrumu procentos no -100% līdz 100%.
Sensēšana — izmantojiet robota dažādos sensorus.
Optiskais
Optiskais sensors atrada objektu – Ziņo, vai sensors uztver objektu diapazonā.
Optiskā krāsu noteikšana – Ziņo, vai optiskais sensors nosaka noteiktu krāsu.
Optiskais spilgtums – Ziņo par optiskā sensora noteikto spilgtumu.
Optiskais tonis – Ziņo par optiskā sensora noteikto toni.
kad optiskais – Palaiž pievienoto bloku kaudzīti, kad optiskais sensors atrod vai pazaudē objektu.
Rotācija
iestatīt rotācijas sensora pozīciju – Norāda rotācijas sensora pašreizējo pozīciju noteiktā vērtībā.
Rotācijas sensora leņķis – Atgriež sensora pašreizējo leņķi no 0 līdz 359,99 grādiem.
Rotācijas sensora pozīcija – Atgriež kopējo rotācijas pozīciju grādos vai pagriezienos.
GPS
GPS pozīcija – Atgriež X vai Y pozīciju no GPS sensora.
GPS virziens – Atgriež virzienu, kādā robots pašlaik atrodas.
Šajā lapā esošajos piemēros tiek izmantota noklusējuma Playground sākuma pozīcija.
Piedziņa#
Piedziņa kontrolē VR robota braukšanu un pagriezienus. Piedziņa var pārvietoties uz priekšu vai atpakaļ, pagriezties pa kreisi vai pa labi, mainīt virzienu un izsekot rotācijai.
Darbības#
braukt#
Piedziņas bloks pārvieto robotu uz priekšu vai atpakaļ bezgalīgi. Robots turpinās kustēties, līdz tam tiks dota cita darbība, piemēram, pagriešana vai apstāšanās.
braukt [uz priekšu v]
Parametri |
Apraksts |
|---|---|
virziens |
Robota kustības virziens: uz priekšu vai atpakaļ. |
Piemērs
kad sākts :: hat events
[Drive forward, then stop.]
braukt [uz priekšu v]
gaidīt (2) sekundes
pārtraukt braukšanu
dzīties pēc#
Kaudzītes bloks piedziņai pārvieto robotu uz priekšu vai atpakaļ noteiktu attālumu. Projekts gaidīs, līdz robots būs pabeidzis kustību, pirms tiks palaists nākamais bloks kaudzē.
braukt [uz priekšu v] par (200) [mm v] ▶
Parametri |
Apraksts |
|---|---|
virziens |
Robota kustības virziens: uz priekšu vai atpakaļ. |
attālums |
Robota nobrauktais attālums. Tas var būt vesels skaitlis vai decimālskaitlis. |
vienība |
Attāluma mērvienība: mm (milimetri) vai collas |
un negaidiet |
Atlasiet bultiņu (▶), lai izvērstu bloku, sakot un negaidiet, lai nākamais bloks kaudzē tiktu palaists nekavējoties. |
Piemērs
kad sākts :: hat events
[Drive forward.]
braukt [uz priekšu v] par (500) [mm v] ▶
pagrieziens#
Pagrieziena bloks griež robotu pa kreisi vai pa labi uz visiem laikiem. Robots turpinās griezties, līdz tam tiks dota cita darbība, piemēram, braukt vai apstāties.
griezties [pa labi v]
Parametri |
Apraksts |
|---|---|
virziens |
Robota pagrieziena virziens: pa kreisi vai pa labi. |
Piemērs
kad sākts :: hat events
[Turn right, then stop.]
griezties [pa labi v]
gaidīt (2) sekundes
pārtraukt braukšanu
pagriezties pēc#
Kaudzītes bloks pagrieziens pagriež robotu pa kreisi vai pa labi par noteiktu grādu skaitu. Pagrieziens ir relatīvs attiecībā pret robota pašreizējo pozīciju. Projekts gaidīs, līdz robots būs pabeidzis pagriešanos, pirms tiks palaists nākamais bloks kaudzē.
griezties [pa labi v] par (90) grādiem ▶
Parametri |
Apraksts |
|---|---|
virziens |
Robota pagrieziena virziens: pa kreisi vai pa labi. |
leņķis |
Robota pagrieziena grādu skaits. Tas var būt vesels skaitlis vai decimālskaitlis. |
un negaidiet |
Atlasiet bultiņu (▶), lai izvērstu bloku, sakot un negaidiet, lai nākamais bloks kaudzē tiktu palaists nekavējoties. |
Piemērs
kad sākts :: hat events
[Turn left, then turn around to the right.]
griezties [pa kreisi v] par (90) grādiem ▶
griezties [pa labi v] par (180) grādiem ▶
pagriezieties uz virsrakstu#
Virziens ir virziens, kurā robots ir pagriezies, mērot grādos. Pagrieziena virziena maiņa bloks pagriež robotu noteiktā virzienā no -359 līdz 359 grādiem. Robots pagriezīsies īsākajā virzienā, lai sasniegtu mērķa virzienu.
Sākuma kurss ir 0 grādi.
Projekts gaidīs, līdz robots būs pabeidzis pagriešanos, pirms tiks palaists nākamais bloks kaudzē.
griezties uz virziena leņķi (90) grādos ▶
Parametri |
Apraksts |
|---|---|
virsraksts |
Robota virziens no -359 līdz 359 grādiem. |
un negaidiet |
Atlasiet bultiņu (▶), lai izvērstu bloku, sakot un negaidiet, lai nākamais bloks kaudzē tiktu palaists nekavējoties. |
Piemērs
kad sākts :: hat events
[Turn to face the cardinal directions.]
griezties uz virziena leņķi (90) grādos ▶
gaidīt (2) sekundes
griezties uz virziena leņķi (180) grādos ▶
gaidīt (2) sekundes
griezties uz virziena leņķi (270) grādos ▶
gaidīt (2) sekundes
griezties uz virziena leņķi (0) grādos ▶
gaidīt (2) sekundes
pagriezties uz rotāciju#
Pagrieziena uz rotāciju bloks ieslēdz robotu noteiktā rotācijā.
Rotācija ir robota pagrieziena lielums, mērot grādos. Projekta sākumā rotācijas vērtība tiek iestatīta uz 0 grādiem. Rotāciju var iestatīt arī, izmantojot bloku set drive rotation.
Rotācijas vērtības ir absolūtas. Tas nozīmē, ka pagrieziena virziens ir atkarīgs no robota pašreizējās rotācijas. Pagriežoties pa labi, rotācija palielinās, bet pagriežoties pa kreisi, tā samazinās.
Piemēram, ja robots sāk darboties no 0 grādiem un jūs pagriežaties par 720 grādiem, tas divreiz pagriezīsies pa labi. Ja pēc tam pagriezīsities par 360 grādiem, tas vienreiz pagriezīsies pa kreisi, jo 360 grādi ir mazāki par 720.
Projekts gaidīs, līdz robots būs pabeidzis pagriešanos, pirms tiks palaists nākamais bloks kaudzē.
griezties uz rotāciju (90) grādos ▶
Parametri |
Apraksts |
|---|---|
rotācija |
Rotācijas vērtība grādos, kādā robots pagriezīsies. Tas var būt vesels skaitlis vai decimālskaitlis. |
un negaidiet |
Atlasiet bultiņu (▶), lai izvērstu bloku, sakot un negaidiet, lai nākamais bloks kaudzē tiktu palaists nekavējoties. |
Piemērs
kad sākts :: hat events
[Turn left, then spin in a circle clockwise and face right.]
griezties uz rotāciju (-90) grādos ▶
gaidīt (2) sekundes
griezties uz rotāciju (450) grādos ▶
beidz braukt#
Steka bloks apturēt braukšanu aptur robota kustību.
pārtraukt braukšanu
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts :: hat events
[Drive forward, then stop.]
braukt [uz priekšu v]
gaidīt [4] sekundes
pārtraukt braukšanu
Iestatījumi#
iestatīt piedziņas ātrumu#
Iestatītā piedziņas ātruma bloks norāda robotam, cik ātri jābrauc. Augstāka procentuālā vērtība liek robotam braukt ātrāk, bet zemāka procentuālā vērtība liek robotam braukt lēnāk.
Katrs projekts sākas ar robota kustību ar noklusējuma ātrumu 50%.
Piezīme: Lielāks ātrums padara robotu ātrāku, bet tas var būt mazāk precīzs. Mazāks ātrums padara robotu lēnāku, bet tas var būt precīzāks.
iestatīt braukšanas ātrumu uz (50) [% v]
Parametri |
Apraksts |
|---|---|
ātrums |
Braukšanas ātrums no 0% līdz 100%. |
vienība |
Ātruma mērvienība: % |
Piemērs
kad sākts :: hat events
[Drive forward at the default velocity.]
braukt [uz priekšu v] par (100) [mm v] ▶
gaidīt (1) sekundes
[Move slower.]
iestatīt braukšanas ātrumu uz (20) [% v]
braukt [uz priekšu v] par (100) [mm v] ▶
gaidīt (1) sekundes
[Move faster.]
iestatīt braukšanas ātrumu uz (100) [% v]
braukt [uz priekšu v] par (100) [mm v] ▶
gaidīt (1) sekundes
iestatīts pagrieziena ātrums#
Iestatītā pagrieziena ātruma bloks norāda robotam, cik ātri griezties. Augstāka procentuālā vērtība liek robotam griezties ātrāk, bet zemāka procentuālā vērtība liek robotam griezties lēnāk.
Katrs projekts sākas ar robota griešanos ar noklusējuma ātrumu 50%.
Piezīme: Lielāks ātrums liek robotam griezties ātrāk, bet tas var būt mazāk precīzs. Mazāks ātrums liek robotam griezties lēnāk, bet tas var būt precīzāks.
iestatīt pagrieziena ātrumu uz (50) [% v]
Parametri |
Apraksts |
|---|---|
ātrums |
Griešanās ātrums no 0% līdz 100%. |
vienība |
Ātruma mērvienība: % |
Piemērs
kad sākts :: hat events
[Turn at default velocity.]
griezties [pa labi v] par (100) grādiem ▶
gaidīt (1) sekundes
[Turn slower.]
iestatīt pagrieziena ātrumu uz (20)%
griezties [pa labi v] par (100) grādiem ▶
gaidīt (1) sekundes
[Turn faster.]
iestatīt pagrieziena ātrumu uz (100)%
griezties [pa labi v] par (100) grādiem ▶
gaidīt (1) sekundes
iestatīt braukšanas virzienu#
Virziens ir virziens, kurā robots ir pagriezies, mērot grādos. iestatīt piedziņas virzienu steka bloks maina robota pašreizējo virzienu uz jaunu virziena vērtību.
Piemēram, ja robots ir pagriezies pa labi, iestatot virzienu uz 0 grādiem, šī pozīcija, kas vērsta pa labi, kļūst par jauno 0 grādu pozīciju. Pēc tam robots var pagriezties uz citām pozīcijām, pamatojoties uz šo jauno virzienu.
iestatīt braukšanas virziena leņķi uz (0) grādiem
Parametri |
Apraksts |
|---|---|
virsraksts |
Robota virziena vērtība grādos, kas jāiestata. |
Piemērs
kad sākts :: hat events
[Turn to the left.]
iestatīt braukšanas virziena leņķi uz (90) grādiem
griezties uz virziena leņķi (0) grādos ▶
iestatīt piedziņas rotāciju#
Rotācija ir robota pagrieziena lielums, mērot grādos. Projekta sākumā rotācijas vērtība ir iestatīta uz 0 grādiem. iestatīt piedziņas rotāciju steka bloks maina robota pašreizējo rotāciju uz jaunu vērtību.
Piemēram, ja robots ir veicis divus pilnus pagriezienus pa labi, tā rotācijas vērtība būs 720 grādi. Iestatot rotāciju uz 0 grādiem, šī rotācija tiks atiestatīta no 720 uz 0 grādiem. Pēc tam robots var veikt rotācijas, pamatojoties uz šo jauno vērtību.
iestatīt braukšanas rotāciju uz (0) grādiem
Parametri |
Apraksts |
|---|---|
rotācija |
Robota rotācijas vērtība grādos. Tā var būt vesels skaitlis vai decimālskaitlis. |
Piemērs
kad sākts :: hat events
[Spin counterclockwise two times.]
iestatīt braukšanas rotāciju uz (720) grādiem
griezties uz rotāciju (0) grādos ▶
iestatīt piedziņas taimautu#
Steka bloks iestatīt piedziņas taimautu nosaka, cik sekundes robots mēģinās pabeigt kustību. Ja robots nevar pabeigt šajā laikā, tas pārtrauks mēģinājumu un pāries uz nākamo bloku stekā. Tas neļauj robotam iestrēgt kustībā.
iestatīt braukšanas taimautu uz (1) sekundēm
Parametri |
Apraksts |
|---|---|
laiks |
Sekunžu skaits, kurā robots var mēģināt pabeigt kustību. Tas var būt vesels skaitlis vai decimālskaitlis. |
Piemērs
kad sākts :: hat events
[Drive forward for 1 second, then turn.]
iestatīt braukšanas taimautu uz (1) sekundēm
braukt [uz priekšu v] par (25) [collas v] ▶
griezties [pa labi v] par (90) grādiem ▶
Vērtības#
brauciens ir pabeigts#
Būla bloks braukšana pabeigta ziņo, vai robots ir pabeidzis kustību. To var izmantot, lai kontrolētu citu darbību laiku, pamatojoties uz robota kustību.
Patiess — Robots ir pabeidzis kustību.
Aplams — Robots joprojām kustas.
Šis bloks darbojas kopā ar piedziņas blokiem, kuriem ir parametrs un negaidi.
<braukšana pabeigta?>
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts :: hat events
[Start spinning when the drive is complete.]
braukt [uz priekšu v] par (200) [mm v] ◀ un negaidīt
gaidīt līdz <braukšana pabeigta?>
griezties [pa labi v] par (360) grādiem ▶
piedziņa kustas#
Būla bloks piedziņa kustas ziņo, vai robots kustas. To var izmantot, lai kontrolētu citu darbību laiku, pamatojoties uz robota kustību.
Patiess — Robots kustas.
Aplams — Robots nekustas.
Šis bloks darbojas kopā ar piedziņas blokiem, kuriem ir parametrs un negaidi.
<braukšana aktīva?>
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts :: hat events
[Print that the robot is moving while it is still driving.]
braukt [uz priekšu v] par (200) [mm v] ◀ un negaidīt
kamēr <braukšana aktīva?>
drukāt [Still Moving...] ▶
gaidīt (0.1) sekundes
notīrīt ekrānu
beigas
drukāt [Done!] ▶
braukšanas virziens#
Virziens ir virziens, kurā robots ir pagriezies, mērot grādos. Piedziņas virziena ziņotāja bloks ziņo par virzienu no 0 līdz 359,99 grādiem.
Robota sākuma virziens ir 0 grādi.
(braukšanas virziena leņķis grādos)
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts :: hat events
[Display the heading after turning.]
griezties [pa labi v] par (450) grādiem ▶
drukāt (braukšanas virziena leņķis grādos) ekrānā ◀ un pāriet uz nākamo rindu
piedziņas rotācija#
Rotācija ir robota pagrieziena lielums, mērot grādos. Projekta sākumā rotācijas vērtība ir iestatīta uz 0 grādiem. Piedziņas rotācijas ziņošanas bloks ziņo par robota pašreizējo rotāciju.
Pagriežoties pa labi, rotācija palielinās, bet pagriežoties pa kreisi, tā samazinās. Piemēram, veicot divus pilnus pagriezienus pa labi, tiks ziņots par 720 grādu rotāciju.
(braukšanas rotācija grādos)
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts :: hat events
[Display the rotation after turning.]
griezties [pa labi v] par (450) grādiem ▶
drukāt (braukšanas rotācija grādos) ekrānā ◀ un pāriet uz nākamo rindu
piedziņas ātrums#
Braukšanas ātruma ziņotāja bloks ziņo par robota braukšanas ātrumu.
(braukšanas ātrums [% v])
Parametri |
Apraksts |
|---|---|
vienība |
Ātruma mērvienība: % |
Piemērs
kad sākts :: hat events
[Display the velocity after driving.]
braukt [uz priekšu v] par (200) [mm v] ▶
drukāt (braukšanas ātrums [% v]) ekrānā ◀ un pāriet uz nākamo rindu
Kustība#
Uzbrucējs izmanto rokas motoru, lai paceltu un nolaistu roku, lai varētu transportēt Triball bumbiņas. Ieplūdes motors savāc Triball bumbiņas vai griežas atpakaļgaitā, lai tās gūtu punktus vai nomestu.
Katram motoram ir savas virziena opcijas. Virziena nosaukumi apraksta, kā motors pārvietojas uz Striker.
Darbības#
griešanās motors#
Griezt motoru bloku komplekts griež motoru vienā no diviem virzieniem mūžīgi. Motors turpinās griezties, līdz tam tiks dota cita darbība, piemēram, griezties citā virzienā vai apstāties.
griezt [ArmMotor v] [lejup v]
Parametri |
Apraksts |
|---|---|
motors |
Griezamais motors: ArmMotor vai IntakeMotor. |
virziens |
Motora griešanās virziens:
|
Piemērs
kad sākts
[Spin the intake forward and then stop.]
griezt [IntakeMotor v] [ieplūdes v]
gaidīt (1) sekundes
apturēt [IntakeMotor v]
griešanās motors#
Steka bloks griešanās motoram griež motoru noteiktu attālumu. Griešanās ātrums ir relatīvs attiecībā pret motora pašreizējo pozīciju. Projekts gaidīs, līdz motors būs beidzis griezties, pirms tiks palaists nākamais bloks stekā.
griezt [ArmMotor v] [augšup v] par (90) [grādi v] ▶
Parametri |
Apraksts |
|---|---|
motors |
Griezamais motors: ArmMotor vai IntakeMotor. |
virziens |
Motora griešanās virziens:
|
attālums |
Attālums, kādā griežas motors. Grādi tiek norādīti ar veseliem skaitļiem. Pagriezieni var tikt norādīti ar veseliem skaitļiem vai decimālskaitļiem. |
vienība |
Attāluma mērvienība: grādi vai pagriezieni. |
un negaidiet |
Atlasiet bultiņu (▶), lai izvērstu bloku, sakot un negaidiet, lai nākamais bloks kaudzē tiktu palaists nekavējoties. |
Piemērs
kad sākts
[Spin the intake forward and then stop.]
griezt [IntakeMotor v] [ieplūdes v] par [1] [apgriezieni v] ▶
pagrieziet motoru pozīcijā#
Motora griešanas pozīcijā bloks griež motoru noteiktā pozīcijā.
Motora pozīcija ir tas, cik tālu tas ir pagriezies, mērot grādos vai apgriezienos. Viens apgrieziens ir vienāds ar 360 grādiem. Projekta sākumā motora pozīcija ir iestatīta uz 0 grādiem. Motora pozīciju var iestatīt arī, izmantojot bloku iestatīt motora pozīciju.
Pozīcijas vērtības ir absolūtas. Tas nozīmē, ka griešanās virziens ir atkarīgs no motora pašreizējās pozīcijas.
Piemēram, ja motors iedarbojas pie 0 grādiem un griežas līdz 720 grādu pozīcijai, tas griezīsies divus apgriezienus uz priekšu. Ja tas pēc tam griežas līdz 360 grādu pozīcijai, tas griezīsies atpakaļ par vienu apgriezienu, jo 360 grādi ir mazāki par 720.
griezt [ArmMotor v] uz pozīciju (90) [grādi v] ▶
Parametri |
Apraksts |
|---|---|
motors |
Griezamais motors: ArmMotor vai IntakeMotor. |
pozīcija |
Pozīcijas vērtība, līdz kurai motors griezīsies. Grādi tiek norādīti ar veseliem skaitļiem. Pagriezieni var tikt norādīti ar veseliem skaitļiem vai decimālskaitļiem. |
vienība |
Pozīcijas mērvienība: grādi vai pagriezieni. |
un negaidiet |
Atlasiet bultiņu (▶), lai izvērstu bloku, sakot un negaidiet, lai nākamais bloks kaudzē tiktu palaists nekavējoties. |
Piemērs
kad sākts
[Spin the intake forward and then stop.]
griezt [IntakeMotor v] uz pozīciju [270] [grādi v] ▶
apturēt motoru#
Apturēt motoru bloku steka bloks aptur atlasīto motoru.
apturēt [ArmMotor v]
Parametri |
Apraksts |
|---|---|
motors |
Apturamais motors: ArmMotor vai IntakeMotor. |
Piemērs
kad sākts
[Spin the intake forward and then stop.]
griezt [IntakeMotor v] [ieplūdes v]
gaidīt (1) sekundes
apturēt [IntakeMotor v]
Iestatījumi#
iestatīt motora ātrumu#
Iestatītā motora ātruma bloks norāda motoram, cik ātri tam jāgriežas. Augstāka procentuālā vērtība liek motoram griezties ātrāk, bet zemāka procentuālā vērtība liek motoram griezties lēnāk.
Katrs projekts sākas ar to, ka katrs motors pēc noklusējuma griežas ar 50% ātrumu.
Piezīme: Lielāks ātrums liek motoram griezties ātrāk, bet tas var būt mazāk precīzs. Mazāks ātrums liek motoram griezties lēnāk, bet tas var būt precīzāks.
iestatīt [ArmMotor v] ātrumu uz [50] [% v]
Parametri |
Apraksts |
|---|---|
motors |
Motors, lai iestatītu ātrumu: ArmMotor vai IntakeMotor. |
ātrums |
Motora griešanās ātrums. Procenti tiek norādīti veselos skaitļos no 0% līdz 100%. |
vienība |
Ātruma mērvienība: %. |
Piemērs
kad sākts
[Spin the intake forward and then stop.]
iestatīt [IntakeMotor v] ātrumu uz [75] [% v]
griezt [IntakeMotor v] [ieplūdes v] par [1] [apgriezieni v] ▶
iestatīt motora taimautu#
Steka bloks iestatīt motora taimautu nosaka, cik ilgi motors mēģinās pabeigt kustību. Ja motors nevar pabeigt šajā laikā, tas pārtrauks mēģinājumu un pāries uz nākamo bloku stekā. Tas neļauj motoram iestrēgt kustībā.
iestatīt [ArmMotor v] taimautu uz [1] sekundēm
Parametri |
Apraksts |
|---|---|
motors |
Motors, kuram iestatīt taimautu: ArmMotor vai IntakeMotor. |
laiks |
Sekunžu skaits, kurā motors var mēģināt pabeigt kustību. Tas var būt pozitīvs vesels skaitlis vai decimālskaitlis. |
Piemērs
kad sākts
[Spin the intake forward and then stop.]
iestatīt [IntakeMotor v] taimautu uz [2] sekundēm
griezt [IntakeMotor v] [izņemšana v] par [3] [apgriezieni v] ▶
Pozīcija#
motora pozīcija#
Motora pozīcija norāda, cik tālu tas ir griezies, mērot grādos vai apgriezienos. Viens apgrieziens ir vienāds ar 360 grādiem. Motora pozīcijas ziņošanas bloks ziņo par motora pašreizējo pozīciju.
Projekta sākumā motora pozīcija ir iestatīta uz 0 grādiem. Ja motors griežas vienu pilnu apgriezienu uz priekšu, pozīcija būs 360 grādi jeb 1 apgrieziens. Ja motors griežas pretējā virzienā, pozīcija būs negatīva.
([ArmMotor v] pozīcija [grādi v])
Parametri |
Apraksts |
|---|---|
motors |
Motors, kas ziņo par ArmMotor vai IntakeMotor pozīciju. |
vienība |
Mērvienība, kurā jānorāda motora pozīcija: grādi vai pagriezieni. |
iestatīt motora pozīciju#
Motora pozīcija norāda, cik tālu tas ir pagriezies, mērot grādos vai apgriezienos. Viens apgrieziens ir vienāds ar 360 grādiem. Iestatītā motora pozīcija bloka bloks maina motora pašreizējo pozīciju uz jaunu vērtību.
Piemēram, ja motors ir pagriezies līdz 180 grādiem, pozīcijas iestatīšana uz 0 grādiem atiestatīs šo pozīciju no 180 uz 0 grādiem. Pēc tam motors var griezties pozīcijās, pamatojoties uz šo jauno vērtību.
iestatīt [ArmMotor v] pozīciju uz (0) [grādi v]
Parametri |
Apraksts |
|---|---|
motors |
Motors, lai iestatītu pozīciju: ArmMotor vai IntakeMotor. |
pozīcija |
Motora pozīcijas vērtība, kas jāiestata. Grādi var izmantot veselus skaitļus. Pagriezieni var izmantot veselus skaitļus vai decimālskaitļus. |
vienība |
Pozīcijas mērvienība: grādi vai pagriezieni. |
Piemērs
kad sākts
[Spin the intake forward and then stop.]
iestatīt [IntakeMotor v] pozīciju uz [90] [grādi v]
griezt [IntakeMotor v] uz pozīciju [0] [grādi v] ▶
Vērtības#
motors ir gatavs#
Būla bloks motors ir pabeigts ziņo, vai motors ir beidzis kustību. To var izmantot, lai kontrolētu citu darbību laiku, pamatojoties uz motora kustību.
Patiess — Motors ir beidzis kustību.
Aplams — Motors joprojām kustas.
Šis bloks darbojas kopā ar šādiem kustības blokiem, kuriem ir parametrs un negaidi: spin motor for un spin motor to position.
<[ArmMotor v] pabeigts?>
Parametri |
Apraksts |
|---|---|
motors |
Motors, kas ziņo par kustības pabeigšanu: ArmMotor vai IntakeMotor. |
motors griežas#
Būla bloks motors griežas ziņo, vai motors griežas. To var izmantot, lai kontrolētu citu darbību laiku, pamatojoties uz motora kustību.
Patiess — Motors griežas.
Aplams — Motors negriežas.
Šis bloks darbojas kopā ar šādiem kustības blokiem, kuriem ir parametrs un negaidi: spin motor for un spin motor to position.
<[ArmMotor v] griežas?>
Parametri |
Apraksts |
|---|---|
motors |
Motors, kas ziņo par tā griešanos: ArmMotor vai IntakeMotor. |
Piemērs
kad sākts
[Take a triball into the Intake.]
griezt [IntakeMotor v] [ieplūdes v] par [90] [grādi v] ◀ un negaidīt
kamēr <[IntakeMotor v] griežas?>
griezt [ArmMotor v] uz pozīciju [1000] [grādi v] ◀ un negaidīt
beigas
motora ātrums#
Motora ātruma ziņotāja bloks ziņo par motora griešanās ātrumu procentos no -100% līdz 100%.
([ArmMotor v] ātrums [% v] :: custom-motion)
Parametri |
Apraksts |
|---|---|
motors |
Motors, kas ziņo par ArmMotor vai IntakeMotor ātrumu. |
vienība |
Mērvienība, kurā jānorāda motora ātrums: %. |
Sensori#
Optisks#
Optiķis atrada objektu#
Būla bloks Optiskais sensors atrada objektu ziņo, vai optiskais sensors uztver objektu diapazonā.
Patiess — Optiskais sensors nosaka objektu.
Aplams — Optiskais sensors neuztver objektu.
<[Optical v] atrada objektu?>
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Optisks krāsu noteikšanas mehānisms#
Būla bloks Optiskā sensora krāsas noteikšana ziņo, vai optiskais sensors nosaka noteiktu krāsu, pamatojoties uz noteikto nokrāsas vērtību.
Patiess — sensors nosaka norādīto krāsu.
Aplams – Sensors neuztver norādīto krāsu.
Piezīme: Optiskais sensors meklē nokrāsu diapazonus, kas atbilst norādītajai krāsai. Lai noteiktu konkrētu nokrāsu diapazonus, skatiet Optiskā nokrāsa bloku.
<[Optical v] atklāj [sarkans v]?>
Parametri |
Apraksts |
|---|---|
krāsa |
Kuru krāsu meklēt:
|
Optiskais spilgtums#
Optiskā spilgtuma ziņošanas bloks ziņo par to, cik daudz gaismas tiek atstarots atpakaļ uz optisko sensoru, procentos no 0% līdz 100%.
Augstāks procentuālais daudzums nozīmē, ka uz optisko sensoru tiek atstarots vairāk gaismas. Zemāks procentuālais daudzums nozīmē, ka uz optisko sensoru tiek atstarots mazāk gaismas.
([Optical v] spilgtums %)
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Optiskā nokrāsa#
Optiskā nokrāsa ziņotāja bloks ziņo par optiskā sensora noteikto nokrāsu kā skaitli no 0 līdz 359 grādiem.
Nokrāsa ir veids, kā aprakstīt krāsu, izmantojot skaitļus ap krāsu apli.
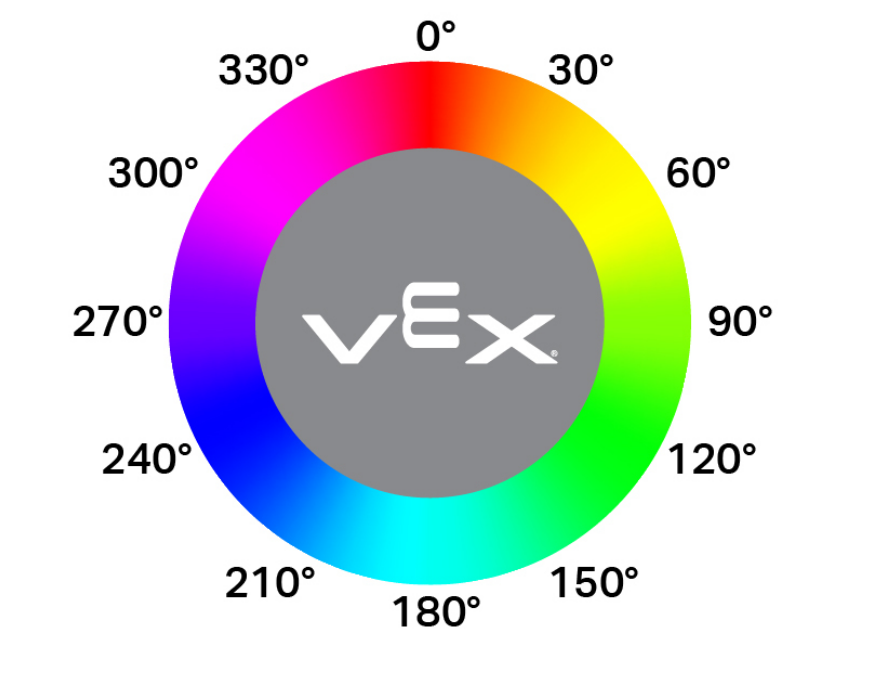
([Optical v] nokrāsa grādos)
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
kad optiskais#
Cepuru bloks kad optiskais palaiž pievienoto bloku kaudzīti ikreiz, kad optiskais sensors atrod vai pazaudē objektu.
kad [Optical v] [atklāj v] objektu
Parametri |
Apraksts |
|---|---|
štats |
Kad tiks palaista pievienotā bloku kaudze: detects tiek palaists, kad tiek atklāts neatklāts objekts, savukārt loses tiek palaists, kad atklātais objekts vairs netiek atklāts. |
Rotācija#
Iestatiet rotācijas sensora pozīciju#
Bloks iestatīt rotācijas sensora pozīciju iestata rotācijas sensora pašreizējo pozīciju uz vērtību grādos.
iestatīt [Rotation v] pozīciju uz [0] grādiem
Parametri |
Apraksts |
|---|---|
pozīcija |
Pozīcija, kurā jāiestata rotācijas sensors. |
Rotācijas sensora leņķis#
Bloks Rotācijas sensora leņķis atgriež sensora pašreizējo leņķi no 0 līdz 359,99 grādiem.
([Rotation v] leņķis grādos)
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Rotācijas sensora pozīcija#
Bloks Rotācijas sensora pozīcija atgriež kopējo rotācijas pozīciju grādos vai pagriezienos.
([Rotation v] pozīcija [grādi v] :: custom-sensing)
Parametri |
Apraksts |
|---|---|
vienības |
Rotācijas mērvienība: grādi vai pagriezieni. |
GPS#
GPS pozīcija#
Bloks GPS pozīcija atgriež robota pagrieziena atskaites punkta pozīcijas nobīdi no lauka centra, izmantojot GPS (Game Positioning System™) sensoru.
([GPS v] pozīcija [X v] [mm v])
Parametri |
Apraksts |
|---|---|
ass |
Kuru asi ziņot:
|
vienības |
Pozīcijas attēlošanas mērvienība: mm vai collas |
GPS virziens#
Bloks GPS virziens atgriež robota pašreizējo virzienu, pamatojoties uz GPS (Game Positioning System™) sensora rādījumiem no VEX GPS lauka koda no 0,00 līdz 359,99 grādiem.
([GPS v] virziena leņķis grādos)
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |