
Point de basculement V5 (Moby)#
Moby est le robot héros VEX V5 utilisé dans le V5 21-22 Tipping Point Playground.
Présentation du robot#
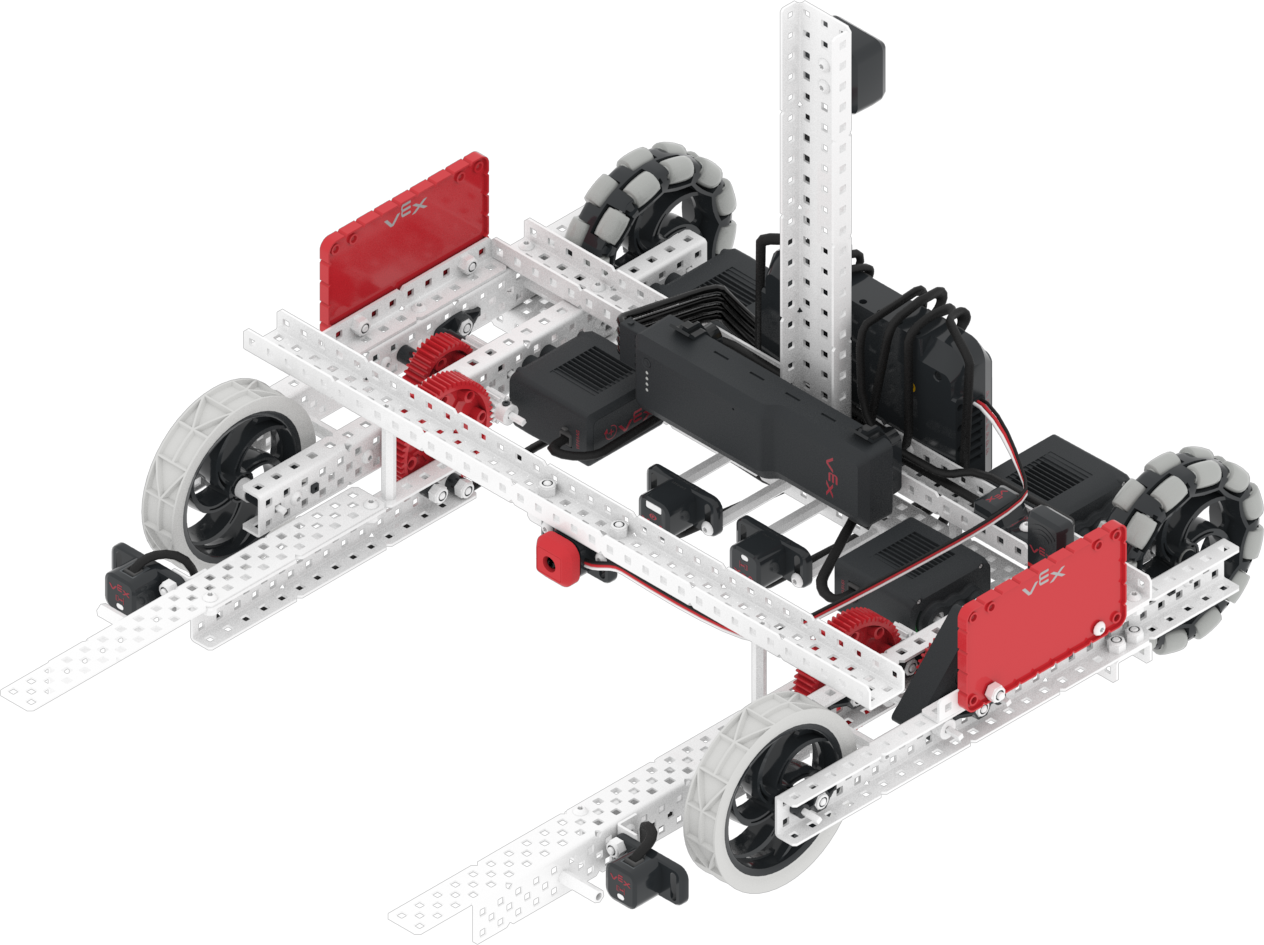
Moby prend en charge les commandes et capteurs VR standard tels que le capteur inertiel et le chronomètre cérébral, avec des fonctionnalités supplémentaires spécifiques à Moby couvertes dans Robot-Specific Blocks et Robot-Specific Python.
Groupes automobiles#
Configuration et |
Description |
|---|---|
|
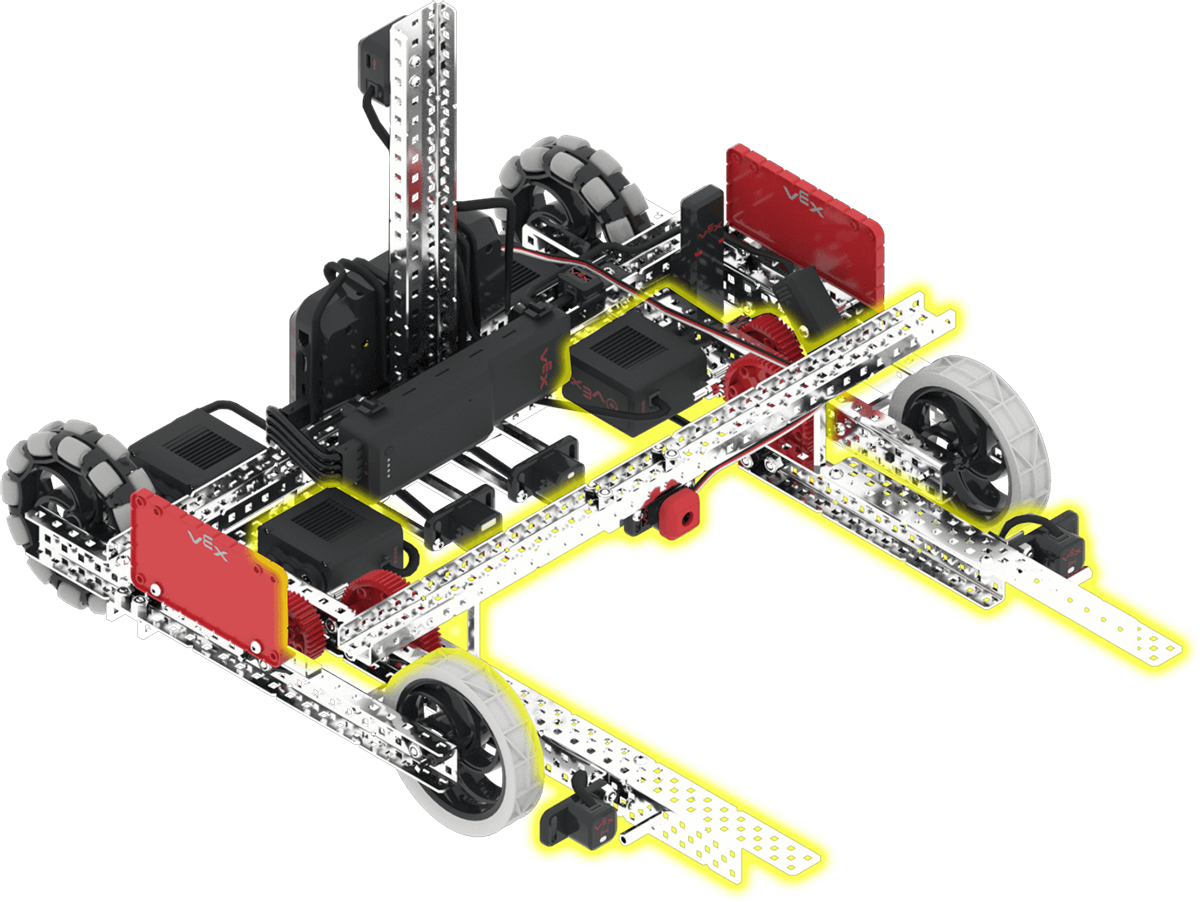
Les fourches peuvent être levées et abaissées. Cela permet au robot de transporter et de marquer des anneaux et des buts mobiles. La position par défaut du groupe moteur des fourches est de 0 degré et elles seront abaissées vers le sol à 1700 degrés. |
Composants et fonctionnalités#
Composant ou fonctionnalité |
Utiliser |
Documentation de l’API |
|---|---|---|
Transmission |
Déplace et fait pivoter le robot. |
|
Moteur de fourche |
Le robot lève et abaisse les fourches, ce qui lui permet de transporter et de marquer des anneaux et des buts mobiles. |
|
Interrupteur à butée |
Détecte la présence d’un anneau dans les fourches. |
|
Capteur optique |
Détecte les anneaux entre les fourches du robot. |
|
Capteur de rotation |
Renvoie l’angle des fourches. |
|
Capteur de distance |
Renvoie la distance entre un objet et l’avant du robot. |
|
Capteur GPS |
Renvoie la position actuelle et la direction du robot sur le terrain de jeu. |
|
Minuteur cérébral |
Enregistre le temps écoulé depuis le début du projet. |
Aires de jeux#
Aire de jeux |
Description |
|---|---|
Marquez des buts mobiles, des anneaux et une élévation de plateforme dans le terrain de compétences virtuelles V5 21-22. |