Robots#
VEXcode VR utilise différents robots dans les environnements de jeu Free, Enhanced et Premium. Cette section regroupe les pages API spécifiques à chaque robot par robot plutôt que par environnement de jeu.
Image |
Robot |
Utilisé pour |
Aires de jeux |
|---|---|---|---|
|
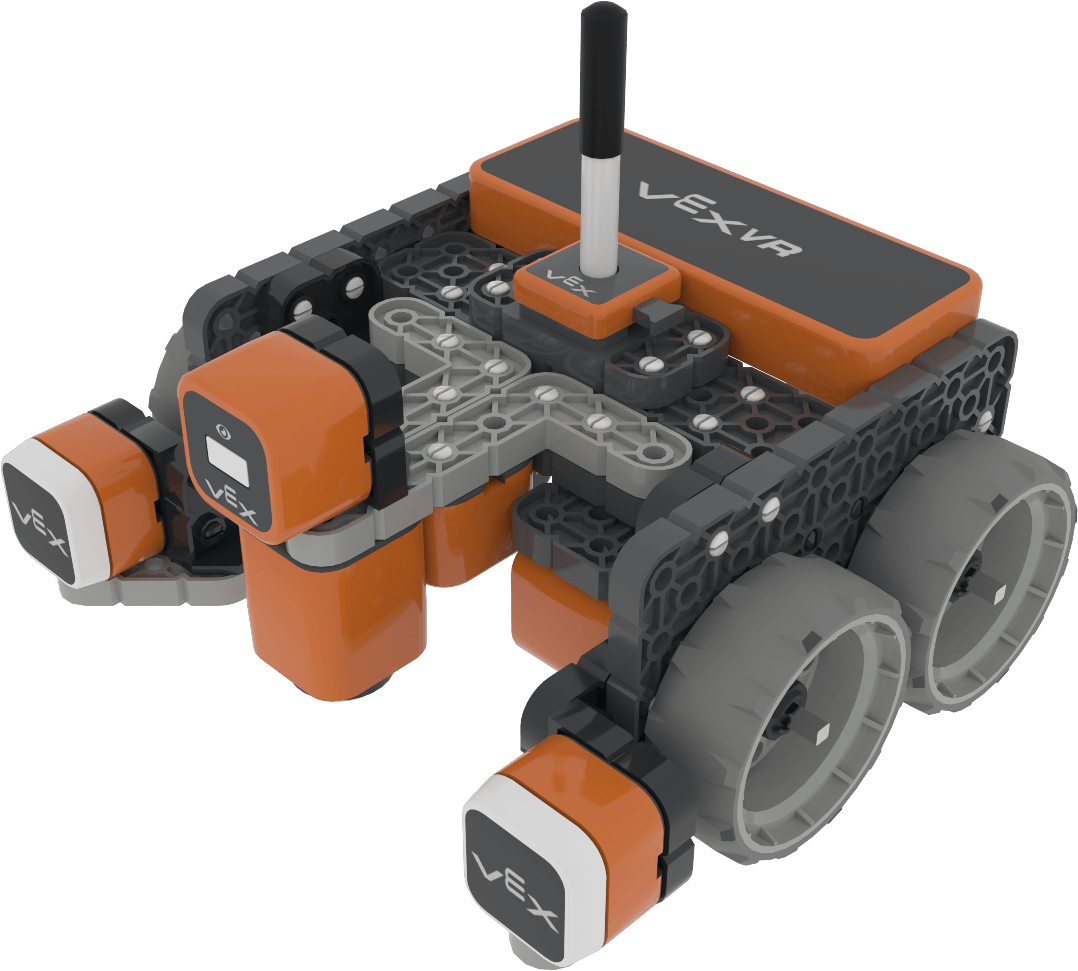
Mouvements généraux, détection, dessin et interactions magnétiques dans le cadre d’activités d’initiation à la réalité virtuelle. |
Toile artistique, Castle Crasher, Labyrinthe de disques, Déplaceur de disques, Transport de disques, Castle Crasher dynamique, Labyrinthe mural dynamique, Message codé, Carte quadrillée, Pixels cachés, Détecteur de lignes, Carte quadrillée numérique, Relevé de formes, Labyrinthe mural, Toile artistique+, Castle Crasher+ |
|
|
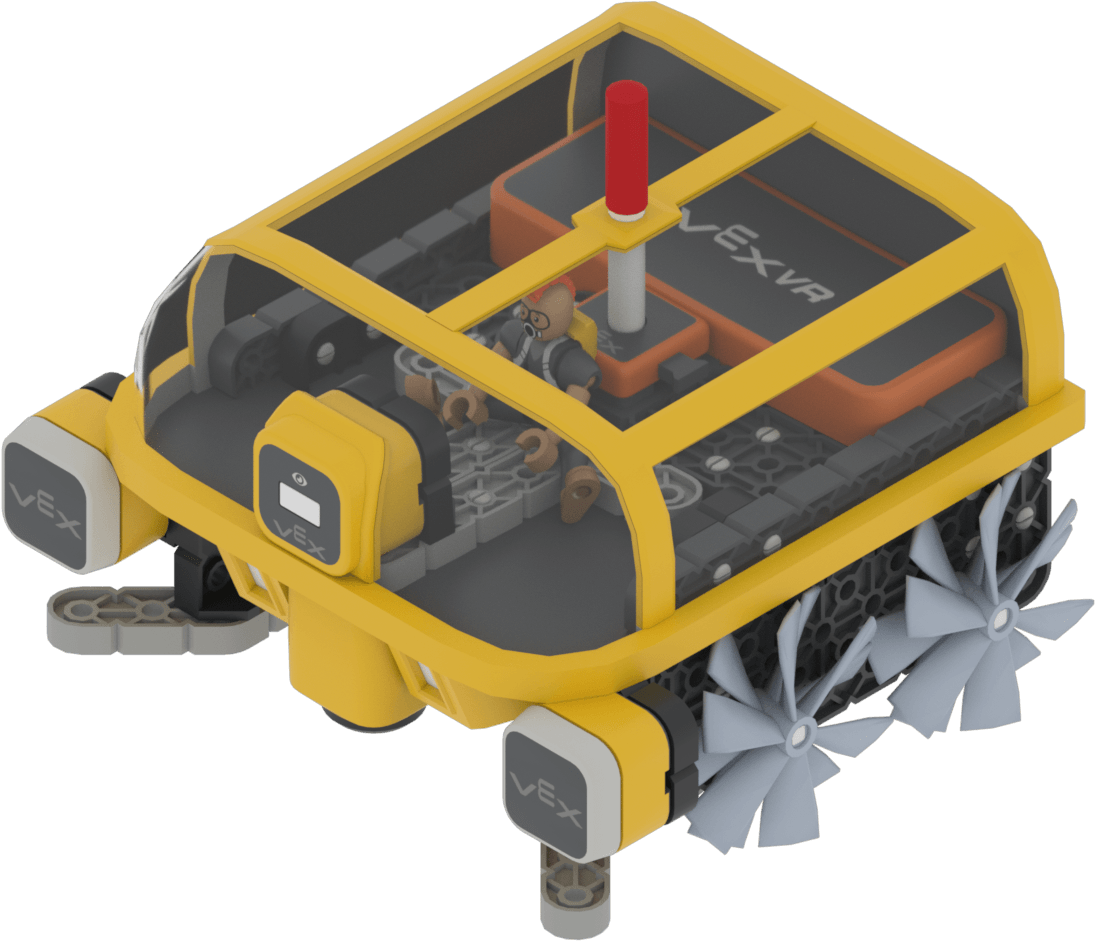
Une version étanche du robot VR utilisé pour le nettoyage sous-marin. |
||
|
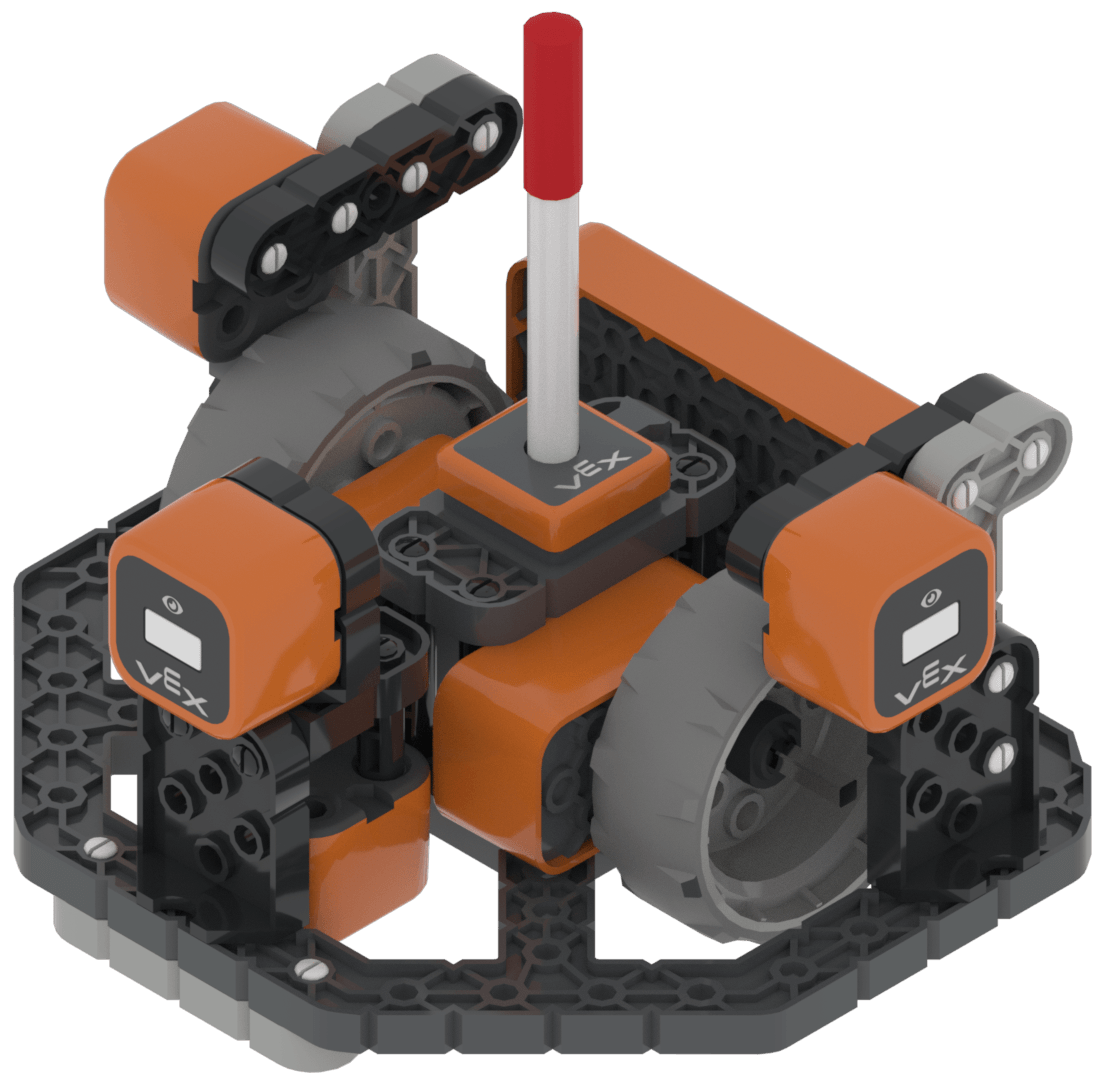
Navigation dans un labyrinthe à l’aide de plusieurs capteurs de distance et d’un capteur oculaire orienté vers le bas. |
||
|
Exploration, collecte de minéraux, interaction avec les ennemis et comportement autonome de type survie. |
||
|
Robotique précoce basée sur l’activité avec mouvement, sons, retour d’information par LED, actions et détection. |
||
|
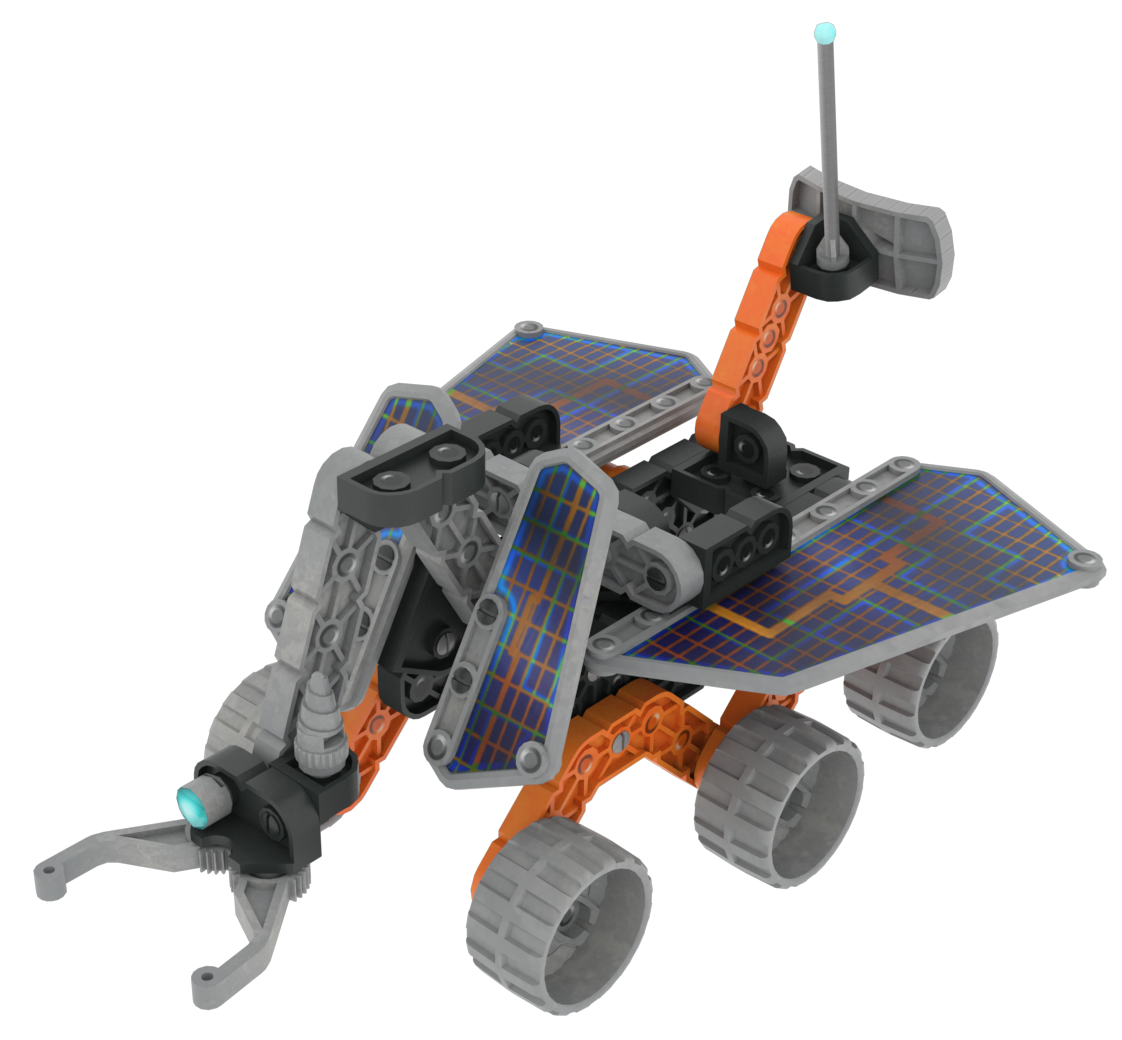
Conduire et manipuler des objets du terrain martien à l’aide d’un moteur de bras et d’un capteur oculaire frontal. |
||
Lève et abaisse les éléments de jeu à l’aide d’un mécanisme de bras et de griffe dans le terrain de jeu V5 26-27 Override. |
|||
|
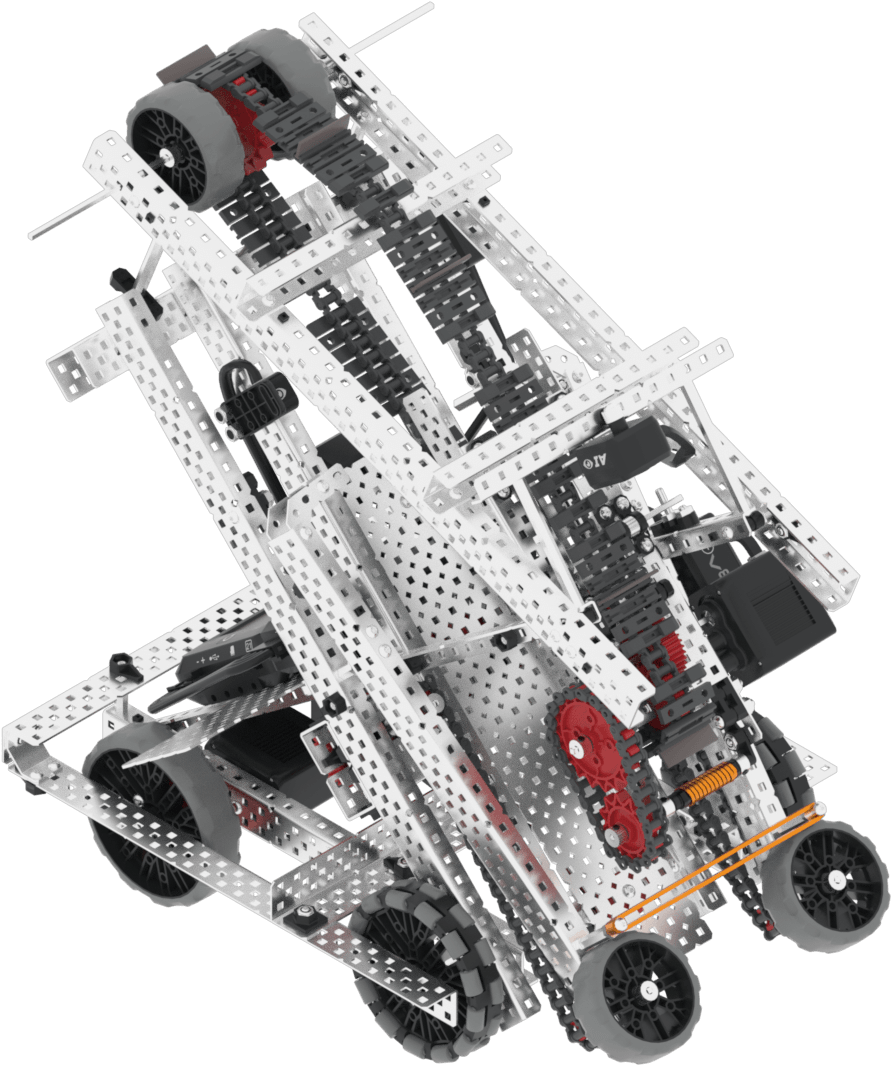
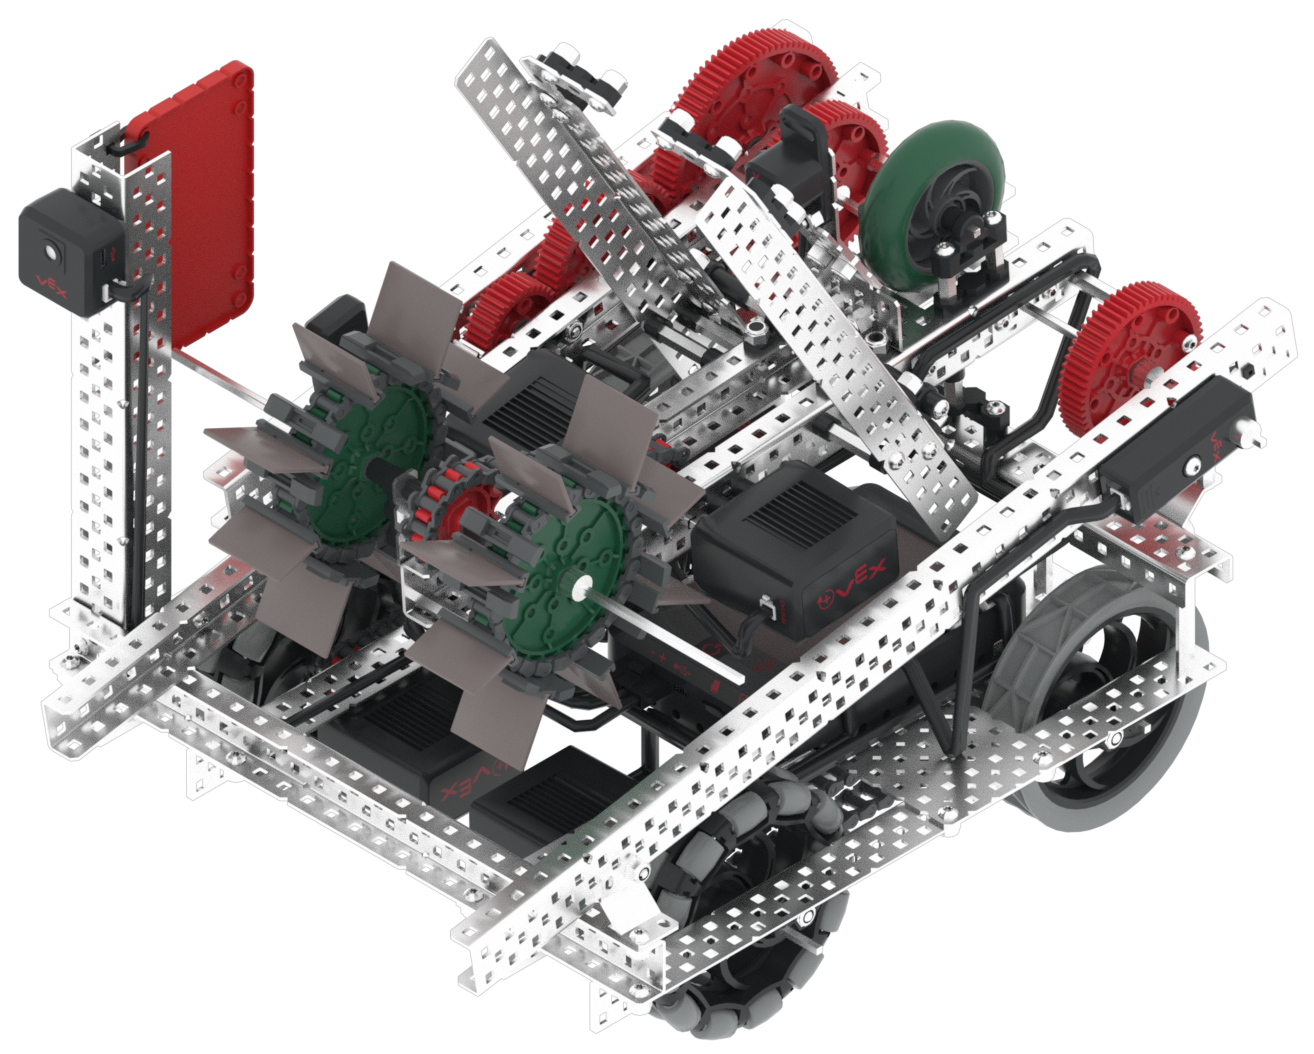
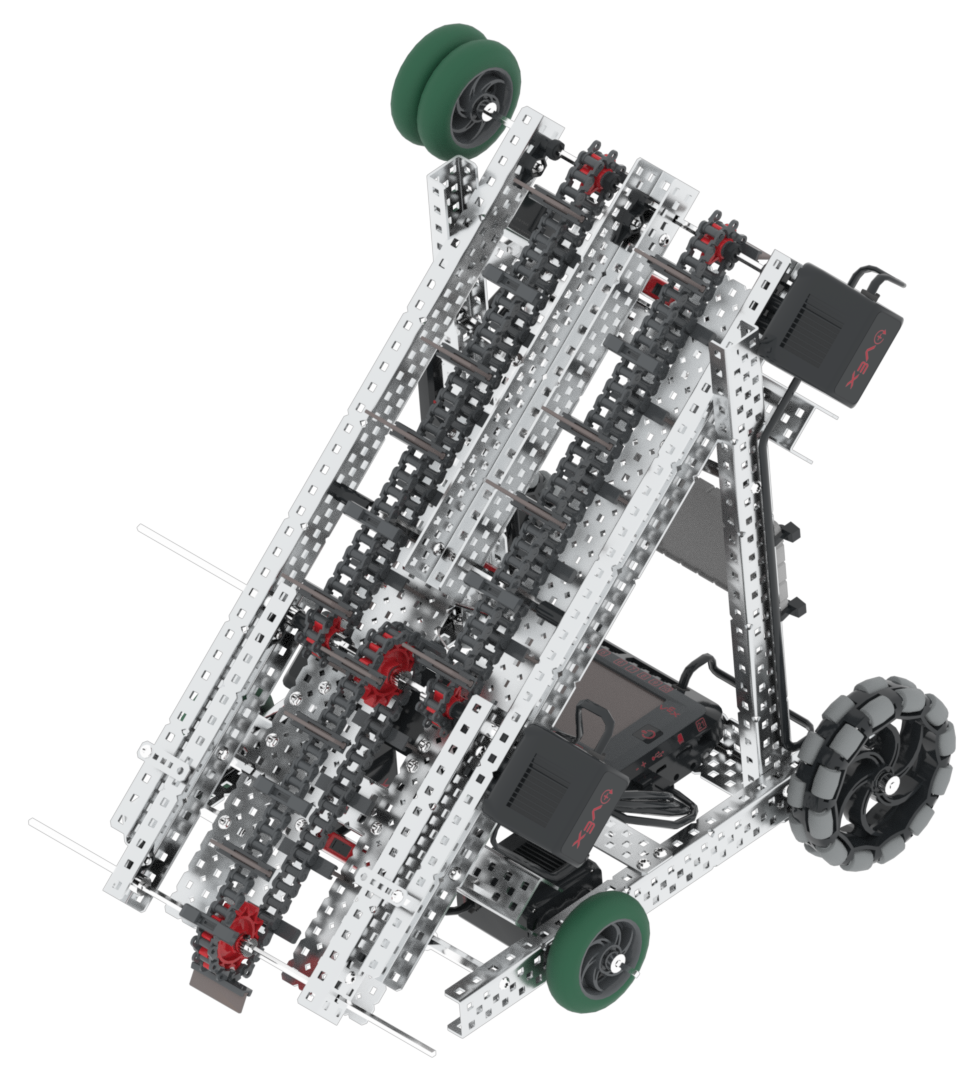
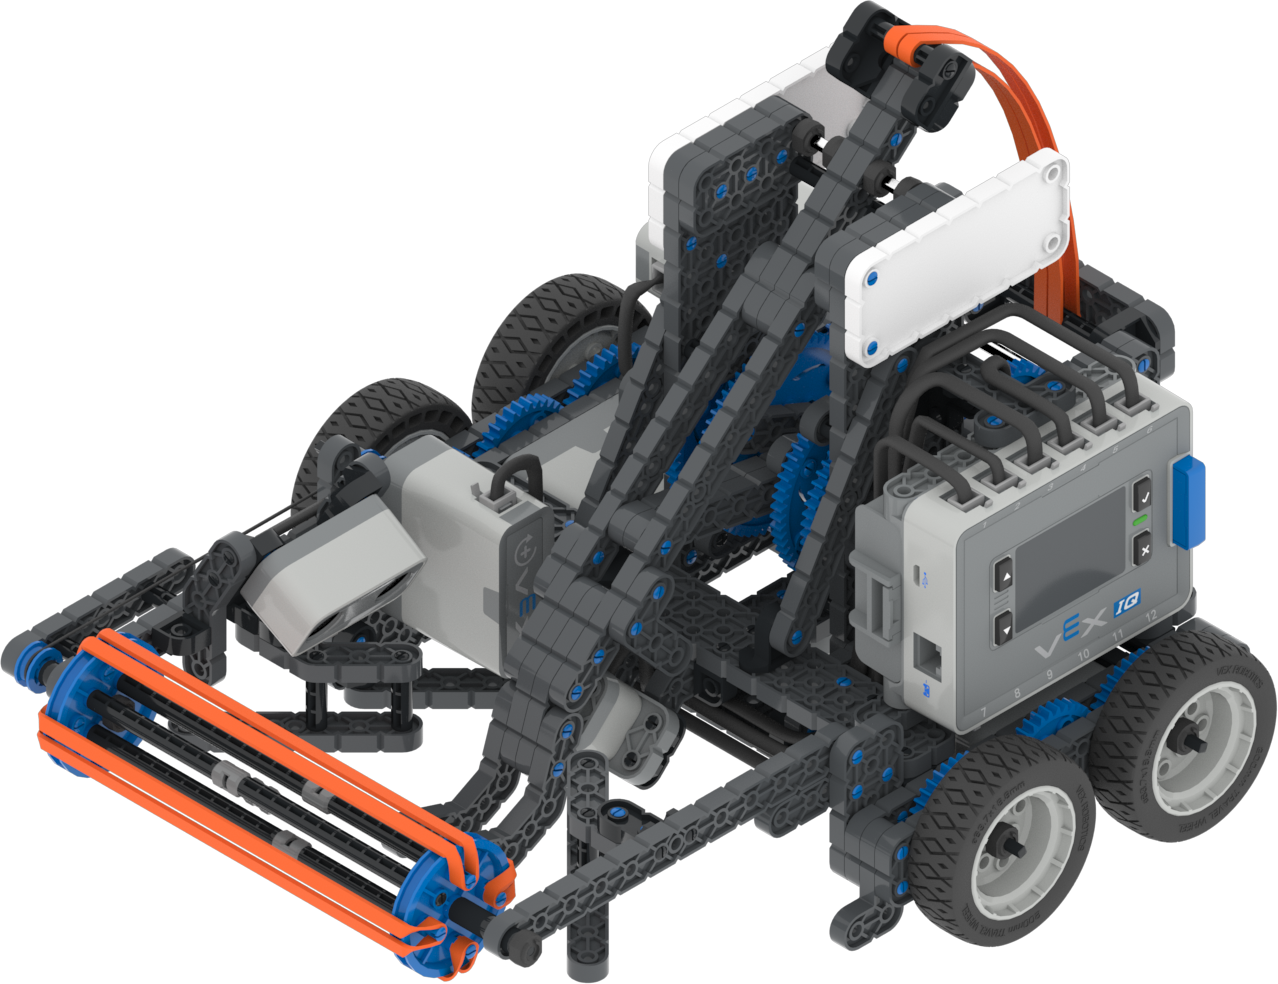
Collecte, levage et tri des blocs à l’aide d’un système d’entrée et d’un convoyeur. |
||
|
Manipulation d’anneaux à l’aide d’un bras et d’un poussoir sur un terrain de compétition équipé d’un système GPS. |
||
|
Déplacement de Triballs à l’aide d’un bras et d’une entrée dans un champ équipé d’un GPS. |
||
|
Collecte et marquage des disques, et rotation des rouleaux. |
||
|
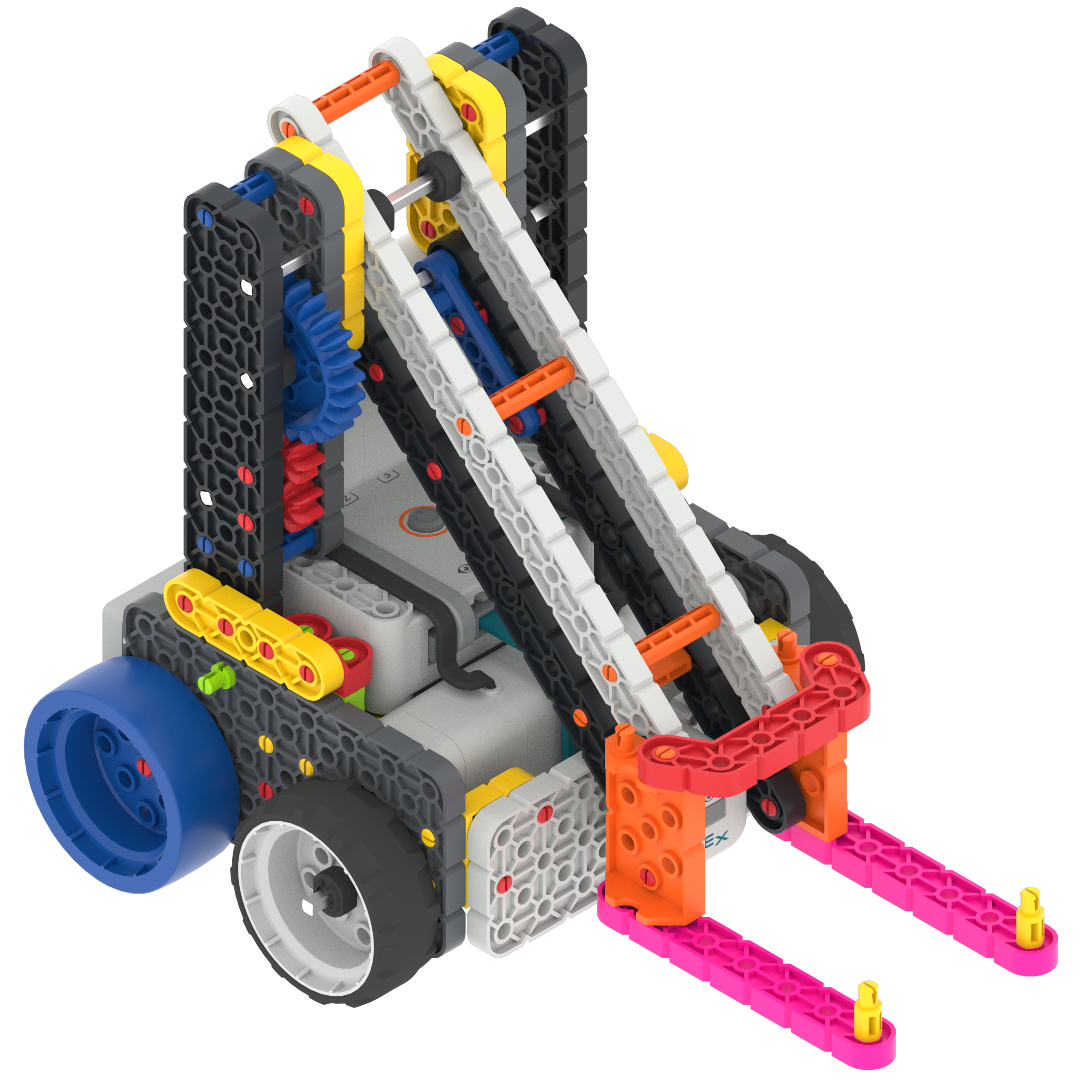
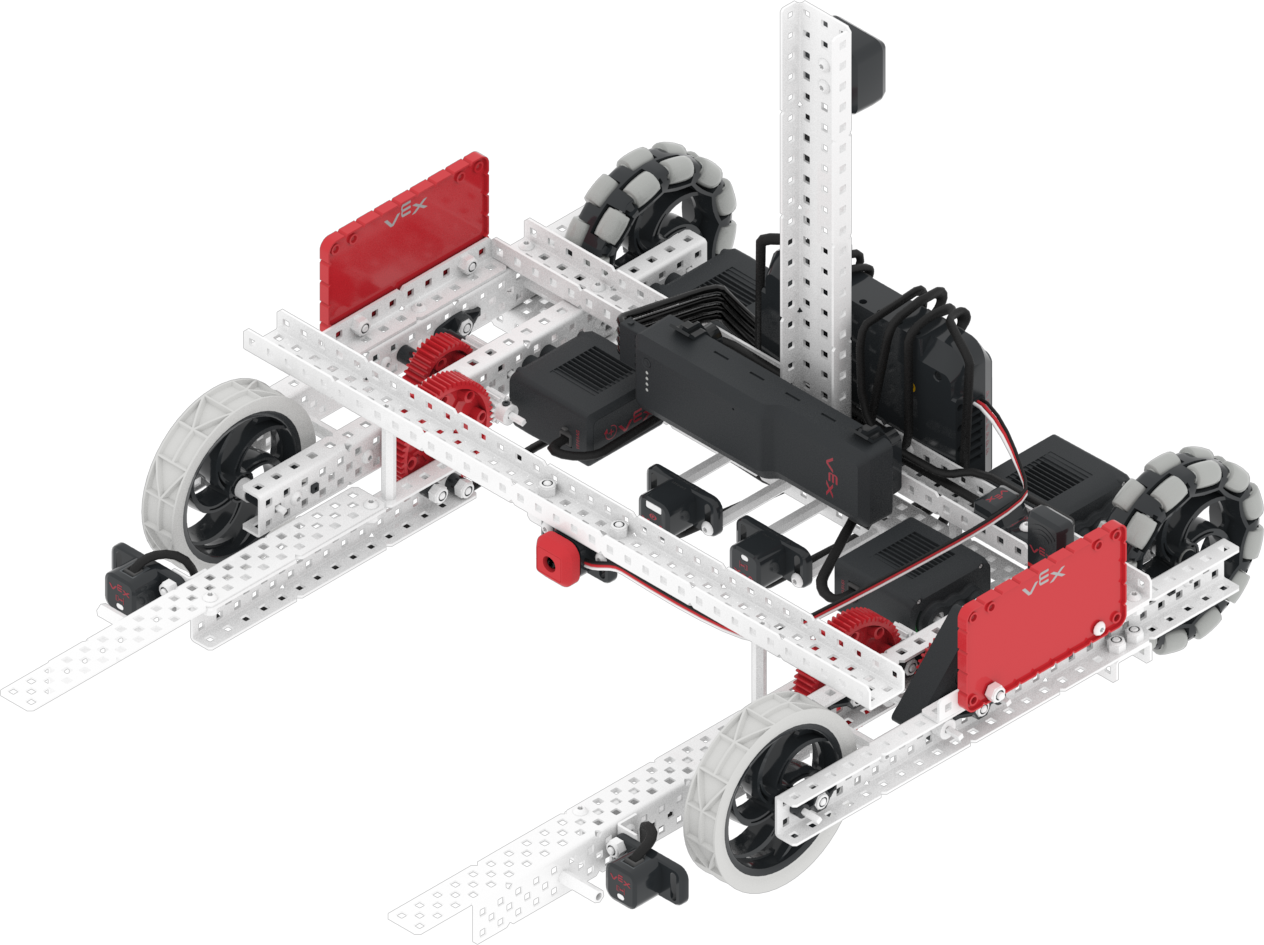
Fourches levées pour transporter et marquer des anneaux et des buts mobiles. |
||
|
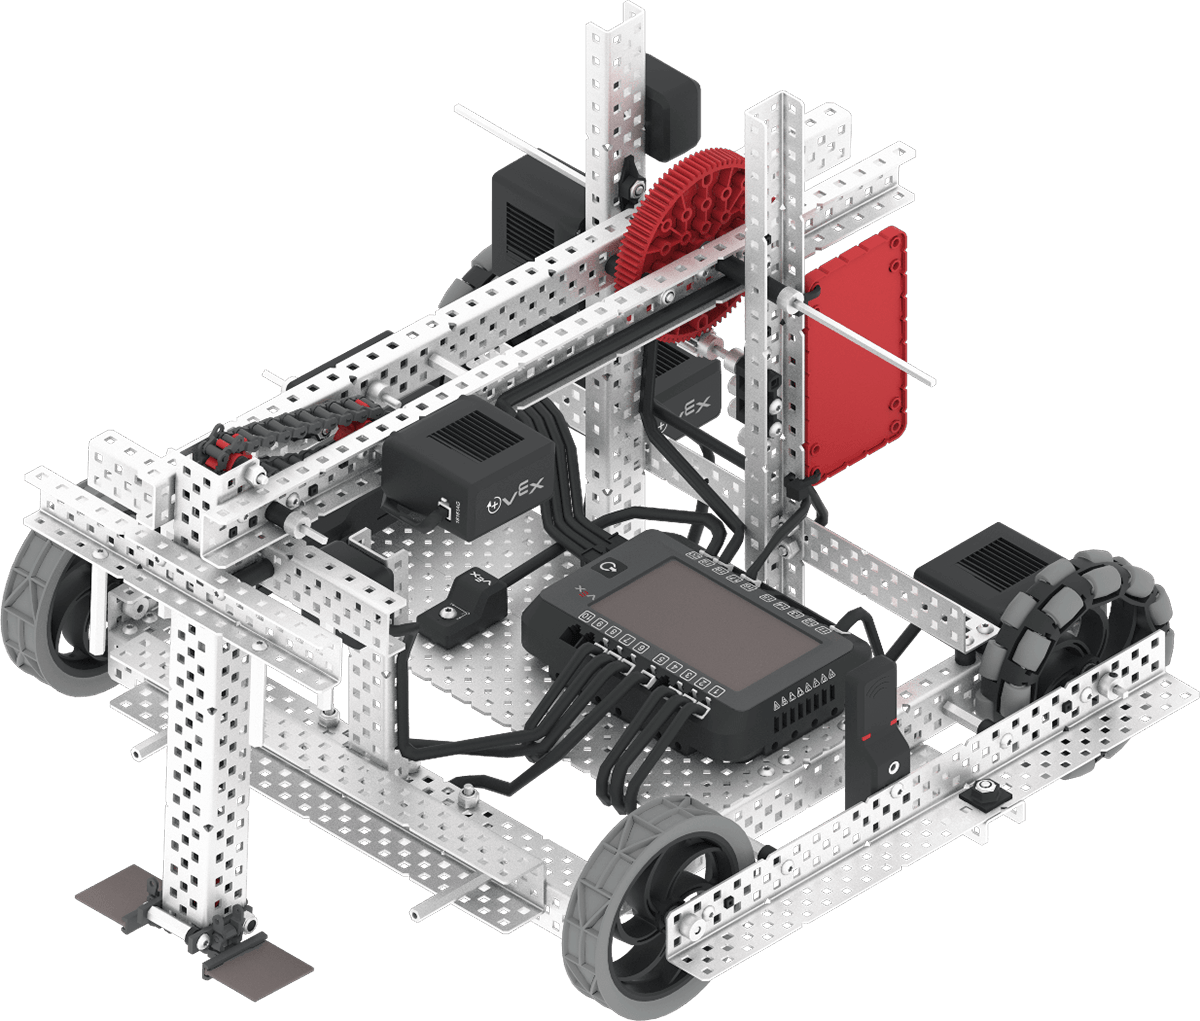
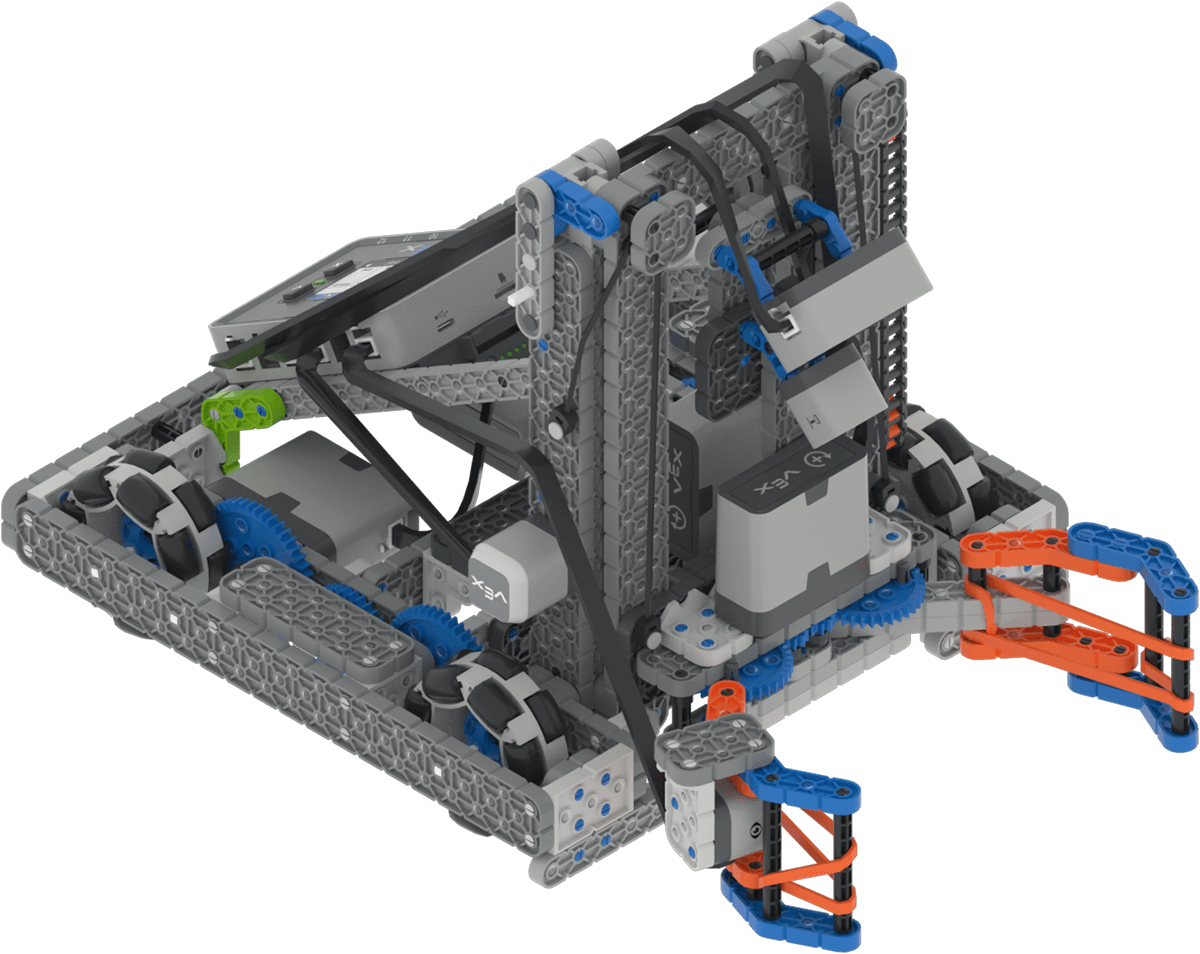
Ramassage et assemblage de goupilles et de poutres à l’aide d’une pince et d’un élévateur. |
||
|
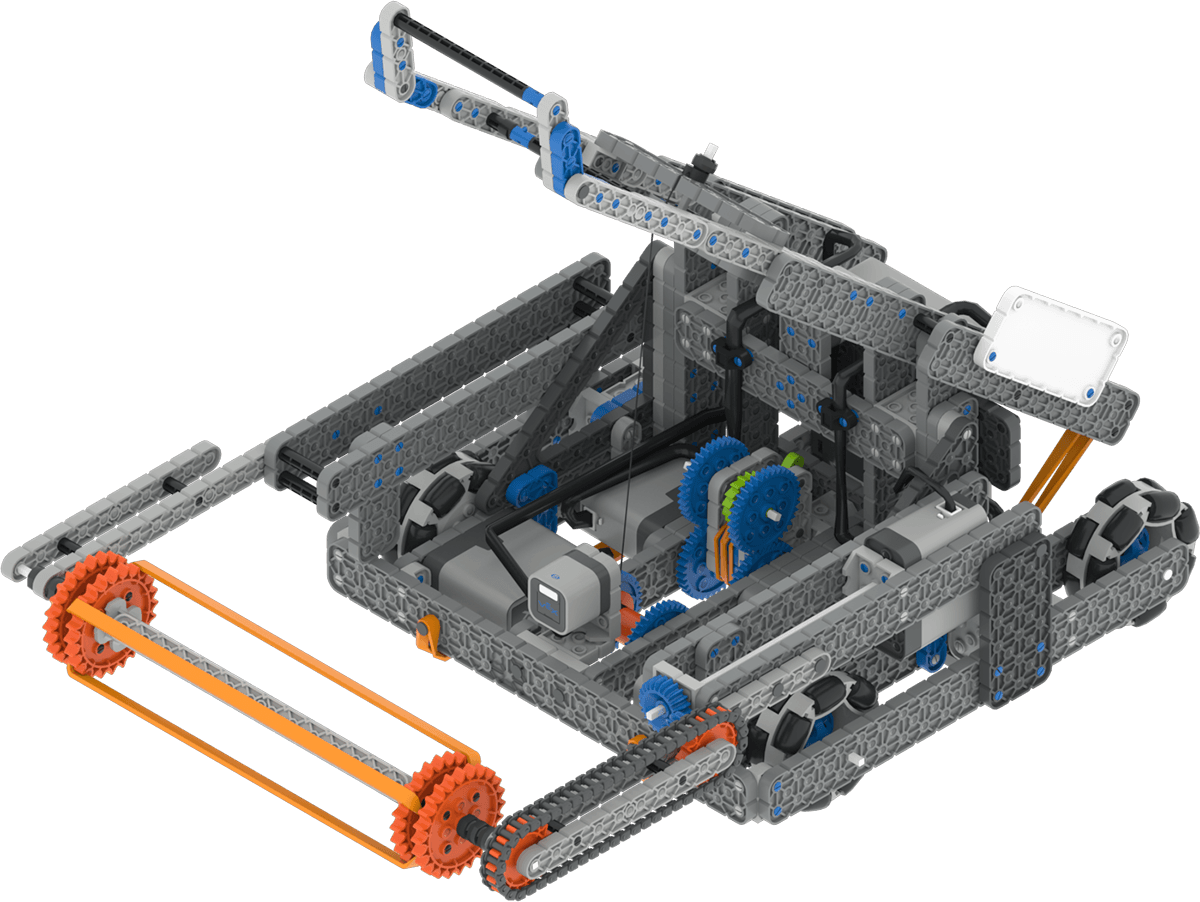
Collecte et lancement de balles à l’aide d’un bras d’aspiration et de catapulte. |
||
|
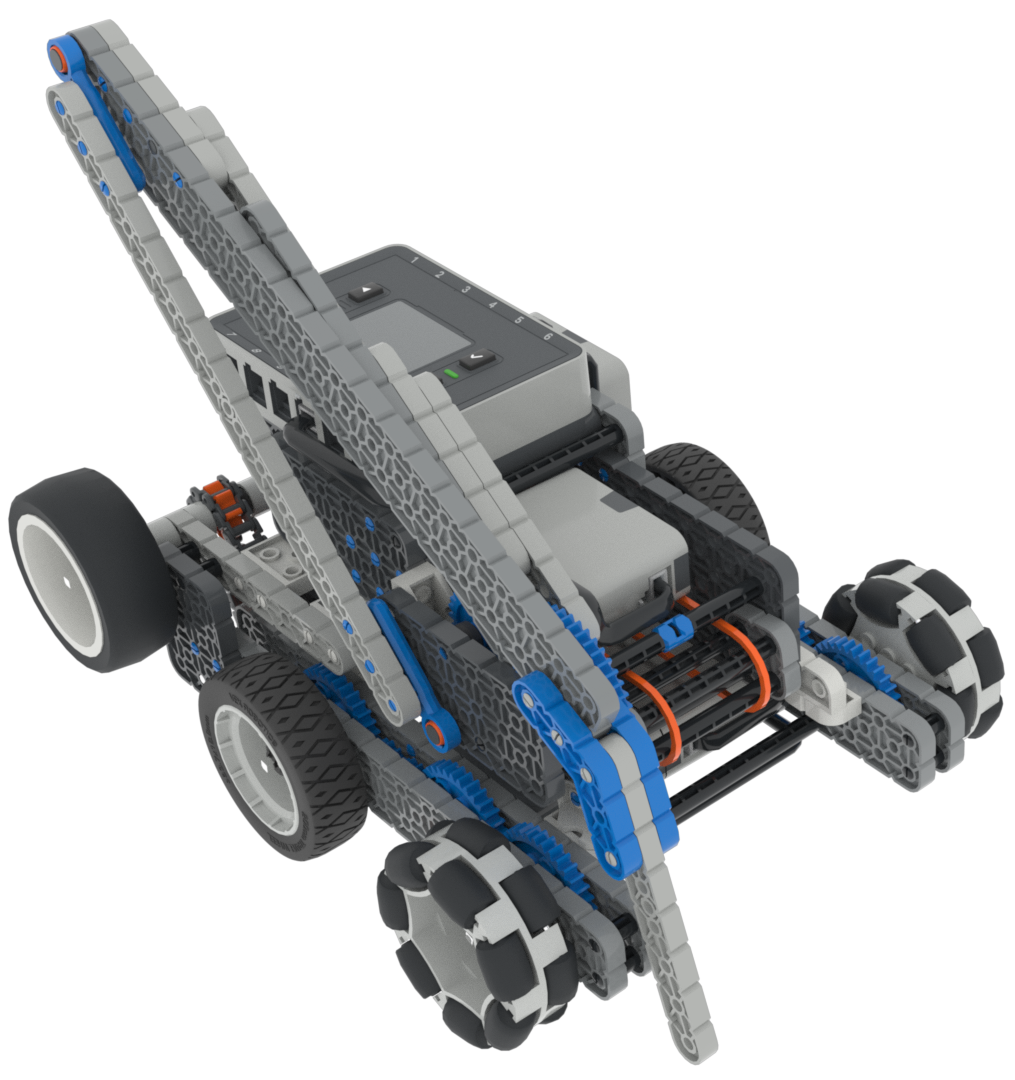
Levage et déplacement des blocs à l’aide d’un bras et d’un groupe moteur d’aspiration. |
||
|
Collecte de disques et utilisation d’un bras pour interagir avec les distributeurs et les éléments du terrain. |
||
|
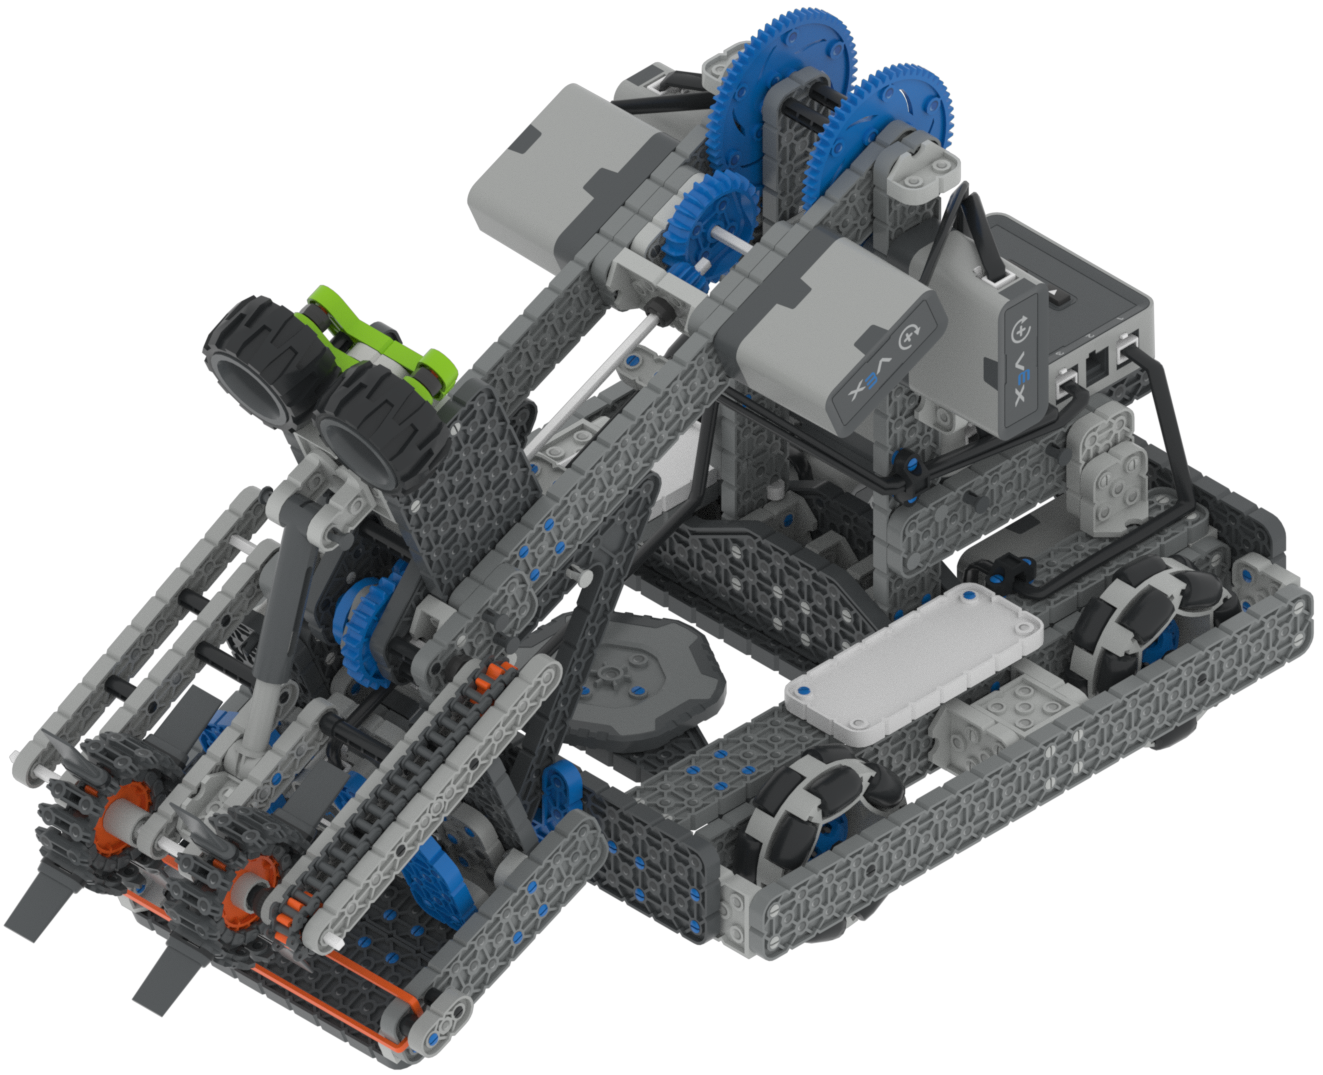
Collecte et lancement de balles grâce à un système d’admission et de catapulte. |