
V5 Enjeux élevés (Axel)#
Axel est le robot héros VEX V5 utilisé dans le V5 24-25 High Stakes Playground.
Présentation du robot#
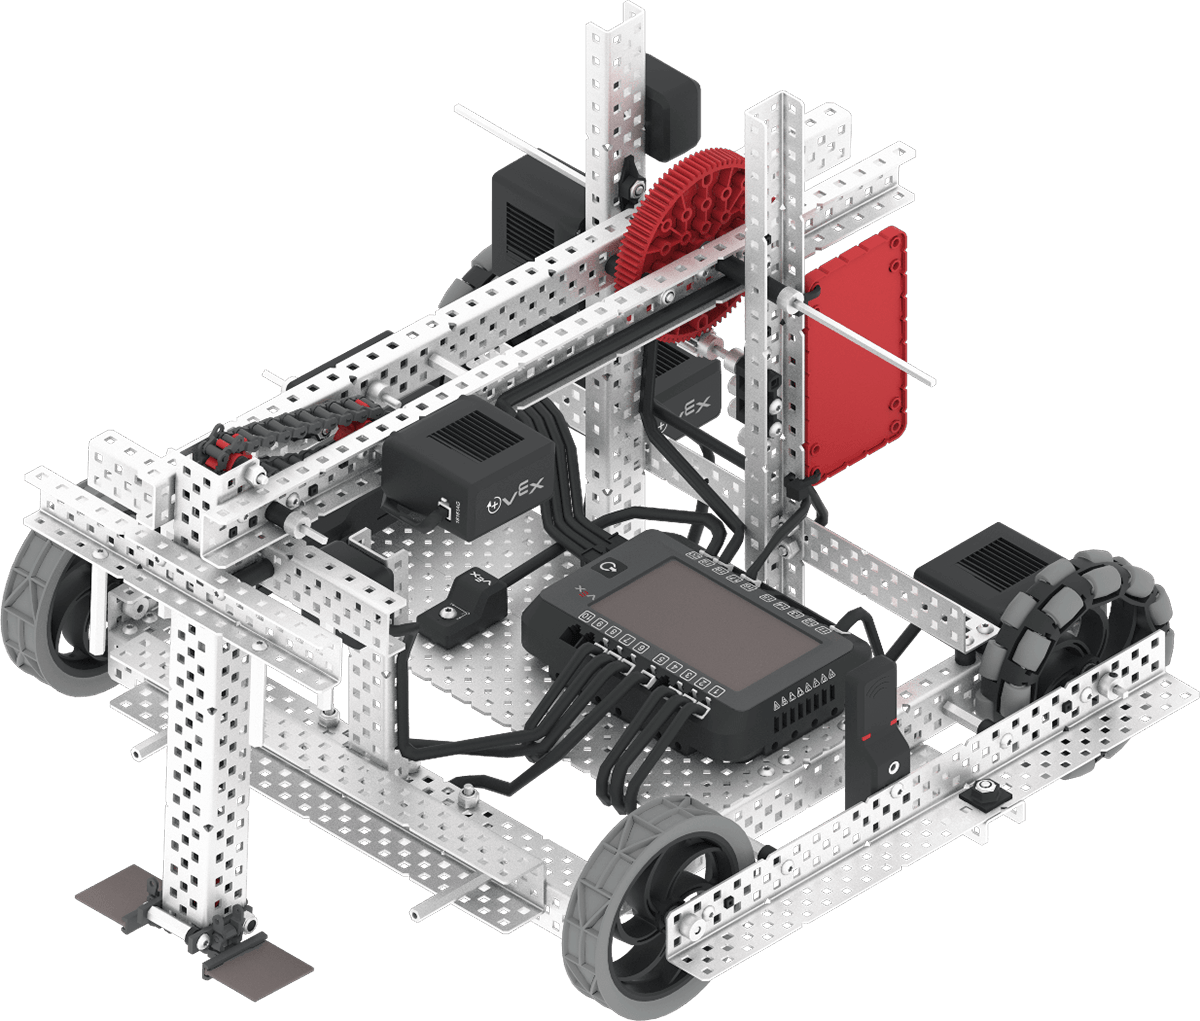
Axel prend en charge les commandes et capteurs VR standard tels que le capteur inertiel et le chronomètre cérébral, avec des fonctionnalités supplémentaires spécifiques à Axel couvertes dans Robot-Specific Blocks et Robot-Specific Python.
Moteurs#
Configuration et |
Description |
|---|---|
|
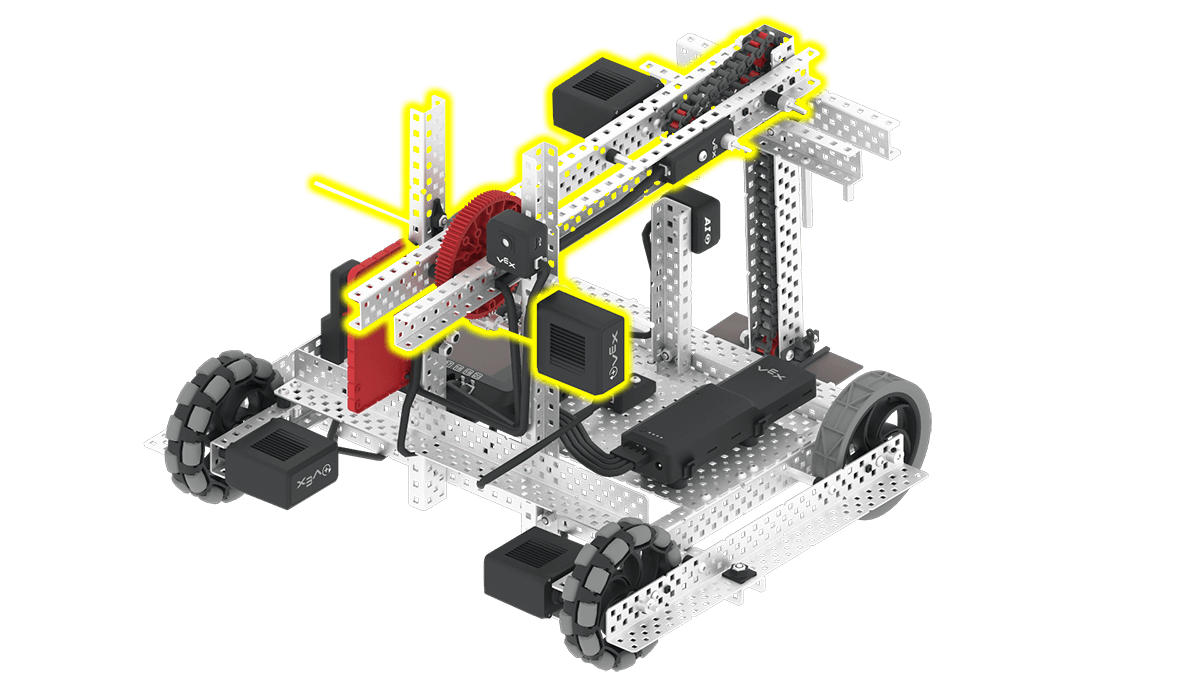
Le bras permet de lever et d’abaisser le bras d’Axel. Il doit être suffisamment haut pour ne pas obstruer le capteur de vision |
|
Le moteur du poussoir déplace ce dernier le long du bras. Cela permet de détacher les anneaux du bras et de les placer sur |
Composants et fonctionnalités#
Composant ou fonctionnalité |
Utiliser |
Documentation de l’API |
|---|---|---|
Transmission |
Déplace et fait pivoter le robot. |
|
Moteur de bras |
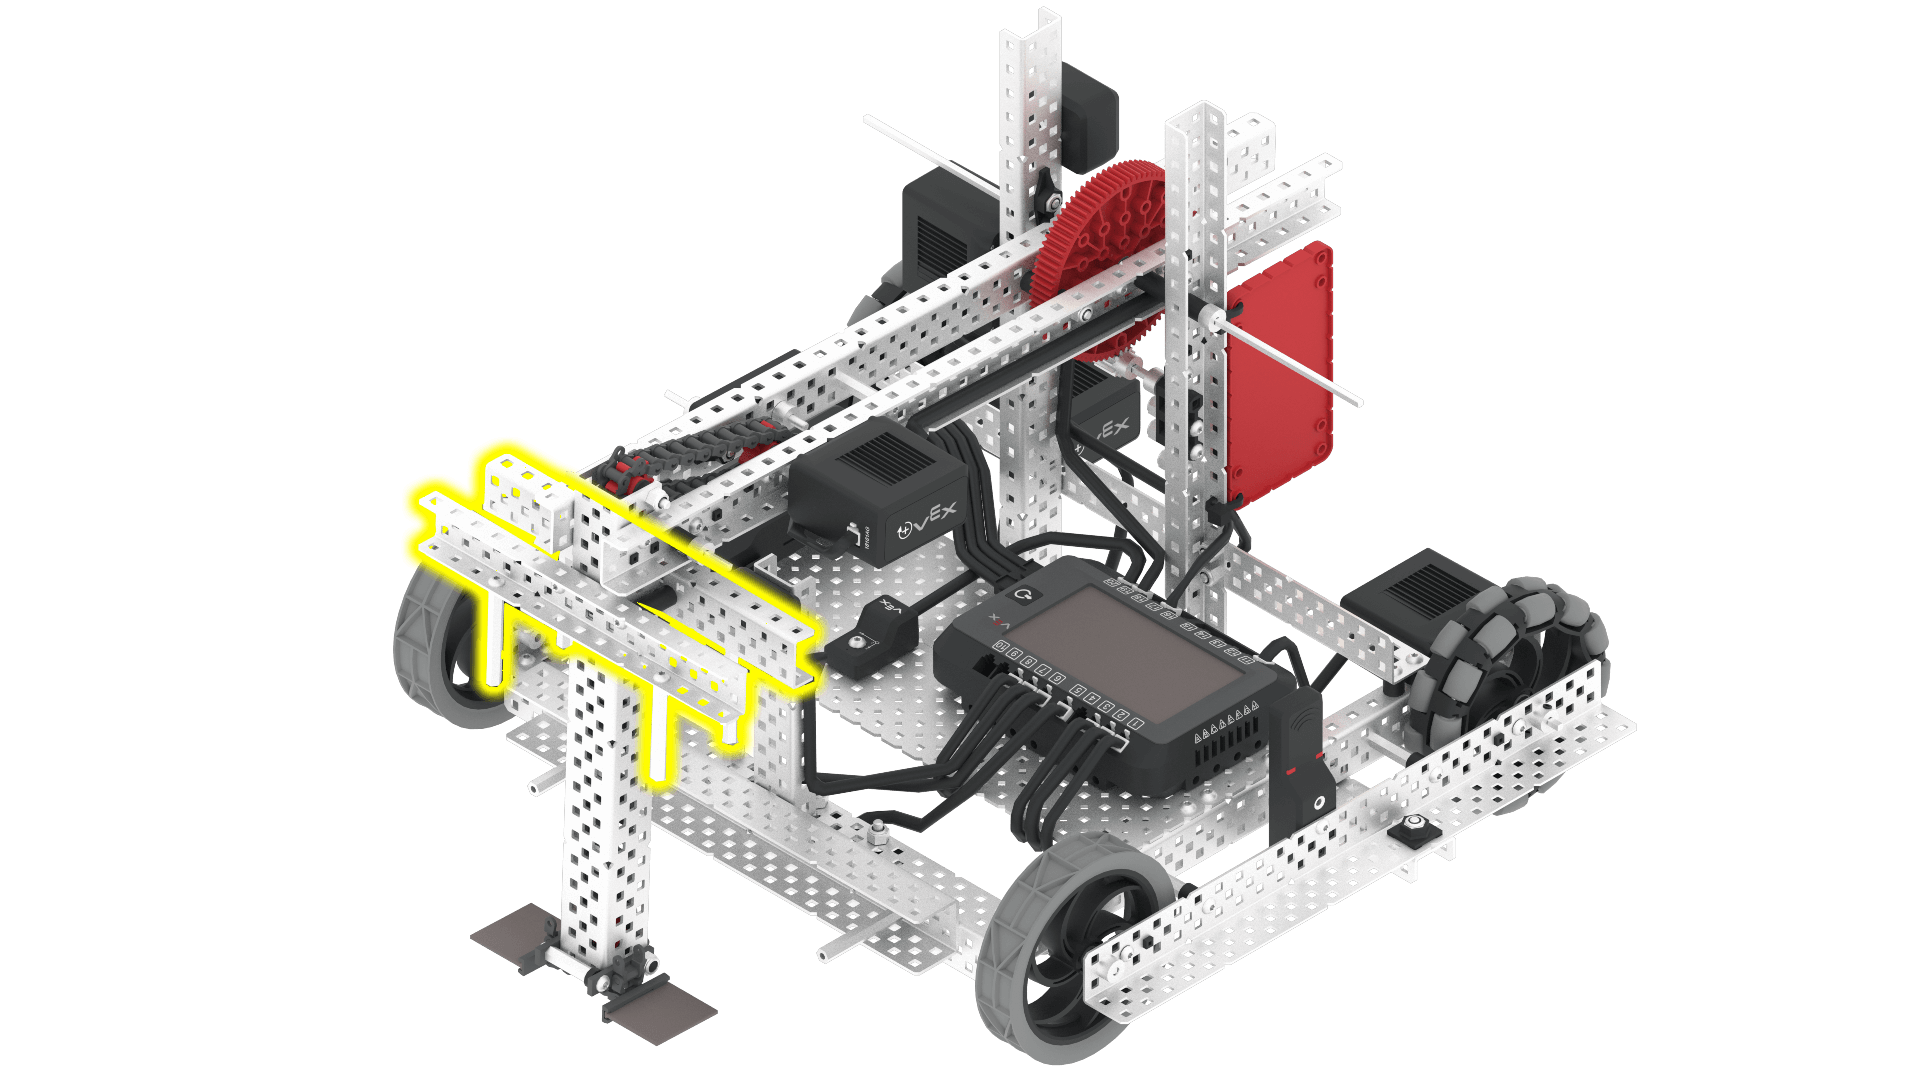
Le bras permet de manipuler les objets du jeu. Il doit être suffisamment haut pour ne pas obstruer le capteur de vision de l’IA et pour enfoncer les anneaux sur les piquets. Pour ce faire, il doit être levé d’au moins 310 degrés. |
|
Moteur poussoir |
Le poussoir descend le long du bras, permettant ainsi de détacher les anneaux et de les placer sur un piquet. En haut du bras, le poussoir est à 0 degré. Pour détacher un anneau, le moteur du poussoir doit s’abaisser de 780 degrés. |
|
Capteur de vision IA |
Détecte les objets du jeu afin que le robot puisse s’orienter de manière autonome. |
|
Capteur de distance |
Renvoie la distance entre un objet et l’avant du robot. |
|
Capteur optique |
Détecte les objets devant le robot et détermine leur couleur. |
|
Capteur de rotation |
Renvoie l’angle de rotation actuel et la position du moteur poussoir. |
|
Capteur GPS |
Renvoie la position actuelle et la direction du robot sur le terrain de jeu. |
|
Minuteur cérébral |
Enregistre le temps écoulé depuis le début du projet. |
Aires de jeux#
Aire de jeux |
Description |
|---|---|
Anneaux de score et buts mobiles dans le terrain des compétences virtuelles V5 24-25. |