
V5 Push Back (Dex)#
Dex est le robot héros VEX V5 utilisé dans le V5 25-26 Push Back Playground.
Présentation du robot#
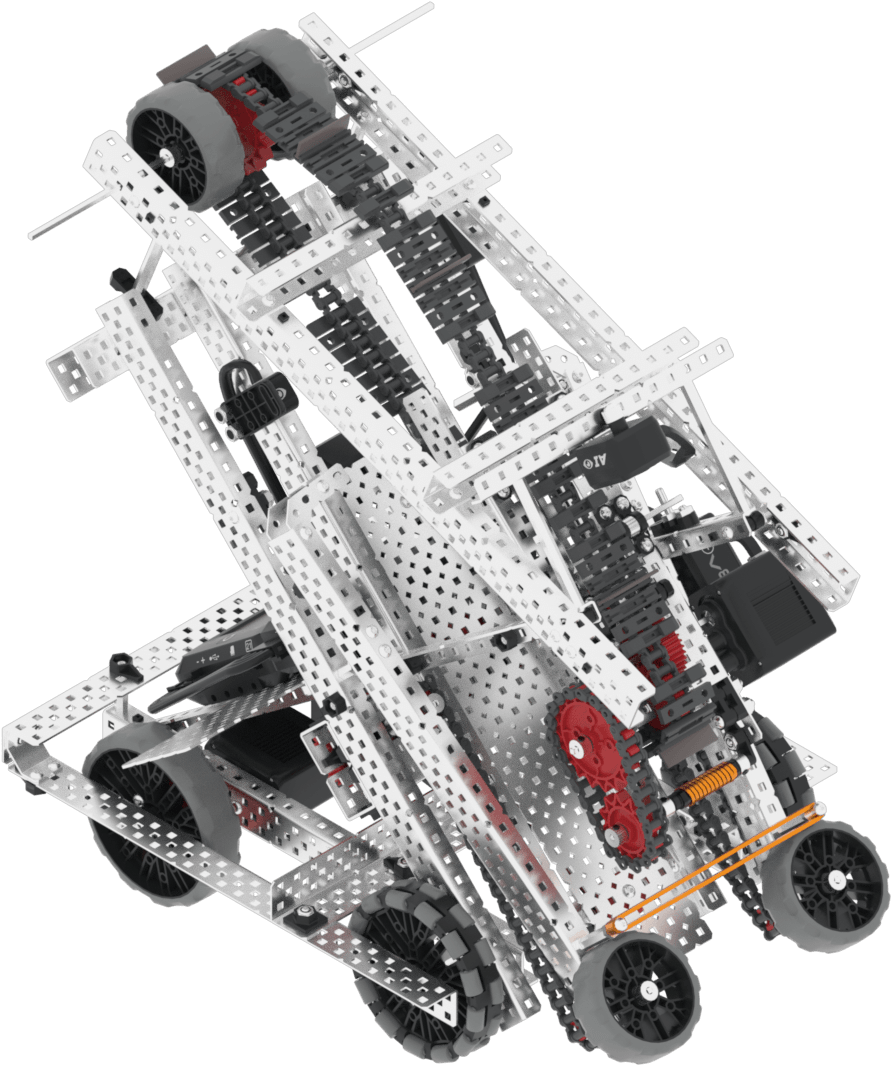
Dex prend en charge les commandes et capteurs VR standard tels que le capteur inertiel et le chronomètre cérébral, avec des fonctionnalités supplémentaires spécifiques à Dex couvertes dans Robot-Specific Blocks et Robot-Specific Python.
Moteurs#
Configuration et |
Description |
|---|---|
|
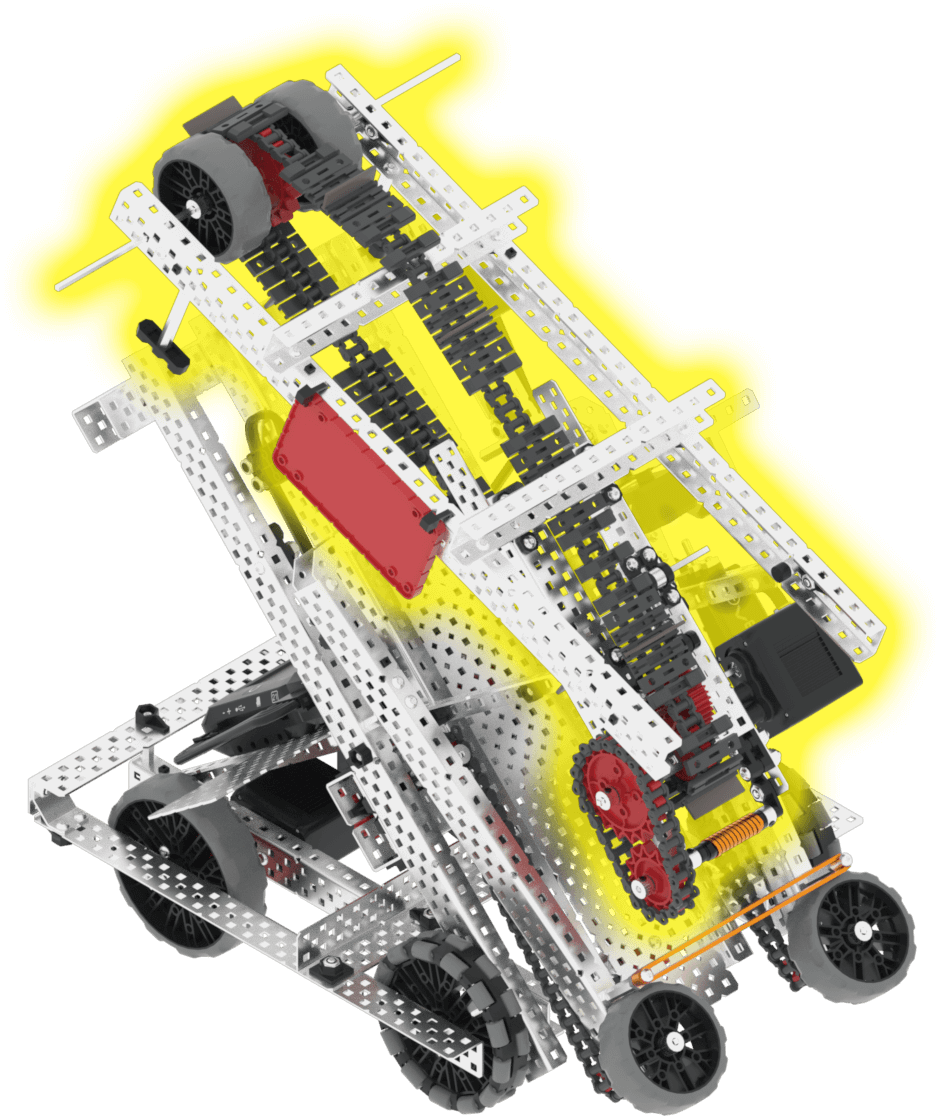
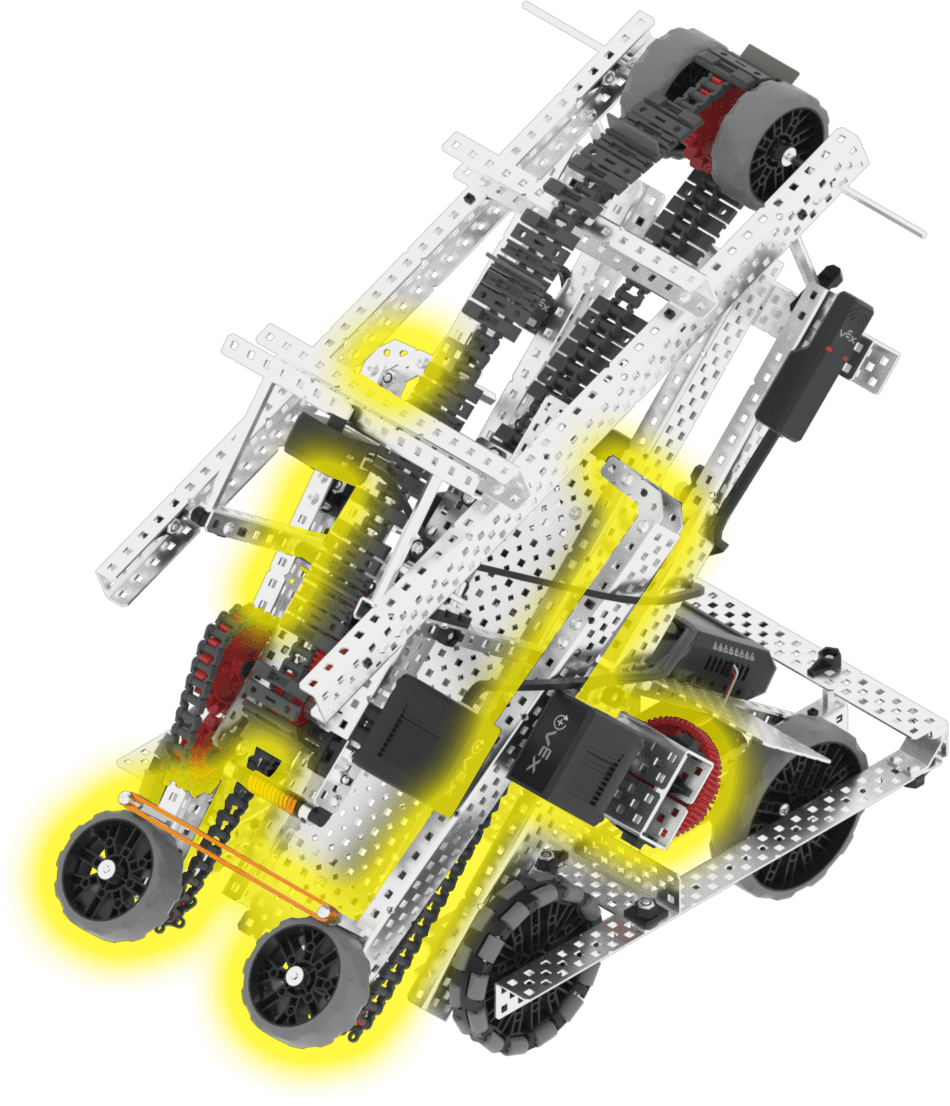
Le moteur du convoyeur déplace les blocs de l’entrée jusqu’en haut du robot afin qu’ils puissent être poussés vers un objectif. |
|
Le moteur d’aspiration fait tourner les deux roues avant du robot. Cela permet de ramasser les blocs au sol. |
Composants et fonctionnalités#
Composant ou fonctionnalité |
Utiliser |
Documentation de l’API |
|---|---|---|
Transmission |
Déplace et fait pivoter le robot. |
|
Moteur de convoyeur |
Déplace les blocs de l’entrée vers le haut du robot afin que le bloc puisse être poussé vers un objectif. |
|
Moteur d’admission |
Il fait pivoter les deux roues situées à l’avant du robot. Cela permet de ramasser les blocs au sol. |
|
Capteur de vision IA |
Détecte les objets du jeu afin que le robot puisse s’orienter de manière autonome. |
|
Interrupteur à butée |
Détecte lorsqu’un bloc a traversé l’entrée et se trouve maintenant sur le convoyeur. |
|
Capteur de distance |
Détecte la distance entre l’avant du robot et un objet. |
|
Capteur optique |
Détecte la couleur du bloc situé en haut du convoyeur. |
|
Capteur GPS |
Renvoie la position actuelle et la direction du robot sur le terrain de jeu. |
|
Minuteur cérébral |
Enregistre le temps écoulé depuis le début du projet. |
Aires de jeux#
Aire de jeux |
Description |
|---|---|
Poussez les blocs rouges et bleus dans les buts du terrain de compétences virtuelles V5 25-26. |