
Relais rapide IQ (Swish)#
Swish est le robot héros VEX IQ utilisé dans le terrain de jeu de relais rapide IQ 24-25.
Présentation du robot#
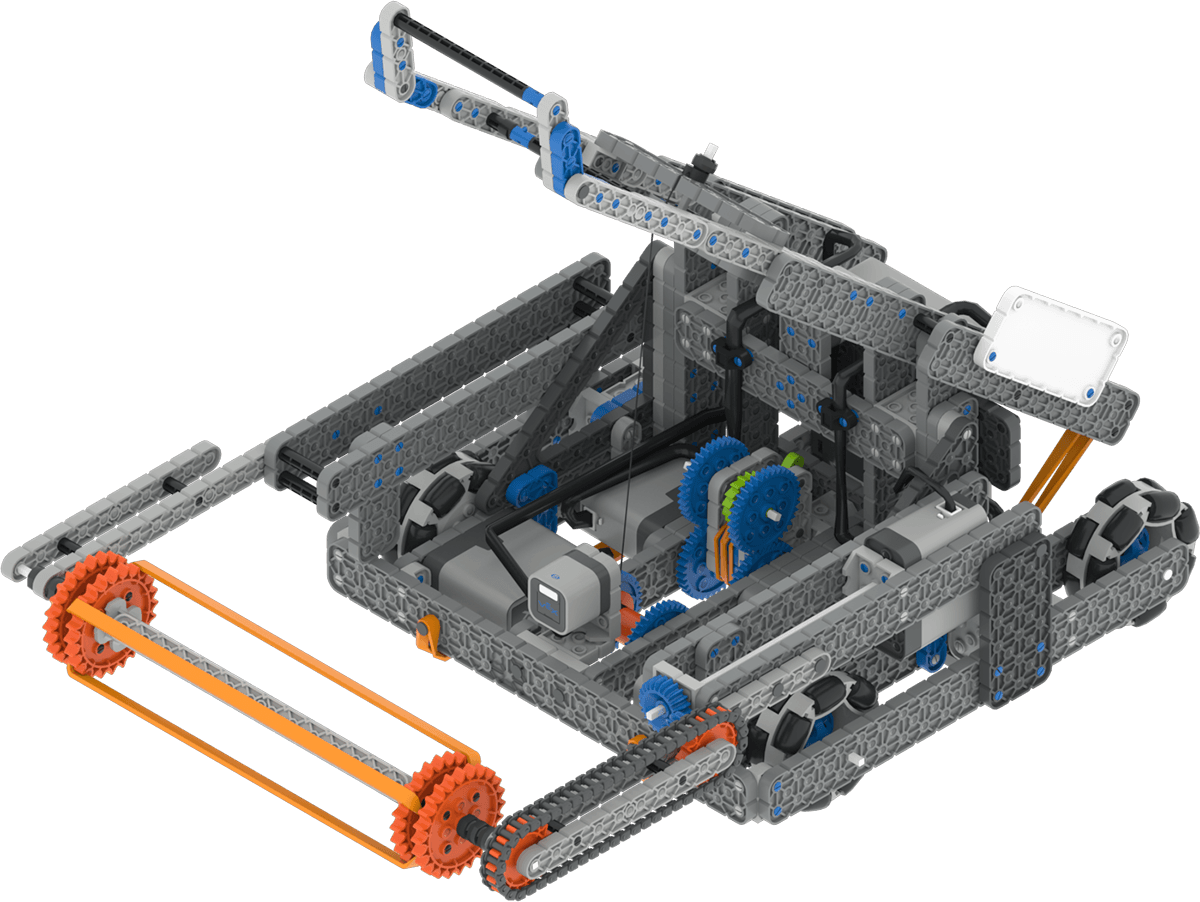
Swish prend en charge les commandes et capteurs VR standard tels que le capteur inertiel et le chronomètre cérébral, avec des fonctionnalités supplémentaires spécifiques à Swish couvertes dans Robot-Specific Blocks et Robot-Specific Python.
Groupes automobiles#
Configuration et |
Description |
|---|---|
|
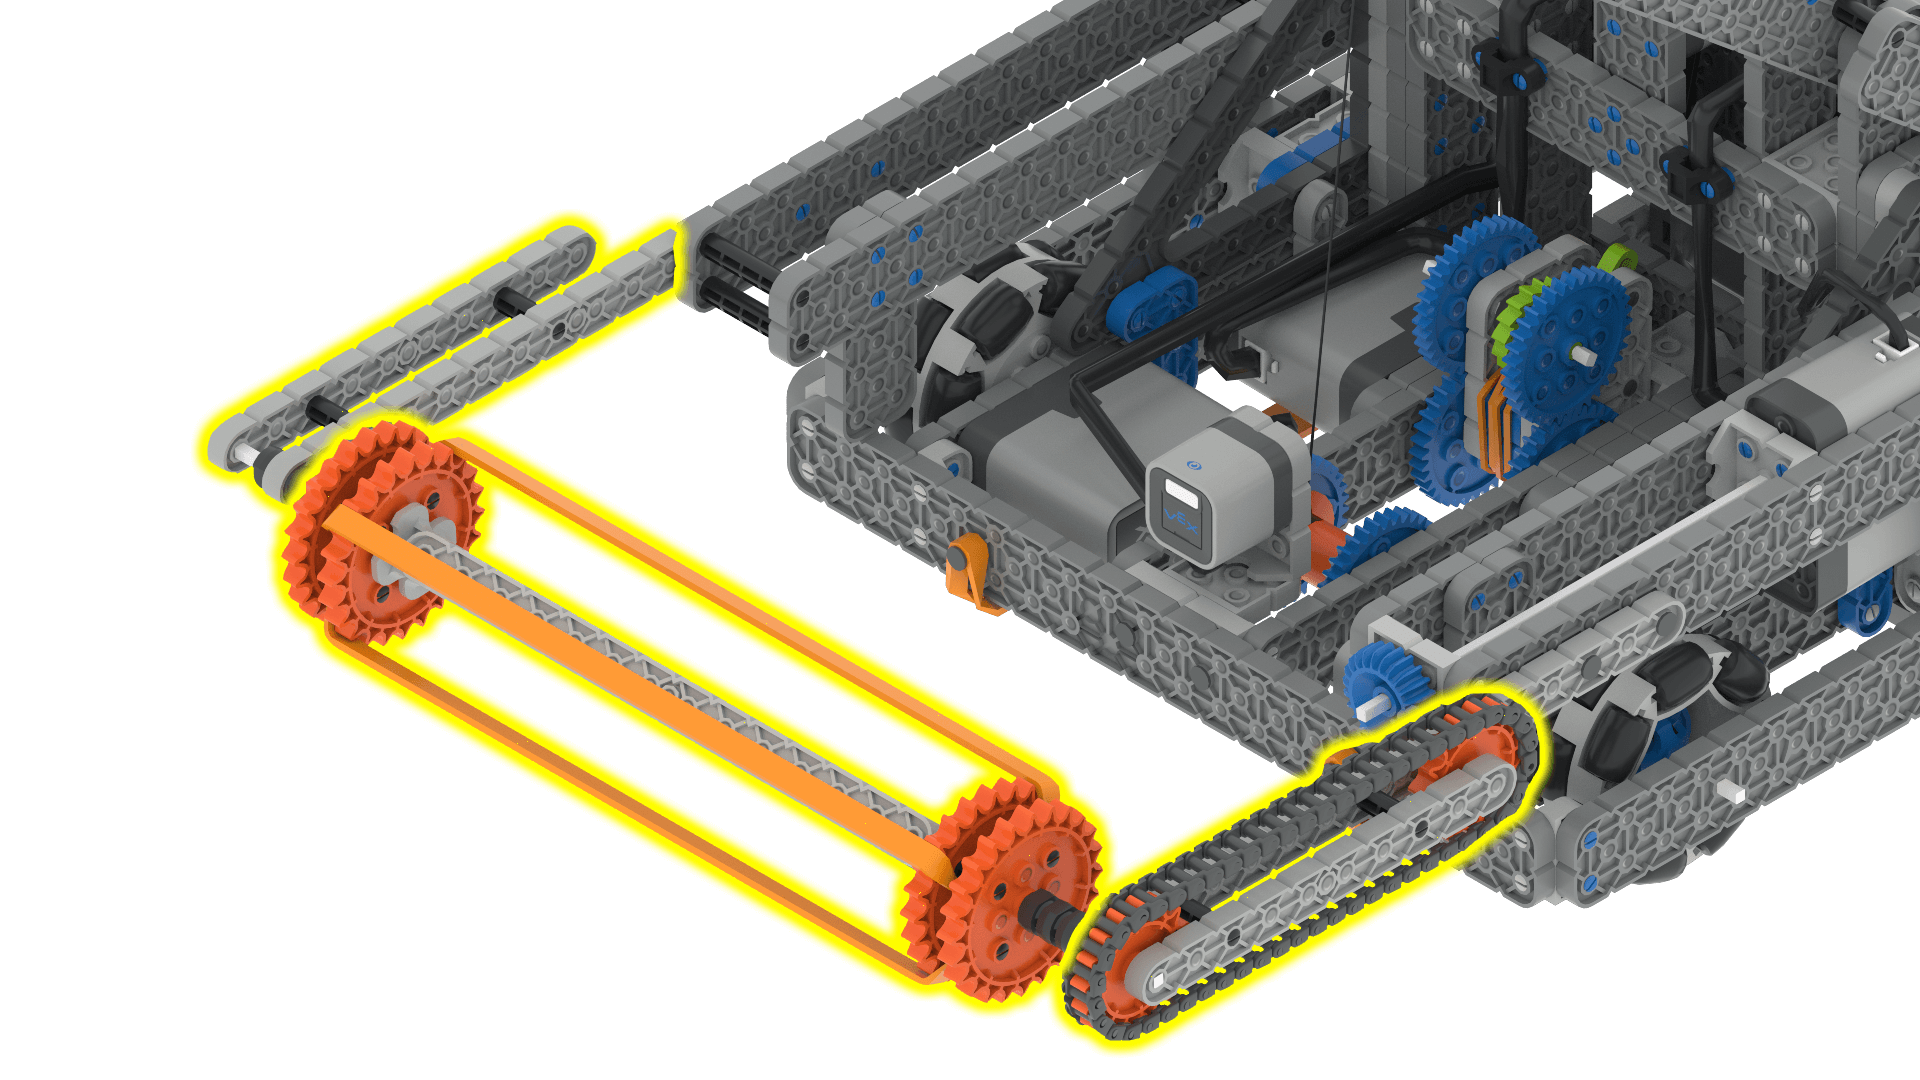
Le moteur d’aspiration peut tourner dans les deux sens pour ramasser les balles et les déposer sur la catapulte. Il doit être en marche avant d’entrer en contact avec une balle pour la saisir. |
|
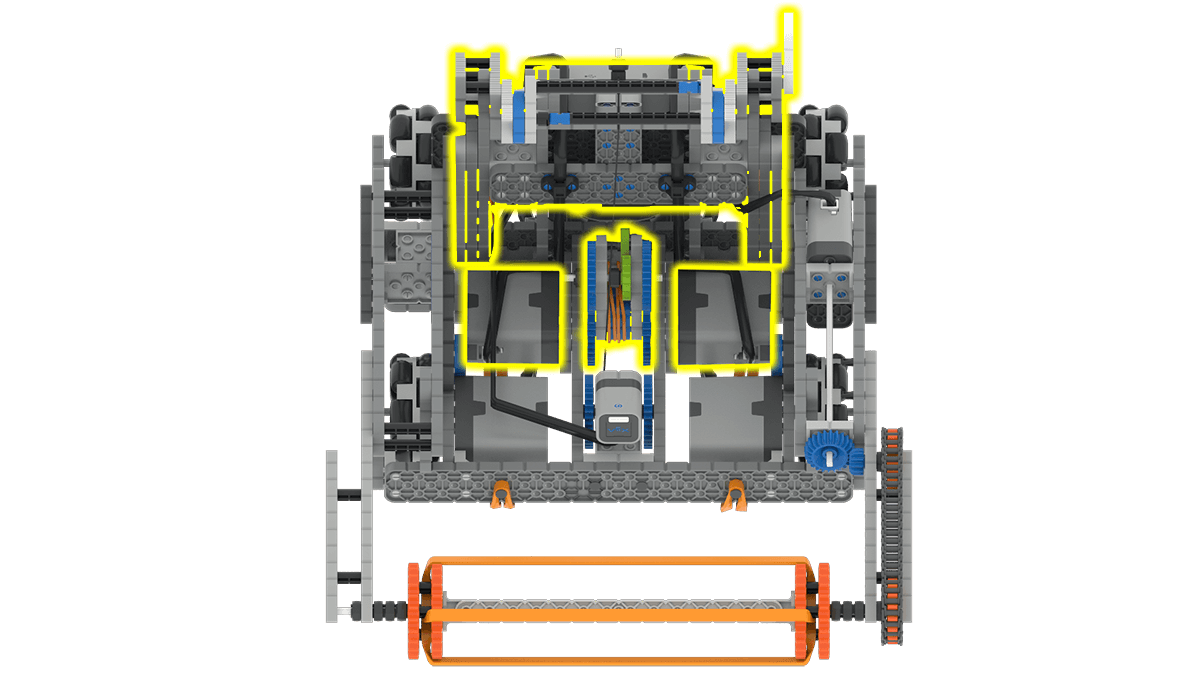
Le groupe moteur du bras de catapulte sert à lancer les balles que le robot a ramassées. Pour ramasser une balle, le bras de catapulte doit être abaissé d’au moins 1350 degrés. Lorsqu’il est relevé ou relâché, il se déplace automatiquement à sa hauteur maximale pour le lancement des balles. |
Composants et fonctionnalités#
Composant ou fonctionnalité |
Utiliser |
Documentation de l’API |
|---|---|---|
Transmission |
Déplace et fait pivoter le robot. |
|
Moteur d’admission |
Il fait tourner les deux roues situées à l’avant du robot. Cela permet de ramasser les balles au sol. |
|
Groupe moteur Catapult |
Lance les balles que le robot a ramassées. |
|
Capteur de distance arrière |
Détecte la distance entre l’arrière du robot et le mur d’arrivée. |
|
Capteur optique d’admission |
Détecte la présence d’une bille dans l’entrée d’air. |
|
Minuteur cérébral |
Enregistre le temps écoulé depuis le début du projet. |
Aires de jeux#
Aire de jeux |
Description |
|---|---|
Collectez et lancez des balles sur le terrain de compétences virtuelles IQ 24-25. |