
Estafeta rápida IQ (Swish)#
Swish é o VEX IQ Hero Bot utilizado no IQ 24-25 Rapid Relay Playground.
Visão geral do robô#
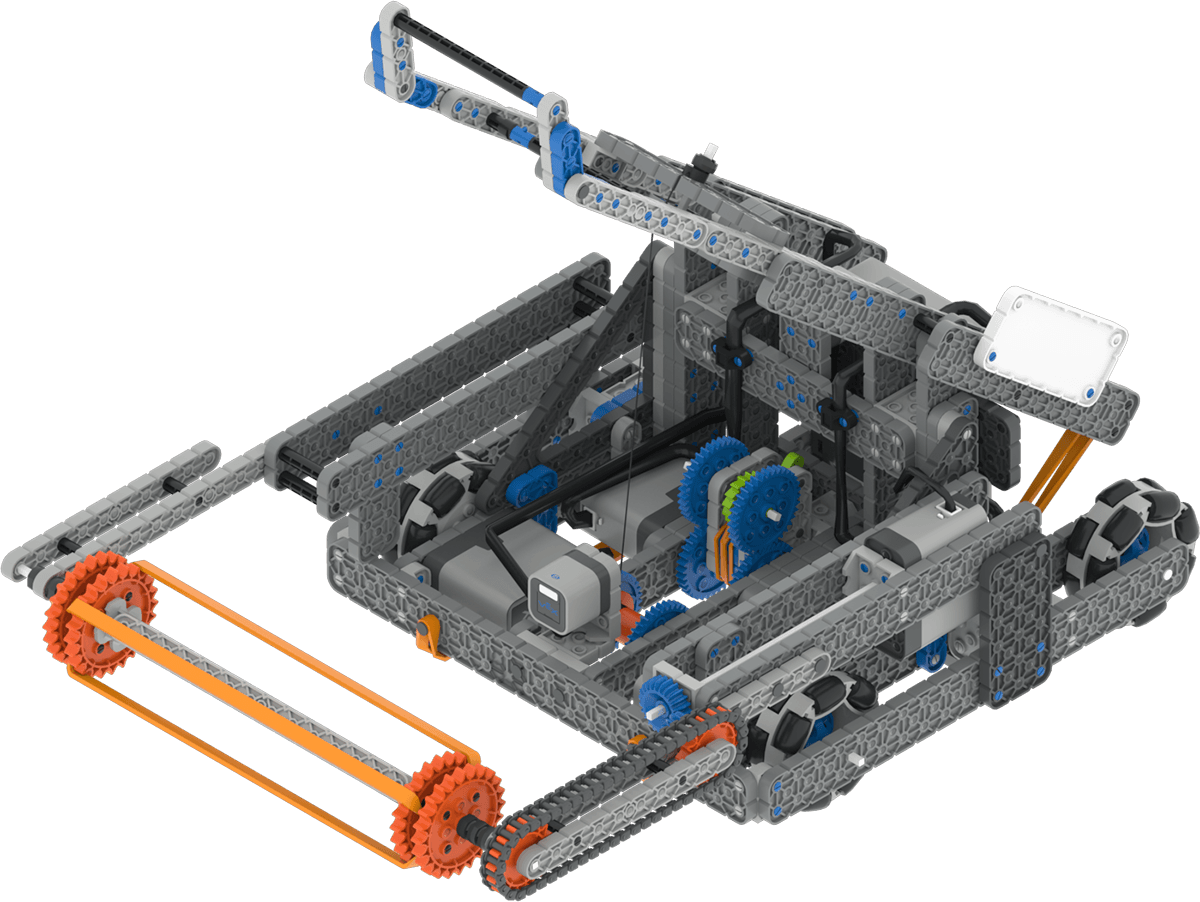
O Swish suporta controlos e sensores VR padrão, como o Sensor Inercial e o Temporizador Cerebral, com características adicionais específicas do Swish abordadas em Blocos Específicos para Robôs e Python Específico para Robôs.
Grupos de motores#
Configuração e nome do comando Python |
Descrição |
|---|---|
|
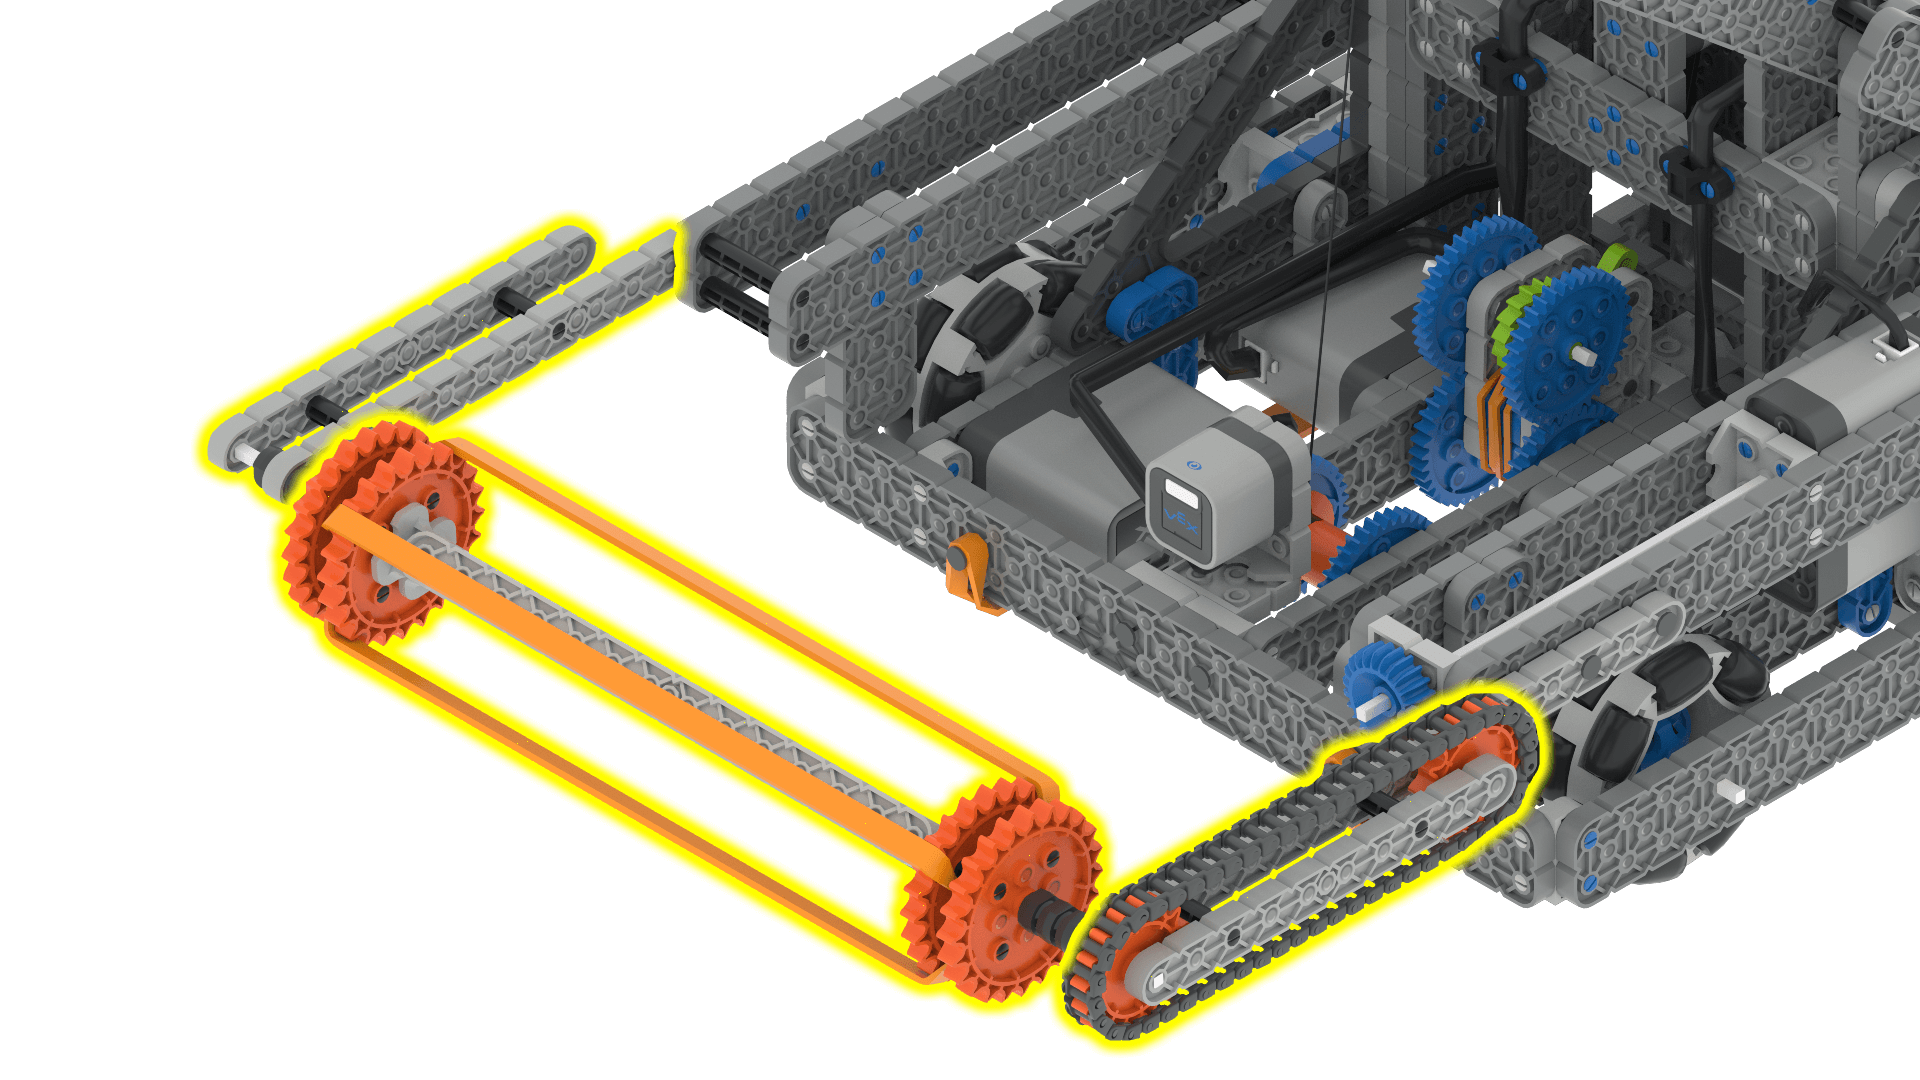
O motor de entrada pode ser rodado para a frente e para trás para recolher bolas e colocá-las na catapulta. O motor de entrada deve estar a rodar antes de entrar em contacto com uma bola para a apanhar. |
|
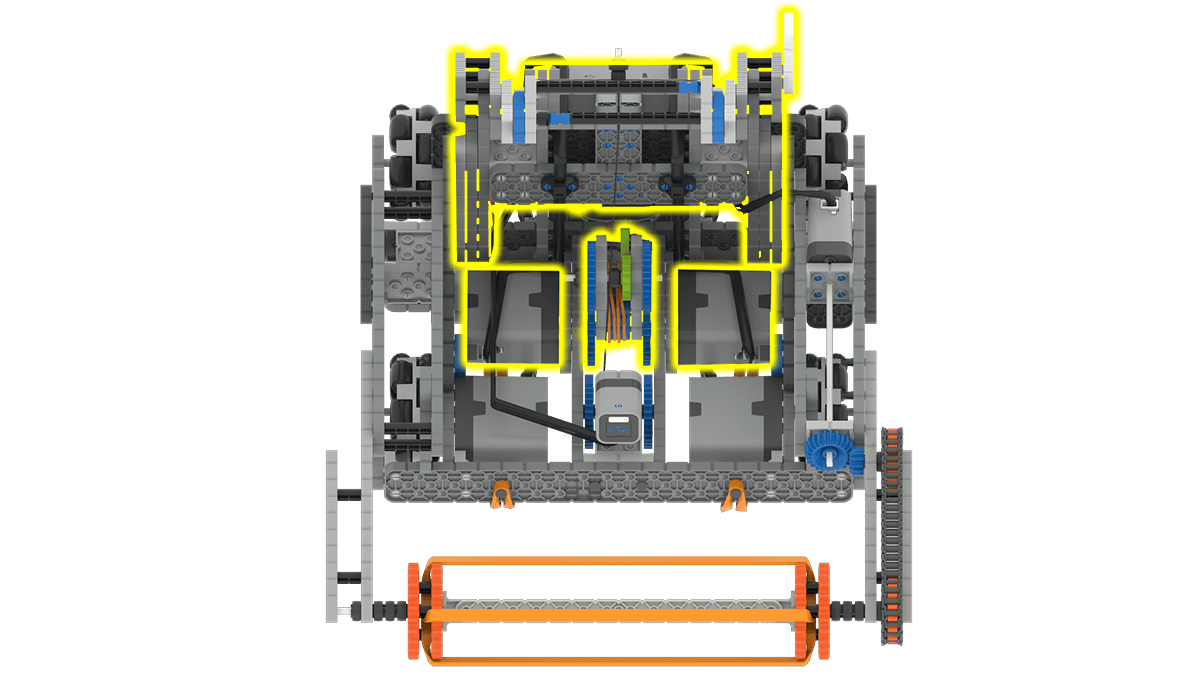
O conjunto de motores do braço da catapulta é utilizado para lançar as bolas que o robô recolheu. Para recolher uma bola, o braço da catapulta deve ser baixado pelo menos 1350 graus. Quando o braço da catapulta é levantado ou largado, independentemente da altura, desloca-se automaticamente para a sua altura máxima de lançamento das bolas. |
Componentes e recursos#
Componente ou Recurso |
Uso |
Documentação da API |
|---|---|---|
Transmissão |
Move e roda o robô. |
|
Motor de admissão |
Gira ambas as rodas em frente do robô. Isto permite que as bolas sejam recolhidas do chão. |
|
Grupo Motorizado Catapult |
Lança bolas que o robô recolheu. |
|
Sensor de distância traseiro |
Deteta a distância da traseira do robô à Parede de Chegada. |
|
Sensor ótico de entrada |
Deteta se existe uma bola na entrada. |
|
Cronómetro Cerebral |
Monitoriza o tempo decorrido desde o início do projeto. |
Parques infantis#
Parque infantil |
Descrição |
|---|---|
Recolha e lance bolas no campo de habilidades virtuais IQ 24-25. |