
Robô de realidade virtual subaquática#
O robô subaquático de realidade virtual é utilizado no parque infantil Limpeza de recife de coral.
Visão geral do robô#
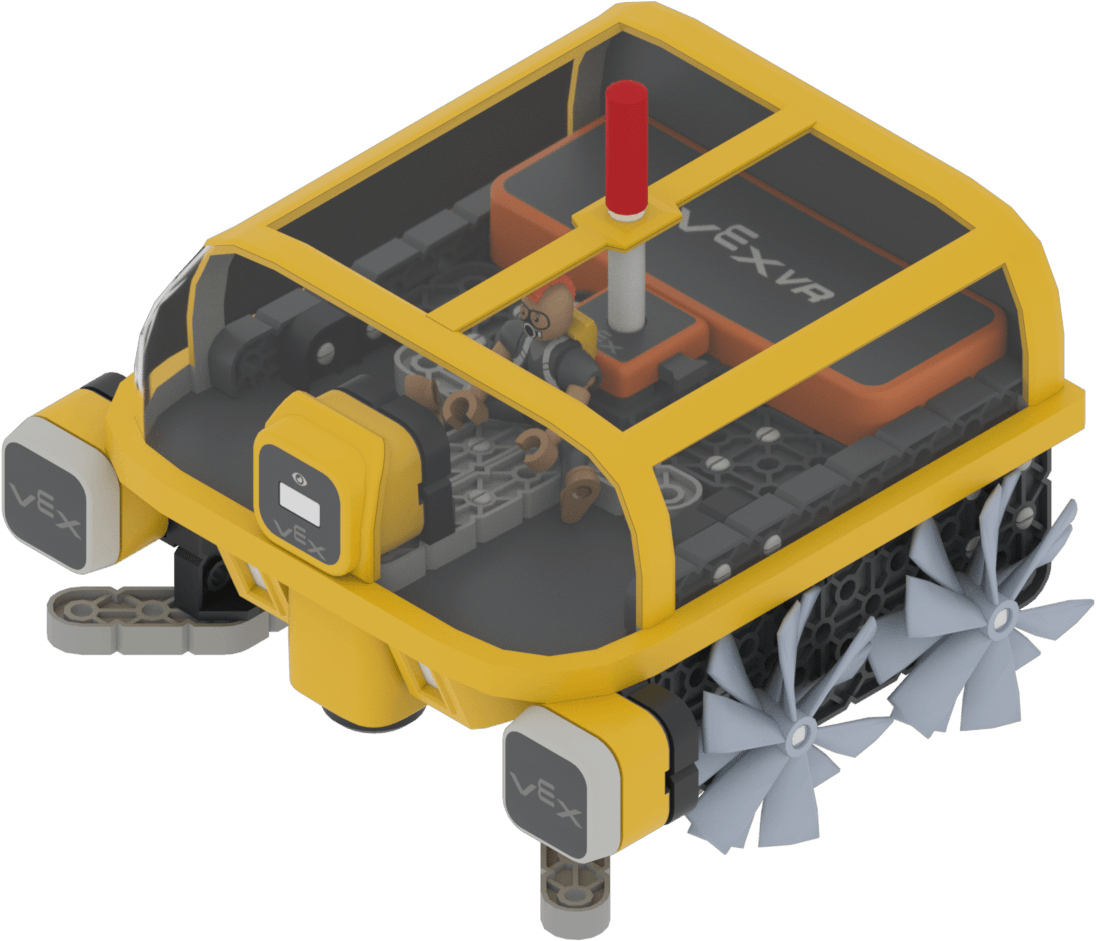
O Robô VR Subaquático funciona da mesma forma que o Robô VR, mas é revestido para operar num ambiente subaquático.
Componentes e recursos#
Componente |
Uso |
Documentação da API |
|---|---|---|
Transmissão |
Move e roda o robô. |
|
Eletroímã |
Recolhe e elimina objetos de lixo subaquáticos. |
|
Cronómetro Cerebral |
Monitoriza o tempo decorrido desde o início do projeto. |
|
Sensor de pára-choques |
Deteta quando a face frontal do robô entra em contacto com um objeto. |
|
Sensor de distância |
Deteta a distância entre a frente do robô e um objeto. |
|
Sensor ocular |
Deteta quaisquer cores na frente ou por baixo do robô. |
|
Sensor de localização |
Retorna a posição atual do robô no Playground. |
Parques infantis#
Parque infantil |
Descrição |
|---|---|
Recolha todo o lixo antes que a bateria do robô se esgote. |