
V5 Apostas Altas (Axel)#
Axel é o VEX V5 Hero Bot utilizado no V5 24-25 High Stakes Playground.
Visão geral do robô#
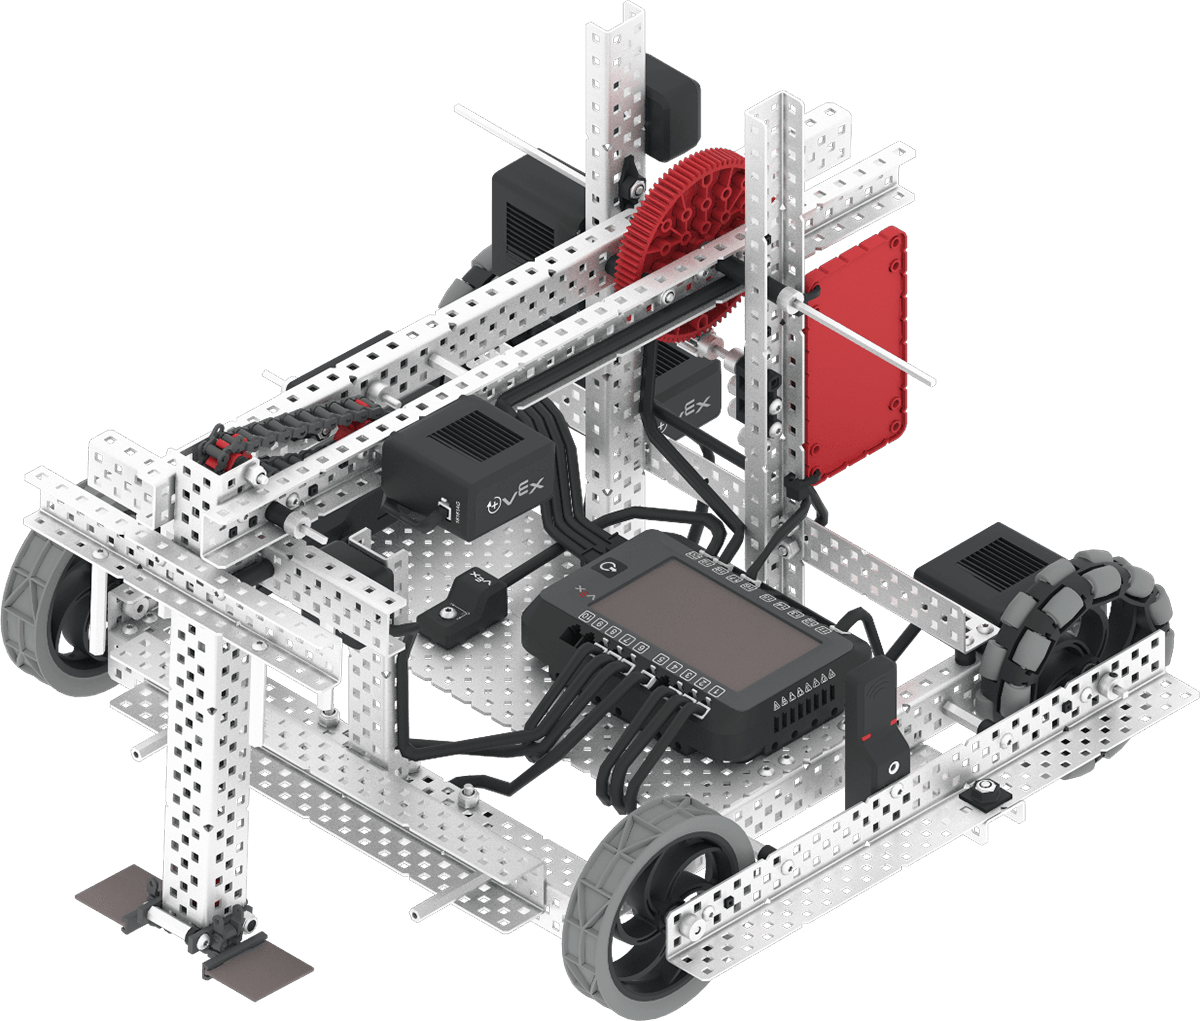
O Axel suporta controlos e sensores VR padrão, como o Sensor Inercial e o Temporizador Cerebral, com características adicionais específicas do Axel abordadas em Blocos Específicos do Robô e Python Específico do Robô.
Motores#
Configuração e nome do comando Python |
Descrição |
|---|---|
|
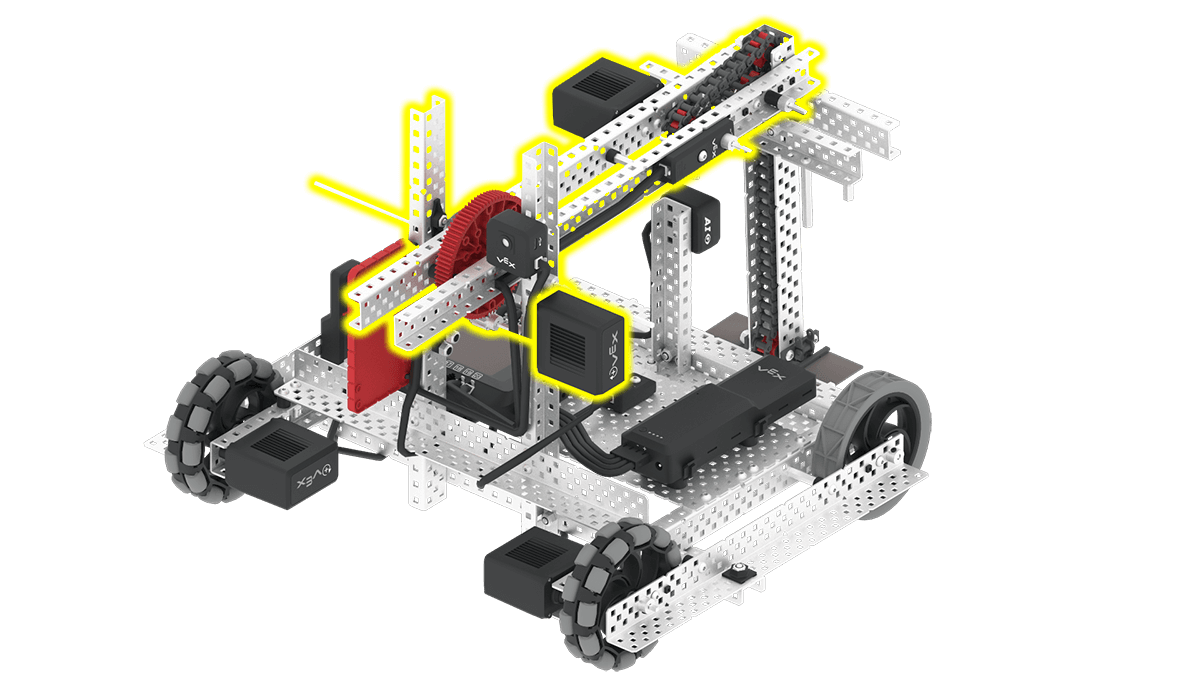
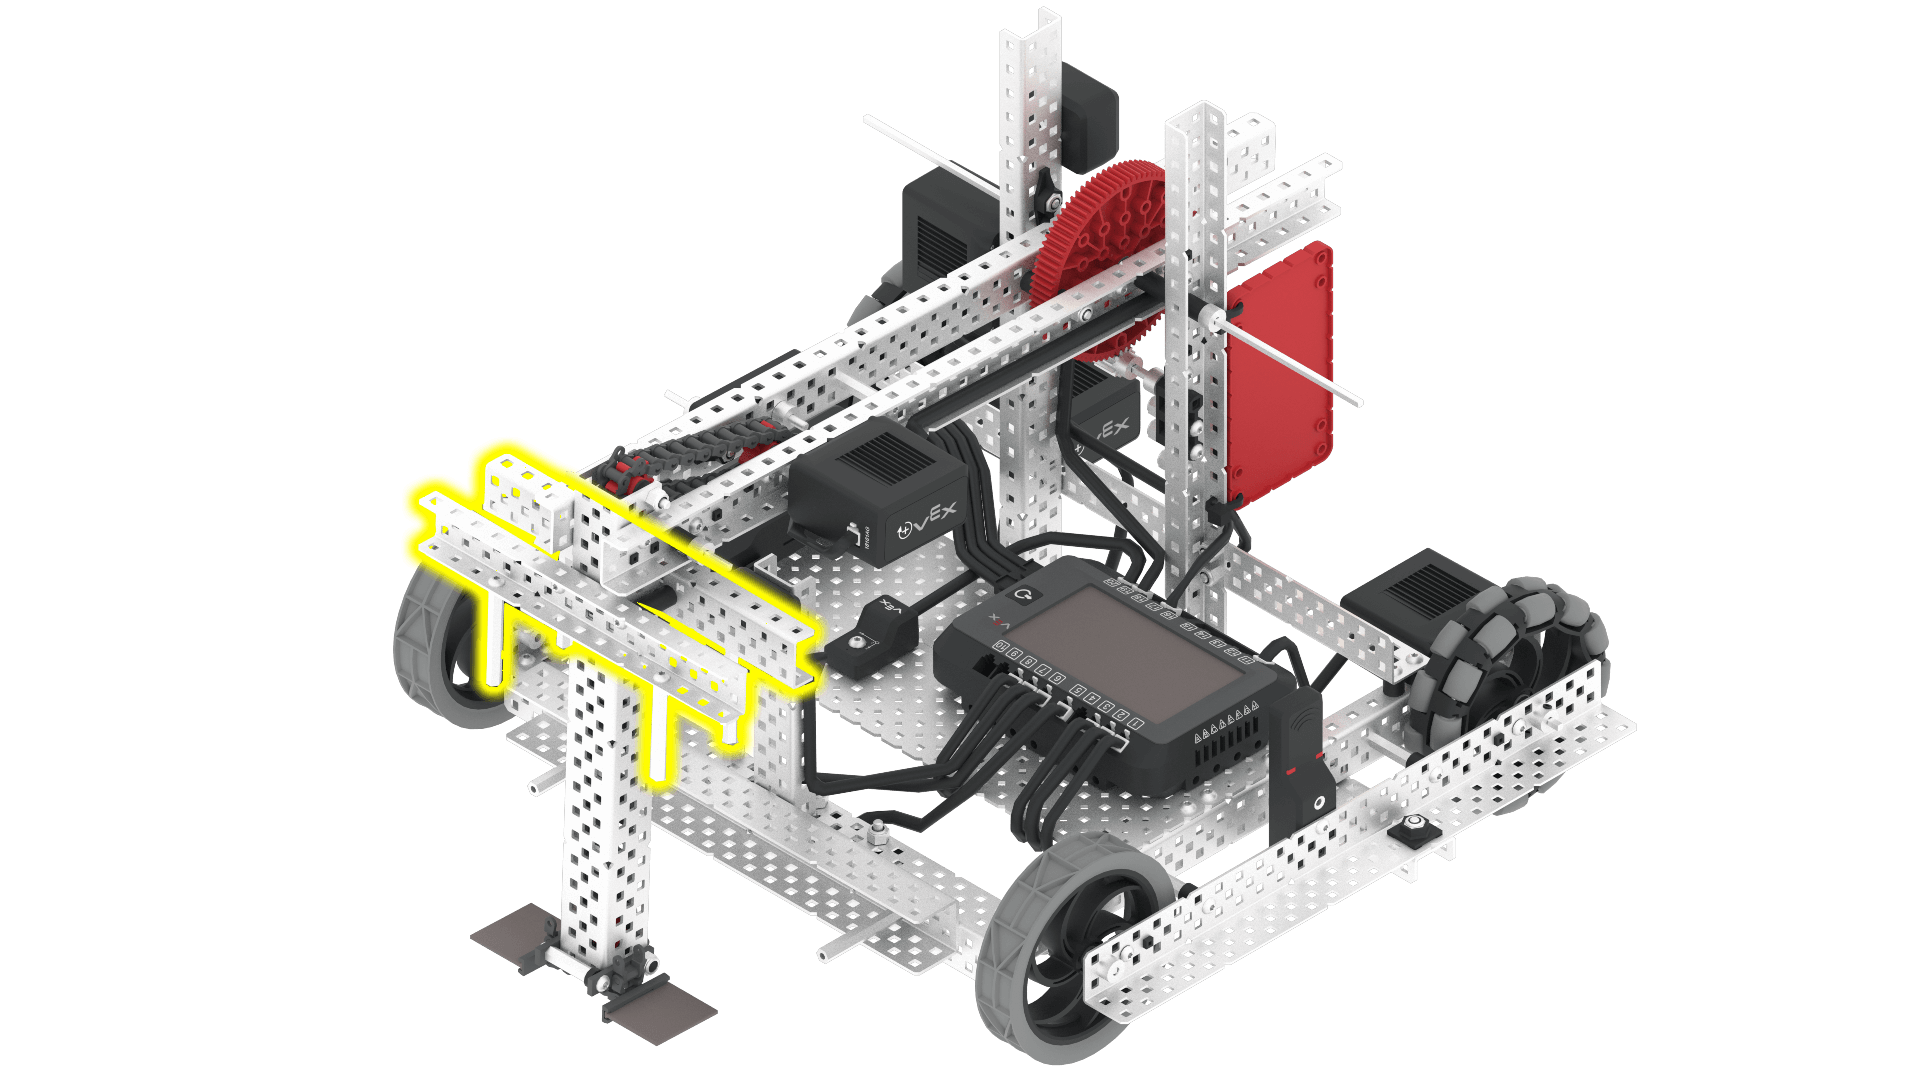
O braço levanta e baixa o braço de Axel. O braço deve ser levantado de forma a não bloquear o sensor de visão da IA e para empurrar os anéis nas estacas. |
|
O motor de empurrar move o empurrador para baixo no braço. Isto permite que os anéis sejam empurrados do braço para uma estaca |
Componentes e recursos#
Componente ou Recurso |
Uso |
Documentação da API |
|---|---|---|
Transmissão |
Move e roda o robô. |
|
Motor do braço |
Levanta e baixa o braço para manipular objetos do jogo. O braço deve ser levantado de forma a não bloquear o sensor de visão da IA e para empurrar anéis para as estacas. Para levantar o braço o suficiente para empurrar um anel para uma estaca, o braço deve ser levantado pelo menos 310 graus. |
|
Motor de Empurrar |
Move o empurrador para baixo no braço. Isto permite que os anéis sejam empurrados do braço para uma estaca. A posição do empurrador no topo do braço é de 0 graus. Para empurrar um anel para fora do braço, o motor do empurrador deve descer 780 graus. |
|
Sensor de visão de IA |
Deteta objetos do jogo para que o robô se possa orientar de forma autónoma. |
|
Sensor de distância |
Devolve a distância de um objeto à frente do robô. |
|
Sensor óptico |
Deteta objetos à frente do robô e determina a sua cor. |
|
Sensor de rotação |
Devolve o ângulo de rotação e a posição atuais do motor de empurrar. |
|
Sensor GPS |
Retorna a posição atual do robô e a direção para a qual se dirige no Playground. |
|
Cronómetro Cerebral |
Monitoriza o tempo decorrido desde o início do projeto. |
Parques infantis#
Parque infantil |
Descrição |
|---|---|
Marque pontos em argolas e balizas móveis no campo de habilidades virtuais V5 24-25. |