
Aumento do QI (Fracasso)#
Flop é o VEX IQ Hero Bot utilizado no IQ 26-27 Level Up Playground.
Visão geral do robô#
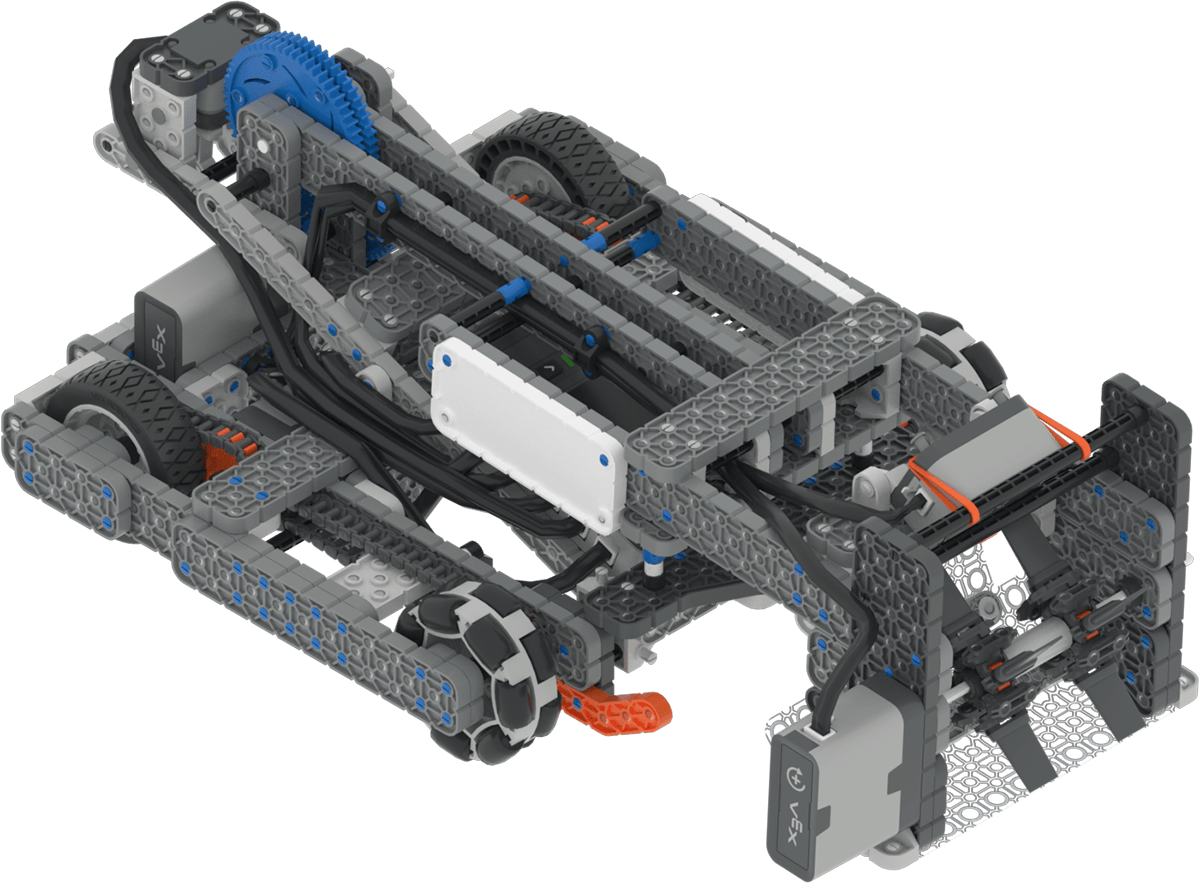
O Flop suporta controlos e sensores VR padrão, como o Sensor Inercial e o Temporizador Cerebral, com características adicionais específicas do Flop abordadas em Blocos Específicos para Robôs e Python Específico para Robôs.
Motores#
Configuração e nome do comando Python |
Descrição |
|---|---|
|
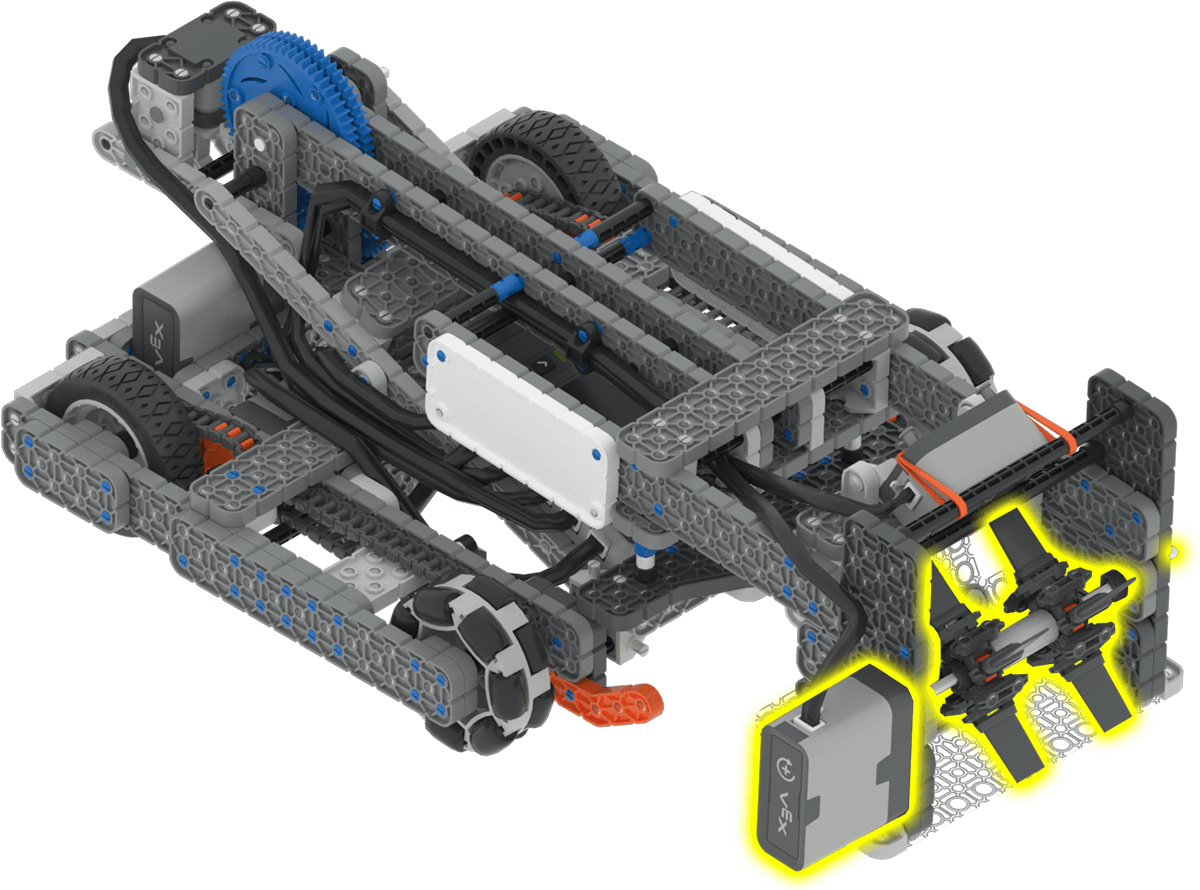
Gira a entrada para recolher ou ejetar elementos do jogo. Rodar |
|
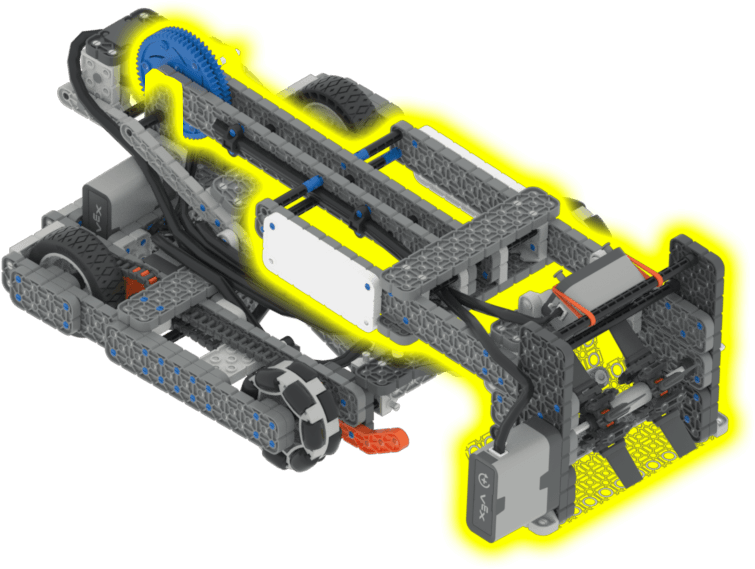
Levanta-se e baixa o braço. Rodar |
Componentes e recursos#
Componente ou Recurso |
Uso |
Documentação da API |
|---|---|---|
Transmissão |
Move e roda o robô. |
|
Motor de Admissão |
Rode a roleta para recolher ou ejetar elementos do jogo. |
|
Motor do braço |
Levanta-se e baixa o braço. |
|
Sensor de visão de IA |
Montado no braço, inclinado para baixo. Ajuda a orientar o robô para se alinhar com os BeanBags sem ser bloqueado quando um deles está na entrada, mas não consegue detetar BeanBags que já estejam na entrada. |
|
Sensor de pára-choques |
Instalado na parte frontal do robô. Deteta quando o robô entra em contacto com um objeto. |
|
Cronómetro Cerebral |
Monitoriza o tempo decorrido desde o início do projeto. |
Parques infantis#
Parque infantil |
Descrição |
|---|---|
Participe no desafio de aperfeiçoamento de competências de programação autónoma para QI 26-27. |