
V5 Acima e Abaixo (Avançado)#
Striker é o VEX V5 Hero Bot utilizado no V5 23-24 Over Under Playground.
Visão geral do robô#
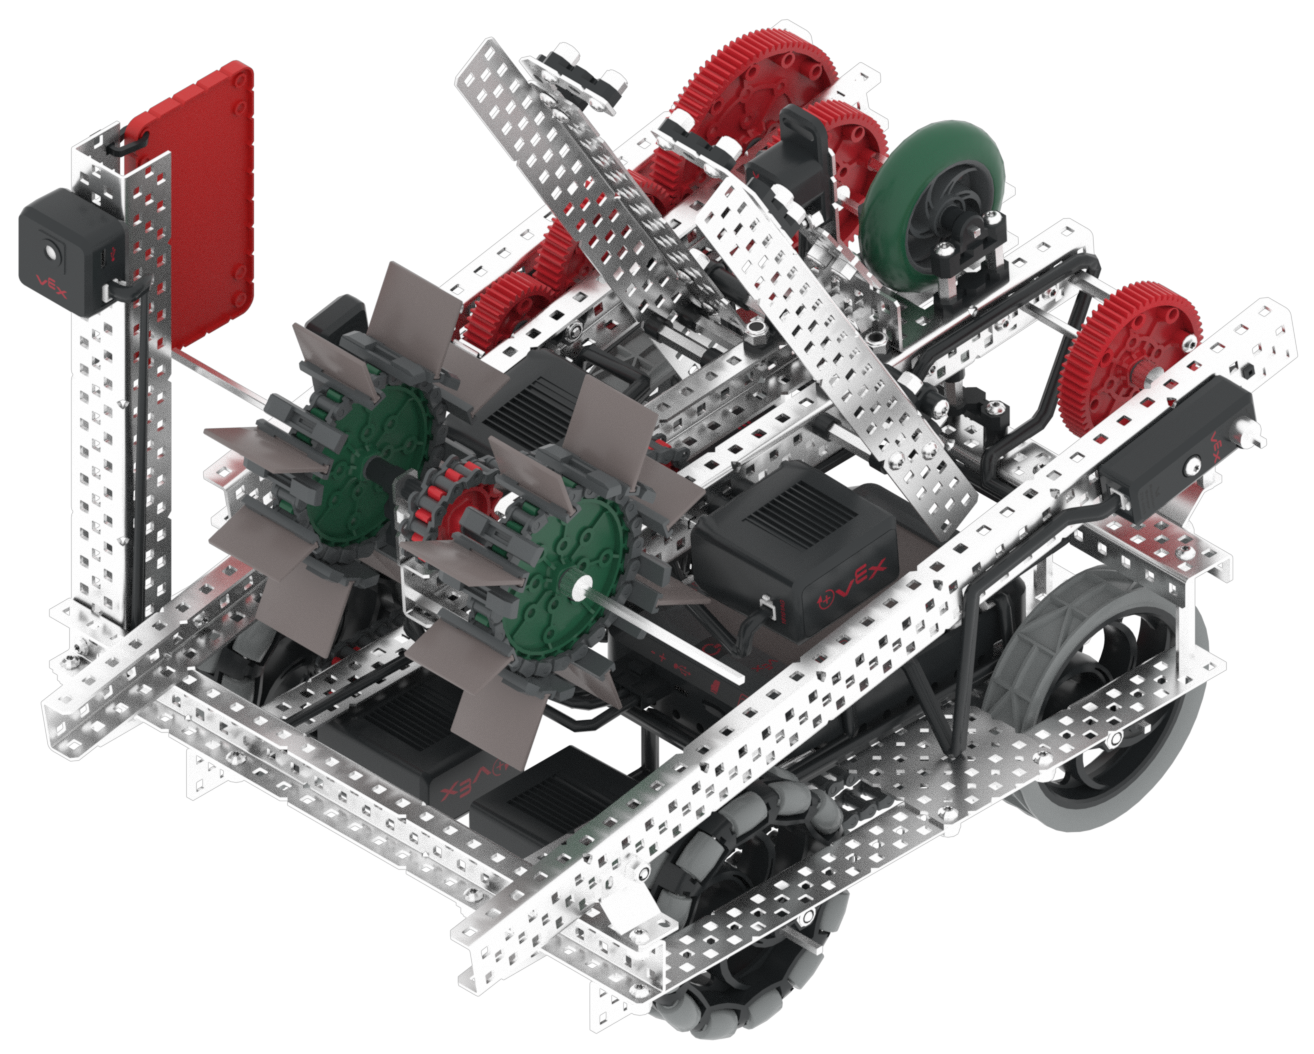
O Striker suporta controlos e sensores VR padrão, como o Sensor Inercial e o Temporizador Cerebral, com características adicionais específicas do Striker abordadas em Blocos Específicos do Robô e Python Específico do Robô.
Motores#
Configuração e nome do comando Python |
Descrição |
|---|---|
|
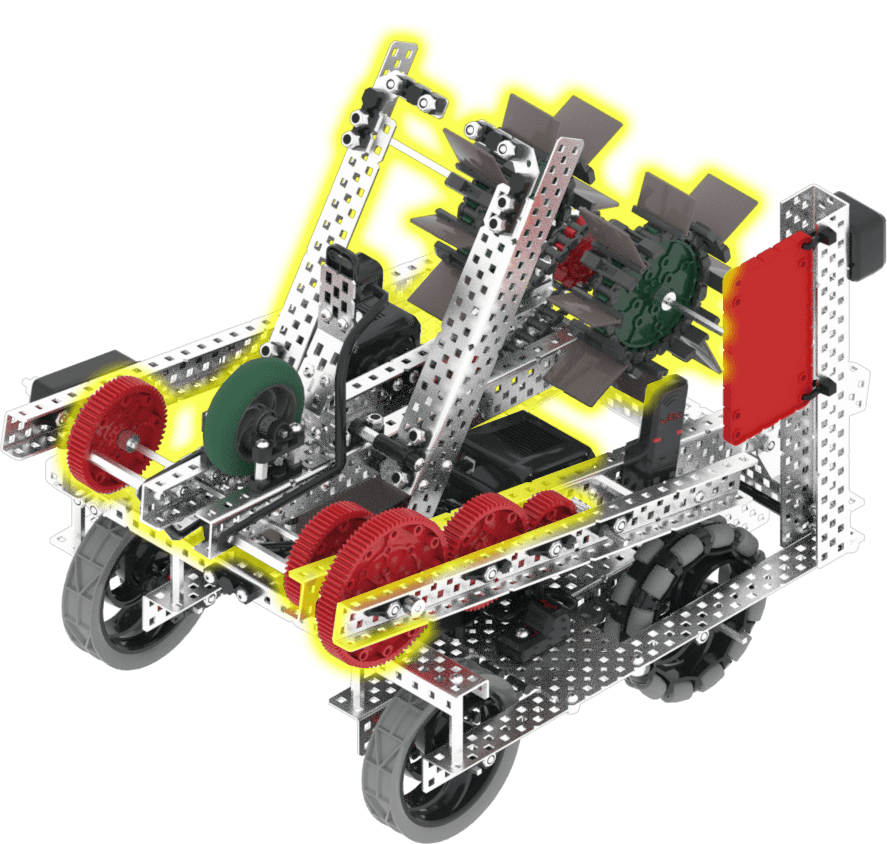
O braço pode ser levantado e baixado. Isto permite que o robô realize tarefas como transportar objetos do jogo. Por predefinição, o braço arranca a 0 graus e será totalmente baixado ao rodar 1200 graus para a frente. |
|
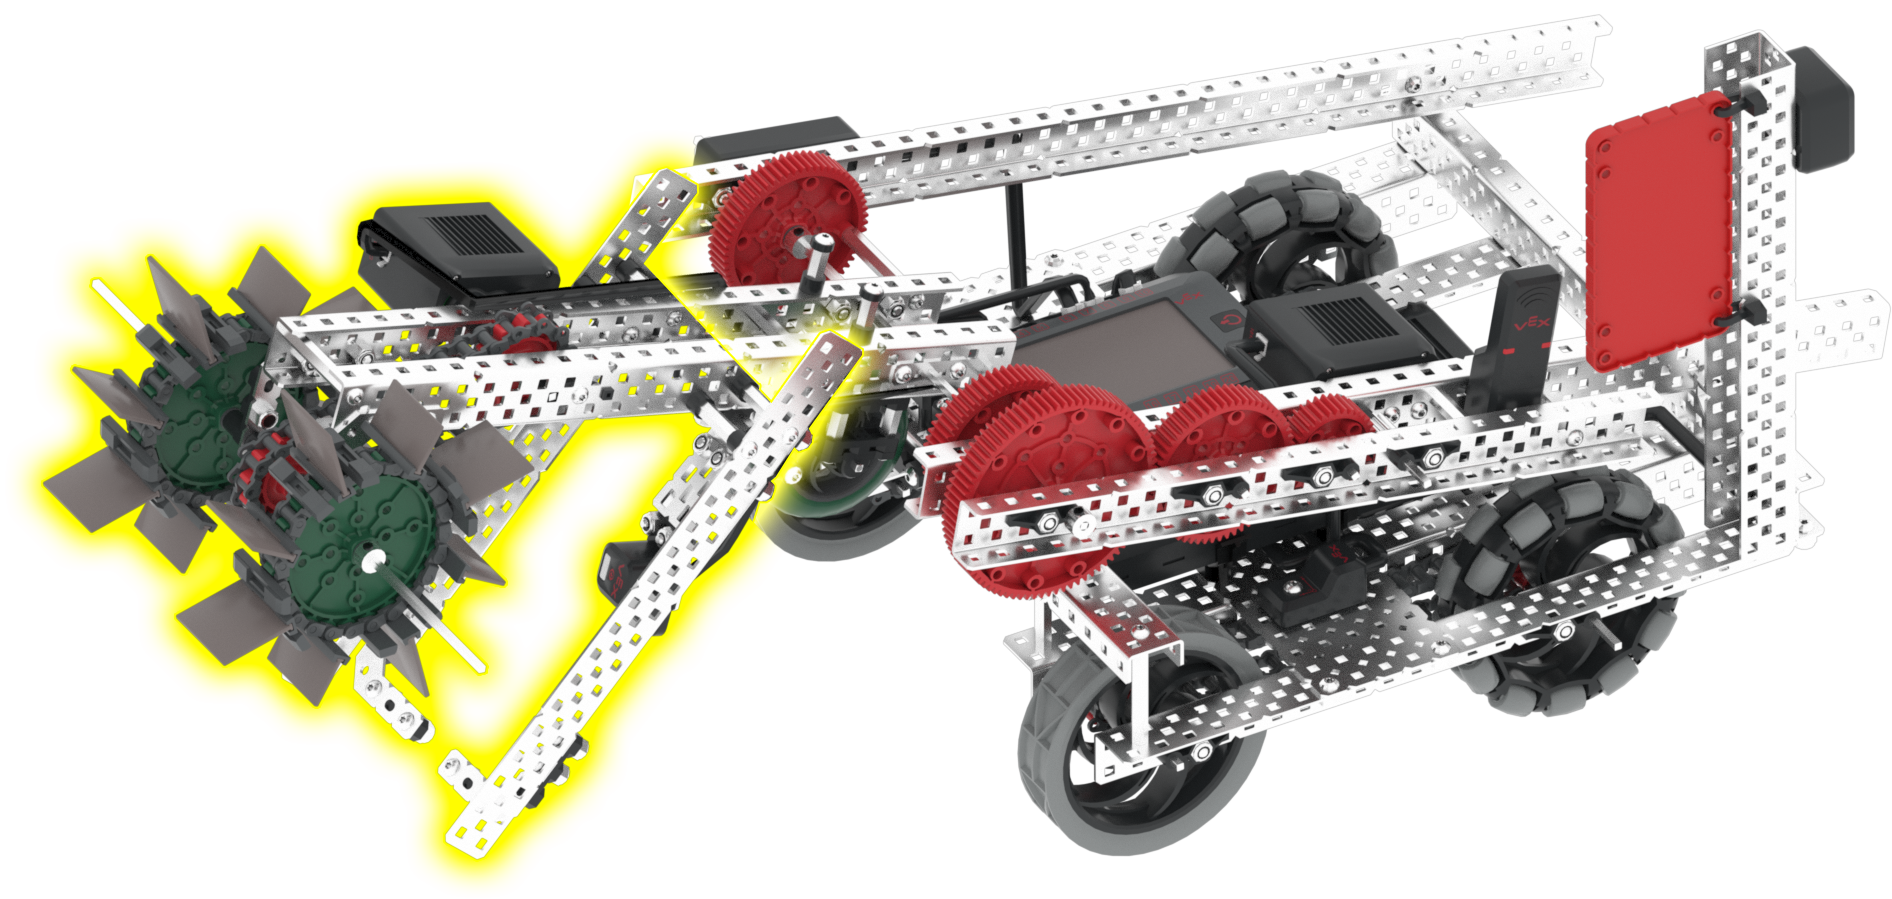
O mecanismo de recolha pode rodar para a frente e para trás. Isto permite que o robô recolha e marque pontos com objetos do jogo. O mecanismo recolhe uma Triball quando é rodado 360 graus para a frente e marca pontos ou larga uma Triball quando é rodado 360 graus para trás. |
Componentes e recursos#
Componente ou Recurso |
Uso |
Documentação da API |
|---|---|---|
Transmissão |
Move e roda o robô. |
|
Motor do braço |
O braço pode ser levantado e baixado. Isto permite que o robô realize tarefas como transportar objetos do jogo. Por predefinição, o braço arranca a 0 graus e será totalmente baixado ao rodar 1200 graus para a frente. |
|
Motor de admissão |
O mecanismo de recolha pode rodar para a frente e para trás. Isto permite que o robô recolha e marque pontos com objetos do jogo. O mecanismo recolhe uma Triball quando é rodado 360 graus para a frente e marca pontos ou larga uma Triball quando é rodado 360 graus para trás. |
|
Sensor óptico |
Deteta se um objeto está próximo do robô e qual a sua cor. |
|
Sensor de rotação |
Retorna o ângulo de rotação e a posição atuais do motor do braço. |
|
Sensor GPS |
Retorna a posição atual do robô e a direção para a qual se dirige no Playground. |
|
Cronómetro Cerebral |
Monitoriza o tempo decorrido desde o início do projeto. |
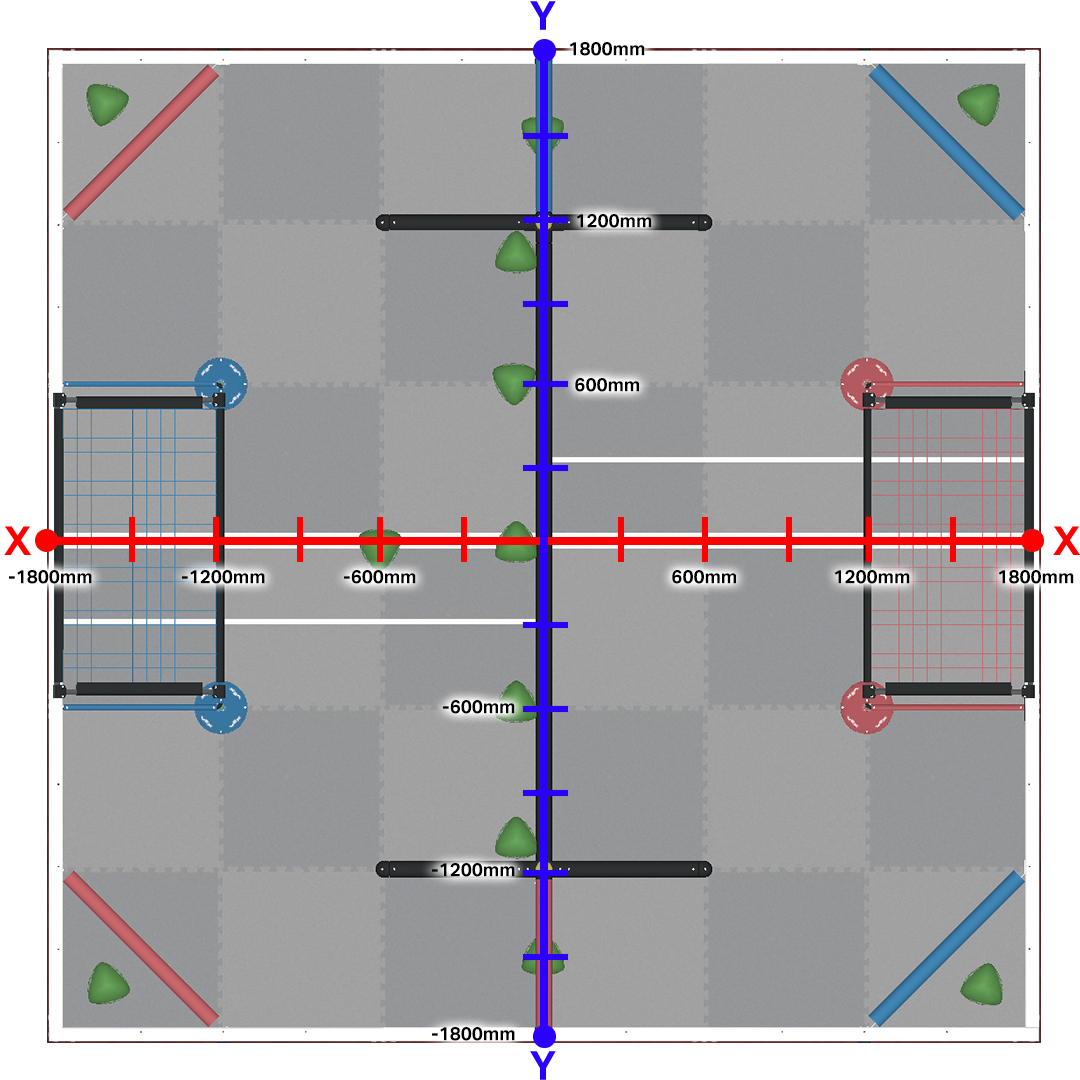
O sensor GPS utiliza o sistema de coordenadas cartesianas para a navegação, com o centro do campo na origem (0, 0) e estendendo-se 1800 mm em cada direção.
Parques infantis#
Parque infantil |
Descrição |
|---|---|
Marque pontos com Triballs e Eleve o seu nível no campo de Habilidades Virtuais V5 23-24. |