
V5 Push Back (Dex)#
Dex é o VEX V5 Hero Bot utilizado no V5 25-26 Push Back Playground.
Visão geral do robô#
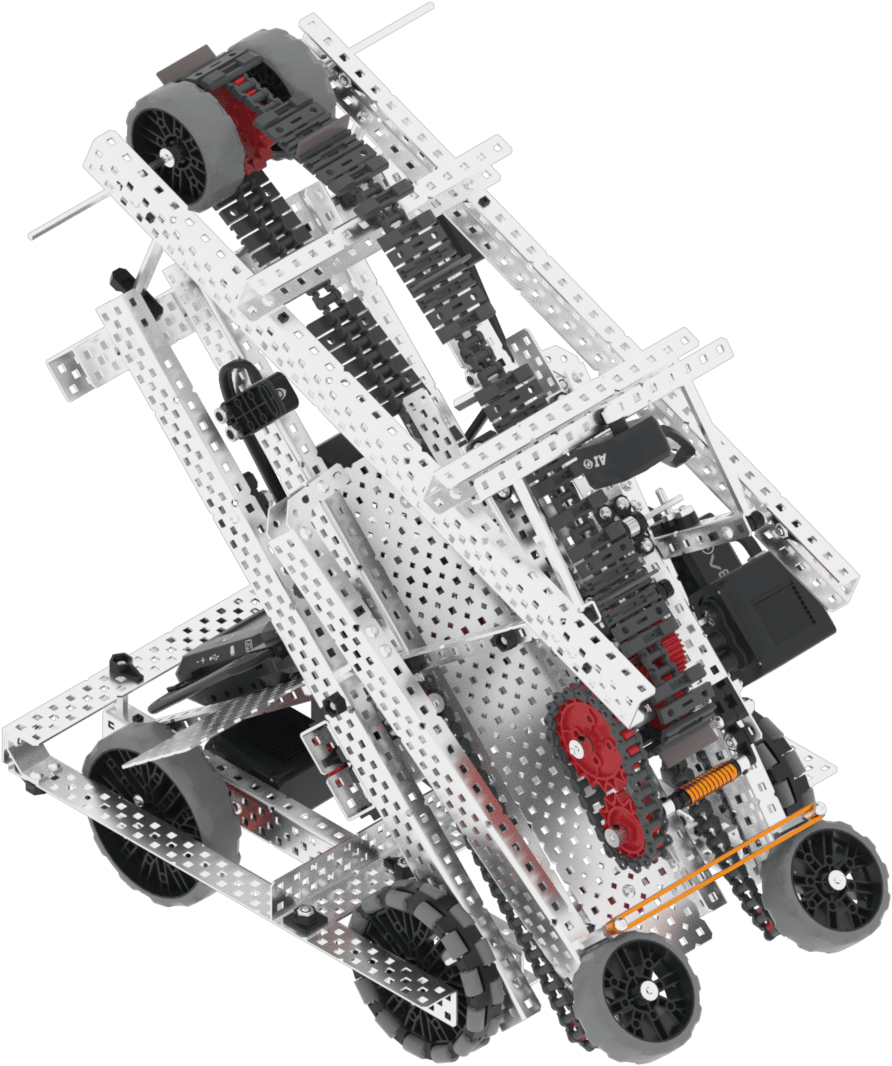
O Dex suporta controlos e sensores VR padrão, como o Sensor Inercial e o Temporizador Cerebral, com características adicionais específicas do Dex abordadas em Blocos Específicos para Robôs e Python Específico para Robôs.
Motores#
Configuração e nome do comando Python |
Descrição |
|---|---|
|
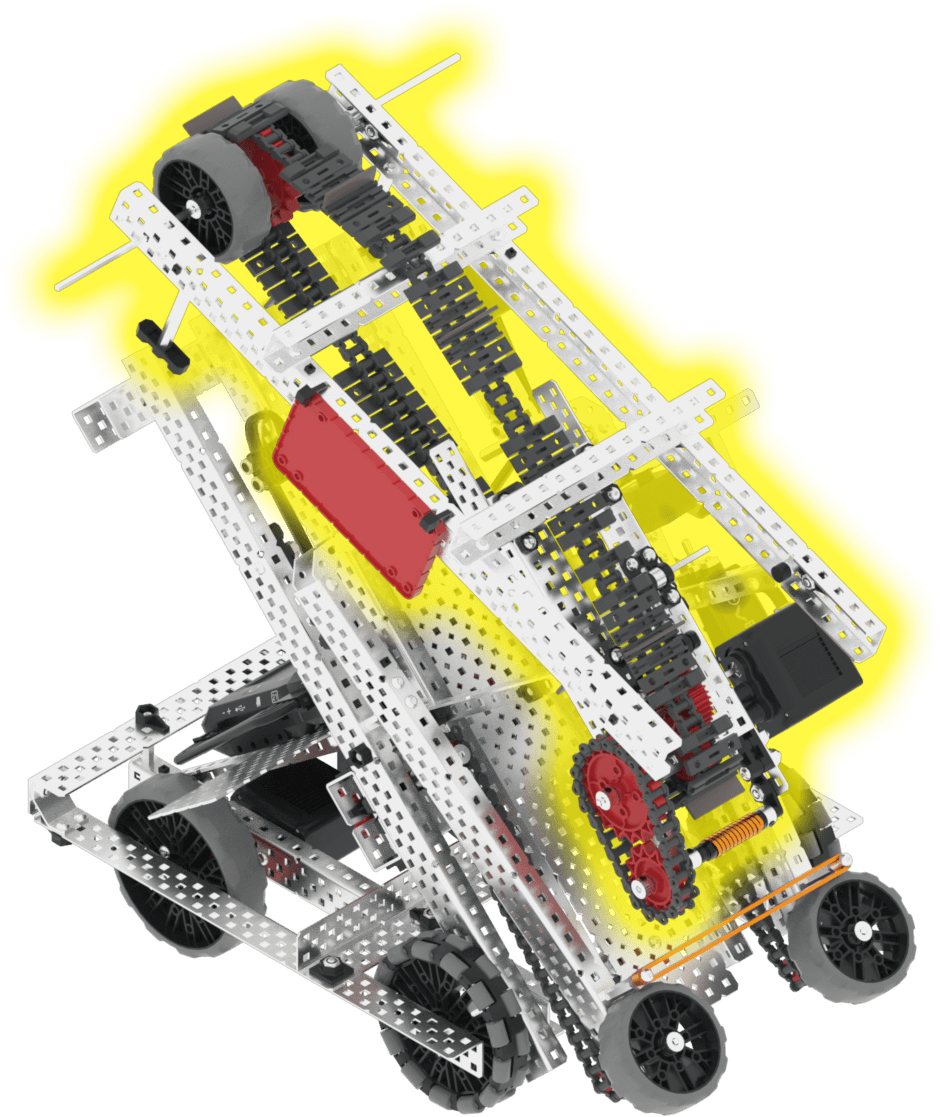
O motor da passadeira move os blocos desde a entrada até ao topo do robô para que o bloco possa ser empurrado em direção a um objetivo. |
|
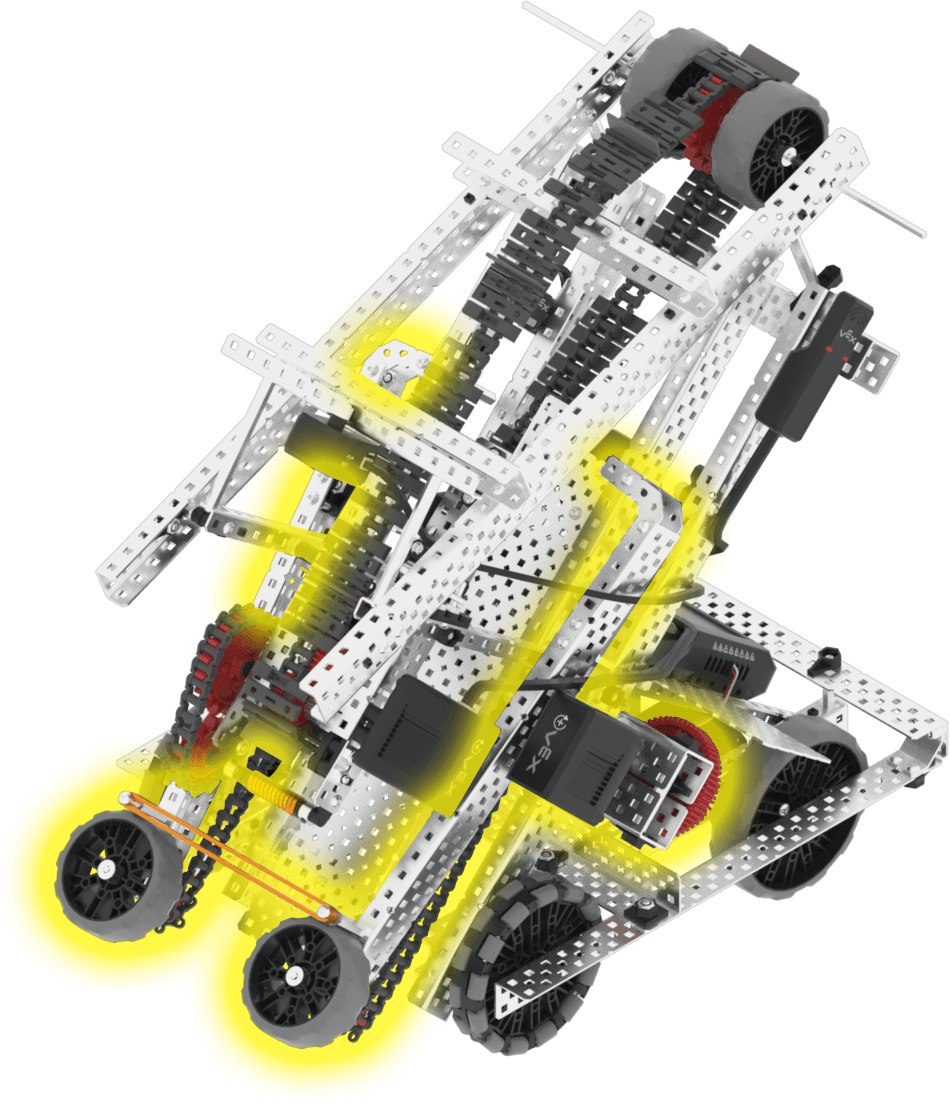
O motor de entrada roda ambas as rodas na parte da frente do robô. Isto permite que os blocos sejam apanhados do chão. |
Componentes e recursos#
Componente ou Recurso |
Uso |
Documentação da API |
|---|---|---|
Transmissão |
Move e roda o robô. |
|
Motor do transportador |
Move os blocos desde a entrada até ao topo do robô para que o bloco possa ser empurrado em direção a um objetivo. |
|
Motor de admissão |
Gira ambas as rodas em frente do robô. Isto permite que os blocos sejam apanhados do chão. |
|
Sensor de visão de IA |
Deteta objetos do jogo para que o robô se possa orientar de forma autónoma. |
|
Interruptor de pára-choques |
Deteta quando um bloco passa pela entrada e está agora na passadeira. |
|
Sensor de distância |
Deteta a distância entre a frente do robô e um objeto. |
|
Sensor óptico |
Deteta a cor do bloco na parte superior do tapete transportador. |
|
Sensor GPS |
Retorna a posição atual do robô e a direção para a qual se dirige no Playground. |
|
Cronómetro Cerebral |
Monitoriza o tempo decorrido desde o início do projeto. |
Parques infantis#
Parque infantil |
Descrição |
|---|---|
Empurre os blocos vermelhos e azuis para dentro das balizas no campo de Habilidades Virtuais V5 25-26. |