
Substituição V5 (Flex)#
Flex é o VEX V5 Hero Bot utilizado no V5 26-27 Override Playground.
Visão geral do robô#
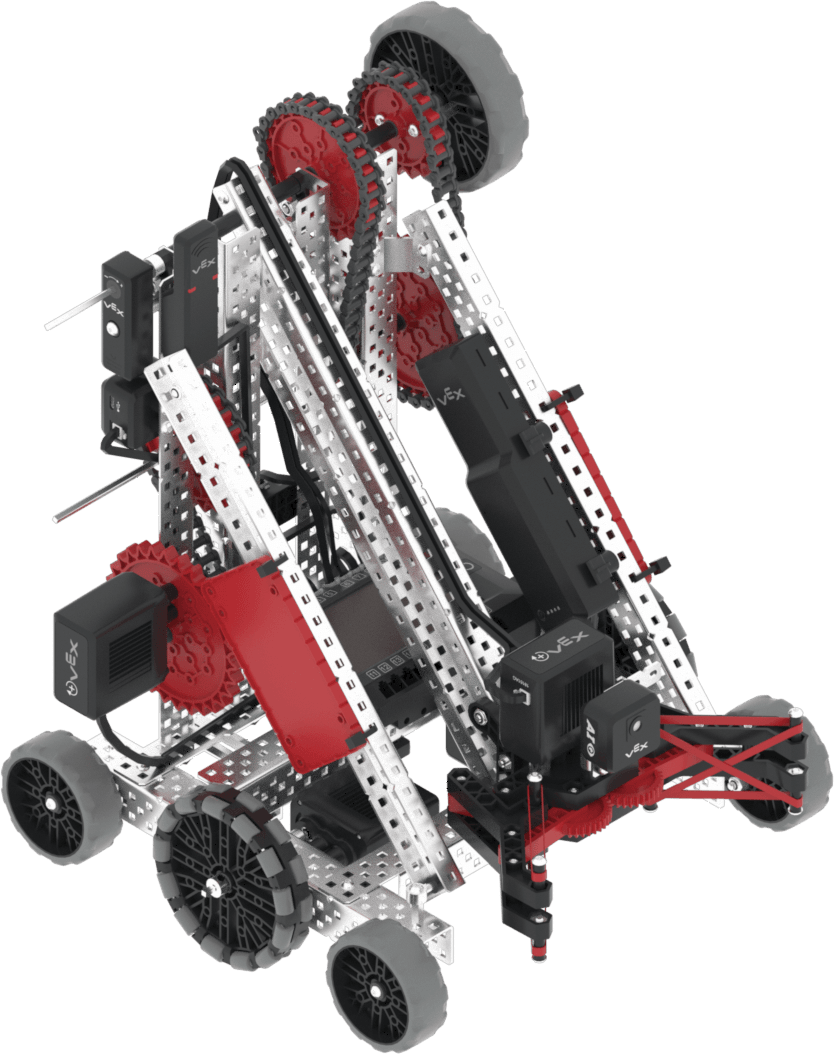
O Flex suporta controlos e sensores VR padrão, como o Sensor Inercial e o Temporizador Cerebral, com características adicionais específicas do Flex abordadas em Blocos Específicos para Robôs e Python Específico para Robôs.
Motores#
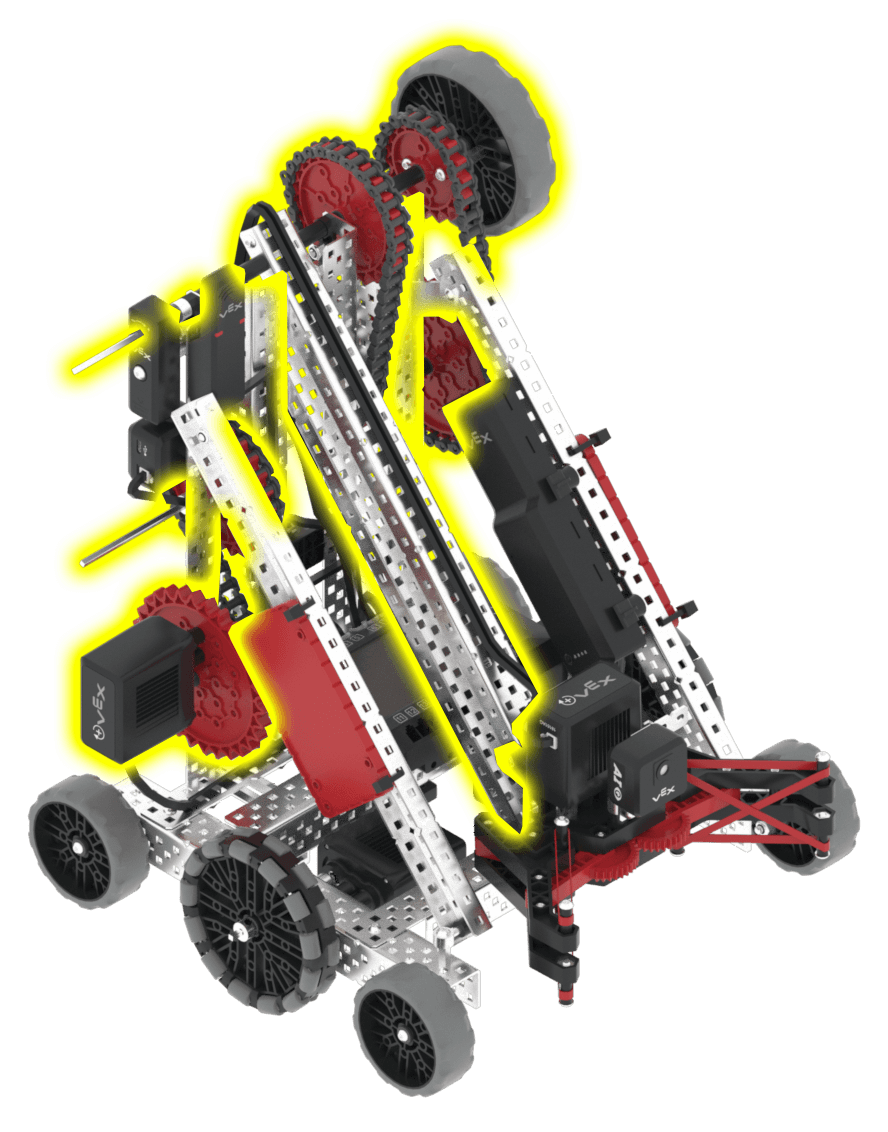
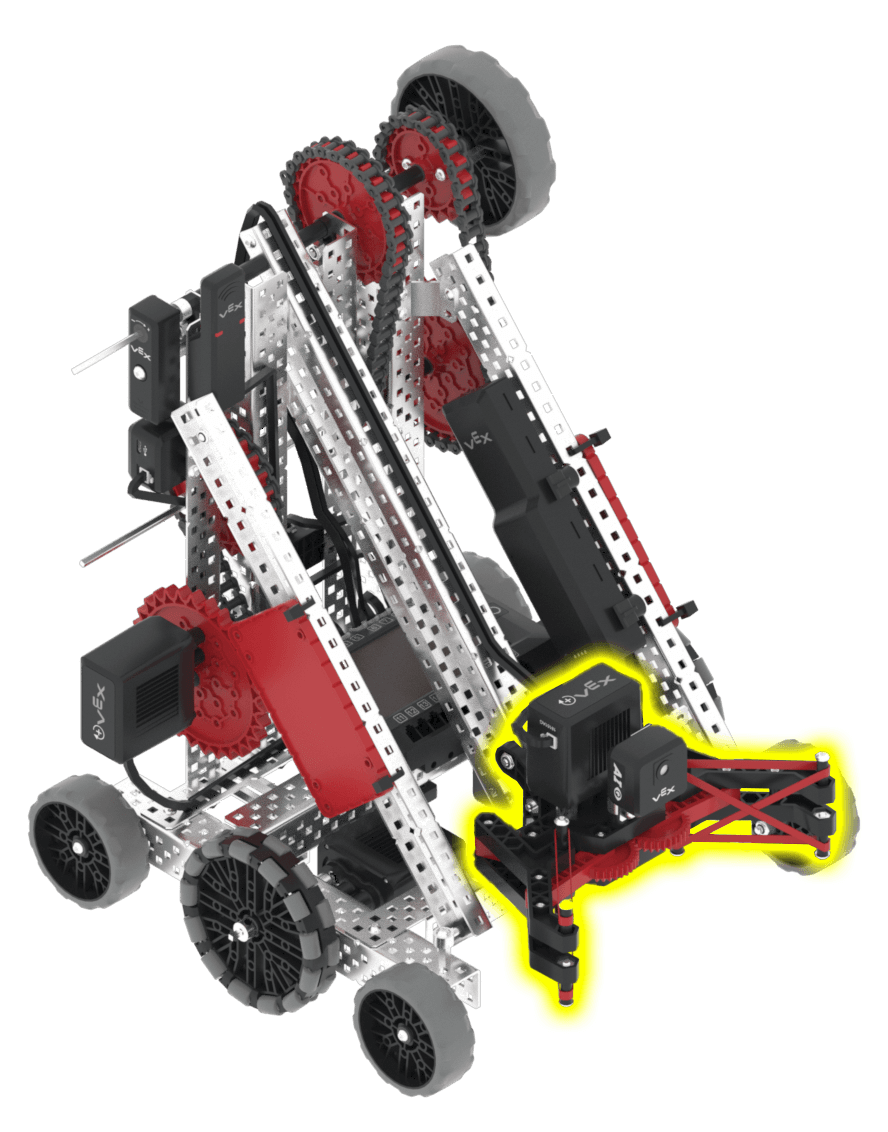
Configuração e nome do comando Python |
Descrição |
|---|---|
|
Levanta-se e baixa o braço. O braço está na posição totalmente elevada a 2000 graus; a posição inicial é de 0 graus. |
|
Abre e fecha a garra. A posição inicial é de 467 graus (totalmente fechada); a garra está totalmente aberta a 0 graus. |
Componentes e recursos#
Componente ou Recurso |
Uso |
Documentação da API |
|---|---|---|
Transmissão |
Move e roda o robô. |
|
Motor do braço |
Levanta e baixa o braço para interagir com os elementos do jogo. |
|
Motor de garra |
Abre e fecha a garra para agarrar e largar elementos do jogo. |
|
Sensor de visão de IA |
Montado na garra, virado para a frente. Deteta objetos do jogo à frente da garra para que o robô se possa orientar autonomamente. É bloqueado quando a garra está a segurar um pino ou copo, funcionando apenas quando a garra está vazia. |
|
Sensor de distância |
Instalado na parte frontal do robô, virado para a frente. Deteta a distância entre a frente do robô e um objeto. |
|
Sensor GPS |
Retorna a posição atual do robô e a direção para a qual se dirige no Playground. |
|
Cronómetro Cerebral |
Monitoriza o tempo decorrido desde o início do projeto. |
Parques infantis#
Parque infantil |
Descrição |
|---|---|
Jogue o desafio V5 26-27 Override Autonomous Coding Skills. |