
Gia tốc kế#
Giới thiệu#
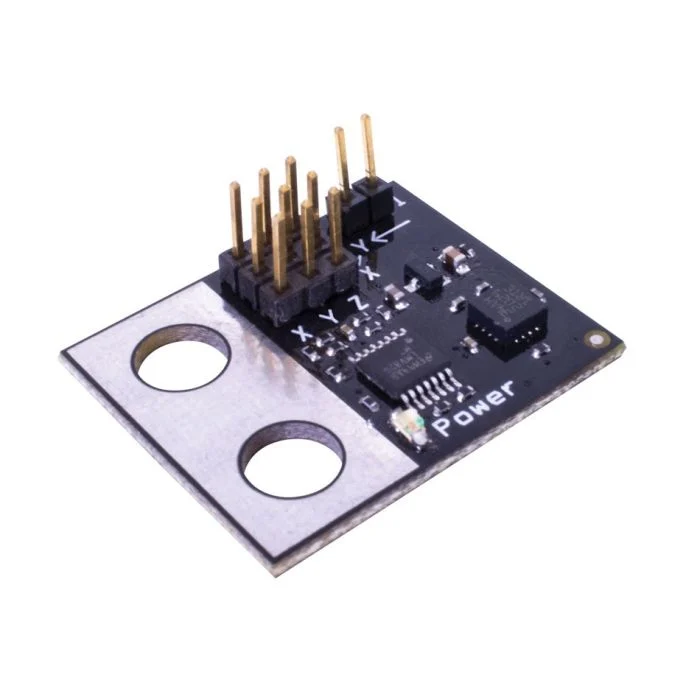
Gia tốc kế đo gia tốc của robot dọc theo một hoặc nhiều trục. Cảm biến xuất ra điện áp tương tự thay đổi dựa trên gia tốc tính bằng lực G (G).
Một cầu nối trên cảm biến gia tốc xác định phạm vi độ nhạy của nó:
2G – Đo gia tốc từ -2G đến +2G
6G – Đo gia tốc từ -6G đến +6G
Trang này sử dụng accel_a làm ví dụ về tên gia tốc kế. Hãy thay thế bằng tên đã cấu hình của riêng bạn nếu cần.
Dưới đây là danh sách các phương pháp có sẵn:
acceleration– Trả về gia tốc được phát hiện bởi Gia tốc kế tính bằng G.changed– Đăng ký một hàm được gọi bất cứ khi nào giá trị của Gia tốc kế thay đổi.
Hàm khởi tạo – Tự tay khởi tạo và cấu hình cảm biến gia tốc.
Accelerometer– Tạo một gia tốc kế.
gia tốc#
acceleration trả về gia tốc đo được bằng G dưới dạng số thập phân float.
Usage:
accel_a.acceleration()
Thông số |
Sự miêu tả |
|---|---|
Phương pháp này không có tham số. |
đã thay đổi#
changed đăng ký một hàm sẽ được gọi bất cứ khi nào giá trị của gia tốc kế thay đổi.
Usage:
accel_a.changed(callback, arg)
Thông số |
Sự miêu tả |
|---|---|
|
Một hàm được định nghĩa trước đó sẽ được thực thi khi giá trị của Gia tốc kế thay đổi. |
|
Tùy chọn. Một |
def my_function():
  brain.screen.print("Value changed")

# Call my_function whenever accel_a's value changes
accel_a.changed(my_function)
Người xây dựng#
Các hàm tạo được sử dụng để tạo thủ công Accelerometer , cần thiết để cấu hình Accelerometer bên ngoài VEXcode.
Accelerometer#
Accelerometer tạo ra một gia tốc kế.
Usage:
Accelerometer(port, sensitivity)
Tham số |
Sự miêu tả |
|---|---|
|
Cổng 3 dây mà Gia tốc kế được kết nối:
|
|
Tùy chọn. Có bật chế độ độ nhạy cao cho gia tốc kế hay không: |
# Create a high sensitivity Accelerometer in Port A
accel_a = Accelerometer(brain.three_wire_port.a, True)