
Bộ mã hóa#
Giới thiệu#
Bộ mã hóa trục quang học (Optical Shaft Encoder) đo vị trí và tốc độ quay của trục. Nó sử dụng các cảm biến quang học bên trong để phát hiện quãng đường và tốc độ quay của trục, do đó rất hữu ích trong việc theo dõi vòng quay của bánh xe, vị trí của cánh tay robot hoặc các cơ cấu khác.
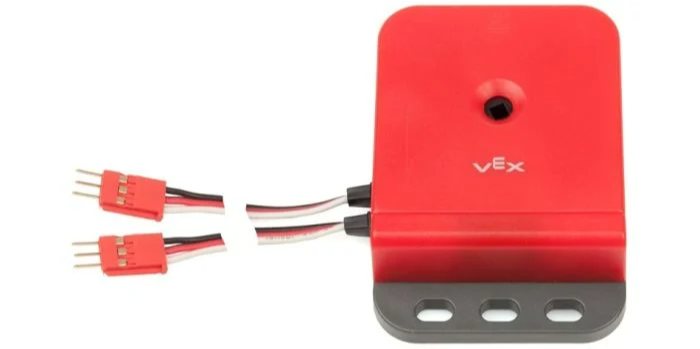
Trang này sử dụng encoder_a làm ví dụ về tên Bộ mã hóa trục quang. Hãy thay thế nó bằng tên do bạn cấu hình nếu cần.
Dưới đây là danh sách các phương pháp có sẵn:
set_position– Đặt vị trí hiện tại của bộ mã hóa thành một giá trị cụ thể.reset_position– Đặt vị trí hiện tại của bộ mã hóa về 0.position– Trả về mức độ xoay của bộ mã hóa.velocity– Trả về vận tốc quay hiện tại của bộ mã hóa.
Trình khởi tạo – Tự tay khởi tạo và cấu hình bộ mã hóa trục quang.
Encoder– Tạo Bộ mã hóa trục quang.
đặt vị trí#
Lệnh set_position thiết lập vị trí hiện tại của bộ mã hóa thành một giá trị được chỉ định. Lệnh này có thể được sử dụng để thiết lập vị trí được theo dõi thủ công mà không cần xoay động cơ hoặc cơ cấu khác.
Usage:
encoder_a.set_position(position, units)
Tham số |
Sự miêu tả |
|---|---|
|
Vị trí của bộ mã hóa được thiết lập dưới dạng một con số. |
|
Tùy chọn. Đơn vị dùng để thiết lập vị trí: |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
đặt lại vị trí#
reset_position đặt vị trí hiện tại của bộ mã hóa về 0.
Usage:
encoder_a.reset_position()
Thông số |
Sự miêu tả |
|---|---|
Phương pháp này không có tham số. |
chức vụ#
Giá trị position trả về số vòng quay của trục nối với bộ mã hóa.
Usage:
encoder_a.position(units)
Thông số |
Sự miêu tả |
|---|---|
|
Tùy chọn. Đơn vị trả về vị trí: |
vận tốc#
velocity trả về vận tốc quay của bộ mã hóa dưới dạng số thập phân float.
Usage:
encoder_a.velocity(units)
Tham số |
Sự miêu tả |
|---|---|
|
Tùy chọn. Đơn vị trả về vận tốc: |
Người xây dựng#
Các hàm tạo được sử dụng để tạo thủ công các đối tượng Encoder , cần thiết cho việc cấu hình Bộ mã hóa trục quang bên ngoài VEXcode.
Encoder#
Bộ mã hóa Encoder tạo ra một bộ mã hóa trục quang học.
Usage:
Encoder(port)
Tham số |
Sự miêu tả |
|---|---|
|
Cổng 3 dây đầu tiên trong hai cổng mà Bộ mã hóa trục quang được kết nối:
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)