
限位開關#
介紹#
限位開關是一種小型數位感測器,用於檢測與物體的物理接觸。
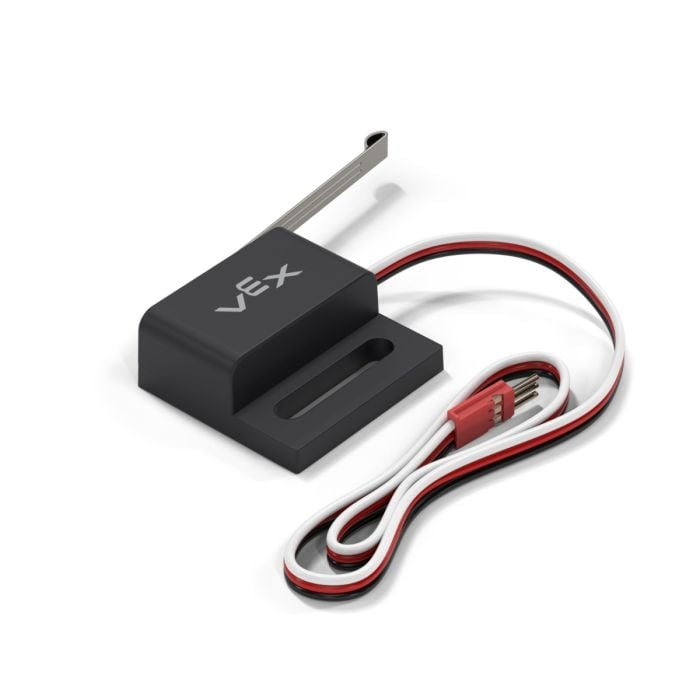
以下是可用模組列表:
限位開關已按下#
「限位開關已按下」布林模組用於報告限位開關是否被按下。這可用於檢查機器人是否會碰撞到其他物體。
正確-限位開關已被按下。
錯誤-限位開關未按下。
<[LimitSwitchA v] 按下?>
範圍 |
描述 |
|---|---|
裝置 |
在「設備」視窗中配置要使用的限位開關。 |
限位開關#
當按下或釋放選定的限位開關時,當限位開關帽形模組會運作連接的模組堆疊。
當 [LimitSwitchA v] [按下 v] 時 :: hat events
範圍 |
描述 |
|---|---|
裝置 |
在「設備」視窗中配置要使用的限位開關。 |
狀態 |
當連接的積木堆運作時:按下時,限位開關將被按下,釋放時,限位開關將被釋放。 |