
Interruptor de fim de curso#
Introdução#
O Interruptor de Limite é um pequeno sensor digital que deteta o contacto físico com um objeto.
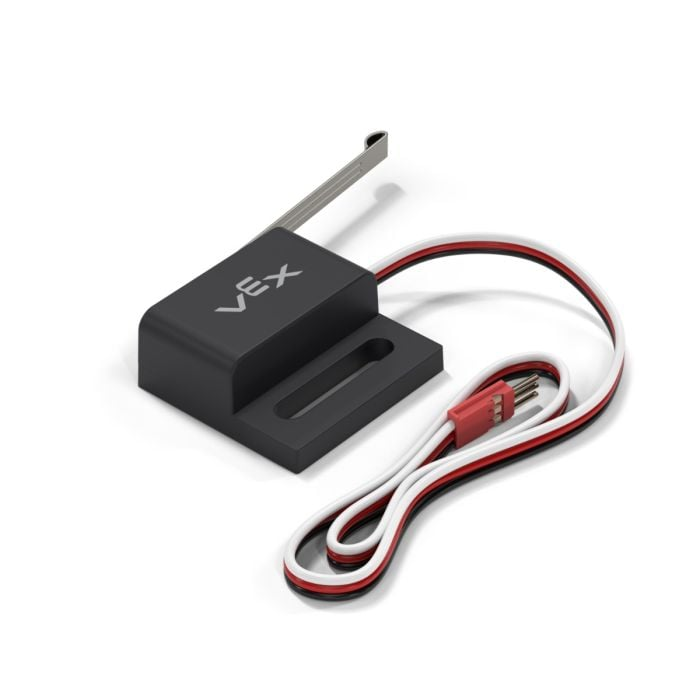
Segue abaixo a lista dos blocos disponíveis:
Interruptor de fim de curso premido – Retorna se o interruptor de fim de curso especificado está atualmente premido.
quando Interruptor de limite – Executa a pilha de blocos anexada quando o Interruptor de limite especificado é premido ou libertado.
Interruptor de fim de curso pressionado#
O bloco booleano Interruptor de fim de curso premido informa se um interruptor de fim de curso está a ser premido ou não. Isto pode ser utilizado para verificar se o robô colide com outros objetos.
Verdadeiro – O interruptor de fim de curso está a ser pressionado.
Falso – O interruptor de fim de curso não está a ser premido.
<[LimitSwitchA v] pressionado?>
Parâmetro |
Descrição |
|---|---|
dispositivo |
Qual o interruptor de fim de curso a utilizar, configurado na janela Dispositivos. |
quando o interruptor de fim de curso#
O bloco de chapéu quando Interruptor de limite executa a pilha de blocos anexada quando o Interruptor de limite selecionado é premido ou libertado.
quando [LimitSwitchA v] [pressionado v] :: hat events
Parâmetro |
Descrição |
|---|---|
dispositivo |
Qual o interruptor de fim de curso a utilizar, configurado na janela Dispositivos. |
estado |
Quando a pilha de blocos ligada for executada: premido será executado quando o interruptor de fim de curso for premido e libertado será executado quando o interruptor de fim de curso for libertado. |