
編碼器#
介紹#
光學軸編碼器用於測量軸的旋轉位置和速度。它利用內部光學感測器檢測軸的旋轉角度和速度,因此可用於追蹤車輪旋轉、機械手臂位置或其他機械裝置。
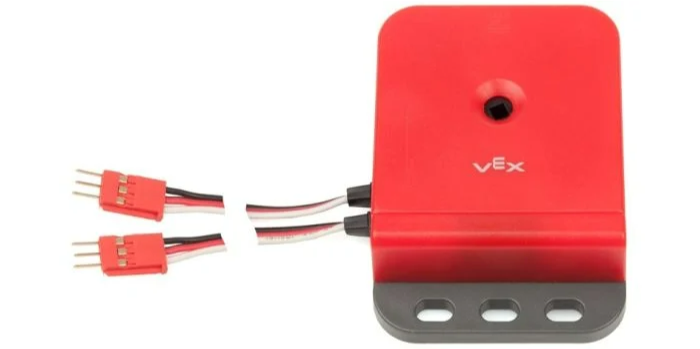
以下是可用模組列表:
設定編碼器位置#
“設定編碼器位置”堆疊區塊用於將編碼器的目前位置設定為指定值。此程式碼區塊可用於手動設定追蹤位置,而無需旋轉馬達或其他機構。
位置是指軸在專案進行過程中旋轉的距離。
設定 [EncoderA v] 位置為 [0] 度
範圍 |
描述 |
|---|---|
裝置 |
在「設備」視窗中配置要使用的編碼器。 |
位置 |
以整數度數設定旋轉位置。 |
編碼器位置#
編碼器位置報告區塊報告與編碼器連接的軸旋轉了多遠。
([EncoderA v] 位置([度 v]) :: custom-sensing)
範圍 |
描述 |
|---|---|
裝置 |
在「設備」視窗中配置要使用的編碼器。 |
單元 |
表示位置的單位:度或轉。 |
編碼器速度#
編碼器速度報告模組報告編碼器的旋轉速度。
([EncoderA v] 速度([dps v]) :: custom-sensing)
範圍 |
描述 |
|---|---|
裝置 |
在「設備」視窗中配置要使用的編碼器。 |
單元 |
表示速度的單位:dps(度/秒)或rpm(轉/分鐘)。 |