
Παρακολούθηση γραμμών#
Εισαγωγή#
Το Line Tracker είναι ένας αναλογικός αισθητήρας που χρησιμοποιεί ένα υπέρυθρο LED και έναν αισθητήρα φωτός για να ανιχνεύσει την ανακλαστικότητα της επιφάνειας μπροστά του. Έχει σχεδιαστεί για να τοποθετείται κάτω από το πλαίσιο ενός ρομπότ, έτσι ώστε το ρομπότ να μπορεί να ακολουθεί μια προσημασμένη διαδρομή.
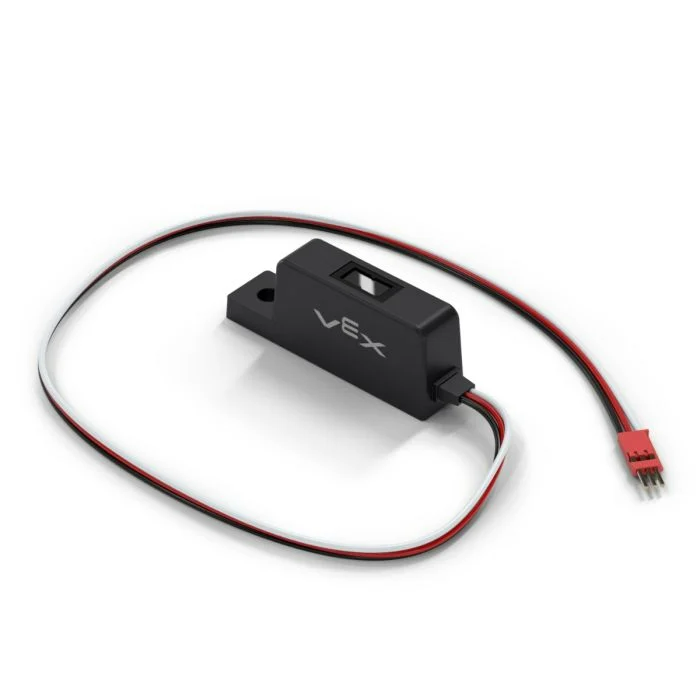
Αυτή η σελίδα χρησιμοποιεί line_tracker ως παράδειγμα ονόματος Line Tracker. Αντικαταστήστε το με το δικό σας διαμορφωμένο όνομα, όπως απαιτείται.
Παρακάτω είναι μια λίστα με τις διαθέσιμες μεθόδους:
reflectivity– Επιστρέφει ένανintegerπου αντιπροσωπεύει την ποσότητα φωτός που ανακλάται από την επιφάνεια ως ποσοστό.
Κατασκευαστής – Χειροκίνητη αρχικοποίηση ενός Line Tracker.
Line– Δημιουργήστε ένα πρόγραμμα παρακολούθησης γραμμών.
ανακλαστικότητα#
reflectivity επιστρέφει έναν integer που αντιπροσωπεύει την ποσότητα φωτός που ανακλάται από την επιφάνεια ως ποσοστό. Αυτό μπορεί να χρησιμοποιηθεί για να βοηθήσει ένα ρομπότ να ακολουθήσει μια προσημασμένη διαδρομή.
Σημείωμα:
Η ανακλαστικότητα 0% σημαίνει ότι το αντικείμενο είναι πολύ σκοτεινό.
Η ανακλαστικότητα 100% σημαίνει ότι το αντικείμενο είναι πολύ φωτεινό.
Usage:
line_tracker.reflectivity(units)
Παράμετρος |
Περιγραφή |
|---|---|
|
Προαιρετικό. Η μονάδα επιστροφής της ανακλαστικότητας με: |
Κατασκευαστής#
Οι κατασκευαστές χρησιμοποιούνται για τη χειροκίνητη δημιουργία αντικειμένων Line , τα οποία είναι απαραίτητα για τη διαμόρφωση ενός Line Tracker εκτός του VEXcode.
Line#
Line δημιουργεί έναν Παρατηρητή Γραμμών.
Usage:
Line(port)
Παράμετρος |
Περιγραφή |
|---|---|
|
Η θύρα 3 καλωδίων στην οποία είναι συνδεδεμένος ο ιχνηλάτης γραμμής:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)