
ライントラッカー#
導入#
ライン・トラッカーは、赤外線LEDと光センサーを用いて、前方の表面の反射率を検出するアナログセンサーです。ロボットのシャーシ下部に取り付けることで、ロボットがあらかじめマークされた経路をたどることができるように設計されています。
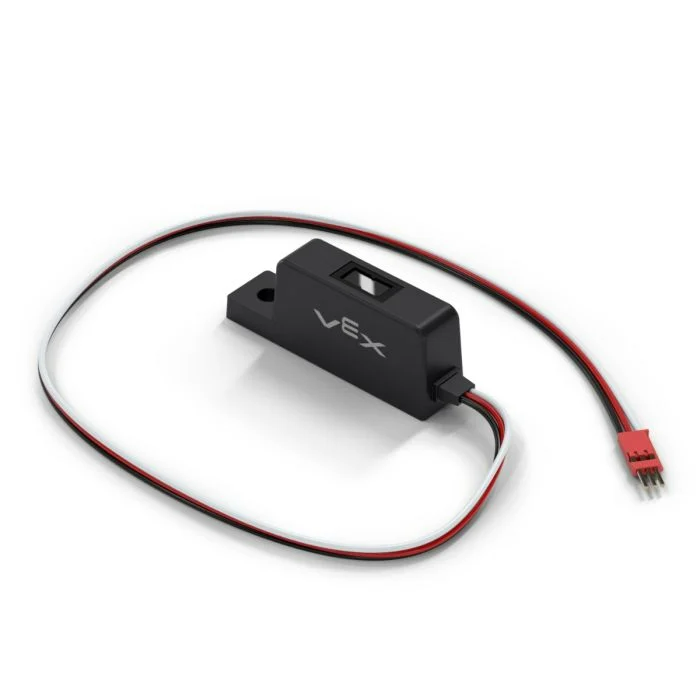
このページでは、例として line_tracker というライントラッカー名を使用しています。必要に応じて、ご自身で設定した名前に置き換えてください。
利用可能なメソッドの一覧は以下のとおりです。
reflectivity– 表面から反射される光の量をパーセントで表したintegerを返します。
コンストラクタ – ライントラッカーを手動で初期化します。
Line– 行トラッカーを作成します。
反射率#
reflectivity 、表面から反射される光の量をパーセントで表した integer を返します。これは、ロボットが事前にマークされた経路をたどるのに役立ちます。
注記:
反射率が0%ということは、対象物が非常に暗いことを意味します。
反射率が100%ということは、その物体が非常に明るいことを意味します。
Usage:
line_tracker.reflectivity(units)
パラメータ |
説明 |
|---|---|
|
オプション。反射率を返す単位: |
コンストラクタ#
コンストラクタは、VEXcode の外部でライン トラッカーを構成するために必要な、 Line オブジェクトを手動で作成するために使用されます。
Line#
Line はライン トラッカーを作成します。
Usage:
Line(port)
パラメータ |
説明 |
|---|---|
|
ライン トラッカーが接続されている 3 線ポート:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)