
Linijų sekiklis#
Įvadas#
Linijų sekiklis yra analoginis jutiklis, kuris naudoja infraraudonųjų spindulių LED ir šviesos jutiklį, kad aptiktų priešais jį esančio paviršiaus atspindėjimą. Jis skirtas montuoti po roboto važiuokle, kad robotas galėtų sekti iš anksto pažymėtu keliu.
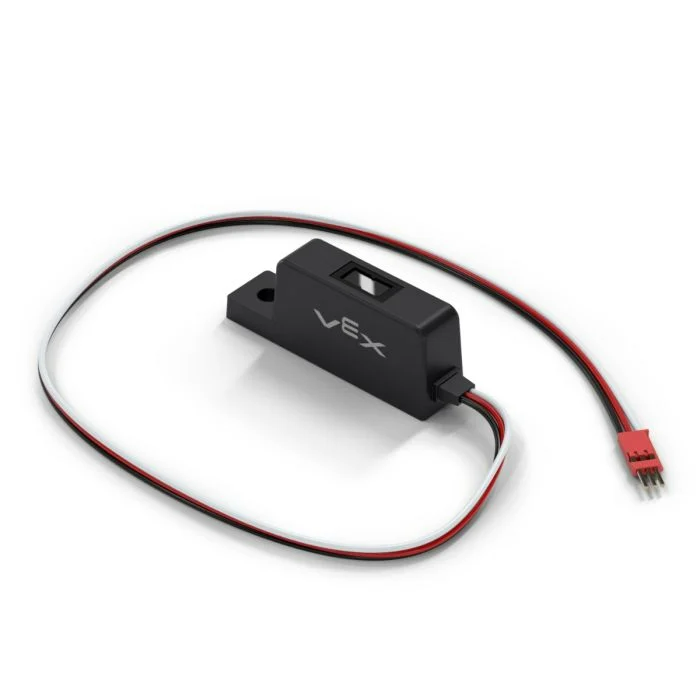
Šiame puslapyje kaip linijų sekiklio pavadinimo pavyzdys naudojamas line_tracker Jei reikia, pakeiskite jį savo sukonfigūruotu pavadinimu.
Žemiau pateikiamas galimų metodų sąrašas:
reflectivity– Grąžinainteger, kuris nurodo nuo paviršiaus atspindėtos šviesos kiekį procentais.
Konstruktorius – rankiniu būdu inicijuoti linijų sekiklį.
Lineeilutė – Sukurkite linijų sekiklį.
atspindėjimas#
reflectivity grąžina integer, kuris nurodo nuo paviršiaus atsispindėjusios šviesos kiekį procentais. Tai gali būti naudojama siekiant padėti robotui sekti iš anksto pažymėtu keliu.
Pastaba:
0 % atspindumo reiškia, kad objektas yra labai tamsus.
100 % atspindumas reiškia, kad objektas yra labai ryškus.
Usage:
line_tracker.reflectivity(units)
Parametras |
Aprašymas |
|---|---|
|
Pasirinktinai. Atspindumo grąžinimo vienetas su: |
Konstruktorius#
Konstruktoriai naudojami rankiniu būdu sukurti Line objektus, kurie yra būtini norint konfigūruoti linijų sekiklį už VEX kodo ribų.
Line#
Line eilutė sukuria linijų sekiklį.
Usage:
Line(port)
Parametras |
Aprašymas |
|---|---|
|
3 laidų prievadas, prie kurio prijungtas linijų sekiklis:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)