
Rastreador de linha#
Introdução#
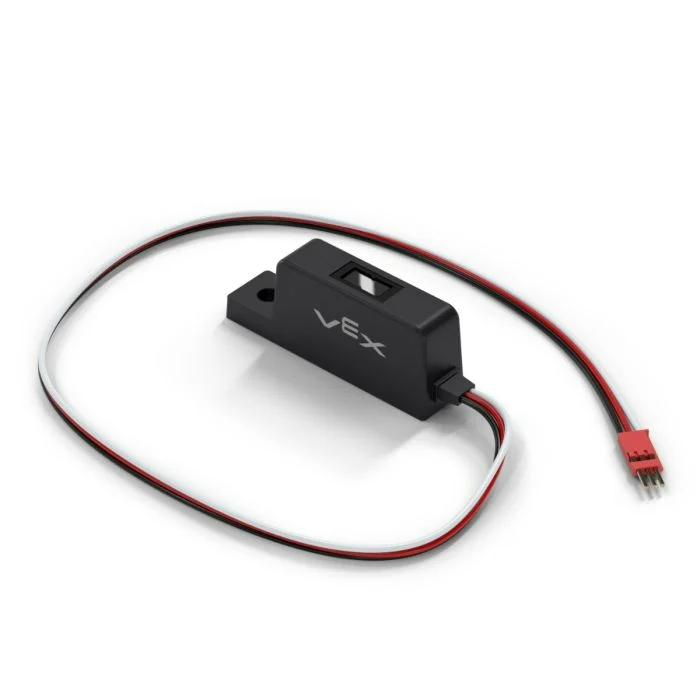
O Rastreador de Linha é um sensor analógico que utiliza um LED infravermelho e um sensor de luz para detetar a refletividade da superfície à sua frente. Foi concebido para ser montado sob o chassis de um robô, permitindo que este siga um caminho pré-determinado.
Esta página utiliza line_tracker como exemplo do nome do rastreador de linhas. Substitua-o pelo nome que configurou, se necessário.
Segue-se uma lista dos métodos disponíveis:
reflectivity– Devolve umintegerque representa a quantidade de luz reflectida da superfície em percentagem.
Construtor – Inicializa manualmente um rastreador de linha.
Line– Criar um seguidor de linha.
refletividade#
reflectivity devolve um integer que representa a quantidade de luz reflectida da superfície em percentagem. Isto pode ser utilizado para ajudar um robô a seguir um caminho pré-marcado.
Nota:
0% de refletividade significa que o objeto está demasiado escuro.
Uma refletividade de 100% significa que o objeto é demasiado brilhante.
Usage:
line_tracker.reflectivity(units)
Parâmetro |
Descrição |
|---|---|
|
Opcional. Unidade de medida da reflectividade: |
Construtor#
Os construtores são utilizados para criar manualmente objetos Line , que são necessários para configurar um rastreador de linha fora do VEXcode.
Line#
Line cria um rastreador de linha.
Usage:
Line(port)
Parâmetro |
Descrição |
|---|---|
|
A porta de 3 fios à qual o rastreador de linha está ligado:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)