
Līniju izsekotājs#
Ievads#
Līniju izsekotājs ir analogs sensors, kas izmanto infrasarkano gaismas diodi un gaismas sensoru, lai noteiktu virsmas atstarošanos tā priekšā. Tas ir paredzēts uzstādīšanai zem robota šasijas, lai robots varētu sekot iepriekš iezīmētam ceļam.
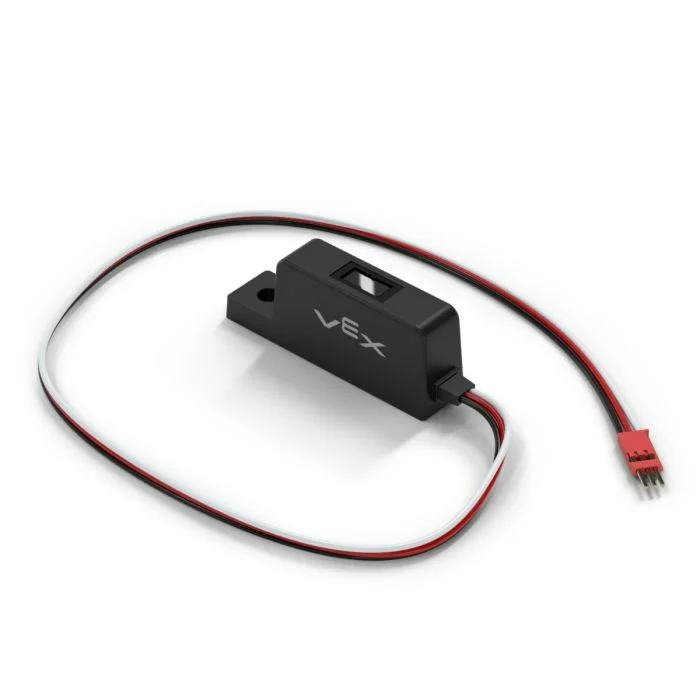
Šajā lapā kā līnijas izsekotāja nosaukuma piemērs tiek izmantots line_tracker Ja nepieciešams, nomainiet to ar savu konfigurēto nosaukumu.
Zemāk ir pieejamo metožu saraksts:
reflectivity– Atgriežinteger, kas procentos attēlo no virsmas atstarotās gaismas daudzumu.
Konstruktors — manuāli inicializēt līnijas izsekotāju.
Linerinda — Izveidojiet līnijas izsekotāju.
atstarojamība#
reflectivity atgriež integer, kas procentos attēlo no virsmas atstarotās gaismas daudzumu. To var izmantot, lai palīdzētu robotam sekot iepriekš iezīmētam ceļam.
Piezīme:
0% atstarošanas spēja nozīmē, ka objekts ir ļoti tumšs.
100% atstarošanas spēja nozīmē, ka objekts ir ļoti spilgts.
Usage:
line_tracker.reflectivity(units)
Parametrs |
Apraksts |
|---|---|
|
Neobligāti. Mērvienība, kas atgriež atstarošanas spēju ar: |
Konstruktors#
Konstruktori tiek izmantoti, lai manuāli izveidotu Line objektus, kas ir nepieciešami Line Tracker konfigurēšanai ārpus VEXcode.
Line#
Line līnija izveido līnijas izsekotāju.
Usage:
Line(port)
Parametrs |
Apraksts |
|---|---|
|
3 vadu ports, kuram ir pievienots līnijas izsekotājs:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)