
وحدة التحكم في المحرك 55#
مقدمة#
يُستخدم Motor Controller 55 (MC55) للتحكم في محركات التيار المستمر القياسية.
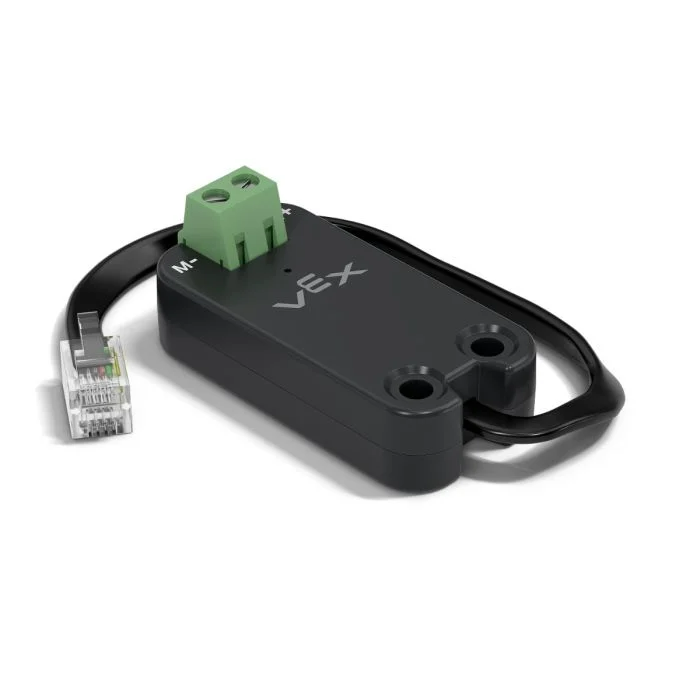
تستخدم هذه الصفحة الاسم mc_55 كمثال لاسم وحدة التحكم بالمحرك 55. استبدله بالاسم الذي قمت بتكوينه حسب الحاجة.
فيما يلي قائمة بالطرق المتاحة:
spin– يدور محرك التيار المستمر للأمام أو للخلف حتى يتوقف.stop– إيقاف محرك التيار المستمر على الفور.set_velocity– يخبر محرك التيار المستمر بمدى سرعة دورانه.set_stopping– يحدد كيفية تصرف محرك التيار المستمر عند التوقف.set_max_torque– يحدد أقصى عزم دوران يُسمح لمحرك التيار المستمر باستخدامه.set_reversed– يقوم بتعيين محرك التيار المستمر بحيث يكون اتجاهه معكوسًا.current– تُرجع مقدار التيار الكهربائي الذي يستخدمه محرك التيار المستمر.temperature– يعيد درجة حرارة محرك التيار المستمر.
المنشئ – تهيئة وحدة تحكم المحرك يدويًا 55.
Motor55– إنشاء وحدة تحكم المحرك 55.
يلف#
spin محرك التيار المستمر المتصل في اتجاه محدد باستخدام سرعة المحرك الحالية.
Usage:
mc_55.spin(direction, velocity, units)
حدود |
وصف |
|---|---|
|
اتجاه دوران المحرك:
|
|
Optional. The velocity to spin with from 0% to 100% when using |
|
اختياري. وحدة السرعة:
|
# Spin the motor at -2 volts
mc_55.spin(FORWARD, -2)
قف#
stop stops the connected DC motor immediately, using the current stopping mode.
Usage:
mc_55.stop(mode)
المعلمة |
وصف |
|---|---|
وضع |
اختياري. سلوك التوقف المستخدم عند توقف المحرك:
إذا لم يتم تحديد وضع التوقف أو تم تعيينه مسبقًا، فإن السلوك الافتراضي هو |
ضبط السرعة#
يُحدد set_velocity سرعة دوران محرك التيار المستمر. كلما زادت النسبة المئوية، زادت سرعة دوران المحرك، وكلما انخفضت، قلت سرعته.
يبدأ كل مشروع بدوران كل محرك تيار مستمر متصل بسرعة 50% بشكل افتراضي.
Usage:
mc_55.set_velocity(value, units)
المعلمة |
وصف |
|---|---|
|
The velocity to spin with from 0% to 100% when using |
|
اختياري. وحدة السرعة: |
إيقاف المجموعة#
set_stopping يحدد كيفية تصرف محرك التيار المستمر عند توقفه.
Usage:
mc_55.set_stopping(mode)
حدود |
وصف |
|---|---|
|
كيفية توقف المحرك:
|
ضبط أقصى عزم دوران#
يوضح عزم الدوران مدى قوة الدفع أو السحب التي يمكن أن يقوم بها محرك التيار المستمر أثناء دورانه.
set_max_torque يحدد أقصى عزم دوران يُسمح لمحرك التيار المستمر باستخدامه.
Usage:
mc_55.set_max_torque(value, units)
حدود |
وصف |
|---|---|
|
أقصى عزم دوران يُسمح لمحرك التيار المستمر باستخدامه. يمكن أن يكون هذا قيمة صحيحة |
|
اختياري. وحدة عزم الدوران: |
set_reversed#
set_reversed sets the DC motor to be reversed so that the FORWARD direction will spin clockwise. This method works the same as setting the reverse parameter to True when constructing a Motor55.
Usage:
mc_55.set_reversed(value)
حدود |
وصف |
|---|---|
|
ما إذا كان اتجاه محرك التيار المستمر معكوسًا:
|
حاضِر#
current تُرجع مقدار التيار الكهربائي الذي يستخدمه محرك التيار المستمر، مقاسًا بالأمبير من 0.0 إلى 1.2 أمبير. التيار هو كمية الكهرباء المتدفقة عبر محرك التيار المستمر.
تشير قيمة التيار الأعلى إلى أن محرك التيار المستمر يستهلك تيارًا كهربائيًا أكبر. قد يحدث هذا عندما يرفع المحرك شيئًا ثقيلًا، أو يدفع جسمًا ما، أو يحاول التحرك وهو عالق.
يمكن استخدام هذا للتحقق مما إذا كان محرك التيار المستمر يعاني من صعوبة أثناء الحركة. إذا ظل التيار مرتفعًا، فقد يسخن المحرك أو يستهلك الطاقة بكفاءة أقل.
Usage:
mc_55.current(units)
حدود |
وصف |
|---|---|
|
اختياري. الوحدة الحالية: |
درجة حرارة#
درجة الحرارة temperature تعيد درجة حرارة محرك التيار المستمر.
تُشير درجة حرارة المحرك إلى مدى سخونة محرك التيار المستمر. ارتفاع درجة الحرارة يعني أن المحرك يسخن أثناء تشغيله. يجب أن تبقى درجة حرارة المحرك أقل من 55 درجة مئوية لضمان استمرار عمله بكفاءة كاملة.
إذا ارتفعت درجة حرارة محرك التيار المستمر بشكل مفرط، فإنه سيخفض الحد الأقصى للتيار لحماية نفسه. عند 70 درجة مئوية، سيتوقف المحرك عن العمل حتى يبرد.
يمكن استخدام هذا للتحقق مما إذا كان محرك التيار المستمر يسخن بشكل مفرط أثناء الحركات المتكررة أو التشغيل لفترات طويلة أو عندما يدفع ضد جسم ما.
Usage:
mc_55.temperature(units)
حدود |
وصف |
|---|---|
|
اختياري. وحدة قياس درجة الحرارة:
|
المُنشئون#
تُستخدم الدوال البانية لإنشاء كائنات Motor55 Motor55 وهي ضرورية لتكوين وحدة تحكم المحرك 55 خارج VEXcode.
Motor55#
Motor55 يقوم بإنشاء وحدة تحكم المحرك 55.
Usage:
Motor55(port, reverse)
المعلمة |
وصف |
|---|---|
|
المنفذ ثلاثي الأسلاك الذي يتصل به متحكم المحرك 55:
|
|
اختياري. يحدد ما إذا كان يجب عكس اتجاه دوران المحرك.
|
# Create a Motor Controller 55 in Port A
mc_55 = Motor55(brain.three_wire_port.a)