
Servomotor#
Zavedení#
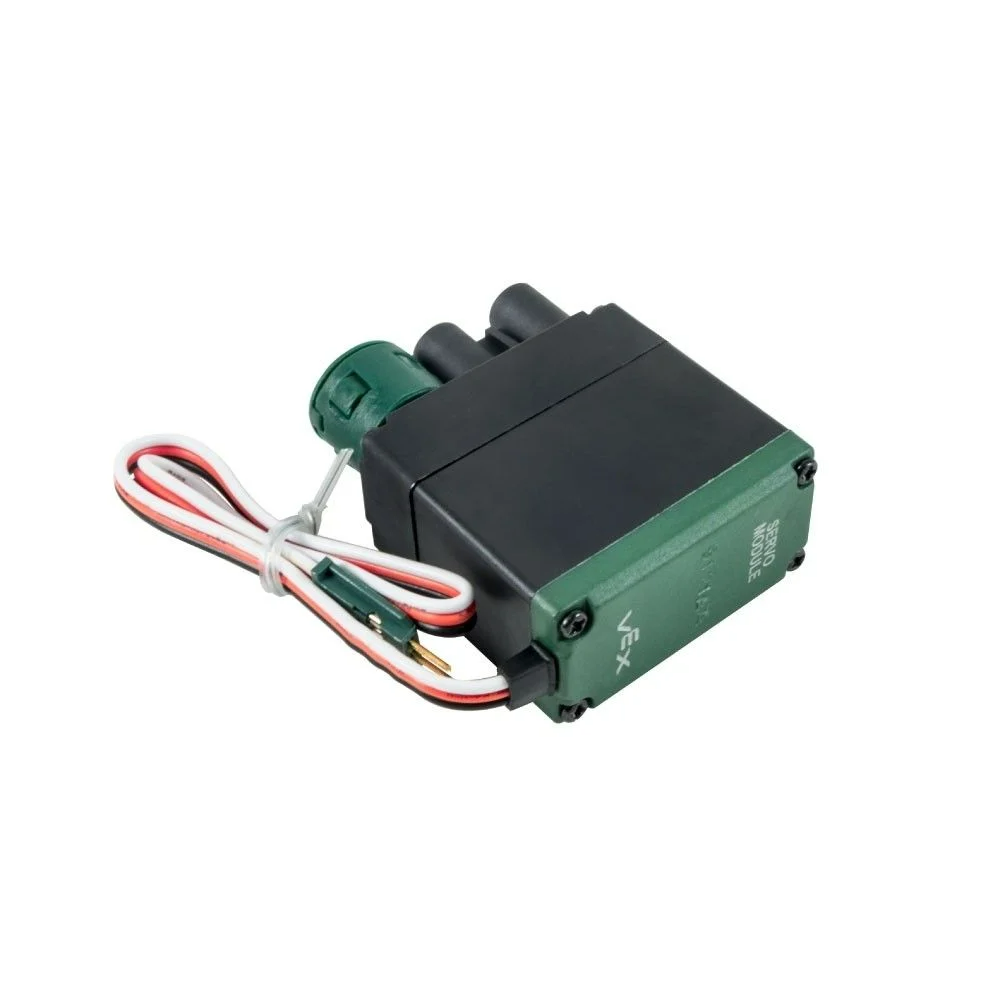
Třída servo se používá k řízení a konfiguraci 3vodičového servomotoru V5. 3vodičový servomotor V5 umožňuje řízení na základě polohy v rámci pevného rozsahu pohybu.
Konstruktory tříd#
servo( triport::port& port );
Destruktor tříd#
Destroys the servo object and releases associated resources.
~servo();
Parametry#
Parametr |
Typ |
Popis |
|---|---|---|
|
|
3vodičový port, ke kterému je připojen servomotor, zapsaný jako |
Poznámky#
Než bude možné použít expandér Brain nebo 3-Wire Expander k vytvoření objektu s konstruktorem třídy
servo, musí být nejprve vytvořen.
Příklad#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
Členské funkce#
Třída servo obsahuje následující členské funkce:
setPosition— Přesune servomotor do zadané polohy.
Před voláním jakékoli členské funkce servo musí být vytvořena instance servo , jak je znázorněno níže:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
Přesune servomotor do určené polohy.
1 — Nastavuje polohu serva pomocí procentuální hodnoty.
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — Nastavuje polohu serva pomocí rotačních jednotek.
void setPosition(
 double value,
 rotationUnits units );
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Hodnota polohy serva při použití procentuálních jednotek. |
|
|
Hodnota polohy serva při použití rotačních jednotek. |
|
|
Jednotka pozice: |
|
|
Jednotka polohy:
|
Tato funkce nevrací hodnotu.
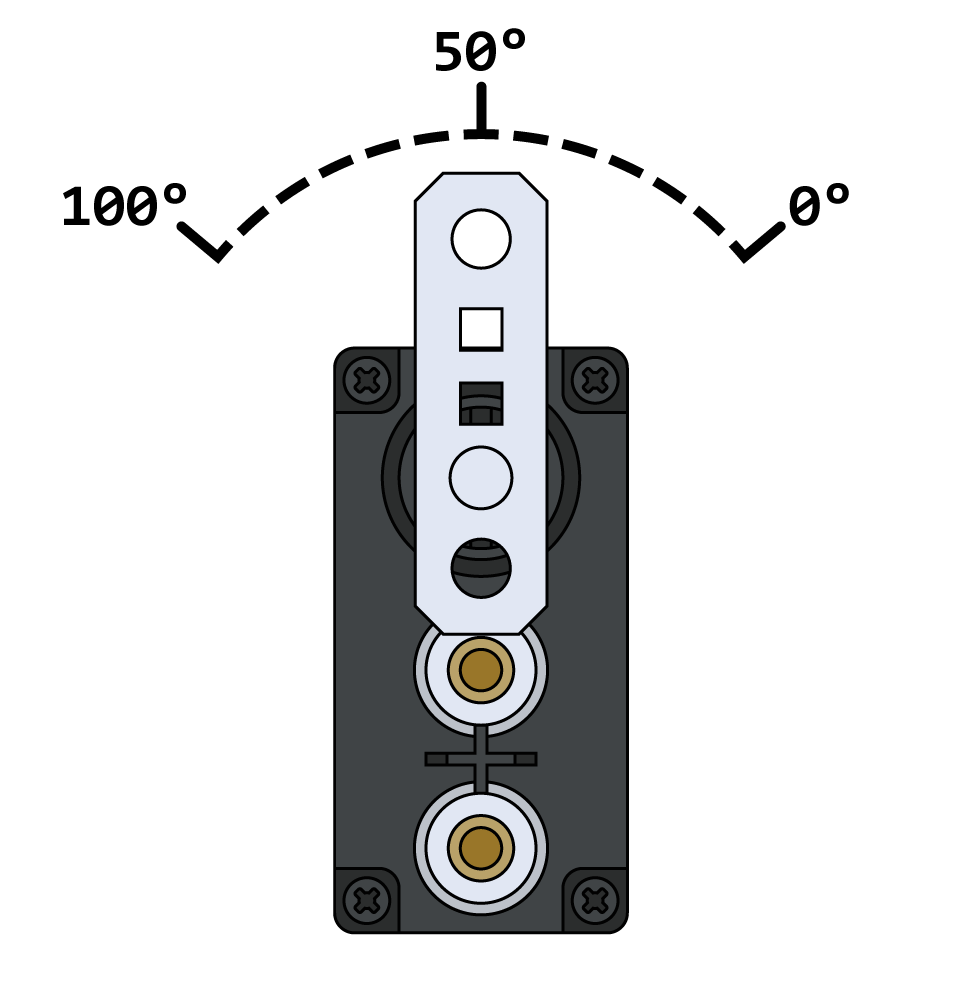
NotesPři použití procentuálních jednotek je platný rozsah 0–100 %.
Servo zahajuje každý projekt automatickým vycentrováním na 50 stupňů před dokončením jakýchkoli pohybů.
Při použití rotačních jednotek se servo přesune do zadané absolutní polohy.
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);