
V5 Tipping Point (Moby)#
Moby ist der VEX V5 Hero Bot, der im V5 21-22 Tipping Point Playground verwendet wird.
Roboterübersicht#
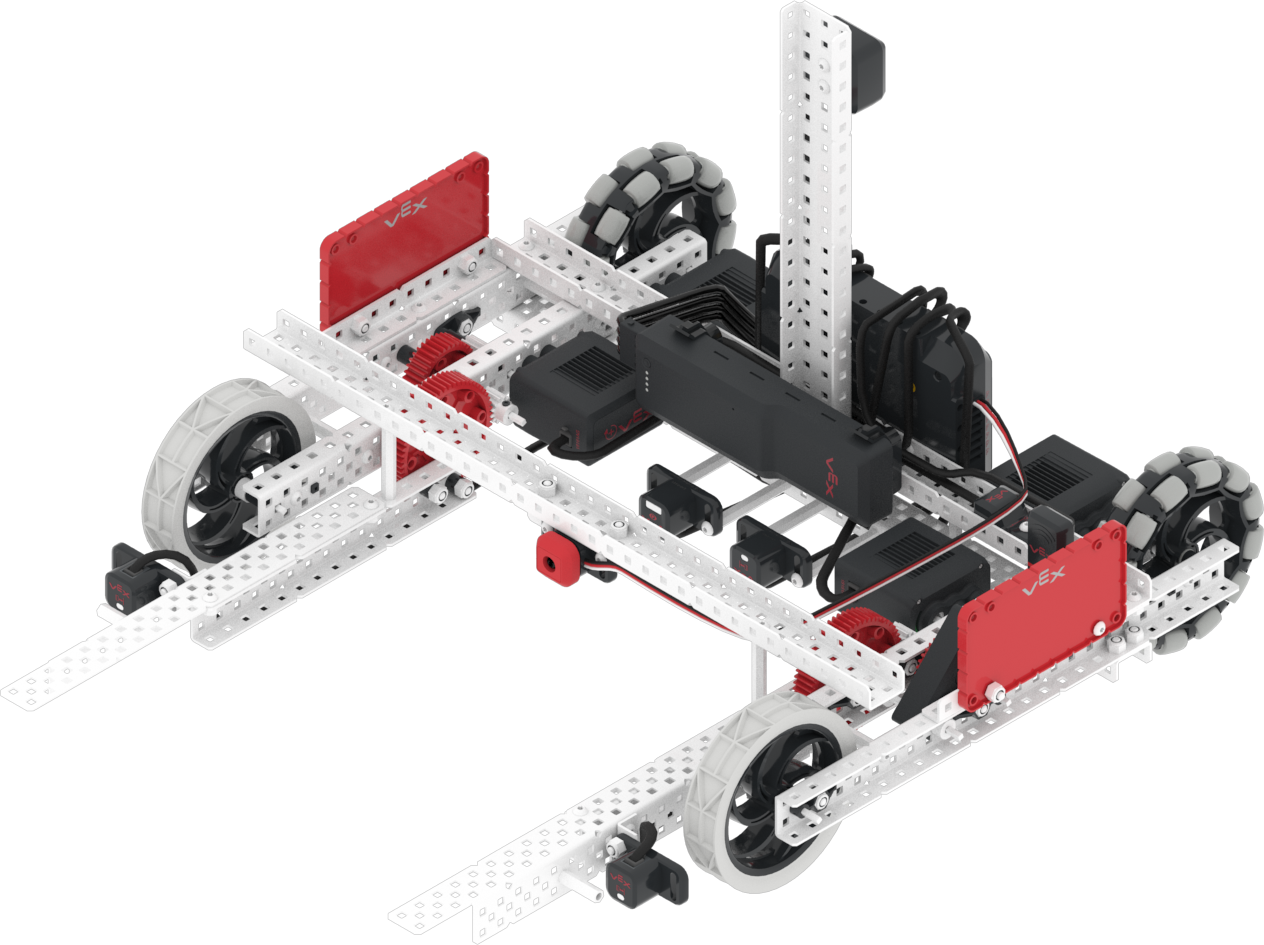
Moby unterstützt Standard-VR-Steuerelemente und Sensoren wie den Inertialsensor und den Brain Timer. Weitere Moby-spezifische Funktionen werden in Robot-Specific Blocks und Robot-Specific Python beschrieben.
Motorgruppen#
Konfiguration & |
Beschreibung |
|---|---|
|
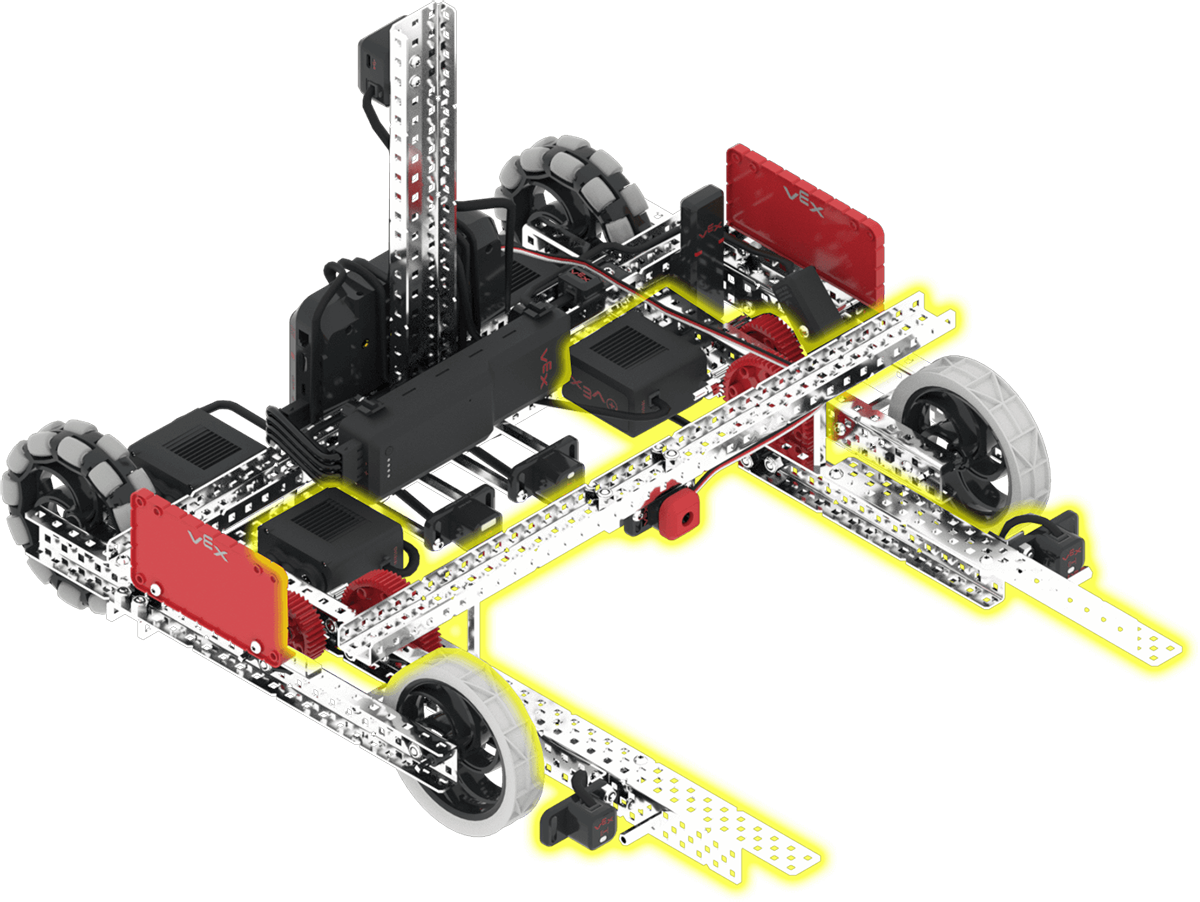
Die Gabeln lassen sich heben und senken. Dadurch kann der Roboter Ringe und mobile Ziele transportieren und Punkte erzielen. Die Standardposition der Gabelmotorgruppe beträgt 0 Grad und sie wird bei einem Winkel von 1700 Grad zum Boden abgesenkt. |
Komponenten und Funktionen#
Komponente oder Funktion |
Verwenden |
API-Dokumentation |
|---|---|---|
Antriebsstrang |
Bewegt und dreht den Roboter. |
|
Gabelmotor |
Hebt und senkt die Gabeln. Dadurch kann der Roboter Ringe und mobile Ziele transportieren und Punkte erzielen. |
|
Stoßstangenschalter |
Erkennt, wenn sich ein Ring in den Gabeln befindet. |
|
Optischer Sensor |
Erkennt Ringe zwischen den Gabeln des Roboters. |
|
Drehsensor |
Gibt den Winkel der Gabeln zurück. |
|
Abstandssensor |
Gibt zurück, wie weit ein Objekt von der Vorderseite des Roboters entfernt ist. |
|
GPS-Sensor |
Gibt die aktuelle Position und Fahrtrichtung des Roboters auf dem Spielplatz zurück. |
|
Gehirntimer |
Verfolgt die seit Projektbeginn verstrichene Zeit. |
Spielplätze#
Spielplatz |
Beschreibung |
|---|---|
Erziele mobile Tore, Ringe und Plattformerhebungen im V5 21-22 Virtual Skills-Feld. |