
V5-Überschreibung (Flex)#
Flex ist der VEX V5 Hero Bot, der im V5 26-27 Override Playground verwendet wird.
Roboterübersicht#
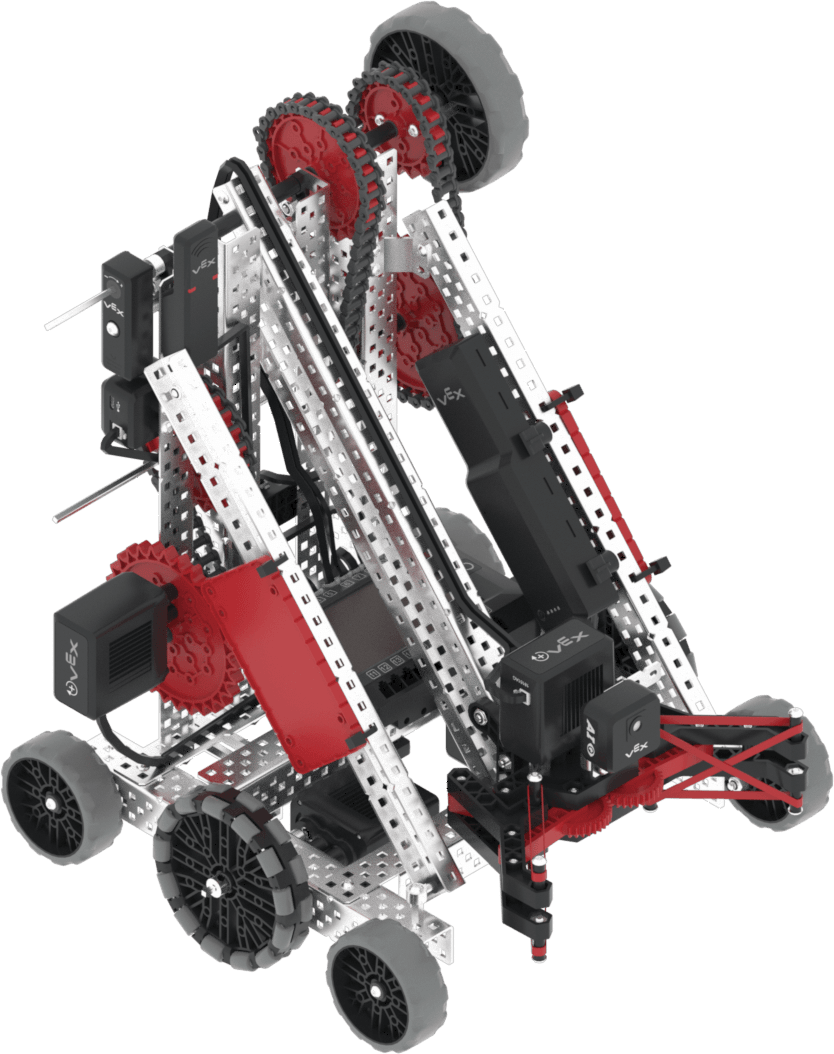
Flex unterstützt Standard-VR-Steuerungen und -Sensoren wie den Inertialsensor und den Brain Timer. Zusätzliche Flex-spezifische Funktionen werden in Robot-Specific Blocks und Robot-Specific Python beschrieben.
Motoren#
Konfiguration & |
Beschreibung |
|---|---|
|
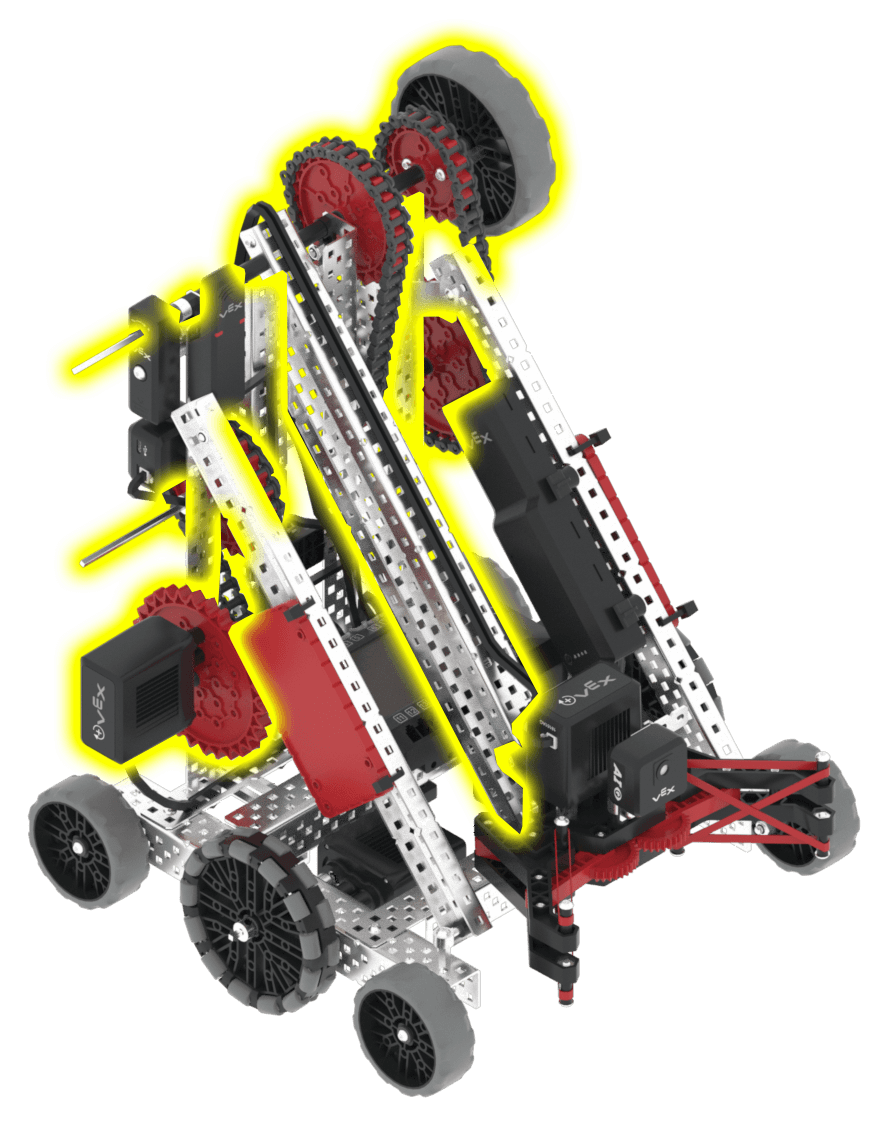
Hebt und senkt den Arm. Der Arm befindet sich in der vollständig angehobenen Position bei 2000 Grad; die Ausgangsposition beträgt 0 Grad. |
|
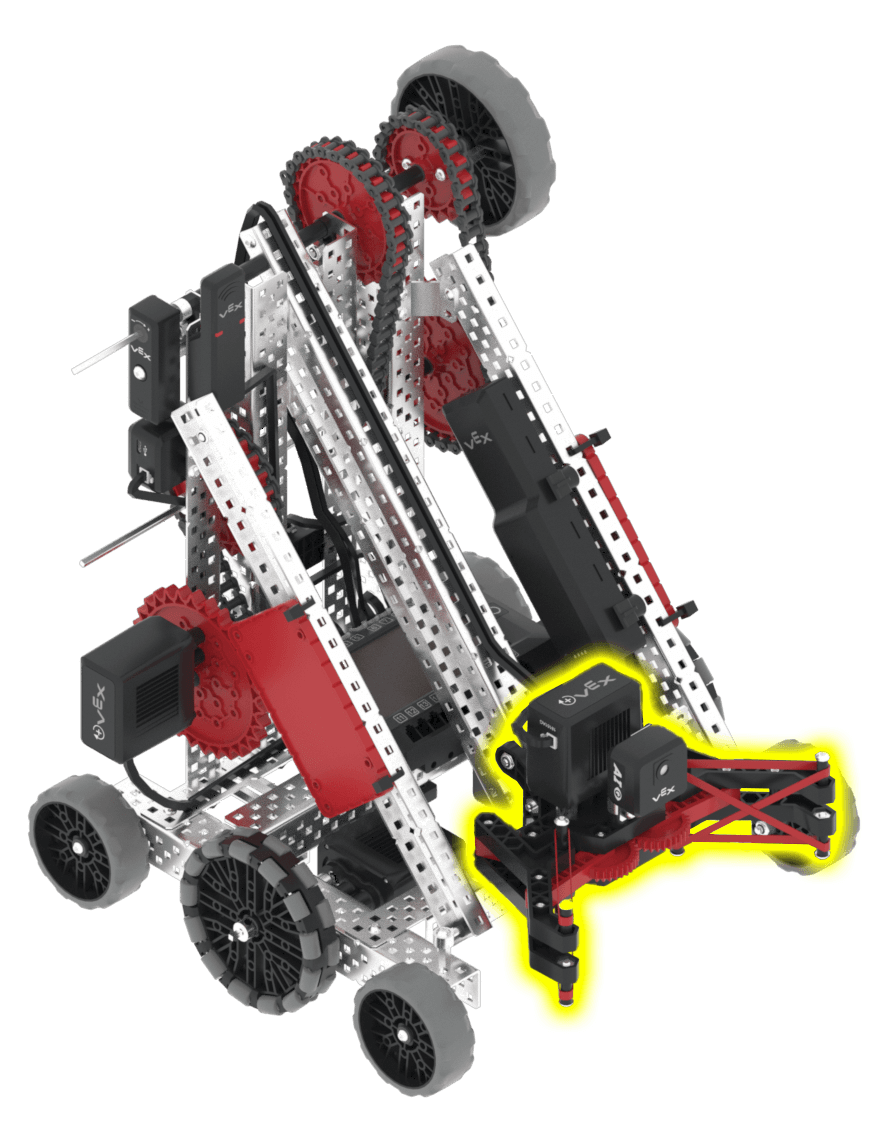
Öffnet und schließt die Klaue. Die Ausgangsposition beträgt 467 Grad (vollständig geschlossen); die Klaue ist bei 0 Grad vollständig geöffnet. |
Komponenten und Funktionen#
Komponente oder Funktion |
Verwenden |
API-Dokumentation |
|---|---|---|
Antriebsstrang |
Bewegt und dreht den Roboter. |
|
ArmMotor |
Hebt und senkt den Arm, um mit Spielelementen zu interagieren. |
|
Klauenmotor |
Öffnet und schließt die Klaue, um Spielelemente zu greifen und freizugeben. |
|
KI-Vision-Sensor |
Am Greifarm montiert und nach vorne gerichtet. Erkennt Spielobjekte vor dem Greifarm, damit sich der Roboter selbstständig orientieren kann. Blockiert, wenn der Greifarm eine Spielfigur oder einen Becher hält; funktioniert daher nur, wenn der Greifarm leer ist. |
|
Abstandssensor |
An der Vorderseite des Roboters montiert und nach vorne gerichtet. Erfasst den Abstand der Roboterfront zu einem Objekt. |
|
GPS-Sensor |
Gibt die aktuelle Position und Fahrtrichtung des Roboters auf dem Spielplatz zurück. |
|
Gehirntimer |
Verfolgt die seit Projektbeginn verstrichene Zeit. |
Spielplätze#
Spielplatz |
Beschreibung |
|---|---|
Spiele die Herausforderung „V5 26-27 Override Autonomous Coding Skills“. |