
IQ Pitching In (Fling)#
Fling ist der VEX IQ Hero Bot, der im IQ 21-22 Pitching In Playground verwendet wird.
Roboterübersicht#
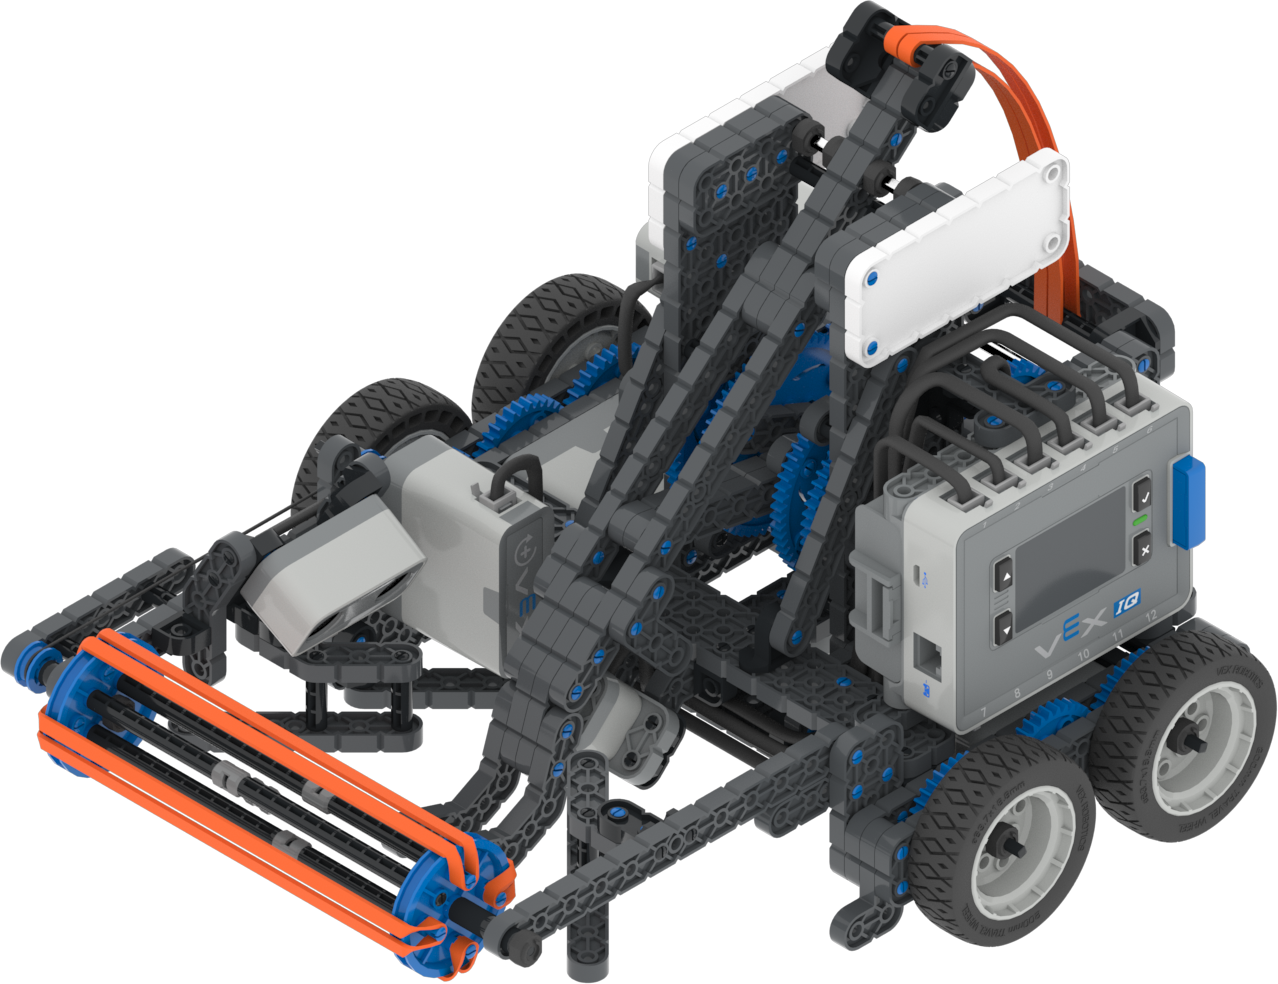
Fling unterstützt Standard-VR-Steuerelemente und Sensoren wie den Brain Timer. Zusätzliche Fling-spezifische Funktionen werden in Robot-Specific Blocks und Robot-Specific Python beschrieben.
Motoren#
Konfiguration & |
Beschreibung |
|---|---|
|
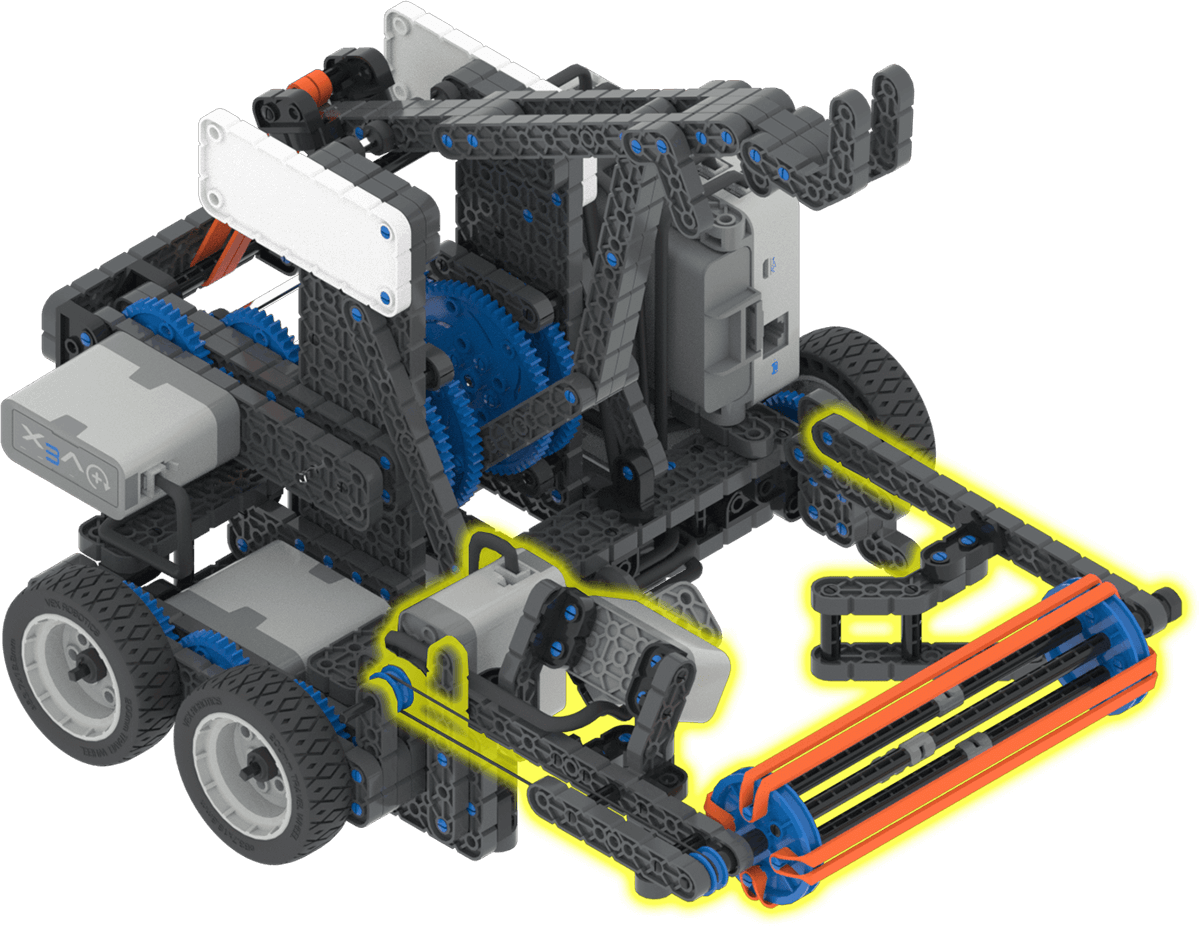
Der Einlass ermöglicht es dem Roboter, Bälle aufzunehmen, die dann vom Katapultarm abgeschossen werden, oder die Einlassrichtung umzukehren, um die Bälle vom Einlass wegzuschleudern. Der Einlassmotor startet bei 0 Grad und nimmt einen Ball auf, wenn er sich um 180 Grad vorwärts dreht, und wirft ihn aus, wenn er sich um 180 Grad rückwärts dreht. |
|
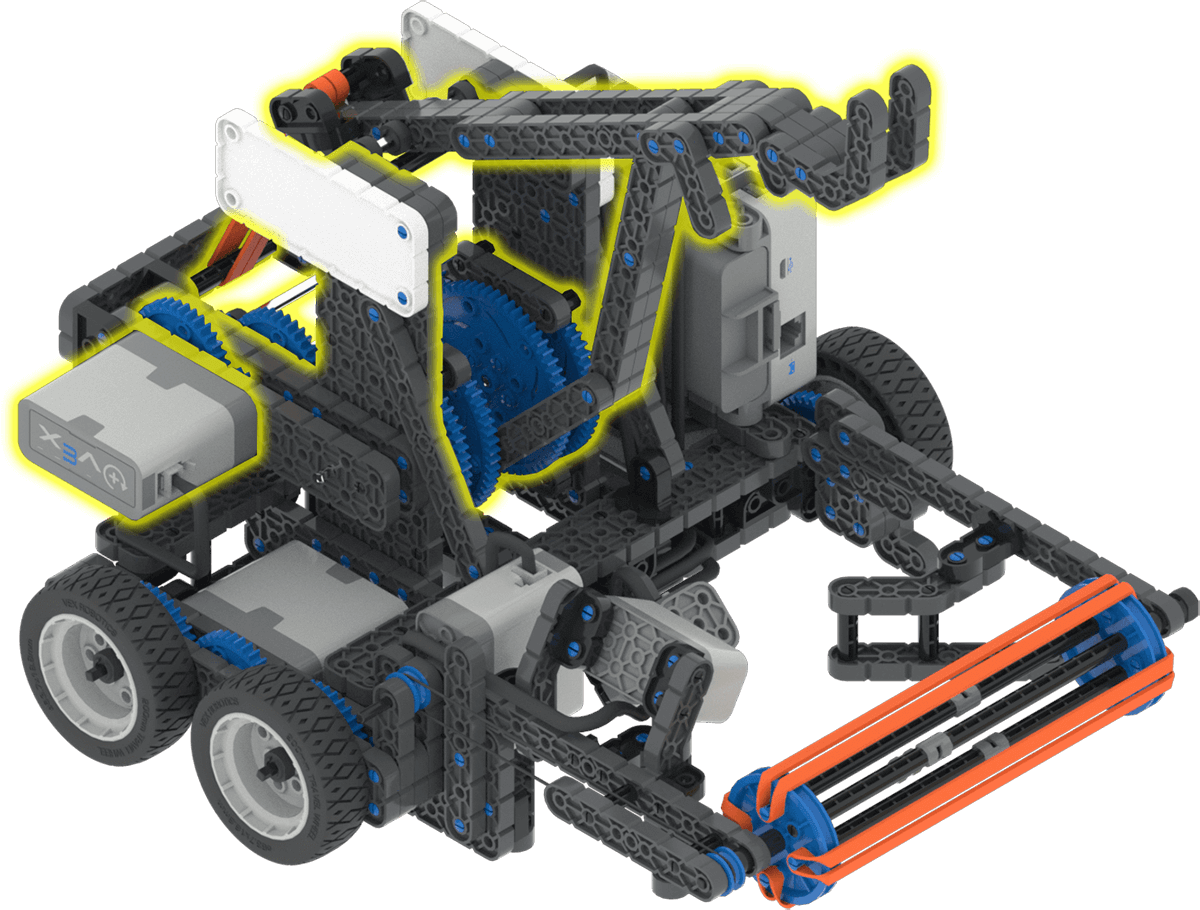
Der Katapultmotor ermöglicht es dem Roboter, Bälle in Tore zu schießen und an der Hängestange ein Tor zu erzielen. Der Katapultmotor startet in der angehobenen Position bei 0 Grad. Der Katapultarm befindet sich bei 2600 Grad in der Horizontalen und bei 5000 Grad in der vollständig abgesenkten Position. |
|
Der Spannungsmotor des Katapultarms ermöglicht es dem Roboter, Bälle unterschiedlich weit über das Spielfeld zu schleudern. Die Standardspannung ist auf 90 Grad eingestellt. |
Komponenten und Funktionen#
Komponente oder Funktion |
Verwenden |
API-Dokumentation |
|---|---|---|
Antriebsstrang |
Bewegt und dreht den Roboter. |
|
Katapult-Einlassmotor |
Wirft die vom Roboter aufgenommenen Bälle ab. |
|
Katapultmotor |
Der Roboter hebt und senkt den Arm. Dadurch kann er Bälle aus einigen Spendern freigeben und über die Barriere greifen, um am Ende eines Spiels die Kontaktzone zu berühren. |
|
Katapultarm-Spannmotor |
Ermöglicht es dem Roboter, Bälle über unterschiedliche Distanzen auf dem Spielfeld zu schleudern. |
|
Stoßstangenschalter |
Erkennt, wenn eine Kugel in den Einlass geladen wird. |
|
Farbsensor |
Erkennt die Farbe von Bällen. |
|
Abstandssensor |
Erkennt, wie weit ein Ball von der Vorderseite des Roboters entfernt ist. |
|
Gehirntimer |
Verfolgt die seit Projektbeginn verstrichene Zeit. |
Spielplätze#
Spielplatz |
Beschreibung |
|---|---|
Sammle und schieße Bälle im virtuellen Fertigkeitsfeld IQ 21-22 ab. |