
IQ Level Up (Flop)#
Flop ist der VEX IQ Hero Bot, der im IQ 26-27 Level Up Playground verwendet wird.
Roboterübersicht#
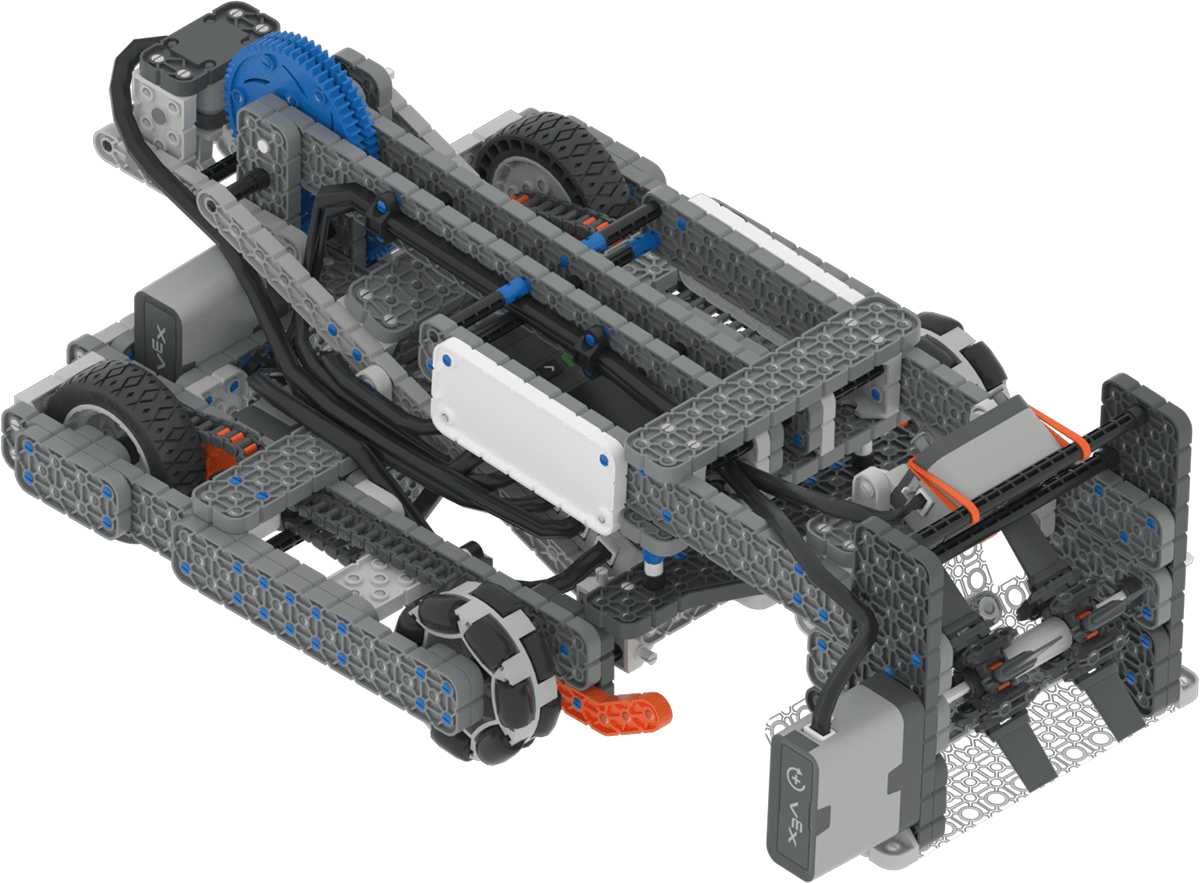
Flop unterstützt Standard-VR-Steuerelemente und Sensoren wie den Inertialsensor und den Brain Timer. Zusätzliche Flop-spezifische Funktionen werden in Robot-Specific Blocks und Robot-Specific Python beschrieben.
Motoren#
Konfiguration & |
Beschreibung |
|---|---|
|
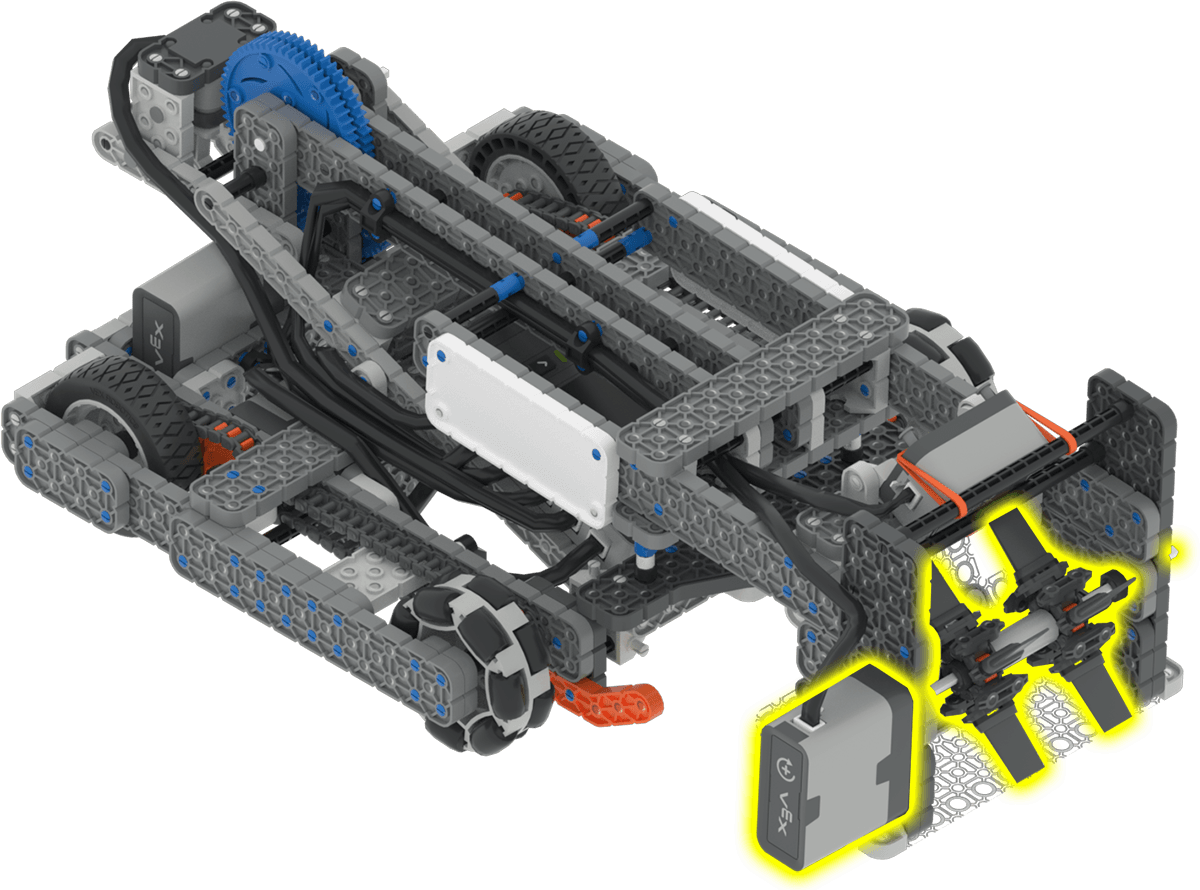
Dreht den Einzug, um Spielelemente aufzufangen oder auszuwerfen. Drehen von |
|
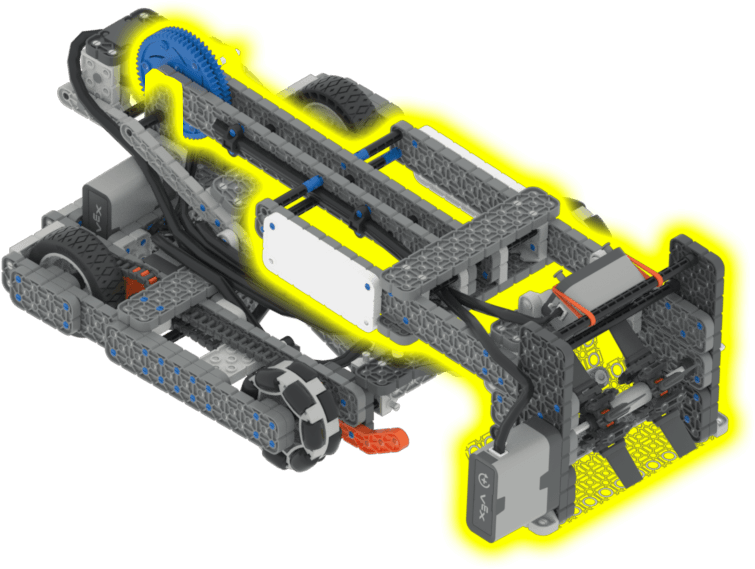
Hebt und senkt den Arm. Drehung |
Komponenten und Funktionen#
Komponente oder Funktion |
Verwenden |
API-Dokumentation |
|---|---|---|
Antriebsstrang |
Bewegt und dreht den Roboter. |
|
Ansaugmotor |
Drehen, um Spielelemente einzusammeln oder auszuwerfen. |
|
ArmMotor |
Hebt und senkt den Arm. |
|
KI-Vision-Sensor |
Am Roboterarm montiert und nach unten geneigt. Hilft dabei, den Roboter so auszurichten, dass er sich an den BeanBags ausrichtet, ohne blockiert zu werden, wenn sich bereits ein BeanBag im Einzug befindet; kann jedoch keine BeanBags erkennen, die sich bereits im Einzug befinden. |
|
Stoßfängersensor |
An der Vorderseite des Roboters montiert. Erkennt, wenn der Roboter mit einem Objekt in Kontakt kommt. |
|
Gehirntimer |
Verfolgt die seit Projektbeginn verstrichene Zeit. |
Spielplätze#
Spielplatz |
Beschreibung |
|---|---|
Spiele die Herausforderung „Autonome Programmierfähigkeiten verbessern“ für IQ 26-27. |