
V5 High Stakes (Axel)#
Axel ist der VEX V5 Hero Bot, der im V5 24-25 High Stakes Playground verwendet wird.
Roboterübersicht#
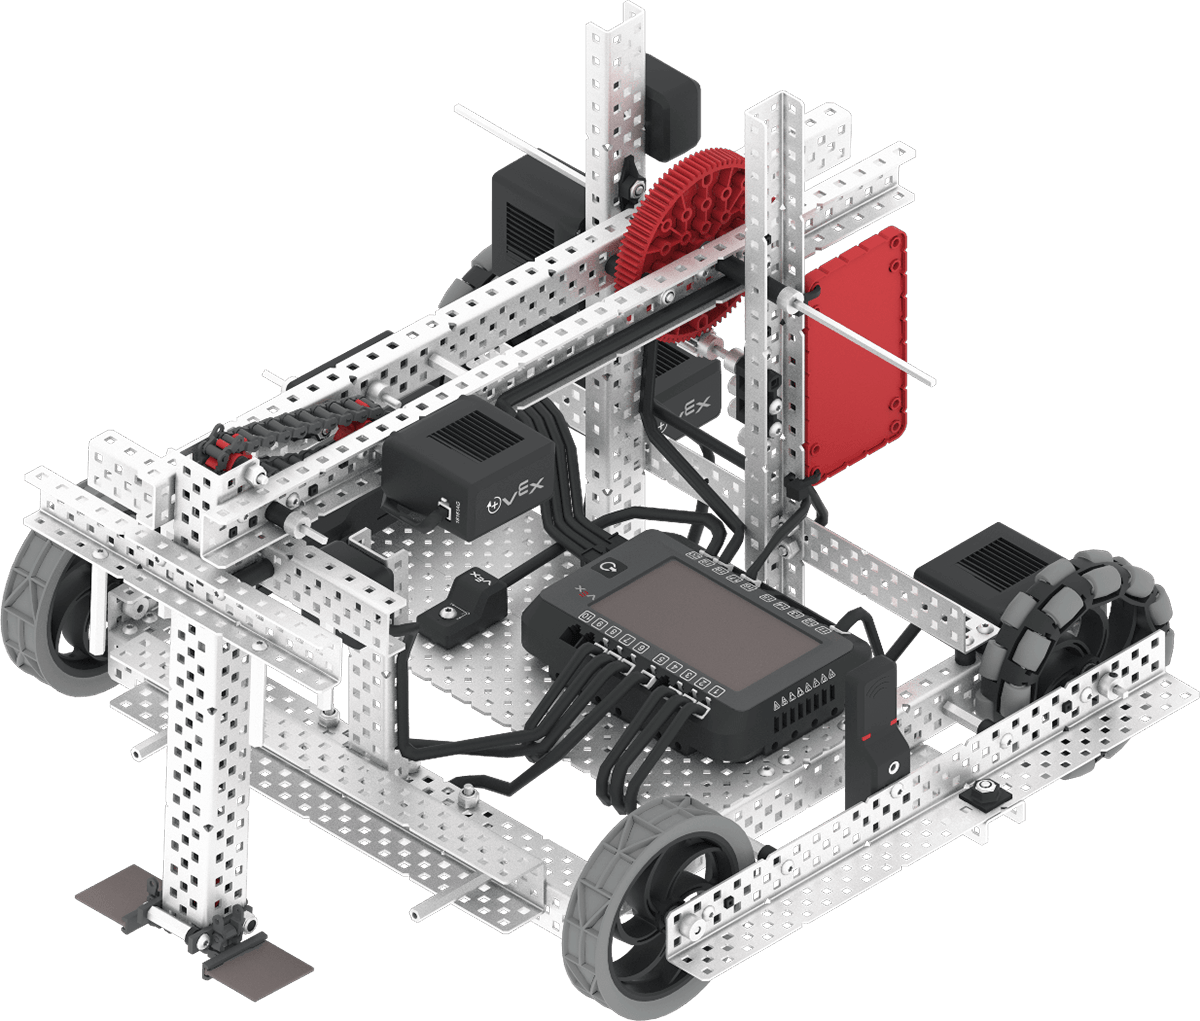
Axel unterstützt Standard-VR-Steuerelemente und Sensoren wie den Inertialsensor und den Brain Timer. Zusätzliche Axel-spezifische Funktionen werden in Robot-Specific Blocks und Robot-Specific Python beschrieben.
Motoren#
Konfiguration & |
Beschreibung |
|---|---|
|
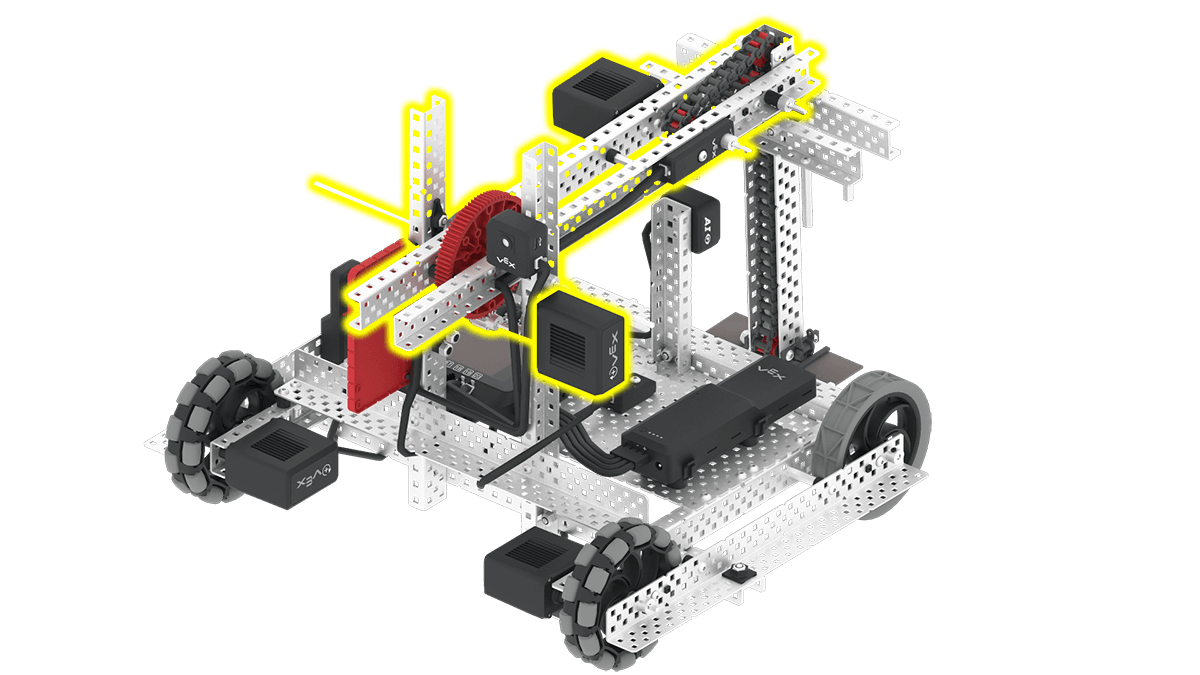
Der Arm hebt und senkt Axels Arm. Er muss so angehoben werden, dass er den KI-Vision-Sensor nicht verdeckt |
|
Der Schiebermotor bewegt den Schieber am Arm nach unten. Dadurch können Ringe vom Arm auf einen Pfahl geschoben werden. Die Position des Schiebers am oberen Ende des Arms beträgt |
Komponenten und Funktionen#
Komponente oder Funktion |
Verwenden |
API-Dokumentation |
|---|---|---|
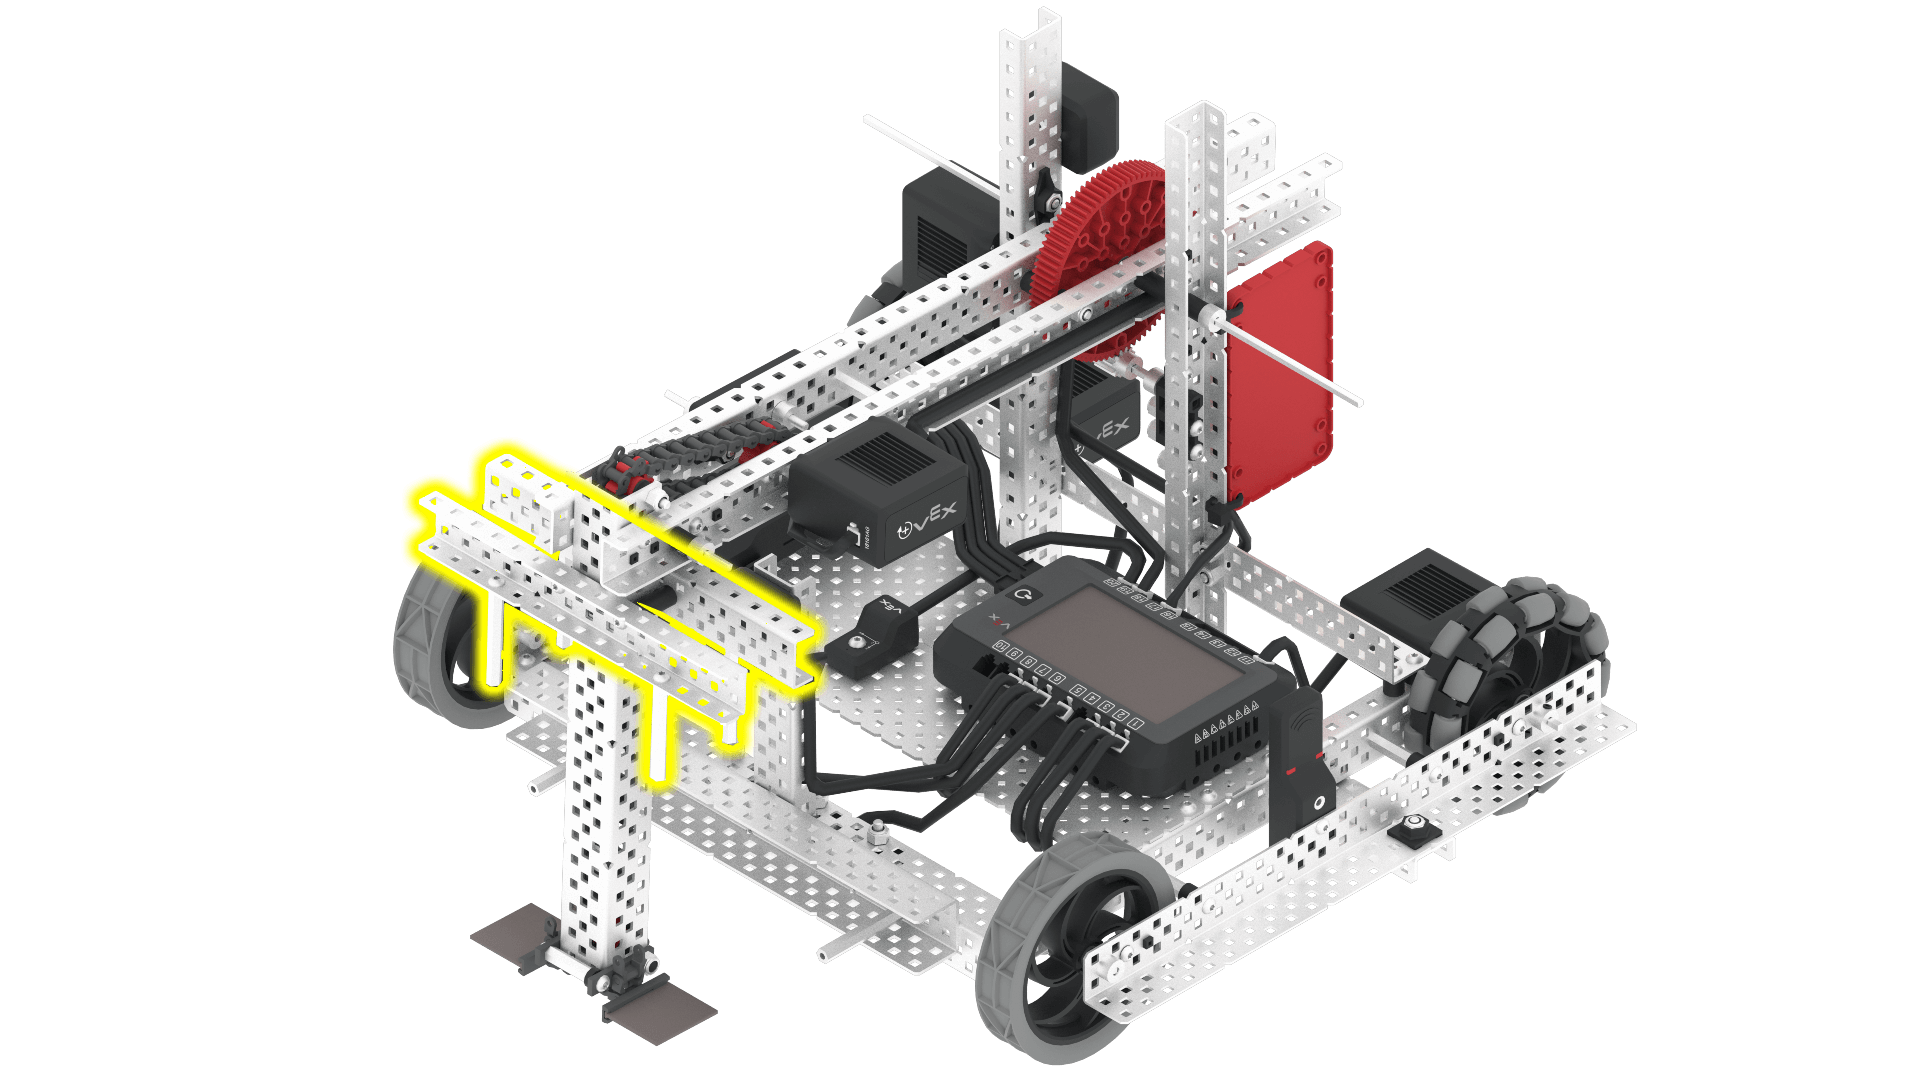
Antriebsstrang |
Bewegt und dreht den Roboter. |
|
Armmotor |
Der Arm kann angehoben und abgesenkt werden, um Spielobjekte zu manipulieren. Er muss so positioniert werden, dass er den KI-Vision-Sensor nicht verdeckt und um Ringe auf Pfähle zu schieben. Um den Arm hoch genug anzuheben, um einen Ring auf einen Pfahl zu schieben, muss er um mindestens 310 Grad angehoben werden. |
|
Schubmotor |
Der Schieber bewegt sich am Arm nach unten. Dadurch können Ringe vom Arm auf einen Pfahl geschoben werden. Die Position des Schiebers am oberen Ende des Arms beträgt 0 Grad. Um einen Ring vom Arm zu schieben, muss der Schiebermotor um 780 Grad abgesenkt werden. |
|
KI-Vision-Sensor |
Erkennt Spielobjekte, damit sich der Roboter autonom orientieren kann. |
|
Abstandssensor |
Gibt zurück, wie weit ein Objekt von der Vorderseite des Roboters entfernt ist. |
|
Optischer Sensor |
Erkennt Objekte vor dem Roboter und bestimmt deren Farbe. |
|
Drehsensor |
Gibt den aktuellen Drehwinkel und die Position des Schubmotors zurück. |
|
GPS-Sensor |
Gibt die aktuelle Position und Fahrtrichtung des Roboters auf dem Spielplatz zurück. |
|
Gehirntimer |
Verfolgt die seit Projektbeginn verstrichene Zeit. |
Spielplätze#
Spielplatz |
Beschreibung |
|---|---|
Punkteringe und mobile Tore im V5 24-25 Virtual Skills-Feld. |