
IQ Rapid Relay (Swish)#
Swish ist der VEX IQ Hero Bot, der im IQ 24-25 Rapid Relay Playground verwendet wird.
Roboterübersicht#
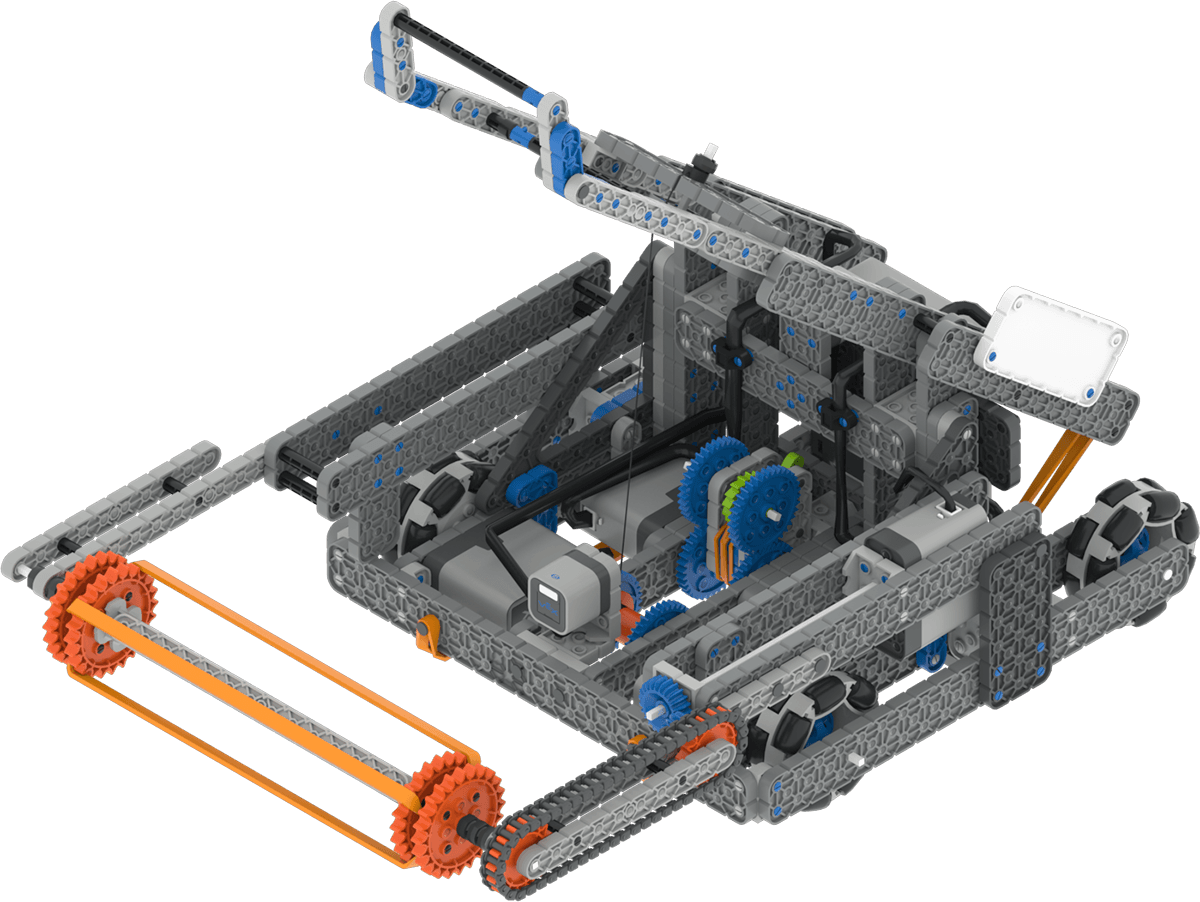
Swish unterstützt Standard-VR-Steuerelemente und -Sensoren wie den Inertialsensor und den Brain Timer. Zusätzliche Swish-spezifische Funktionen werden in Robot-Specific Blocks und Robot-Specific Python beschrieben.
Motorgruppen#
Konfiguration & |
Beschreibung |
|---|---|
|
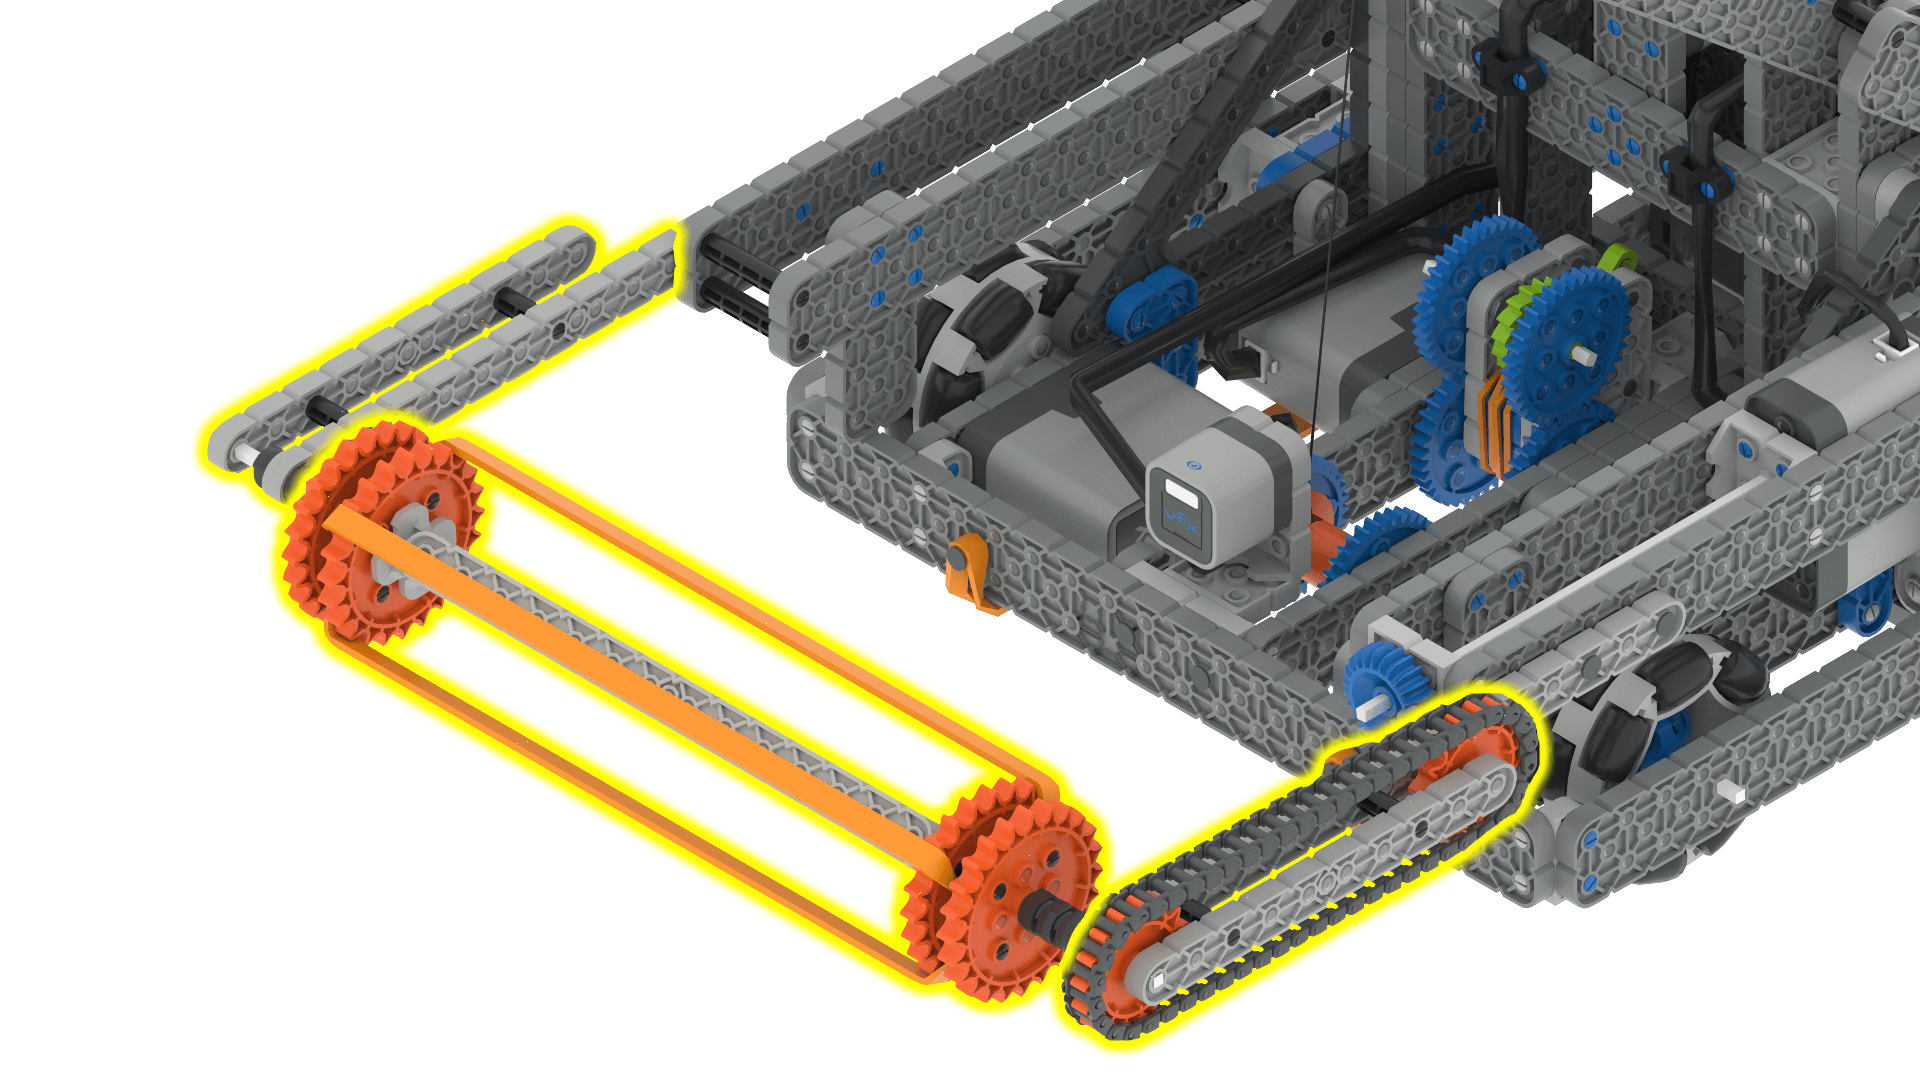
Der Einzugsmotor kann vorwärts und rückwärts gedreht werden, um Bälle aufzunehmen und auf das Katapult zu befördern. Der Einzugsmotor muss sich drehen, bevor er mit einem Ball in Kontakt kommt, um ihn aufzunehmen. |
|
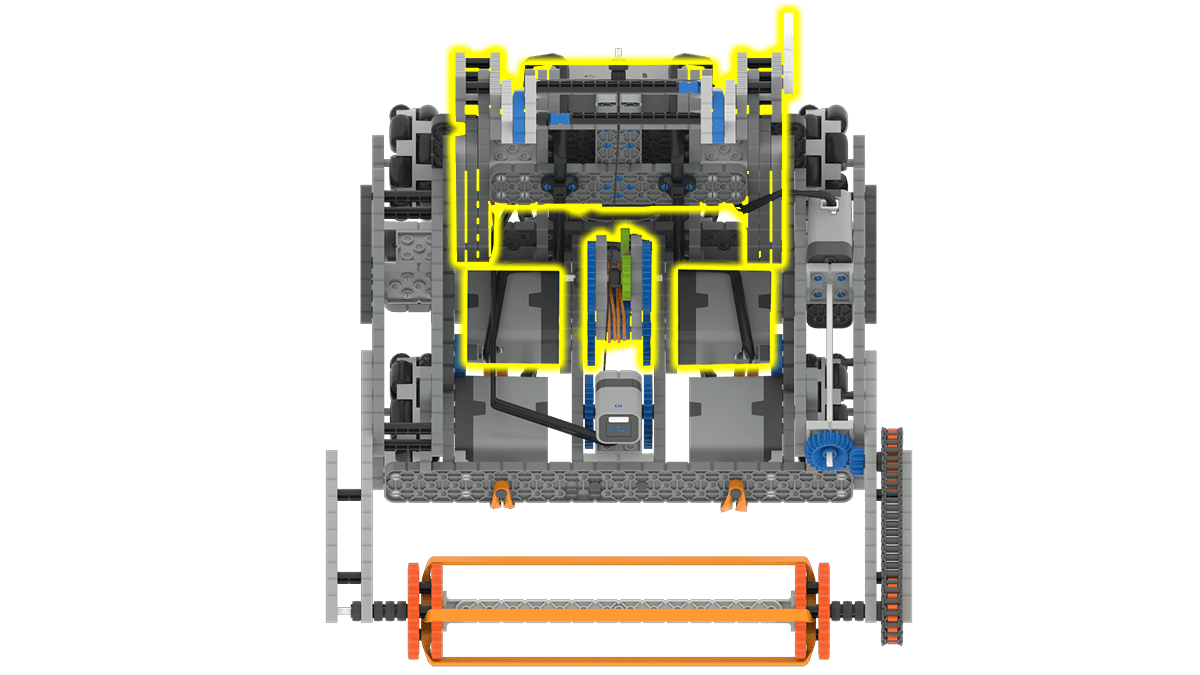
Die Motorgruppe des Katapultarms dient zum Abschuss der vom Roboter aufgenommenen Bälle. Um einen Ball aufzunehmen, muss der Katapultarm um mindestens 1350 Grad abgesenkt werden. Sobald der Katapultarm angehoben oder losgelassen wird, fährt er automatisch in seine maximale Abschusshöhe. |
Komponenten und Funktionen#
Komponente oder Funktion |
Verwenden |
API-Dokumentation |
|---|---|---|
Antriebsstrang |
Bewegt und dreht den Roboter. |
|
Ansaugmotor |
Die beiden Räder an der Vorderseite des Roboters drehen sich. Dadurch können Bälle vom Boden aufgehoben werden. |
|
Catapult Motor Group |
Wirft die vom Roboter aufgenommenen Bälle ab. |
|
Abstandssensor hinten |
Erkennt, wie weit das Heck des Roboters von der Zielwand entfernt ist. |
|
Optischer Ansaugsensor |
Erkennt, ob sich eine Kugel im Ansaugkanal befindet. |
|
Gehirntimer |
Verfolgt die seit Projektbeginn verstrichene Zeit. |
Spielplätze#
Spielplatz |
Beschreibung |
|---|---|
Sammle und schieße Bälle im virtuellen Fertigkeitsfeld IQ 24-25 ab. |