
Unterwasser-VR-Roboter#
Der Unterwasser-VR-Roboter wird im Korallenriff-Reinigungs--Spielplatz eingesetzt.
Roboterübersicht#
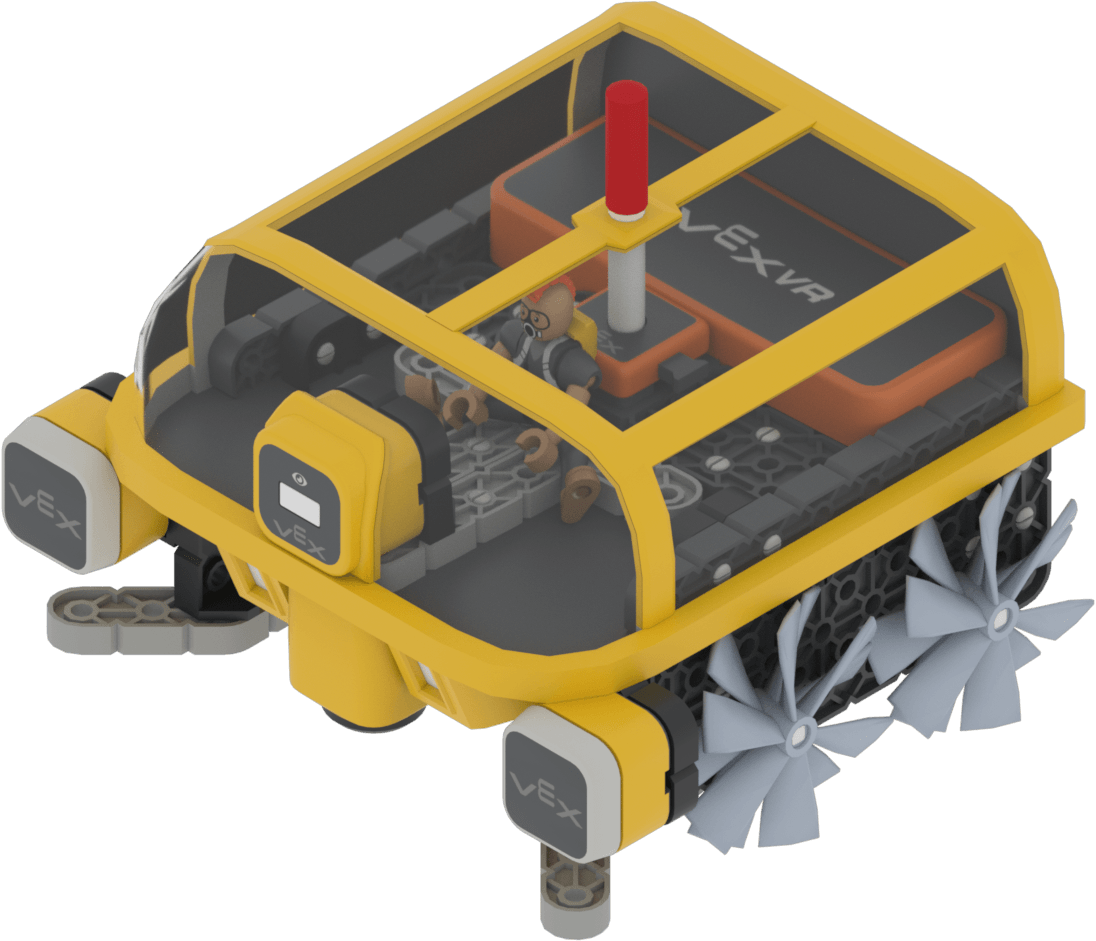
Der Unterwasser-VR-Roboter funktioniert genauso wie der VR-Roboter, ist aber so ummantelt, dass er in einer Unterwasserumgebung eingesetzt werden kann.
Komponenten und Funktionen#
Komponente |
Verwenden |
API-Dokumentation |
|---|---|---|
Antriebsstrang |
Bewegt und dreht den Roboter. |
|
Elektromagnet |
Sammelt und wirft Müllgegenstände unter Wasser ab. |
|
Gehirntimer |
Verfolgt die seit Projektbeginn verstrichene Zeit. |
|
Stoßfängersensor |
Erkennt, wenn die Vorderseite des Roboters mit einem Objekt in Kontakt kommt. |
|
Abstandssensor |
Erkennt, wie weit die Vorderseite des Roboters von einem Objekt entfernt ist. |
|
Augensensor |
Erkennt alle Farben vor und unter dem Roboter. |
|
Ortungssensor |
Gibt die aktuelle Position des Roboters auf dem Spielplatz zurück. |
Spielplätze#
Spielplatz |
Beschreibung |
|---|---|
Sammle alle Müllteile ein, bevor der Akku des Roboters leer ist. |