
V5 Über/Unter (Striker)#
Striker ist der VEX V5 Hero Bot, der im V5 23-24 Over Under Playground verwendet wird.
Roboterübersicht#
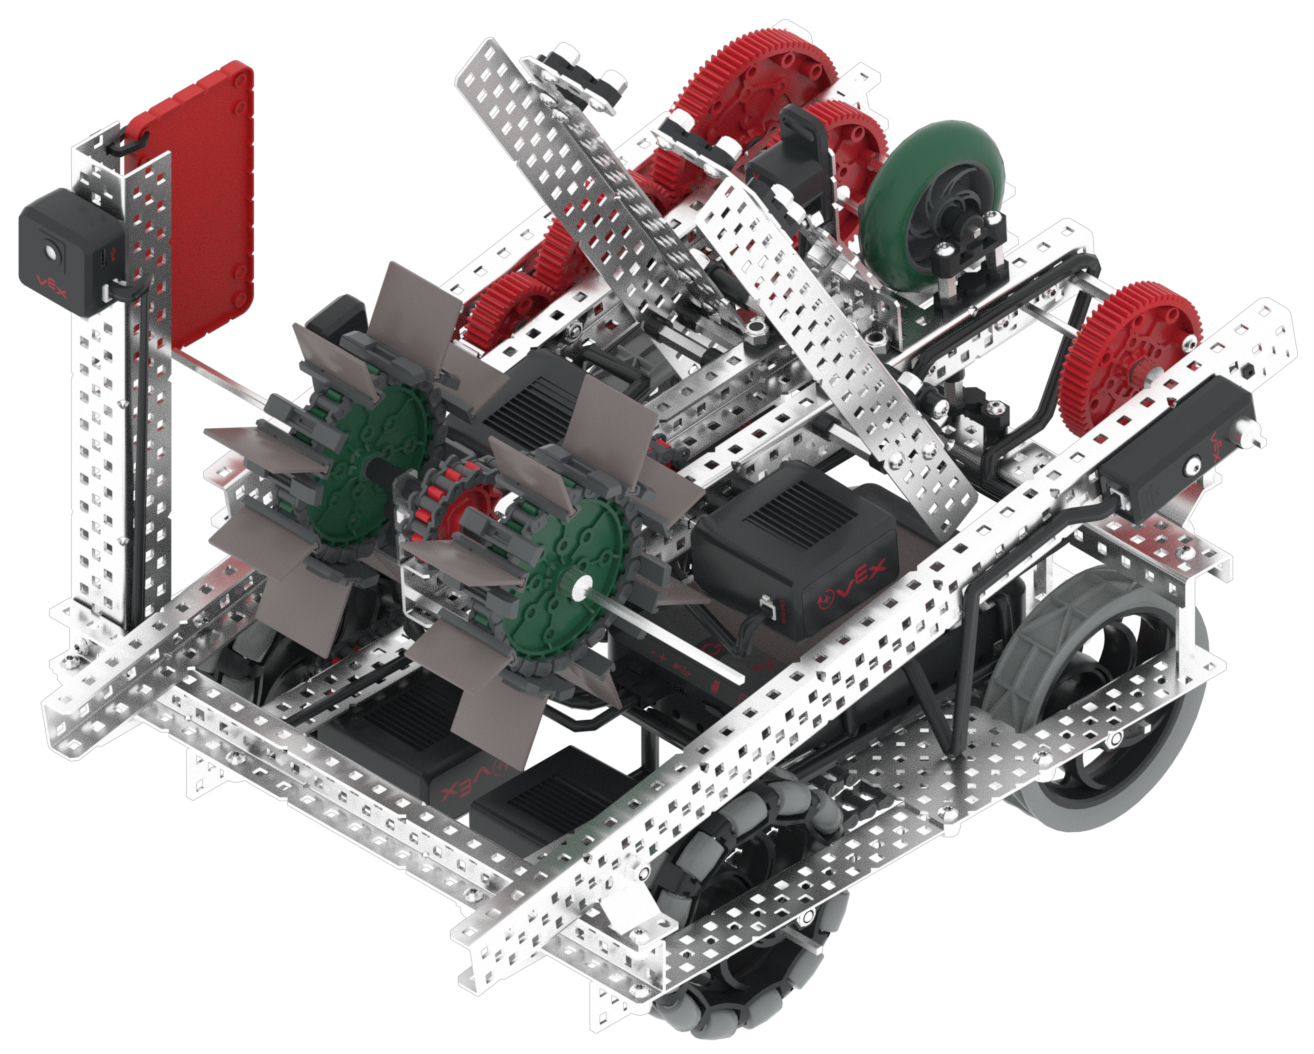
Striker unterstützt Standard-VR-Steuerelemente und Sensoren wie den Inertialsensor und den Brain Timer. Zusätzliche Striker-spezifische Funktionen werden in Robot-Specific Blocks und Robot-Specific Python beschrieben.
Motoren#
Konfiguration & |
Beschreibung |
|---|---|
|
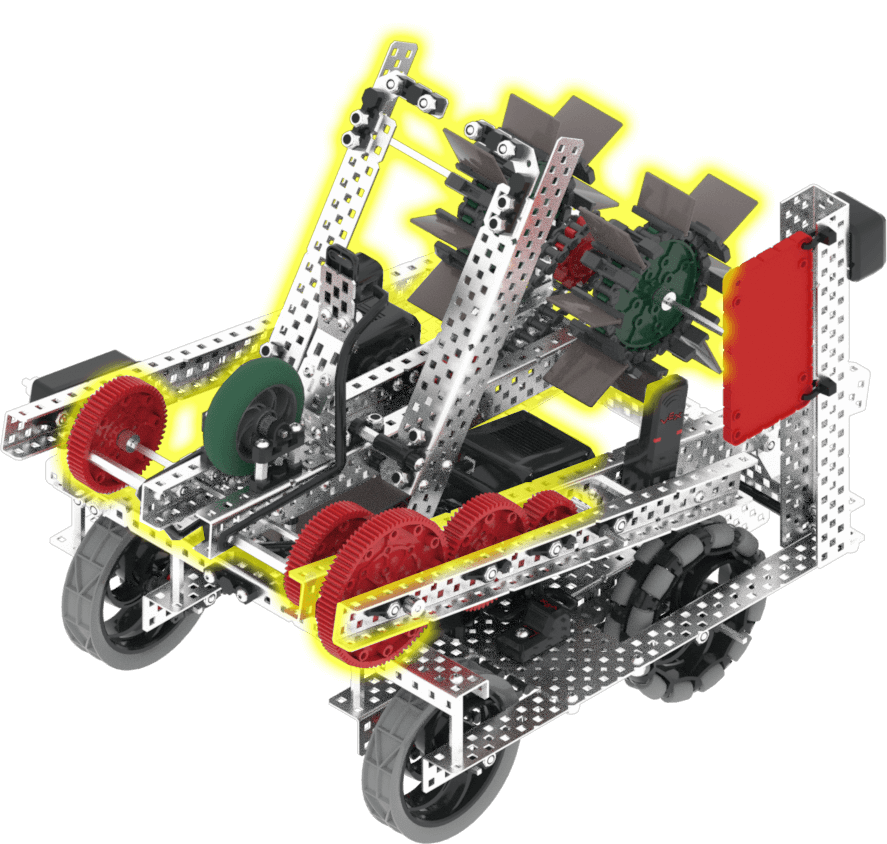
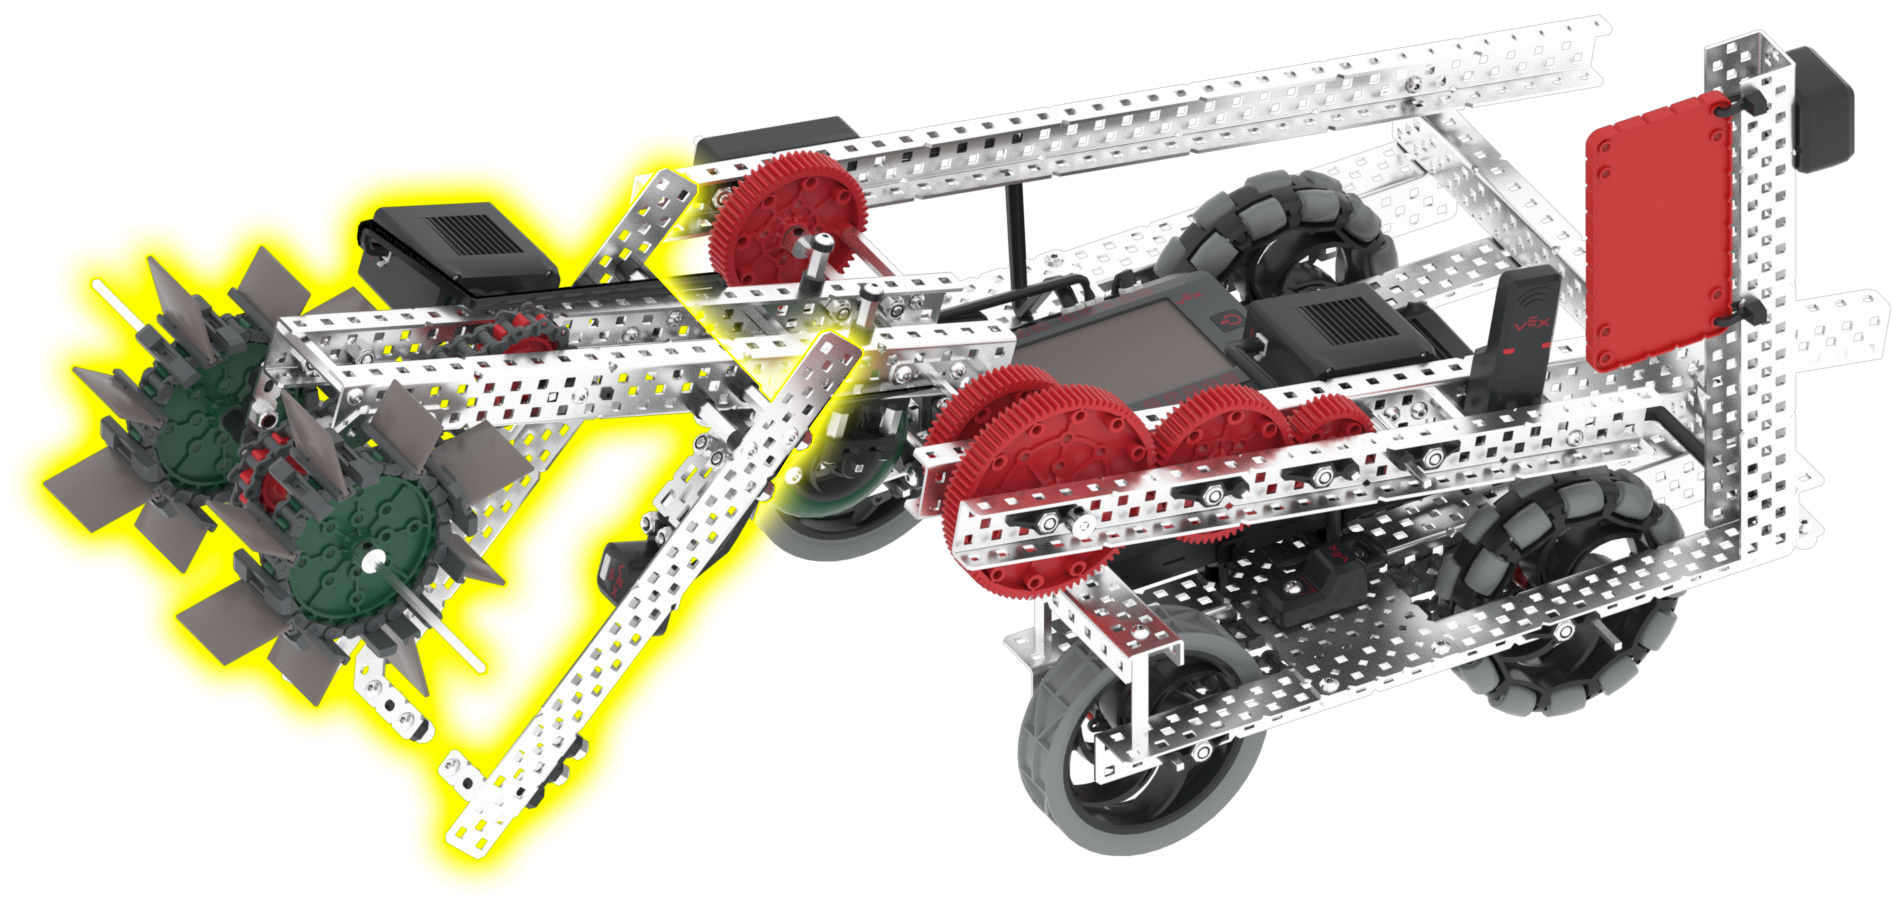
Der Arm lässt sich heben und senken. Dadurch kann der Roboter beispielsweise Spielobjekte transportieren. Standardmäßig befindet sich der Arm in einer 0-Grad-Position und ist nach einer Vorwärtsdrehung um 1200 Grad vollständig abgesenkt. |
|
Der Einzugsmechanismus lässt sich vorwärts und rückwärts drehen. Dadurch kann der Roboter Spielobjekte einsammeln und Punkte erzielen. Dreht man den Mechanismus um 360 Grad vorwärts, sammelt er einen Triball ein; dreht man ihn um 360 Grad rückwärts, gibt er einen Punkt ab oder lässt ihn fallen. |
Komponenten und Funktionen#
Komponente oder Funktion |
Verwenden |
API-Dokumentation |
|---|---|---|
Antriebsstrang |
Bewegt und dreht den Roboter. |
|
Armmotor |
Der Arm lässt sich heben und senken. Dadurch kann der Roboter beispielsweise Spielobjekte transportieren. Standardmäßig befindet sich der Arm in einer 0-Grad-Position und ist nach einer Vorwärtsdrehung um 1200 Grad vollständig abgesenkt. |
|
Ansaugmotor |
Der Einzugsmechanismus lässt sich vorwärts und rückwärts drehen. Dadurch kann der Roboter Spielobjekte einsammeln und Punkte erzielen. Dreht man den Mechanismus um 360 Grad vorwärts, sammelt er einen Triball ein; dreht man ihn um 360 Grad rückwärts, gibt er einen Punkt ab oder lässt ihn fallen. |
|
Optischer Sensor |
Erkennt, ob sich ein Objekt in der Nähe des Roboters befindet und welche Farbe es hat. |
|
Drehsensor |
Gibt den aktuellen Drehwinkel und die Position des Armmotors zurück. |
|
GPS-Sensor |
Gibt die aktuelle Position und Fahrtrichtung des Roboters auf dem Spielplatz zurück. |
|
Gehirntimer |
Verfolgt die seit Projektbeginn verstrichene Zeit. |
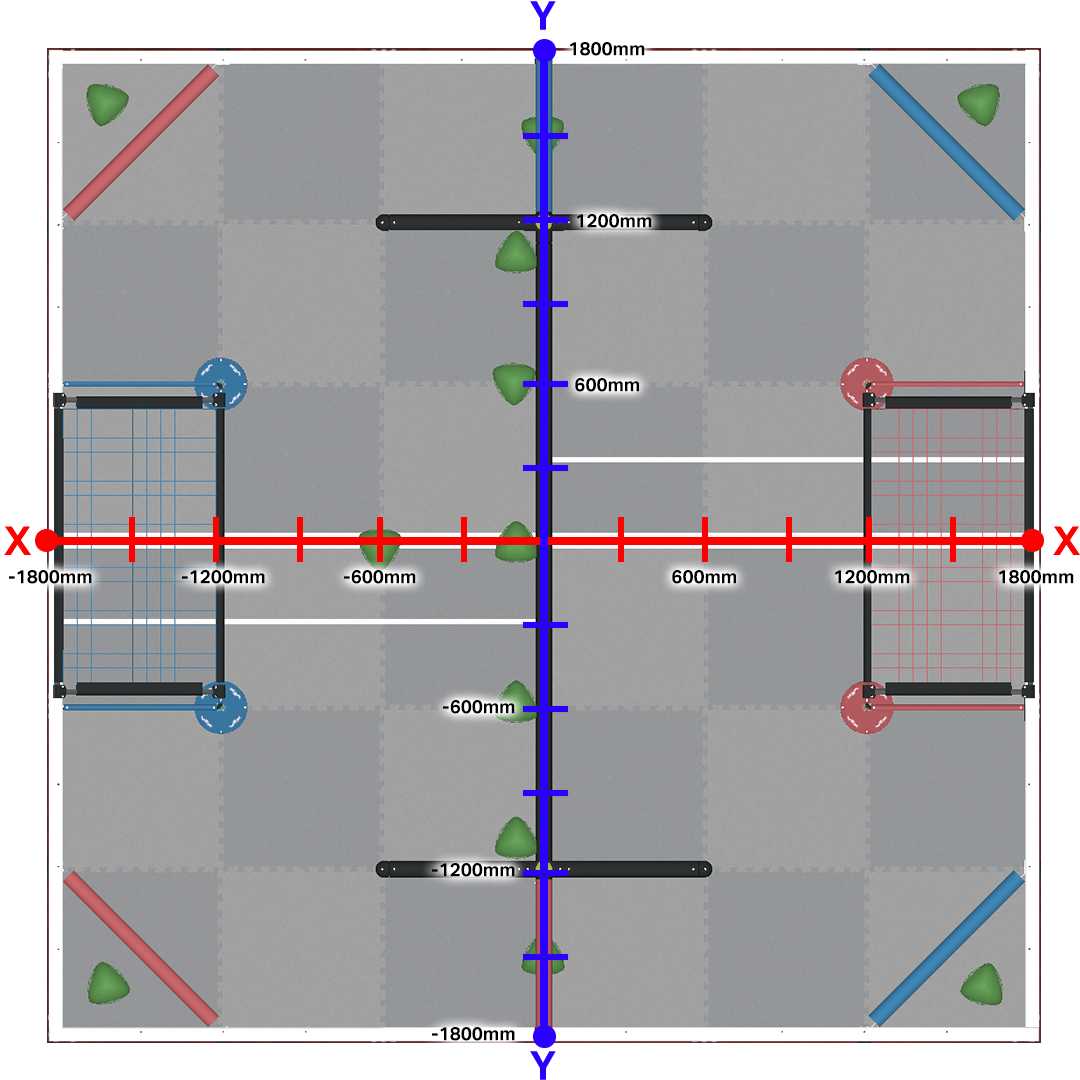
Der GPS-Sensor verwendet das kartesische Koordinatensystem zur Navigation, wobei der Mittelpunkt des Feldes im Ursprung (0, 0) liegt und sich in jede Richtung 1800 mm erstreckt.
Spielplätze#
Spielplatz |
Beschreibung |
|---|---|
Punkte bei Triballs und Elevate im V5 23-24 Virtual Skills Feld. |