
Accéléromètre#
Introduction#
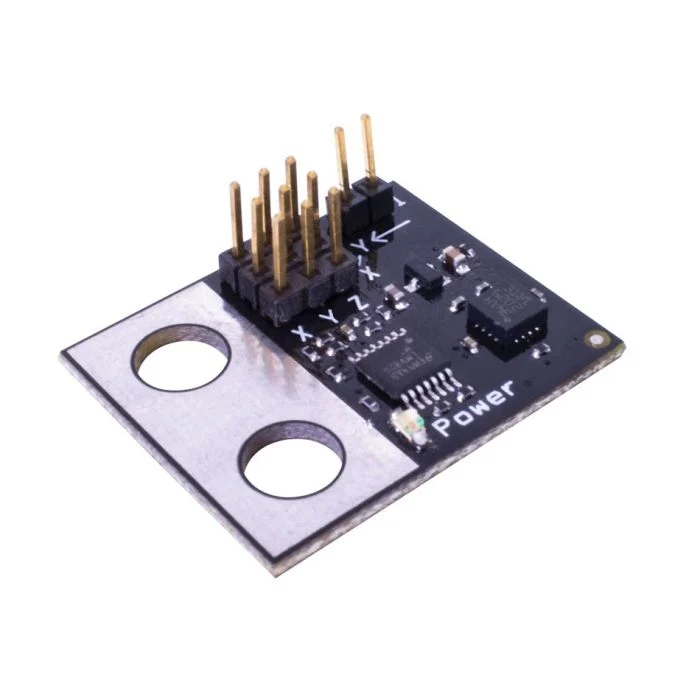
The accelerometer class measures the acceleration of the robot along one or more axes. The sensor outputs an analog voltage that changes based on acceleration in G-forces (G).
Un cavalier sur l’accéléromètre détermine sa plage de sensibilité :
2G - Mesure l’accélération de -2G à +2G
6G - Mesure l’accélération de -6G à +6G
Constructeur de classe#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
Destructeur de classe#
Détruit l’objet accelerometer et libère les ressources associées.
virtual ~accelerometer();
Paramètres#
Paramètre |
Taper |
Description |
|---|---|---|
|
|
Le port à 3 fils auquel l’accéléromètre est connecté, écrit comme |
|
|
Optionnel. Activation ou non du mode haute sensibilité de l’accéléromètre :
|
Exemples#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
Fonctions des membres#
La classe accelerometer comprend les fonctions membres suivantes :
acceleration— Renvoie l’accélération mesurée par l’accéléromètre en Gs.
Before calling any accelerometer member functions, an accelerometer instance must be created, as shown below:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
Renvoie l’accélération mesurée en G.
Available Functionsdouble acceleration();
Cette fonction n’accepte aucun paramètre.
Return ValuesRenvoie un double représentant l’accélération mesurée en G.
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();