
एनकोडर#
परिचय#
ऑप्टिकल शाफ्ट एनकोडर शाफ्ट की घूर्णीय स्थिति और गति को मापता है। यह शाफ्ट के घूमने की दूरी और गति का पता लगाने के लिए आंतरिक ऑप्टिकल सेंसर का उपयोग करता है, जिससे यह पहिए के घूर्णन, भुजा की स्थिति या अन्य तंत्रों को ट्रैक करने में उपयोगी होता है।
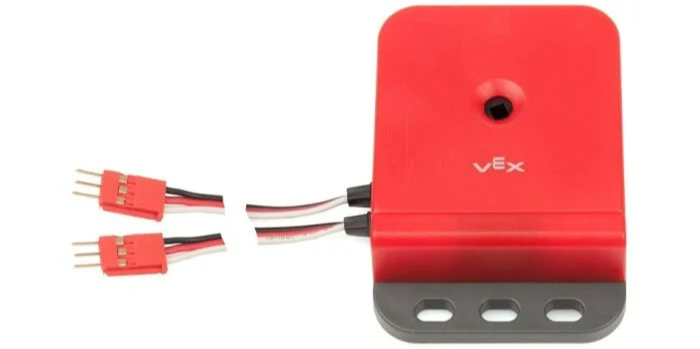
इस पृष्ठ पर ऑप्टिकल शाफ्ट एनकोडर के उदाहरण के रूप में encoder_a नाम का उपयोग किया गया है। आवश्यकतानुसार इसे अपने स्वयं के कॉन्फ़िगर किए गए नाम से बदलें।
नीचे उपलब्ध विधियों की सूची दी गई है:
set_position– एनकोडर की वर्तमान स्थिति को एक विशिष्ट मान पर सेट करता है।reset_position– एनकोडर की वर्तमान स्थिति को 0 पर सेट करता है।position– यह बताता है कि एनकोडर कितनी दूर घूम चुका है।velocity– एनकोडर का वर्तमान घूर्णीय वेग लौटाता है।
कंस्ट्रक्टर – ऑप्टिकल शाफ्ट एनकोडर को मैन्युअल रूप से आरंभ और कॉन्फ़िगर करें।
Encoder– एक ऑप्टिकल शाफ्ट एनकोडर बनाएँ।
सेट_स्थिति#
set_position एनकोडर की वर्तमान स्थिति को एक निर्दिष्ट मान पर सेट करता है। इसका उपयोग मोटर या अन्य तंत्र को घुमाए बिना मैन्युअल रूप से ट्रैक की गई स्थिति को सेट करने के लिए किया जा सकता है।
Usage:
encoder_a.set_position(position, units)
पैरामीटर |
विवरण |
|---|---|
|
एनकोडर की स्थिति को संख्या के रूप में सेट करना। |
|
वैकल्पिक। स्थिति निर्धारित करने के लिए इकाई: |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
स्थिति रीसेट करें#
reset_position एनकोडर की वर्तमान स्थिति को 0 पर सेट करता है।
Usage:
encoder_a.reset_position()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
पद#
position यह बताता है कि एनकोडर से जुड़ा शाफ्ट कितनी दूर तक घूम चुका है।
Usage:
encoder_a.position(units)
पैरामीटर |
विवरण |
|---|---|
|
वैकल्पिक। स्थिति लौटाने के लिए इकाई: |
वेग#
velocity एनकोडर के घूर्णीय वेग को दशमलव के रूप में लौटाता है float।
Usage:
encoder_a.velocity(units)
पैरामीटर |
विवरण |
|---|---|
|
वैकल्पिक। वेग लौटाने के लिए इकाई: |
निर्माता#
कंस्ट्रक्टर का उपयोग मैन्युअल रूप से Encoder ऑब्जेक्ट बनाने के लिए किया जाता है, जो VEXcode के बाहर ऑप्टिकल शाफ्ट एनकोडर को कॉन्फ़िगर करने के लिए आवश्यक हैं।
Encoder#
Encoder एक ऑप्टिकल शाफ्ट एनकोडर बनाता है।
Usage:
Encoder(port)
पैरामीटर |
विवरण |
|---|---|
|
ऑप्टिकल शाफ्ट एनकोडर से जुड़े दो 3-वायर पोर्ट में से पहला:
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)